
Arduino UNO Q ตรวจจับไฟป่าด้วย AI และส่งผลผ่าน LoRaWAN
ถ้าอุปกรณ์ตรวจไฟป่าไม่ต้องรอให้เปลวไฟ หรือความร้อนมาถึง Sensor โดยตรงล่ะ? โปรเจกต์นี้ทดลองอีกแนวทางหนึ่ง: ให้ Arduino UNO Q มองภาพจาก USB Camera, ใช้ AI ตรวจหา Fire และ Smoke แล้วส่งผล Detection ออกไปผ่าน LoRaWAN เพื่ออ่านต่อจาก Server ที่อยู่ห่างออกไป
Creator ทำระบบนี้เป็น Portable, Battery-powered Prototype ที่รวม Camera, Arduino UNO Q, Custom LoRaWAN USB Dongle และ LoRaWAN Gateway เข้าไว้ใน Workflow เดียว โดย Model ถูก Train ผ่าน Edge Impulse และ Detection App ทำงานเป็นรอบทุก 3 วินาที ตาม Code ปัจจุบันใน Repository
นี่คือ Prototype / Proof of Concept ไม่ใช่ระบบแจ้งเหตุเพลิงไหม้ที่ผ่านการรับรอง: Source ไม่ได้ระบุ Fire Detection Certification, Emergency Alarm Certification, IP Rating, Field Reliability หรือ Fail-safe Design จึงไม่ควรใช้เป็นระบบเตือนไฟจริงเพียงระบบเดียว

Key Takeaways
- Project ใช้ Arduino UNO Q + USB Camera ตรวจ Fire และ Smoke จากภาพ
- Model ถูก Train ผ่าน Edge Impulse จาก Dataset ที่ Creator นำมาจาก Roboflow
- Repository ระบุ Model File เป็น
forest-fire-FOMO_float32_320_320.eim - Camera ใน
main.pyตั้งไว้ที่ 640 × 480, 15 FPS และ MJPG - Detection Loop ใน Code ทำงานทุก 3 วินาที ไม่ใช่ Inference ทุก Camera Frame
- Runtime Confidence Threshold เริ่มต้นที่ 0.5 หรือ 50%
- Creator รายงาน Validation Result 93.8% สำหรับ Fire และ 81.6% สำหรับ Smoke
- ค่า Validation ดังกล่าวไม่ใช่การรับประกัน Accuracy ในพื้นที่ป่าจริงทุกสภาพแวดล้อม
- ผล Detection ถูกเขียนเป็น JSON แล้วส่งต่อให้ LoRaWAN Background Service
- GitHub Implementation ใช้ RAK3172 แม้ Hackster Story บางจุดพิมพ์เป็น RAK3712
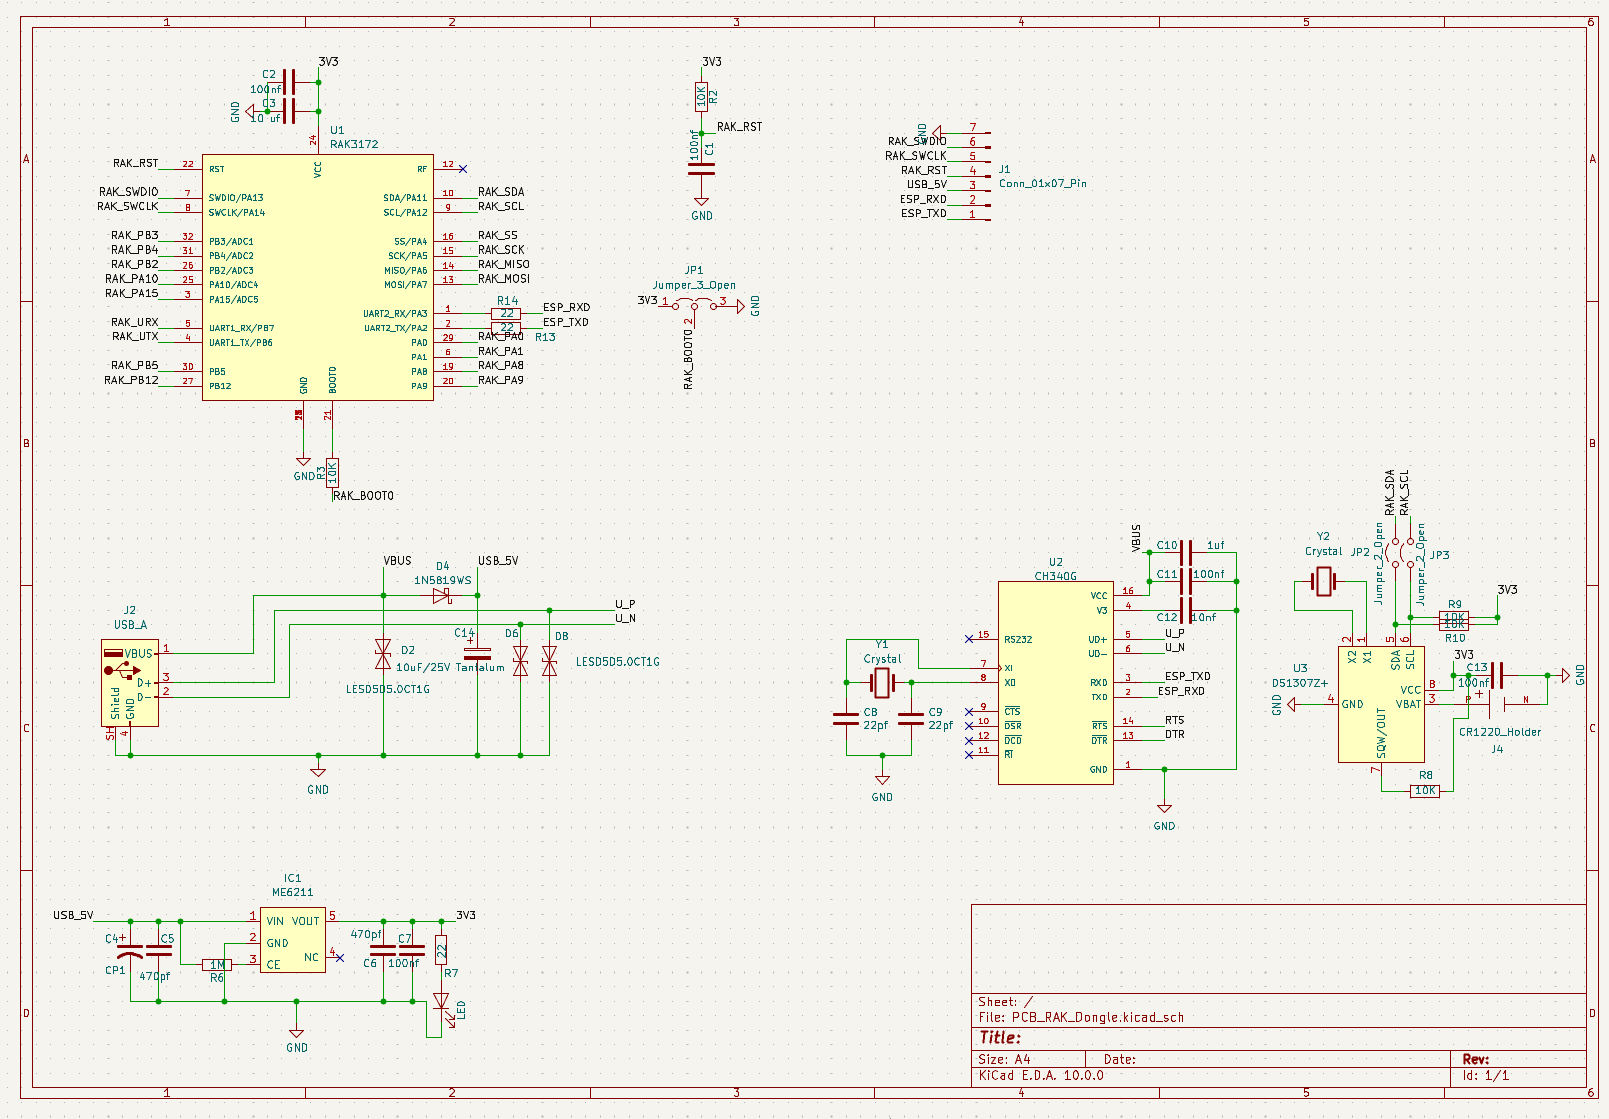
- RAK3172 ติดต่อผ่าน CH340/CH341 USB-to-Serial ใน Custom USB Dongle
- LoRaWAN Handler ใน Repo ใช้ 115200 baud และ OTAA Join
- Creator รายงาน Test Payload ที่ ChirpStack มี Fire Confidence 79 และ Smoke Confidence 99 ในตัวอย่างหนึ่ง
- 79 / 99 เป็น Detection Confidence ของ Test Result ไม่ใช่ Model Accuracy
- Battery ใช้เซลล์ตระกูล INR21700 ตาม Main Source แต่ Source ไม่ระบุ Pack Configuration หรือ Runtime
- Prototype ยังต้องการ Proper Wiring และ Enclosure ก่อนนำไป Trial Location ตามคำอธิบาย Creator
Portable Forest Fire Detector คืออะไร?
Project นี้เริ่มจากแนวคิด Early Detection ในสถานการณ์ที่ Fire และ Smoke อาจปรากฏให้กล้องเห็น ก่อนที่ผู้ดูแลจะเข้าไปถึงจุดเกิดเหตุ
แทนที่จะใช้ Sensor ตัวเดียว ระบบนี้ทดลองใช้ Computer Vision เป็น Input หลัก แล้วให้ Arduino UNO Q รัน Model เพื่อจำแนกวัตถุ ที่ถูก Label เป็น Fire หรือ Smoke
↓
Arduino UNO Q
↓
Edge AI Detection
↓
Fire / Smoke Confidence
↓
LoRaWAN USB Dongle
↓
LoRaWAN Gateway
↓
LoRaWAN Server / ChirpStack
หัวใจของ Project: Arduino UNO Q ไม่ได้ทำแค่รับค่า Sensor แต่ถูกใช้เป็น Compute Node สำหรับ Camera + Object Detection ก่อนส่งเฉพาะ Detection Result ออกไปยัง Network
System Architecture: Wi-Fi กับ LoRaWAN ทำคนละหน้าที่

System Diagram แยก Wireless Access ออกเป็นสองส่วน:
Wi-Fi
ใช้เพื่อเข้าถึง Arduino UNO Q สำหรับงานพัฒนา เช่น:
- SSH
- แก้ไข Code ผ่าน VS Code + SSH Extension
- ใช้งาน Arduino App Lab
LoRaWAN
ใช้ส่ง Detection Data ออกจากตัว Detector ไปยัง LoRaWAN Gateway และ Server
Wi-Fi กับ LoRaWAN ไม่ได้เป็นช่องทางเดียวกัน: ใน Architecture ของ Creator Wi-Fi เน้นการเข้าถึงและพัฒนา UNO Q ส่วน LoRaWAN ใช้เป็น Telemetry Path สำหรับผล Fire / Smoke Detection
Hardware เชื่อมกันอย่างไร?

Hardware หลักที่ Main Source ระบุมี:
- Arduino UNO Q
- USB Hub
- USB Camera
- Custom LoRaWAN USB Dongle
- INR21700 Battery
- LoRaWAN Gateway
Camera และ LoRaWAN Dongle ถูกนำเข้า USB Hub ก่อนเชื่อมเข้ากับ UNO Q เพื่อให้ Board ใช้อุปกรณ์ USB หลายตัวร่วมกัน
Battery Specification ยังไม่ครบ: Source ระบุเพียงว่าใช้ INR21700 แต่ไม่ได้ระบุจำนวน Cell, Capacity, Pack Voltage, BMS, Charger, Converter, Wiring หรือ Runtime จึงไม่สามารถคำนวณเวลาทำงาน หรือสร้าง Battery Wiring เพิ่มเองได้
ประกอบ Prototype ให้พกพาได้

Main Source ระบุว่าชิ้นส่วนถูกจัดรวม ภายในและบริเวณด้านข้างของ Enclosure เพื่อทำให้ระบบเคลื่อนย้ายได้
แต่ Creator ก็ระบุเองว่า หากจะนำไปติดตั้งใน Trial Location ยังควรมี:
- Proper Wiring
- Proper Enclosure
Portable ไม่เท่ากับ Outdoor-ready: Source ไม่ได้ระบุ IP Rating, Waterproofing, UV Resistance, Heat Resistance หรือ Outdoor Certification จึงไม่ควรนำ Prototype ไปวางกลางป่าโดยถือว่าทนสภาพแวดล้อมได้ทันที


Custom RAK3172 LoRaWAN USB Dongle

Main Source อธิบายว่า Dongle ถูกออกแบบเฉพาะสำหรับ Project นี้ และใช้:
- RAK3172 LoRaWAN Module ตาม GitHub Implementation และ KiCad
- CH340 USB-UART
- DS1307 RTC สำหรับแนวคิด Time Capture ในอนาคตตาม Story
RAK3172 หรือ RAK3712?
Hackster Story มี Typo / Conflict: บางย่อหน้าเขียนว่า RAK3712 แต่ Repository, lorawan_handler.py, lorawan_service.py และ KiCad Schematic ใช้ชื่อ RAK3172 สอดคล้องกัน บทความนี้จึงยึด RAK3172 เป็น Implementation ที่ Verify ได้
Repository ยังมีไฟล์ออกแบบ Hardware จริง:
- KiCad Schematic
- KiCad PCB
- Gerber Files


LoRaWAN Gateway: Source ระบุ Hardware ไม่ตรงกันทั้งหมด
จุดหนึ่งที่ต้องอ่าน Source อย่างระวังคือ Gateway
ในส่วน Things Used ของ Hackster มีรายการ:
- RAK2245 RPi HAT Edition
- Raspberry Pi 3 Model B
แต่ใน Story Creator อธิบาย Gateway ที่ใช้อีกชุดว่า:
- RAK5146
- Balena FIN
- Raspberry Pi OS
Source ไม่สอดคล้องกันเรื่อง Gateway Hardware: บทความนี้จึงไม่ฟันธงว่า Final Gateway ใช้ RAK2245 หรือ RAK5146 สิ่งที่ยืนยันได้คือ Detection Data ถูกส่งผ่าน LoRaWAN Gateway ไปยัง LoRaWAN Server
Train Fire / Smoke Model ด้วย Edge Impulse

Creator ใช้ Dataset จาก Roboflow Universe แล้วนำเข้า Edge Impulse เพื่อ Train Model สำหรับแยก:
- Fire
- Smoke
Repository ระบุ Model File ที่ App ใช้เป็น:
forest-fire-FOMO_float32_320_320.eim
ชื่อไฟล์ดังกล่าว ยืนยันได้ว่า Model Artifact ใน Repo ถูกตั้งชื่อเป็น:
- FOMO
- float32
- 320 × 320
อย่าขยาย Architecture เกิน Source: Repository ให้ชื่อ Model File แต่ไม่ได้อธิบาย Backbone, Parameter Count, Training Epoch, Optimizer หรือรายละเอียด Network Architecture ครบในข้อมูลที่ใช้บทความนี้


Validation 93.8% / 81.6% หมายถึงอะไร?
Hackster Story ระบุว่า Creator ได้ Validation Result:
| Class | ผลที่ Creator รายงาน |
|---|---|
| Fire | 93.8% |
| Smoke | 81.6% |
ตัวเลขนี้ไม่ควรถูกเรียกว่า “ตรวจไฟป่าแม่นยำ 93.8% ในโลกจริง”: Source ที่ให้มาไม่ได้ระบุครบเรื่อง Dataset Size, Train / Validation Split, จำนวนสถานที่, Day / Night, Haze, Weather, Camera Distance, False Positive Rate หรือ Field Validation ระยะยาว
คำที่เหมาะสมกว่าคือ:
“Creator รายงาน Validation Result 93.8% สำหรับ Fire และ 81.6% สำหรับ Smoke ใน Model ชุดนี้”
Camera รัน 15 FPS แต่ Detection ทำทุก 3 วินาที
GitHub ช่วยให้เห็น Runtime Configuration ชัดกว่าคำว่า “real-time” ในความหมายกว้าง ๆ
| Setting | ค่าใน main.py
|
|---|---|
| Camera Resolution | 640 × 480 |
| Camera FPS | 15 |
| Codec | MJPG |
| Aspect Ratio | 4:3 |
| Detection Interval | 3.0 วินาที |
| Default Confidence Threshold | 0.5 |
15 FPS ไม่ได้หมายความว่า Model Infer ทุก Frame: Camera ถูก Configure ที่ 15 FPS แต่ Background Detection Loop ใน Code เรียก Detection ทุก 3 วินาที
Web UI ยังเปิดให้ปรับ Runtime Confidence Threshold ได้ในช่วง 0 ถึง 1 ตาม Validation Logic ใน Code
Firmware Flow: Camera → AI → JSON → LoRaWAN

GitHub Implementation ช่วยขยาย Flow ให้เห็น Internal Communication ชัดขึ้น:
↓
main.py↓
Object Detection
↓
Timestamp + Class + Confidence
↓
/tmp/forest_fire_detection.json↓
LoRaWAN Background Service
↓
RAK3172
ใน Web UI Response ตัว App ยังจัดข้อมูลเพิ่ม เช่น:
- Detection Count
- Bounding Box
- Annotated Frame
-
has_fireเมื่อพบ Fire หรือ Smoke
แต่ไฟล์ที่เขียนเพื่อให้ LoRaWAN Service อ่าน ถูกลดเหลือข้อมูลสำคัญอย่าง:
- Timestamp
- Class
- Confidence
Detection Result ไปถึง LoRaWAN อย่างไร?
Repo แยกงาน LoRaWAN ออกจาก Detection App เป็น Background Service
lorawan_handler.py ระบุค่าพื้นฐาน:
- Default Serial Port:
/dev/ttyCH341USB0 - Baud Rate:
115200 - Join Method: OTAA
- Credential Fields: DevEUI, AppEUI และ AppKey
Handler เปิด Serial Connection ไปยัง RAK3172, ตรวจการตอบสนองด้วย AT Command และใช้ AT+JOIN สำหรับ Join LoRaWAN Network ตาม Code ที่ผู้สร้างให้มา
Credential ต้องเป็นของ Network ผู้ใช้เอง: DevEUI, AppEUI และ AppKey ไม่ควรถูก Hard-code หรือเผยแพร่เป็น Secret จริงในบทความ, Screenshot หรือ Public Repository
Source ไม่ได้กำหนด LoRaWAN Region / Frequency สำหรับประเทศไทย: ห้ามคัดลอก Regional RF Setting จากประเทศอื่นมาใช้โดยอัตโนมัติ ต้องตรวจ Frequency Plan และข้อกำหนด RF ของพื้นที่ใช้งานจริงก่อนส่งสัญญาณ
ทำไม Creator ต้อง Compile CH341 Driver ใหม่?
ใน Environment ที่ Creator ใช้ตอนทำ Project UNO Q ไม่สามารถ Mount CH340 / CH341 USB Serial Device ได้ตามที่ต้องการ
GitHub Driver Guide ระบุ Environment ตอนนั้น:
- Architecture: aarch64 / ARM64
- Current Kernel:
7.0.0-g122c2c22d838 - Existing CH341 Module ถูก Build สำหรับ Kernel 6.16.7
ปัญหาหลักจึงเป็น:
Kernel Version Mismatch
Creator แก้ด้วยการ Install Kernel Headers, ปรับ Source ให้เข้ากับ Kernel ใหม่, Compile Driver และ Load Module ใหม่
ขั้นตอนนี้เป็น Kernel-specific: อย่าสรุปว่า Arduino UNO Q ทุกเครื่อง ต้อง Compile CH341 Driver แบบเดียวกัน เพราะ OS Image, Kernel และ Driver Support สามารถเปลี่ยนไปได้ ควรตรวจ uname -r และ Documentation ล่าสุดก่อนทำตาม
Test Result: Detection Data ไปถึง ChirpStack

Hackster Story ระบุว่า ChirpStack ได้รับข้อมูลตัวอย่าง:
- Fire Confidence = 79
- Smoke Confidence = 99
79 และ 99 ไม่ใช่ Accuracy ของ Model: ตัวเลขนี้เป็น Confidence ของ Detection Result ในตัวอย่าง Payload / Test ครั้งหนึ่ง ไม่ใช่ Validation Score และไม่ใช่ Reliability ระยะยาว
ดู Prototype ทำงานจริง
Creator มี Video Demo แสดง Forest Fire Detection ด้วย Arduino UNO Q และ Camera
Code ที่ Verify จาก GitHub
Repository มี Implementation จริง สำหรับ Camera, Object Detection, Model Configuration และ LoRaWAN Handler ดังนั้นรอบนี้สามารถยก Code Snippet จาก Source โดยตรงได้
1. Camera และ Detection Timing
camera = Camera(
    resolution=(640, 480),
    fps=15,
    codec="MJPG",
    adjustments=cropped_to_aspect_ratio((4, 3))
)
camera.start()

SEND_INTERVAL = 3.0
CONFIDENCE_THRESHOLD = 0.5
Snippet นี้ยืนยัน Camera Configuration และการตั้ง Detection Interval ที่ใช้ใน Final Image Detection App
2. Edge Impulse Model ที่ App โหลด
name: forest_fire_image_detection
description: Real-time forest fire detection from camera with 3-second periodic updates
ports: []
bricks:
- arduino:web_ui: {}
- arduino:object_detection:
    variables:
      EI_OBJ_DETECTION_MODEL: "/home/arduino/.arduino-bricks/ei-models/forest-fire-FOMO_float32_320_320.eim"
3. RAK3172 Serial Configuration และ OTAA
def __init__(
    self,
    port: str = "/dev/ttyCH341USB0",
    baudrate: int = 115200,
    timeout: float = 2.0,
    dev_eui: str = None,
    app_eui: str = None,
    app_key: str = None,
):
    self.port = port
    self.baudrate = baudrate
    self.timeout = timeout
    self.dev_eui = dev_eui
    self.app_eui = app_eui
    self.app_key = app_key

# OTAA join
response = self._send_at_command("AT+JOIN")
อย่าใส่ Credential จริงลงบทความ: DevEUI, AppEUI และ AppKey ต้องเป็น Credential ของ LoRaWAN Application ของผู้ใช้เอง
สิ่งที่ Prototype นี้ยังไม่ได้พิสูจน์
| สิ่งที่ Source แสดง | สิ่งที่ยังไม่ควร Claim |
|---|---|
| Fire / Smoke Object Detection | ไม่ใช่ Certified Forest Fire Alarm |
| Validation 93.8% / 81.6% | ไม่ใช่ Field Accuracy ในป่าทุกสภาพ |
| Detection ทุก 3 วินาที | ไม่ใช่ Inference ทุก Camera Frame |
| ChirpStack ได้ Fire 79 / Smoke 99 ในตัวอย่าง | ไม่ใช่ Model Accuracy 79% / 99% |
| Battery-powered Prototype | Source ไม่ได้ให้ Battery Runtime |
| Portable Enclosure | ไม่มี IP Rating หรือ Outdoor Certification |
| LoRaWAN Transmission | Source ไม่ได้กำหนด Thailand RF Region / Frequency |
| CH341 Compile Fix | ไม่ใช่ขั้นตอนบังคับสำหรับ UNO Q ทุก OS Revision |
ระบบตรวจไฟควรมี Redundancy: Prototype Computer Vision สามารถใช้เป็นเครื่องมือทดลองหรือ Sensor Layer เพิ่มเติมได้ แต่ไม่ควรแทน Certified Fire Detection, Emergency Communication หรือแผนตอบสนองเหตุฉุกเฉิน ที่เหมาะกับพื้นที่ใช้งานจริง
Maker เรียนรู้อะไรจาก Project นี้?
1. Edge AI ไม่จำเป็นต้องส่งภาพทั้งหมดขึ้น Server
ใน Workflow นี้ UNO Q ประมวลผลภาพก่อน แล้วส่ง Detection Result ออกไปยัง LoRaWAN Path แทนการส่ง Video Stream ผ่าน LoRaWAN
2. Camera FPS กับ Inference Frequency เป็นคนละค่า
กล้องตั้ง 15 FPS แต่ Code เรียก Detection ทุก 3 วินาที เป็นตัวอย่างที่ดีว่า Sensor Sampling Rate ไม่ได้เท่ากับ AI Inference Rate เสมอไป
3. Background Service ช่วยแยกงานสิทธิ์ระดับระบบ
Creator แยก LoRaWAN Serial Handling ออกจาก Arduino App Lab Application และให้ Service จัดการส่วนที่ต้องเข้าถึง USB Serial ใน Background
4. GitHub สำคัญกว่าการอ่าน Story อย่างเดียว
กรณี RAK3172 / RAK3712 เป็นตัวอย่างชัดว่า Project Article อาจมี Typo แต่ Code, Service และ KiCad สามารถช่วยยืนยัน Implementation ที่ผู้สร้างใช้จริงได้
5. Validation Score ไม่เท่ากับ Field Reliability
Model ที่ดูดีใน Validation ยังต้องทดสอบกับ:
- แสงกลางวัน / กลางคืน
- หมอกและ Haze
- ระยะกล้องต่างกัน
- ควันสีต่างกัน
- สิ่งรบกวนที่มีสีใกล้ไฟ
- สภาพอากาศจริง
แต่ Source ชุดนี้ ยังไม่ได้ให้ผล Field Test ในเงื่อนไขเหล่านี้ครบ จึงไม่ควรสร้างผลลัพธ์เพิ่มเอง
กำลังทำ Edge AI หรือ LoRaWAN Prototype? สามารถสอบถามทีม Globalbyte เรื่อง Arduino, Development Board, Camera, LoRa / LoRaWAN Module, USB Accessories และ Maker Components ที่เหมาะกับ Project ได้ โดยควรตรวจ Compatibility กับ Hardware และ Software Revision ที่ใช้งานจริงก่อน
โปรเจกต์นี้มีหลาย Layer แนะนำอ่านต้นฉบับควบคู่กัน
ถ้าต้องการ Build ตาม ควรเปิด Source ต้นฉบับ พร้อม Repository เพื่อดูรายละเอียดที่สัมพันธ์กัน เช่น:
- System Diagram
- Hardware Diagram
- Edge Impulse Model
- Arduino App Lab Project
- LoRaWAN Service
- RAK3172 Handler
- CH341 Driver Guide
- KiCad / PCB / Gerber
FAQ: Arduino UNO Q Forest Fire Detector
Project นี้ใช้ Arduino UNO Q ทำอะไร?
ใช้รับภาพจาก USB Camera, รัน Fire / Smoke Object Detection และส่งผล Detection ไปยัง LoRaWAN Workflow
ระบบใช้ Fire Sensor หรือ Camera?
Project หลักใช้ USB Camera เป็น Input สำหรับ Image Detection ไม่ได้ใช้ Fire Sensor แบบ Point Sensor เป็น Input หลักตาม Source ที่ให้มา
ตรวจอะไรได้บ้าง?
Model ใน Project ถูกใช้ตรวจ Class Fire และ Smoke
ใช้ Edge Impulse หรือไม่?
ใช่ Creator นำ Dataset เข้า Edge Impulse เพื่อ Train Model ก่อนนำ Model Artifact มาใช้กับ UNO Q
Model ใน GitHub คืออะไร?
Repository ระบุไฟล์ forest-fire-FOMO_float32_320_320.eim แต่ Source ที่ใช้บทความนี้ ไม่ได้ระบุ Network Architecture ภายใน Model อย่างครบถ้วน
Validation 93.8% หมายถึงระบบแม่นยำ 93.8% หรือไม่?
ไม่ควรตีความเช่นนั้น Creator รายงาน 93.8% สำหรับ Fire และ 81.6% สำหรับ Smoke ใน Validation ของ Model ชุดนี้ แต่ไม่ได้ให้ Field Validation ครบสำหรับสภาพป่าจริงทุกแบบ
กล้องใช้ Resolution เท่าไร?
main.py ตั้ง Camera ไว้ที่ 640 × 480, 15 FPS และ MJPG
ระบบตรวจภาพทุกกี่วินาที?
Final Image Detection Code ตั้ง SEND_INTERVAL = 3.0 และ Background Loop รัน Detection ทุก 3 วินาที
Confidence Threshold เริ่มต้นเท่าไร?
Code กำหนด CONFIDENCE_THRESHOLD = 0.5 และ Web UI สามารถ Override ในช่วง 0 ถึง 1
LoRaWAN Dongle ใช้ RAK3172 หรือ RAK3712?
GitHub Implementation, LoRaWAN Handler, Service และ KiCad ใช้ RAK3172 ขณะที่ Hackster Story มีบางจุดพิมพ์ RAK3712 จึงถือว่า RAK3712 เป็น Conflict / Typo ในบทความต้นฉบับ
RAK3172 ติดต่อกับ UNO Q อย่างไร?
Project ใช้ Custom USB Dongle ที่มี CH340 USB-UART และ Software ฝั่ง UNO Q ติดต่อผ่าน Serial
Serial Baud Rate เท่าไร?
lorawan_handler.py ใช้ค่า Default 115200 baud
LoRaWAN Join ใช้ OTAA หรือไม่?
ใช่ Handler ใน Repository ระบุ OTAA และใช้ AT+JOIN สำหรับ Join Network
ต้อง Compile CH341 Driver ทุก Arduino UNO Q ไหม?
Source ไม่ได้สนับสนุนข้อสรุปนั้น Creator Compile Driver ใหม่ เพราะ Kernel Version ของเครื่องตอนทำ Project ไม่ตรงกับ Driver Module เดิม จึงควรตรวจ OS / Kernel Revision ของเครื่องจริงก่อน
Gateway ใช้ RAK2245 หรือ RAK5146?
Source ระบุไม่ตรงกัน Things Used มี RAK2245 + Raspberry Pi 3 แต่ Story กล่าวถึง RAK5146 + Balena FIN จึงไม่ควรฟันธงจาก Source ชุดนี้ว่า Final Gateway เป็นรุ่นใด
Battery ใช้ได้นานเท่าไร?
Source ไม่ได้ระบุ Battery Capacity, Pack Configuration หรือ Runtime จึงไม่สามารถคำนวณได้จากข้อมูลที่มี
นำ Prototype ไปติดตั้งกลางป่าได้เลยไหม?
ไม่ควรสรุปเช่นนั้น Creator ระบุเองว่า ควรมี Proper Wiring และ Proper Enclosure ก่อน Trial Location และ Source ไม่ได้ให้ IP Rating หรือ Outdoor Certification
ใช้แทนระบบ Fire Alarm จริงได้ไหม?
ไม่ควร Source ไม่ได้ระบุ Certification, Fail-safe Design หรือ Field Reliability ที่เพียงพอสำหรับใช้แทน Certified Fire Detection System หรือ Emergency Warning System
สรุป: จุดเด่นไม่ใช่แค่ AI แต่คือการต่อ Edge AI เข้ากับ LoRaWAN
Portable Forest Fire Detector ตัวนี้น่าสนใจเพราะ ไม่ได้จบแค่การเอากล้องมาตรวจ Fire / Smoke
Creator ต่อ Workflow ไปอีกขั้น:
↓
Arduino UNO Q
↓
Edge Impulse Model
↓
Fire / Smoke Detection
↓
JSON
↓
RAK3172 LoRaWAN Service
↓
Gateway
↓
ChirpStack
ในมุม Maker Project นี้จึงรวม:
- Computer Vision
- Edge AI
- USB Peripheral
- Linux / Driver Integration
- Custom PCB
- LoRaWAN
- Server-side Telemetry
ไว้ใน Prototype เดียว
แต่ในมุม Engineering สิ่งที่สำคัญไม่แพ้กันคือ การไม่อ่านตัวเลขเกินความหมาย: Validation Score ไม่ใช่ Field Reliability, Detection Confidence ไม่ใช่ Accuracy และ Portable Prototype ยังไม่เท่ากับ Outdoor-certified Fire Alarm
References / แหล่งข้อมูลต้นฉบับ
- Hackster — Portable Forest Fire Detector with Arduino UNO-Q
- GitHub — Hackster_Invent_Future_Arduino_UNO_Q
- GitHub — forest_fire_image_detection
- GitHub — main.py
- GitHub — lorawan_handler.py
- GitHub — CH341 Driver Installation Guide
- GitHub — RAK3172 Dongle KiCad / Gerber Files
- Roboflow Universe — Forest Fire Detection Dataset ที่ Creator อ้างถึง
- YouTube — Demo Forest Fire Detection with Arduino UNO Q
- YouTube — Forest fire model training and inference test
อยากเริ่ม Edge AI, Camera หรือ LoRaWAN Project ของตัวเอง?
Project แบบนี้ ต้องมองทั้ง Board, Camera, USB Interface, AI Model, Wireless Module และ Software Integration ไปพร้อมกัน
ถ้ากำลังทำ Arduino, Edge AI, Camera, LoRa / LoRaWAN, IoT หรือ Maker Prototype สามารถสอบถามทีม Globalbyte เรื่อง Development Board, Sensor, Camera, Module, USB Accessories และอุปกรณ์ที่เหมาะกับ Project ได้
บทความนี้ไม่ได้ยืนยันว่า Arduino UNO Q, RAK3172, Camera หรืออุปกรณ์รุ่นเดียวกับต้นฉบับ มี Stock อยู่ที่ Globalbyte กรุณาสอบถามรุ่นและ Availability ก่อนสั่งซื้อ


