
CAN do GYRO ทำ Gimbal 1 แกนด้วย XIAO STM32C5 และ CAN Motor
ถ้า IMU รู้ว่ามือของเราหมุนไปทางไหน แล้วสั่ง Brushless Motor ให้หมุนสวนกลับแบบ Real-time จะรักษาทิศทางของวัตถุไว้ได้แค่ไหน?
CAN do GYRO ของ cpietsch เป็นโปรเจกต์ขนาดถือมือได้ที่นำ Seeed Studio XIAO STM32C5 ซึ่งมี IMU และ CAN Transceiver อยู่บนบอร์ด มาควบคุม M5Stack RollerCAN ผ่าน CAN จนกลายเป็น One-Axis Gimbal ที่ติดตาม Orientation ของตัวเองใน 3 มิติ
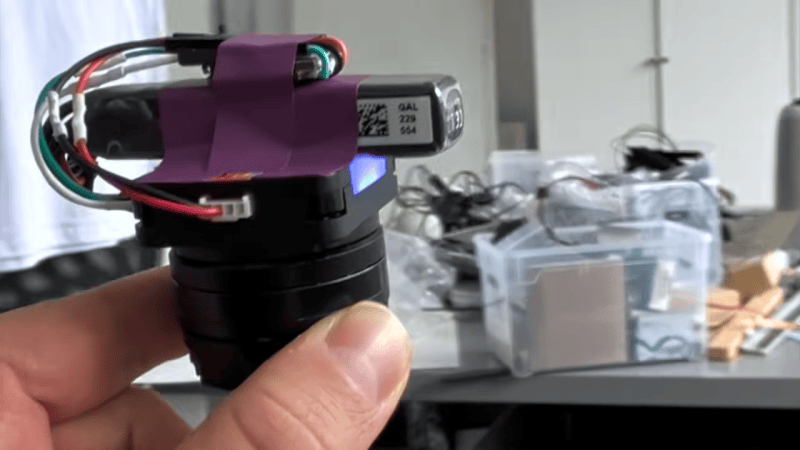
- เป็น One-Axis Gimbal แต่ติดตาม Orientation ของตัวระบบใน 3 มิติ
- Controller ใช้ Seeed Studio XIAO STM32C5 พร้อม LSM6DS3TR-C IMU
- Motor ใช้ M5Stack Unit RollerCAN และสั่งผ่าน Classic CAN 1 Mbit/s
- Gyroscope ใช้ Sample Rate 416 Hz และ Control Loop ทำงานประมาณ 1 kHz
- มี Auto Calibration, IMU Heater และ Free-spin Protection
- Firmware ใช้ Zephyr + PlatformIO และ Source Code เปิดบน GitHub ภายใต้ MIT License
- มี Official Wiring Diagram, Source Code และ Demo Video ให้ศึกษา
มอเตอร์แกนเดียว แต่ติดตามการเคลื่อนไหว 3 มิติได้อย่างไร?
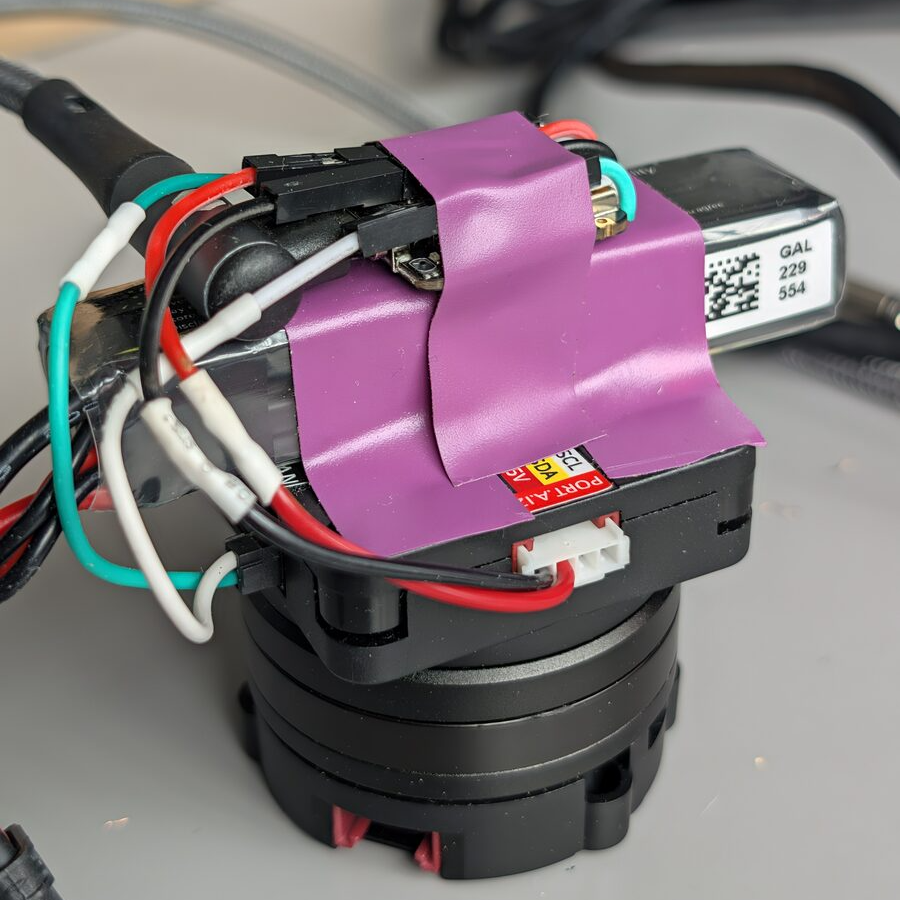
จุดน่าสนใจของโปรเจกต์นี้คือ Motor มีอิสระในการหมุนเพียงแกนเดียว แต่ Controller ไม่ได้ดูเฉพาะการหมุนรอบแกนนั้น XIAO STM32C5 ใช้ข้อมูลจาก IMU เพื่อติดตาม Orientation ของส่วนบนใน 3 มิติ
เมื่อผู้ใช้หมุนฐาน Motor Firmware จะคำนวณว่าด้านหน้าของส่วนบนเบี่ยงจากทิศเดิมไปเท่าใด จากนั้นสั่ง RollerCAN ให้หมุนชดเชยในแกนที่ Motor สามารถควบคุมได้
Hardware ของ CAN do GYRO มีอะไรบ้าง?
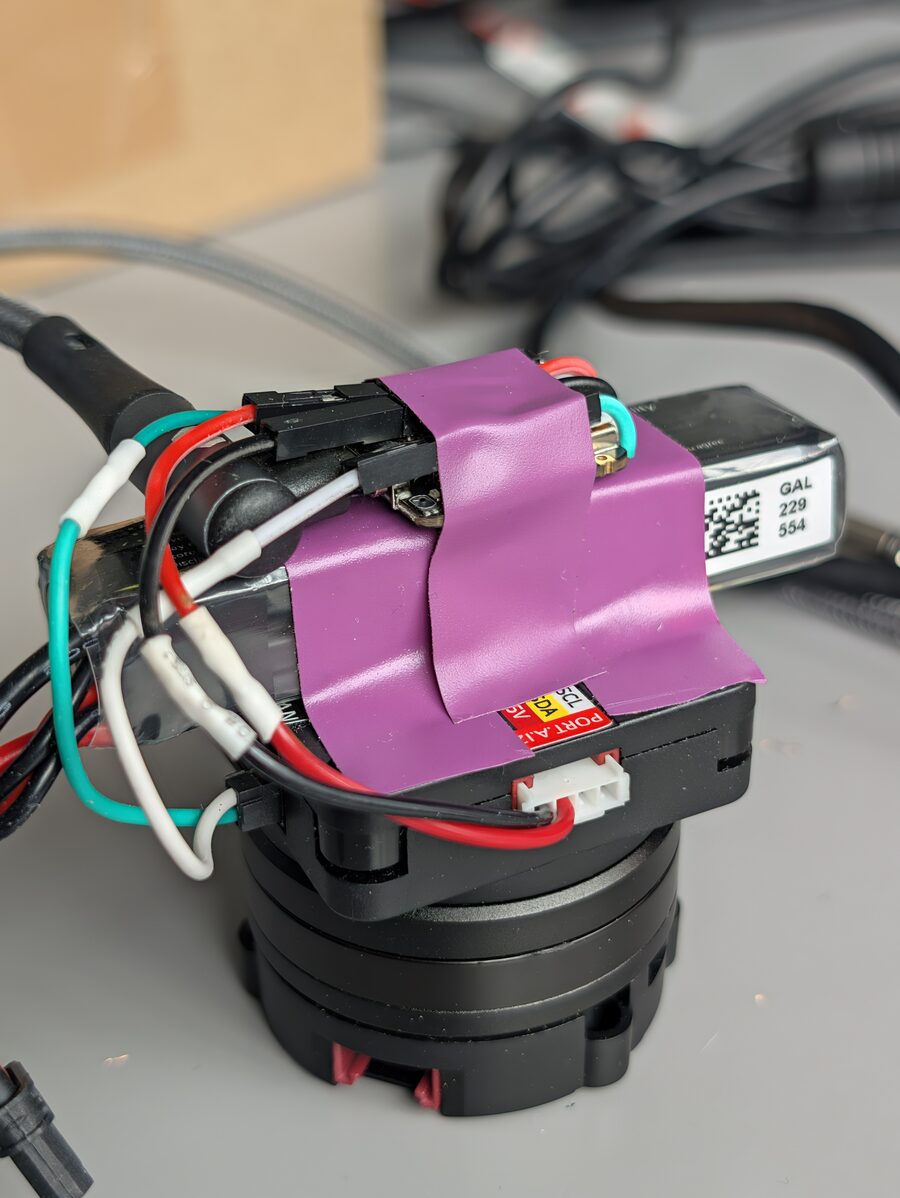
| อุปกรณ์ | หน้าที่ในโปรเจกต์ |
|---|---|
| Seeed Studio XIAO STM32C5 | อ่าน IMU, คำนวณ Orientation และ Control Loop แล้วสื่อสารผ่าน CAN |
| LSM6DS3TR-C | 6-axis IMU สำหรับ Accelerometer และ Gyroscope |
| M5Stack Unit RollerCAN | BLDC Motor พร้อม FOC Driver, Encoder, CAN Interface และ OLED |
| 2S LiHV Battery | ตัวอย่างของผู้สร้างใช้ 580 mAh, 7.6V nominal |
| DuPont Pigtails | เชื่อม CANH, CANL และ Power ระหว่าง Controller กับ Motor |
XIAO STM32C5
XIAO STM32C5 ใช้ STM32C5A3CG ซึ่งเป็น Arm Cortex-M33 ทำงานสูงสุดที่ 144 MHz พร้อม FPU และมี LSM6DS3TR-C IMU รวมถึง CAN Transceiver บนบอร์ด
Official Seeed Documentation ระบุว่า Board มี 1 MB Internal Program Flash และ 16 MB External Flash โดยโปรเจกต์ CAN do GYRO ใช้ Internal Dual-bank Flash ส่วนหนึ่งสำหรับบันทึก Telemetry
M5Stack Unit RollerCAN
RollerCAN เป็น BLDC Motor Unit ที่รวม Motor, FOC Driver, Magnetic Encoder, CAN Interface และ OLED ไว้ในโมดูลเดียว
ในโปรเจกต์นี้ RollerCAN สื่อสารด้วย Classic CAN 2.0 ที่ 1 Mbit/s แม้ XIAO STM32C5 เองจะมี Controller ที่รองรับ CAN FD ก็ตาม
Wiring ระหว่าง XIAO STM32C5 และ RollerCAN
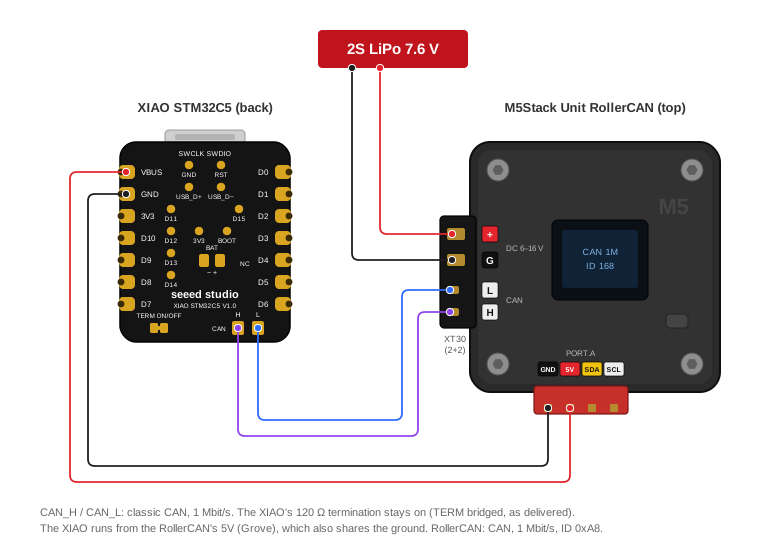
RollerCAN ใช้ XT30 แบบ 2+2 สำหรับ Power และ CAN ส่วน XIAO เชื่อม CANH / CANL ไปยัง CAN_H / CAN_L ของ Motor และรับ 5V/GND จาก Grove Port ของ RollerCAN
- Battery ต่อเข้าขั้ว Power ของ RollerCAN
- XIAO CANH ต่อ CAN_H
- XIAO CANL ต่อ CAN_L
- 5V และ GND จาก Grove Port ใช้เลี้ยง XIAO ตอน Standalone
Orientation Tracking ทำงานอย่างไร?
Firmware ใช้ Gyroscope ทั้งสามแกน เพื่อ Integrate Orientation เป็น Quaternion และใช้ข้อมูลจาก Accelerometer ช่วยดึง Tilt กลับเข้าหาทิศ Gravity เมื่อค่าความเร่งอยู่ใกล้ประมาณ 1 g
Accelerometer ไม่สามารถบอก Heading ได้โดยตรง ดังนั้น Heading ยังอาศัย Gyroscope เป็นหลัก ขณะที่ Gravity ช่วย Stabilize ส่วน Tilt
ผู้สร้างอธิบายว่าการดูเฉพาะ Gyro รอบแกน Motor ไม่เพียงพอ เพราะการเอียง หมุน แล้วเอียงกลับ สามารถทำให้ Orientation เปลี่ยนแบบที่ Single-axis Counter มองไม่เห็น
Control Loop คุม Motor ผ่าน CAN อย่างไร?
XIAO อยู่บนส่วนที่ต้องรักษาทิศทาง จึงสามารถวัด Correction ของตัวเองได้โดยตรง จากนั้น Control Loop จะคำนวณ Target Position ใหม่ให้ Rotor และส่งคำสั่งไปยัง RollerCAN ผ่าน CAN
Official README ระบุว่า Loop ทำงานประมาณ 1 kHz ขณะที่ Gyroscope ทำงานที่ 416 Hz และ Firmware ใช้ทุก Sample จาก IMU FIFO
RollerCAN ใช้ Position Controller ภายในของตัวเอง ส่วน Firmware ฝั่ง XIAO คำนวณ Target จาก Deviation, Turning Rate, Damping และ Integral Correction
Auto Calibration และ Free-spin Protection
ตอนเปิดเครื่อง ผู้สร้างกำหนดให้วางชุดตั้งตรงและอยู่นิ่งประมาณ 2 วินาที เพื่อวัด Gyro Offset และ Motor Axis ถ้าระบบตรวจว่ามีการเคลื่อนไหวระหว่างช่วงนี้จะเริ่ม Calibration ใหม่
อีก Feature สำคัญคือ Free-spin Protection เพราะถ้าถือส่วนบนของชุดไว้กลางอากาศ ด้านล่างไม่มีพื้นให้ Motor ผลักกลับ Rotor จึงสามารถเร่งความเร็วขึ้นได้มาก
Firmware จะสั่ง Motor Off หากตรวจว่า Rotor หมุนเกิน 180° ภายใน 0.2 วินาที และจะกลับเข้าสู่ Hold หลังจากชุดอยู่นิ่งตามเงื่อนไขที่ Firmware กำหนด
ทำไมโปรเจกต์นี้ต้องใช้ IMU Heater?
Gyroscope Bias สามารถเปลี่ยนตามอุณหภูมิ และ XIAO STM32C5 มี Heating Resistor อยู่รอบ IMU จึงสามารถควบคุมอุณหภูมิด้วย Firmware ได้
CAN do GYRO ตั้งเป้า IMU ไว้ที่ประมาณ 40°C และใช้ PI Regulation จาก Temperature Sensor ภายใน IMU เพื่อควบคุม Heater ผ่าน PWM
Source ระบุว่า Heater จะถูกปิดเมื่ออุณหภูมิสูงกว่า 50°C หรืออ่านค่า Temperature ไม่ได้
Firmware ใช้ Zephyr และ PlatformIO
ผู้สร้างระบุว่าในช่วงที่ทำโปรเจกต์ STM32C5 ยังไม่มี Arduino Core ที่ใช้กับงานนี้ จึงพัฒนาเป็น Zephyr Application และ Build ผ่าน PlatformIO
pio run -e xiao -t uploadpio device monitorUpload Process ใช้ UF2 Bootloader ของ XIAO โดย Repository มี PlatformIO Configuration และ Zephyr Configuration ที่ผู้สร้างใช้กับ Project จริงให้ดาวน์โหลดครบ
บันทึก Telemetry ลง Flash ได้ประมาณ 90 วินาที
Project สามารถ Record Telemetry ระหว่างทำงานแบบ Standalone โดยเก็บข้อมูลลงพื้นที่ Internal Flash ที่ผู้สร้างใช้เป็น Recording Area
Source ระบุว่าพื้นที่ประมาณ 480 KB สามารถเก็บข้อมูลได้ประมาณ 90 วินาที แล้วหยุด Recording เมื่อพื้นที่เต็ม
ข้อมูลประกอบด้วยเวลา, Turning Rate, Deviation, Rotor Position, Motor Current, Tilt และ Flags ของระบบ
python log.py rec.csvดู CAN do GYRO ทำงานจริง
Official Demo Video ที่ลิงก์โดยตรงจาก CAN do GYRO GitHub README
เปิด Demo Video บน YouTubeSource Code และ Download Files
Official Repository ไม่มี GitHub Release Binary, Firmware Package, STL, STEP หรือ Gerber แยกต่างหาก ดังนั้นไฟล์ด้านล่างคือ Source และ Configuration ที่เกี่ยวข้องกับ Project โดยตรง
ดาวน์โหลด Project
Firmware และ Build Files
Telemetry และ Media Files
Official Hardware Documentation
Known Issues ที่ผู้สร้างระบุไว้
Source ไม่ได้ซ่อนข้อจำกัดของ Project และมี Known Issues ที่ควรอ่านก่อนนำแนวคิดไปต่อยอด
- เมื่อทำงานด้วย Battery โดยไม่มี USB ผู้สร้างพบว่า Gyro Noise สูงขึ้น ทำให้ Standing-still Correction เกิดน้อยลง และส่วนบนค่อย ๆ Drift
- Source ระบุว่าบน USB + Battery Prototype ของผู้สร้าง Hold ได้ภายในประมาณ 0.4° ต่อนาที แต่ตัวเลขนี้เป็นผลของ Prototype ชุดนี้ ไม่ใช่ Accuracy Specification ทั่วไป
- การทำ Loop ให้เร็วกว่าประมาณ 1 ms ในการทดลองของผู้สร้าง ทำให้ Tilt Estimate ผิดและ Motor Runaway โดยยังไม่ทราบสาเหตุแน่ชัด
Safety ก่อนทดลองกับ Motor และ Battery
โปรเจกต์นี้ราคาเท่าไร?
Main Source ของ Hackaday ไม่ได้ระบุราคาของ Project และ Official CAN do GYRO Repository ก็ไม่ได้ระบุ BOM Cost รวม ดังนั้นบทความนี้ไม่สร้างราคาประมาณขึ้นเอง และไม่มีราคาจากบทความต้นฉบับที่ต้องแปลงเป็นเงินบาท ณ วันที่เผยแพร่บทความนี้
FAQ คำถามที่พบบ่อย
CAN do GYRO คืออะไร?
เป็น One-Axis Gimbal ที่ใช้ XIAO STM32C5 อ่าน Orientation และสั่ง RollerCAN ผ่าน CAN เพื่อหมุนชดเชยการเคลื่อนไหว
ทำไม Motor มีหนึ่งแกนแต่ระบบติดตาม 3 มิติ?
เพราะ IMU และ Firmware ติดตาม Orientation ของ Controller ใน 3 มิติ แล้วคำนวณ Correction เฉพาะรอบแกนที่ Motor สามารถหมุนได้
ใช้ Microcontroller อะไร?
ใช้ Seeed Studio XIAO STM32C5 ที่ใช้ STM32C5A3CG Arm Cortex-M33 ทำงานสูงสุด 144 MHz
IMU รุ่นอะไร?
XIAO STM32C5 มี LSM6DS3TR-C 6-axis IMU บนบอร์ด
Motor รุ่นอะไร?
Prototype ใช้ M5Stack Unit RollerCAN ซึ่งเป็น BLDC Motor Unit พร้อม Controller, Encoder, CAN และ OLED
ใช้ CAN FD หรือไม่?
XIAO STM32C5 รองรับ CAN FD แต่ Project นี้ใช้ Classic CAN 2.0 ที่ 1 Mbit/s กับ RollerCAN
Control Loop เร็วเท่าไร?
Official Project README ระบุว่า Closed-loop ทำงานประมาณ 1 kHz และ Gyroscope ทำงานที่ 416 Hz
ใช้ Arduino IDE ได้หรือไม่?
Source ของ Project นี้ใช้ Zephyr และ PlatformIO ไม่ได้สร้าง Firmware ด้วย Arduino Framework
มี Auto Calibration หรือไม่?
มี โดยตอนเริ่มต้นชุดต้องอยู่นิ่งประมาณ 2 วินาที เพื่อวัด Gyro Offset และ Motor Axis
มีระบบป้องกัน Motor หมุนฟรีหรือไม่?
มี Firmware จะปิด Motor หาก Rotor หมุนเกิน 180° ภายในช่วง 0.2 วินาทีตาม Logic ของ Project
บันทึก Telemetry ได้หรือไม่?
ได้ Source ระบุว่าบันทึกลง Internal Flash ได้ประมาณ 90 วินาที และใช้ log.py Export เป็น CSV
มีไฟล์ STL หรือ Enclosure หรือไม่?
Source ไม่ได้ให้ STL, STEP หรือ CAD Enclosure สำหรับ Project นี้
มี Firmware Binary สำเร็จรูปให้ดาวน์โหลดหรือไม่?
Repository ที่ตรวจสอบไม่มี GitHub Release และไม่มี Firmware Binary แยก ผู้ใช้ต้อง Build จาก Source ตาม Workflow ของ Project
Battery ใช้งานได้นานแค่ไหน?
Source ไม่ได้ระบุ Battery Runtime จึงไม่สามารถคำนวณหรือประมาณเวลาใช้งานได้อย่างน่าเชื่อถือ
Prototype นี้รับน้ำหนักได้เท่าไร?
Source ไม่ได้ระบุ Payload Rating ของ CAN do GYRO ที่ประกอบเสร็จแล้ว
โปรเจกต์นี้มีราคาเท่าไร?
Hackaday และ Official Project Repository ไม่ได้ระบุราคาหรือ BOM Cost รวม
โปรเจกต์นี้มีหลายขั้น แนะนำอ่านต้นฉบับควบคู่กัน
งานนี้มีทั้ง IMU Calibration, CAN Communication, Motor Control, Zephyr Configuration และ Battery Safety หากต้องการสร้างตามควรเปิด README และ Source Code ของผู้สร้างควบคู่กับบทความนี้
References / แหล่งข้อมูลต้นฉบับ
- Hackaday - Handheld Motor Cancels Out Every Twist And Turn
- CAN do GYRO Official GitHub Repository
- CAN do GYRO Official README
- Seeed Studio XIAO STM32C5 Official Documentation
- M5Stack Unit RollerCAN Official Documentation
- CAN do GYRO Official Demo Video
- CAN do GYRO Official Wiring Diagram
- CAN do GYRO MIT License
อยากทดลองทำ Motion Control หรือ CAN Project?
โปรเจกต์แบบนี้ช่วยให้เห็นภาพการทำงานร่วมกันระหว่าง Microcontroller, IMU, CAN Bus และ Motor Control ได้ชัดมาก หากกำลังเริ่ม Project ด้าน Embedded, Robotics หรือ Motion Control สามารถสอบถามทีม Globalbyte เรื่องบอร์ด, Sensor, Module และอุปกรณ์ Maker ที่เหมาะกับงานได้


