
GlobalByte / ESP32-C3 / IoT / 3D Printing / DIY Project
ทำ Smart Cat Feeder ด้วย ESP32-C3 ตั้งเวลาให้อาหารผ่าน Wi-Fi
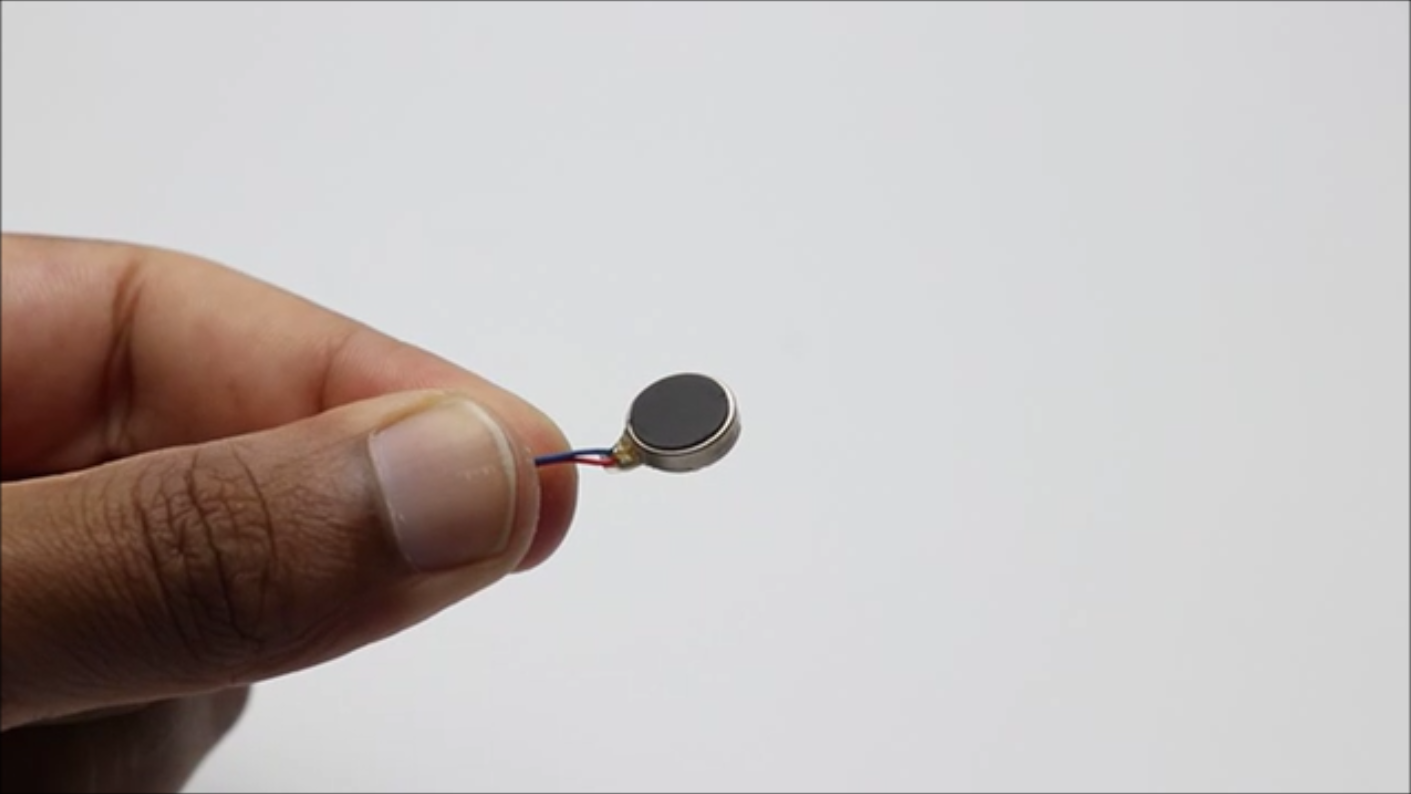
เครื่องให้อาหารสัตว์อัตโนมัติหลายแบบใช้ Servo เปิดหรือหมุนกลไกเพื่อปล่อยอาหาร แต่ Project นี้เลือกทางต่างออกไป: ใช้ Coin Vibration Motor ตัวเล็ก สั่นปลาย Food Tube เพื่อดันเม็ดอาหารลงสู่ถาด
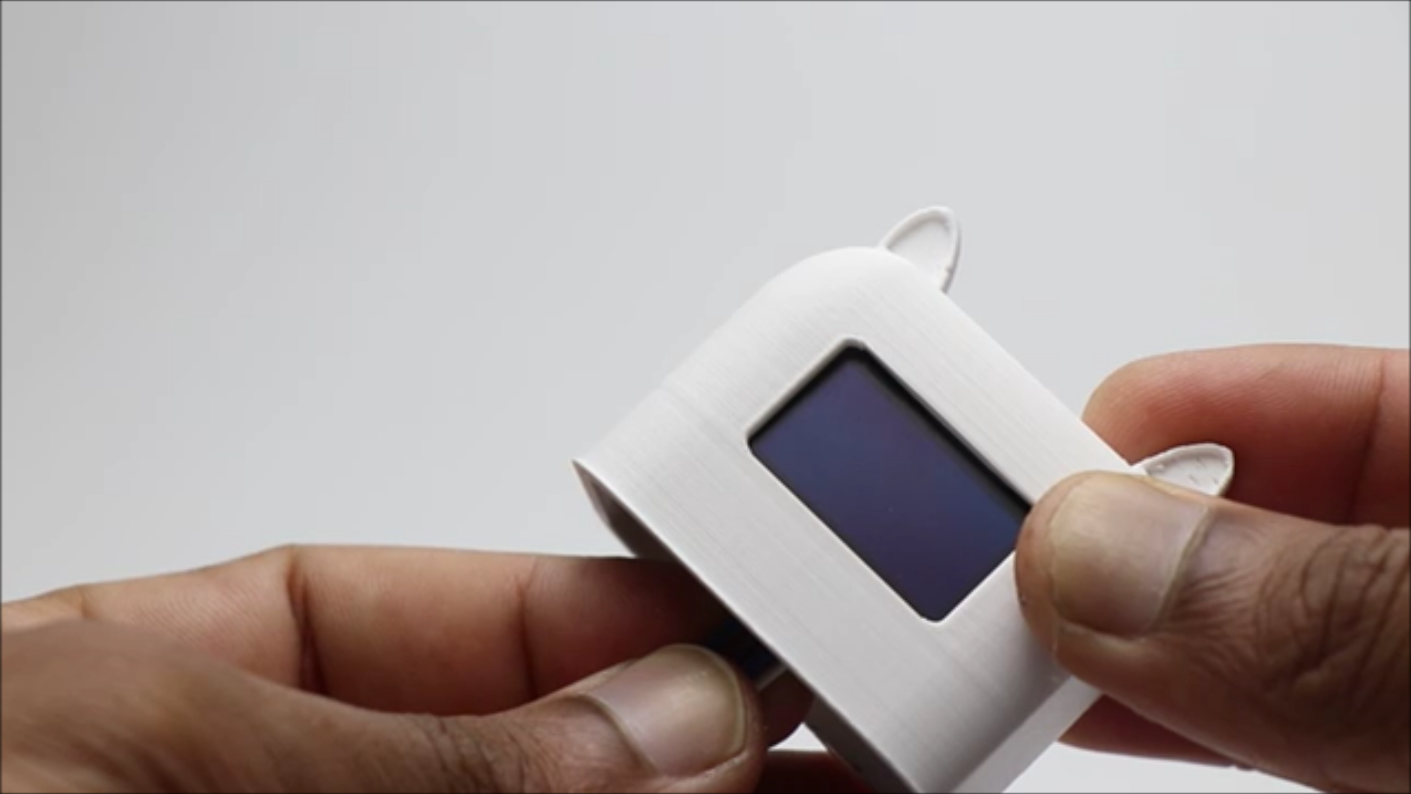
ROBO HUB ออกแบบเครื่องให้มีขนาดเล็ก ใช้ ESP32-C3 Super Mini เป็น Controller มี OLED สำหรับแสดงข้อมูลการเชื่อมต่อ และเปิด Web Control Panel ผ่าน Wi-Fi สำหรับกด Feed Now, ตั้งเวลาให้อาหาร และดู Feeding History
ตัวเครื่องส่วนใหญ่สร้างด้วย 3D Printing และ Source มีไฟล์ STL ให้ดาวน์โหลดครบ 5 ชิ้น จึงเป็น Project ที่รวม ESP32, Web Server, กลไก Vibration และงาน 3D Design ไว้ในชิ้นเดียว
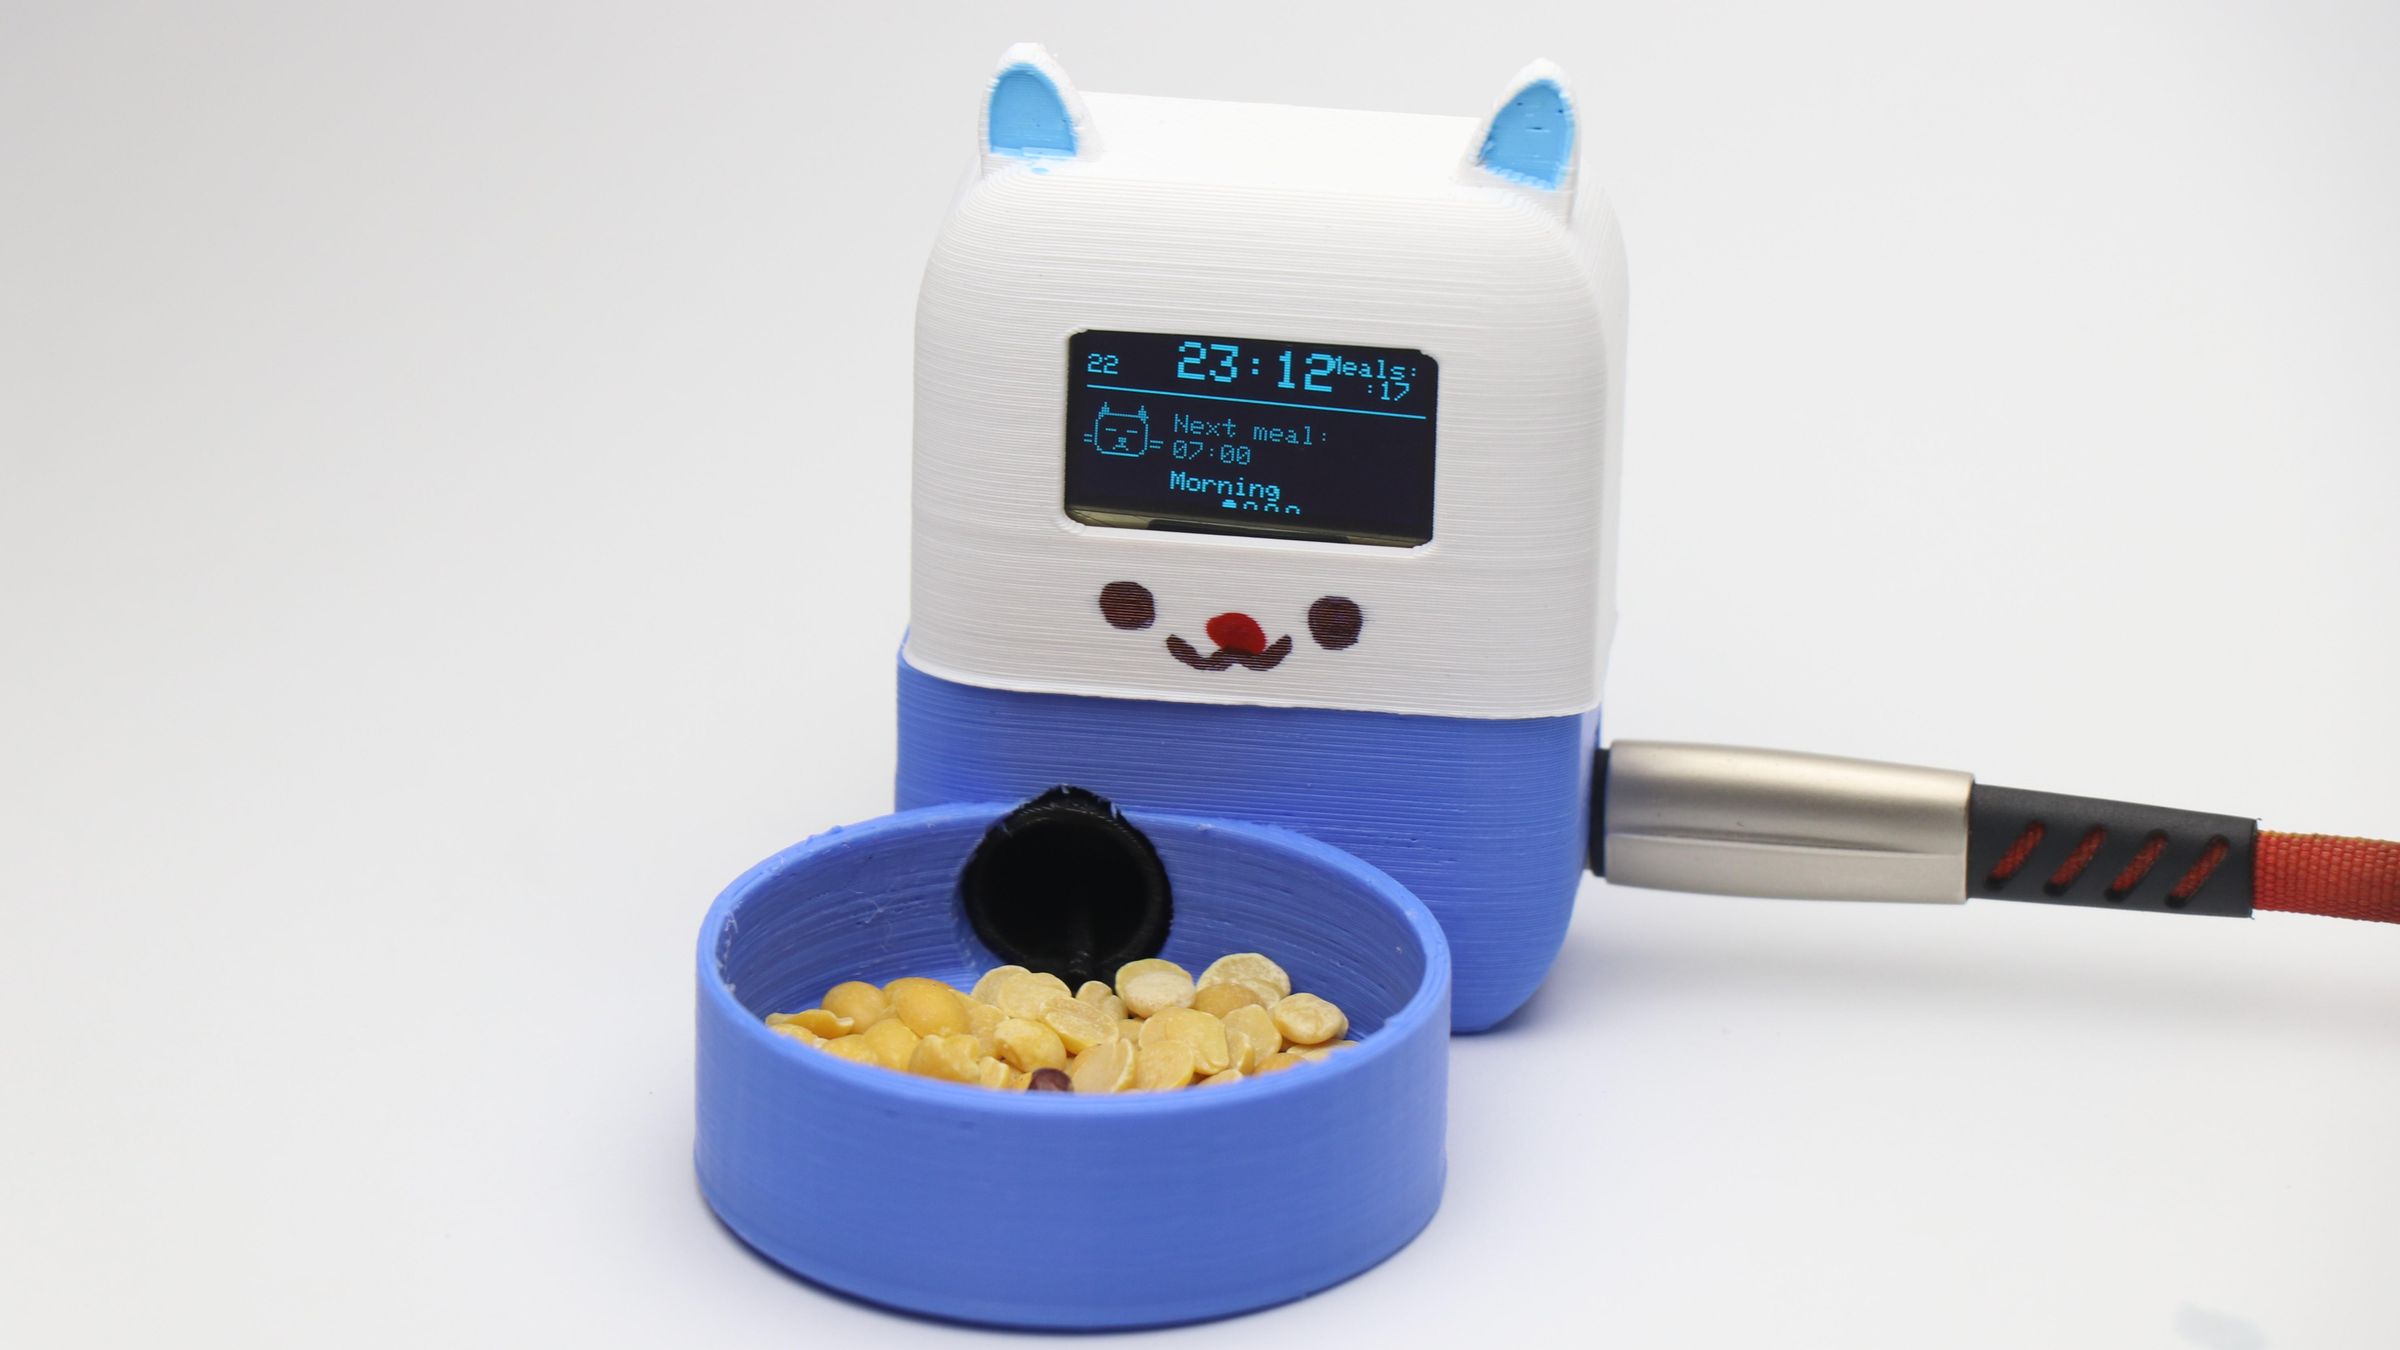
- ใช้ ESP32-C3 Super Mini เป็น Main Controller
- ใช้ Coin Vibration Motor แทน Servo ในกลไกจ่ายอาหาร
- Food Tube ต้องสัมผัส Vibration Motor เพื่อรับแรงสั่น
- มี OLED Module สำหรับแสดงข้อมูลการเชื่อมต่อ
- ควบคุมผ่าน Wi-Fi Web Control Panel
- มี Feed Now และ Scheduled Feeding
- Source ระบุว่ามี Feeding History
- ใช้ USB เป็นแหล่งจ่ายไฟ
- ตัวเครื่องออกแบบด้วย Tinkercad และพิมพ์ด้วย PLA
- Source มีไฟล์ STL 5 ชิ้นและ Firmware .ino ให้ดาวน์โหลด
Smart Cat Feeder นี้ต่างจากแบบ Servo อย่างไร?
เป้าหมายของผู้สร้างคือ ทำเครื่องให้อาหารที่เล็ก แต่ยังใช้งานจริงได้ จึงพยายามตัด Servo Motor ออกจาก Design แล้วหากลไกที่กินพื้นที่น้อยกว่า
สิ่งที่เลือกคือ Coin Vibration Motor แบบเดียวกับมอเตอร์สั่นขนาดเล็ก ที่พบได้ในอุปกรณ์ Electronics หลายประเภท
แทนที่จะเปิด Gate หรือหมุน Screw Feeder Motor จะสร้างแรงสั่นไปยัง Food Tube เพื่อช่วยให้เม็ดอาหารเคลื่อนลง สู่ Feeding Plate
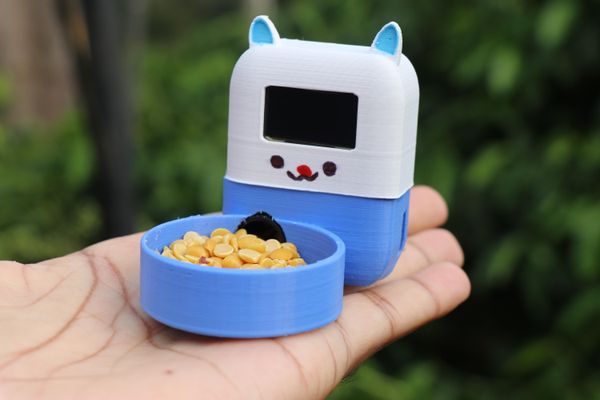
Coin Vibration Motor จ่ายอาหารอย่างไร?
หัวใจของ Project ไม่ได้อยู่ที่การหมุน Motor แต่เป็นการส่งแรงสั่น เข้าไปยังปลาย Food Pipe
↓
Coin Vibration Motor ทำงาน
↓
ปลาย Food Tube สั่น
↓
เม็ดอาหารเคลื่อนผ่าน Tube
↓
ตกลง Feeding Plate
ตอนประกอบ Source ระบุให้สอด Food Pipe เข้าตำแหน่งที่ออกแบบไว้ และให้ เฉพาะปลายของ Pipe สัมผัสด้านบนของ Vibration Motor
เมื่อ Motor ทำงาน ปลาย Tube จะเกิดแรงสั่นค่อนข้างมาก และแรงสั่นนี้คือกลไกที่ช่วยผลักอาหารลงมา
จุดเด่นคือไม่ต้องมี Servo Horn, Gate หรือกลไกหมุนขนาดใหญ่ แต่ประสิทธิภาพจริงยังขึ้นกับ Food, Tube และ Motor ที่ใช้
Hardware ที่ใช้
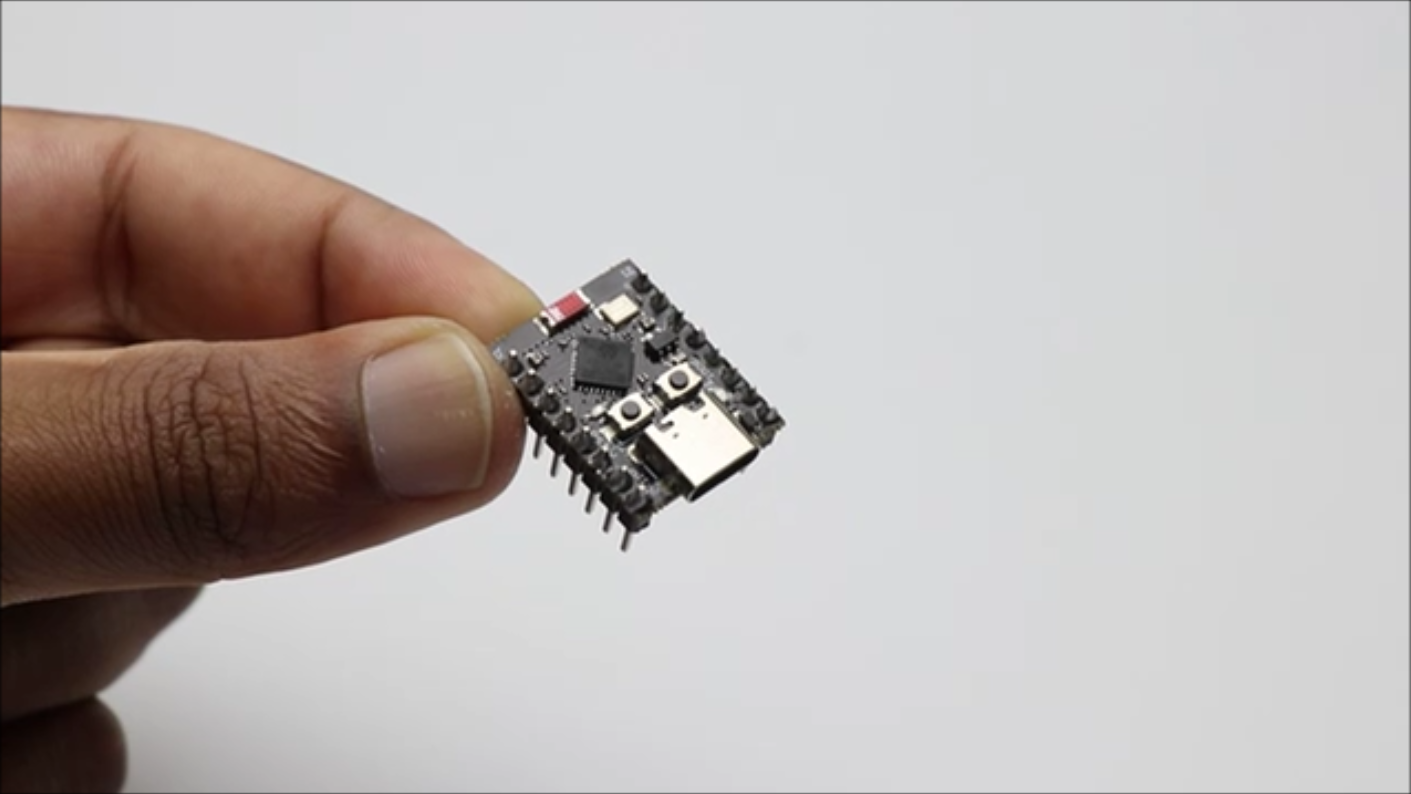
| อุปกรณ์ | หน้าที่ |
|---|---|
| ESP32-C3 Super Mini | Main Controller, Wi-Fi และ Web Server |
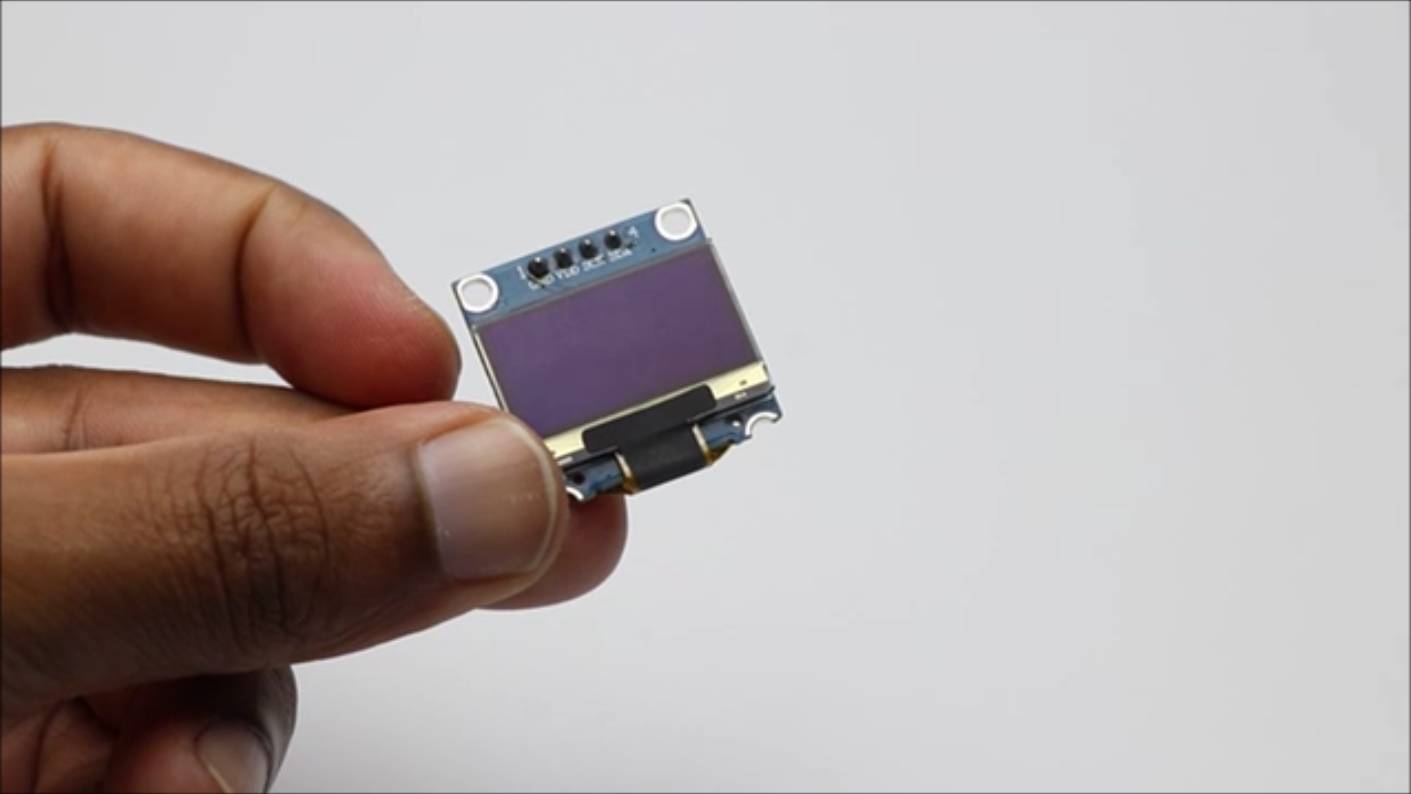
| OLED Module | แสดงข้อมูล Network, Password และ IP ตาม Workflow ของ Source |
| Coin Vibration Motor | สร้างแรงสั่นให้ Food Tube เพื่อจ่ายอาหาร |
| Jumper Cable | เชื่อมต่อ Electronics |
| Type-C Cable | ใช้กับ ESP32-C3 สำหรับ Power / Upload |
| PLA Filament | ใช้พิมพ์ชิ้นส่วนตัวเครื่อง |
| Soldering Iron / Wire | งานบัดกรี |
| Hot Glue / Super Glue | ยึด Electronics และ Mechanical Parts ตามขั้นตอนของผู้สร้าง |
3D Design และ 3D Printing
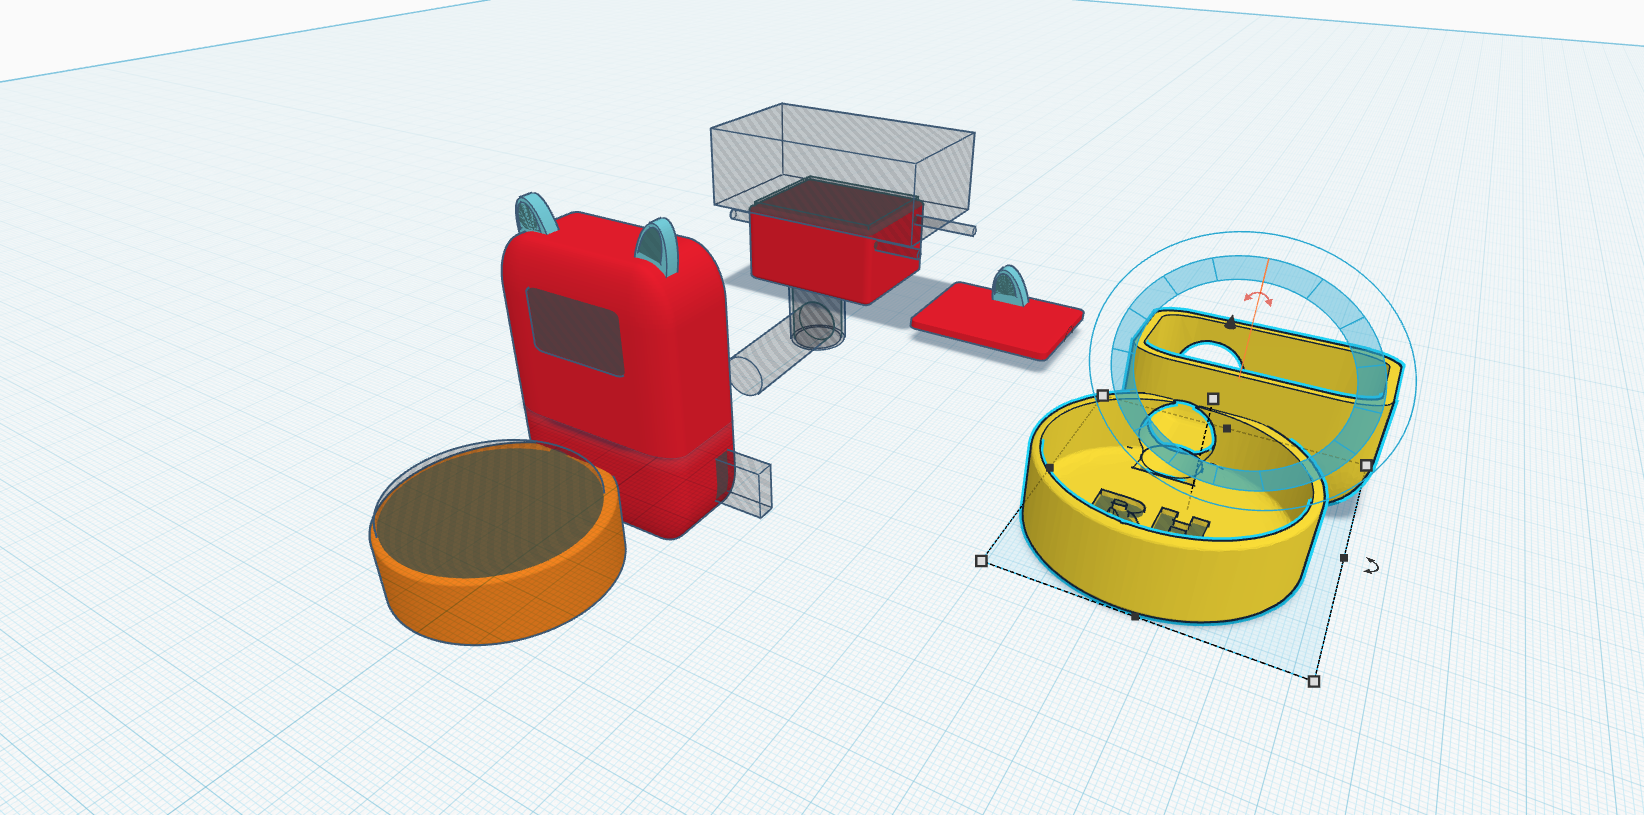
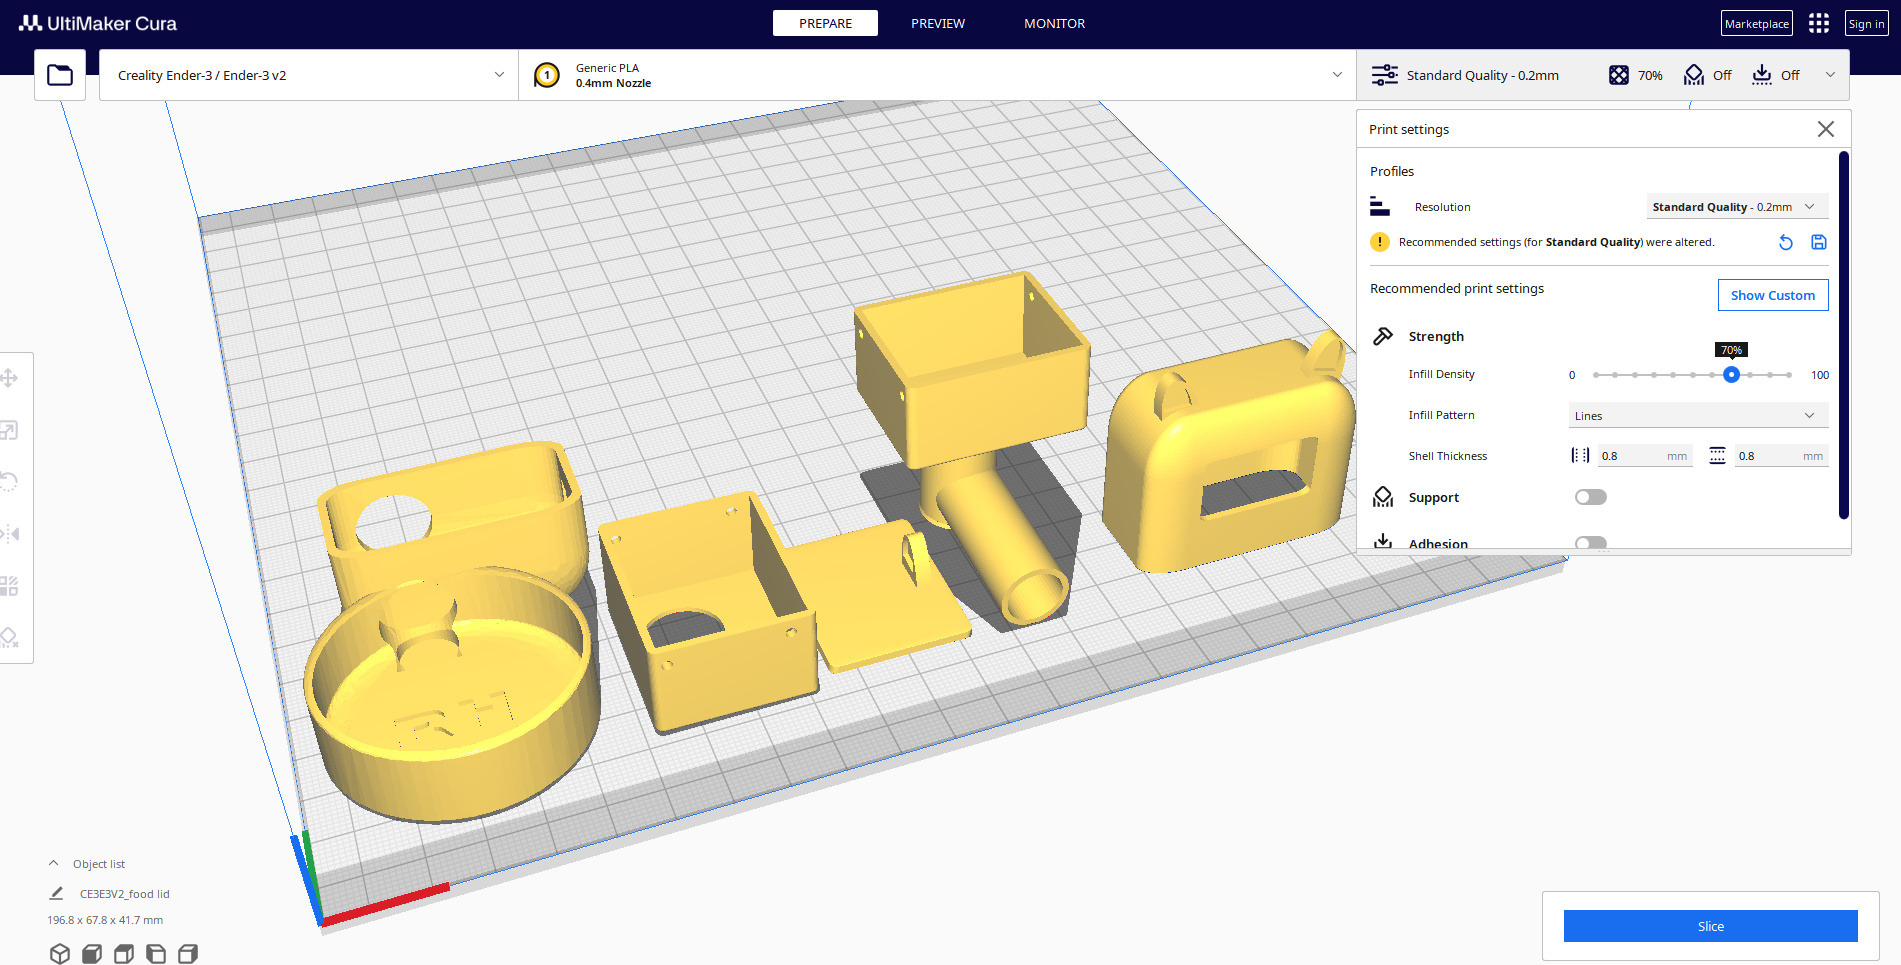
ตัวเครื่องถูกออกแบบด้วย Tinkercad และผู้สร้างใช้ Cura สำหรับ Slice Model ก่อนพิมพ์ด้วย PLA
Source ระบุว่ามีชิ้นส่วนพิมพ์ทั้งหมด 5 ชิ้น และใน Build ของผู้สร้าง ไม่จำเป็นต้องใช้ Raft หรือ Support
ไม่มีตัวเลขที่ยืนยันได้สำหรับ Layer Height, Infill, Nozzle Size, Nozzle Temperature, Bed Temperature หรือ Print Speed จึงไม่ควรสร้างค่าขึ้นเอง
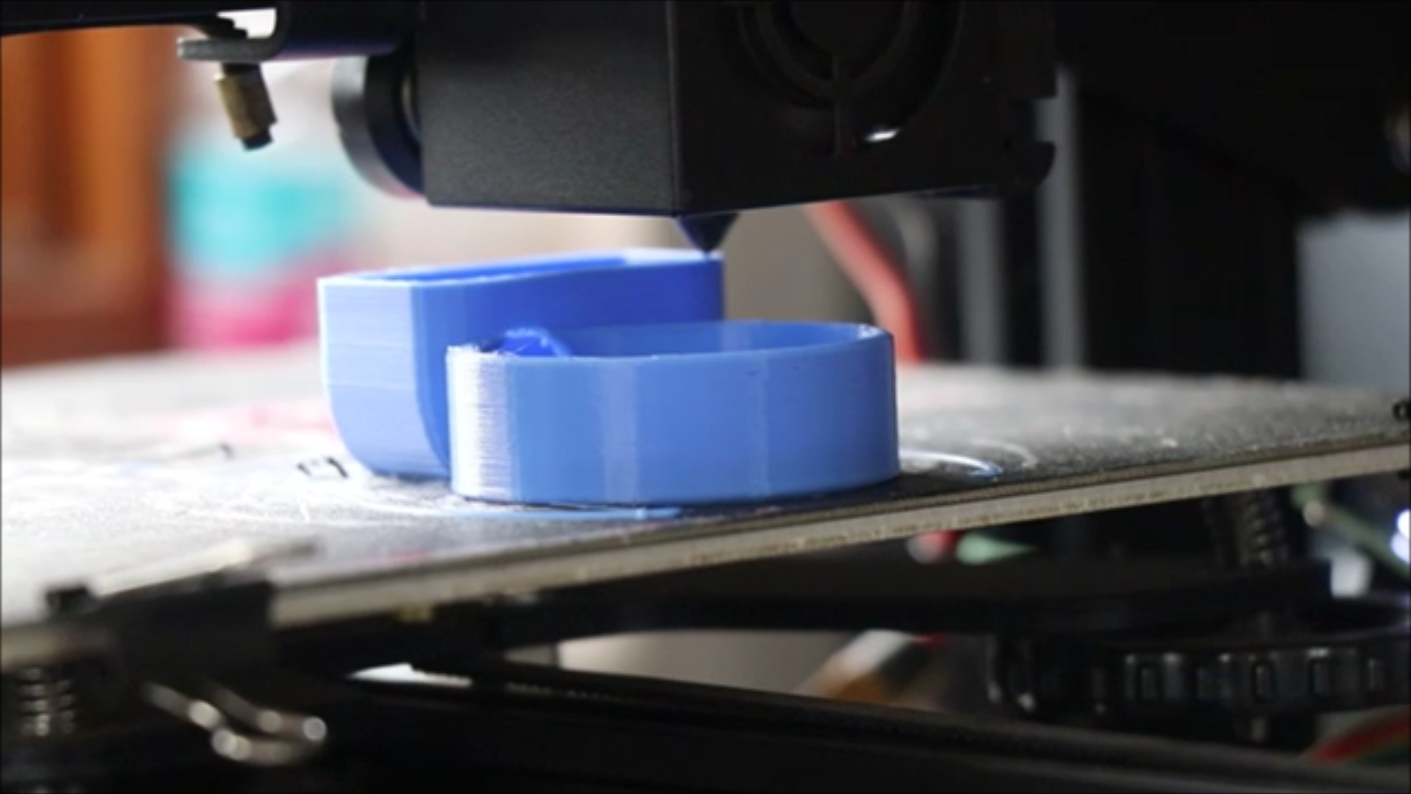
สามารถส่งไฟล์จาก Project ให้ทีม GlobalByte ช่วยประเมินบริการ 3D Printing ได้ โดยไม่ต้องกำหนด Print Settings เพิ่มจากสิ่งที่ Source ไม่ได้ระบุ
ดาวน์โหลด STL ทั้ง 5 ชิ้น
Source มีไฟล์ 3D Model สำหรับตัวเครื่องครบ 5 ไฟล์:
Wiring ESP32-C3, OLED และ Coin Vibration Motor
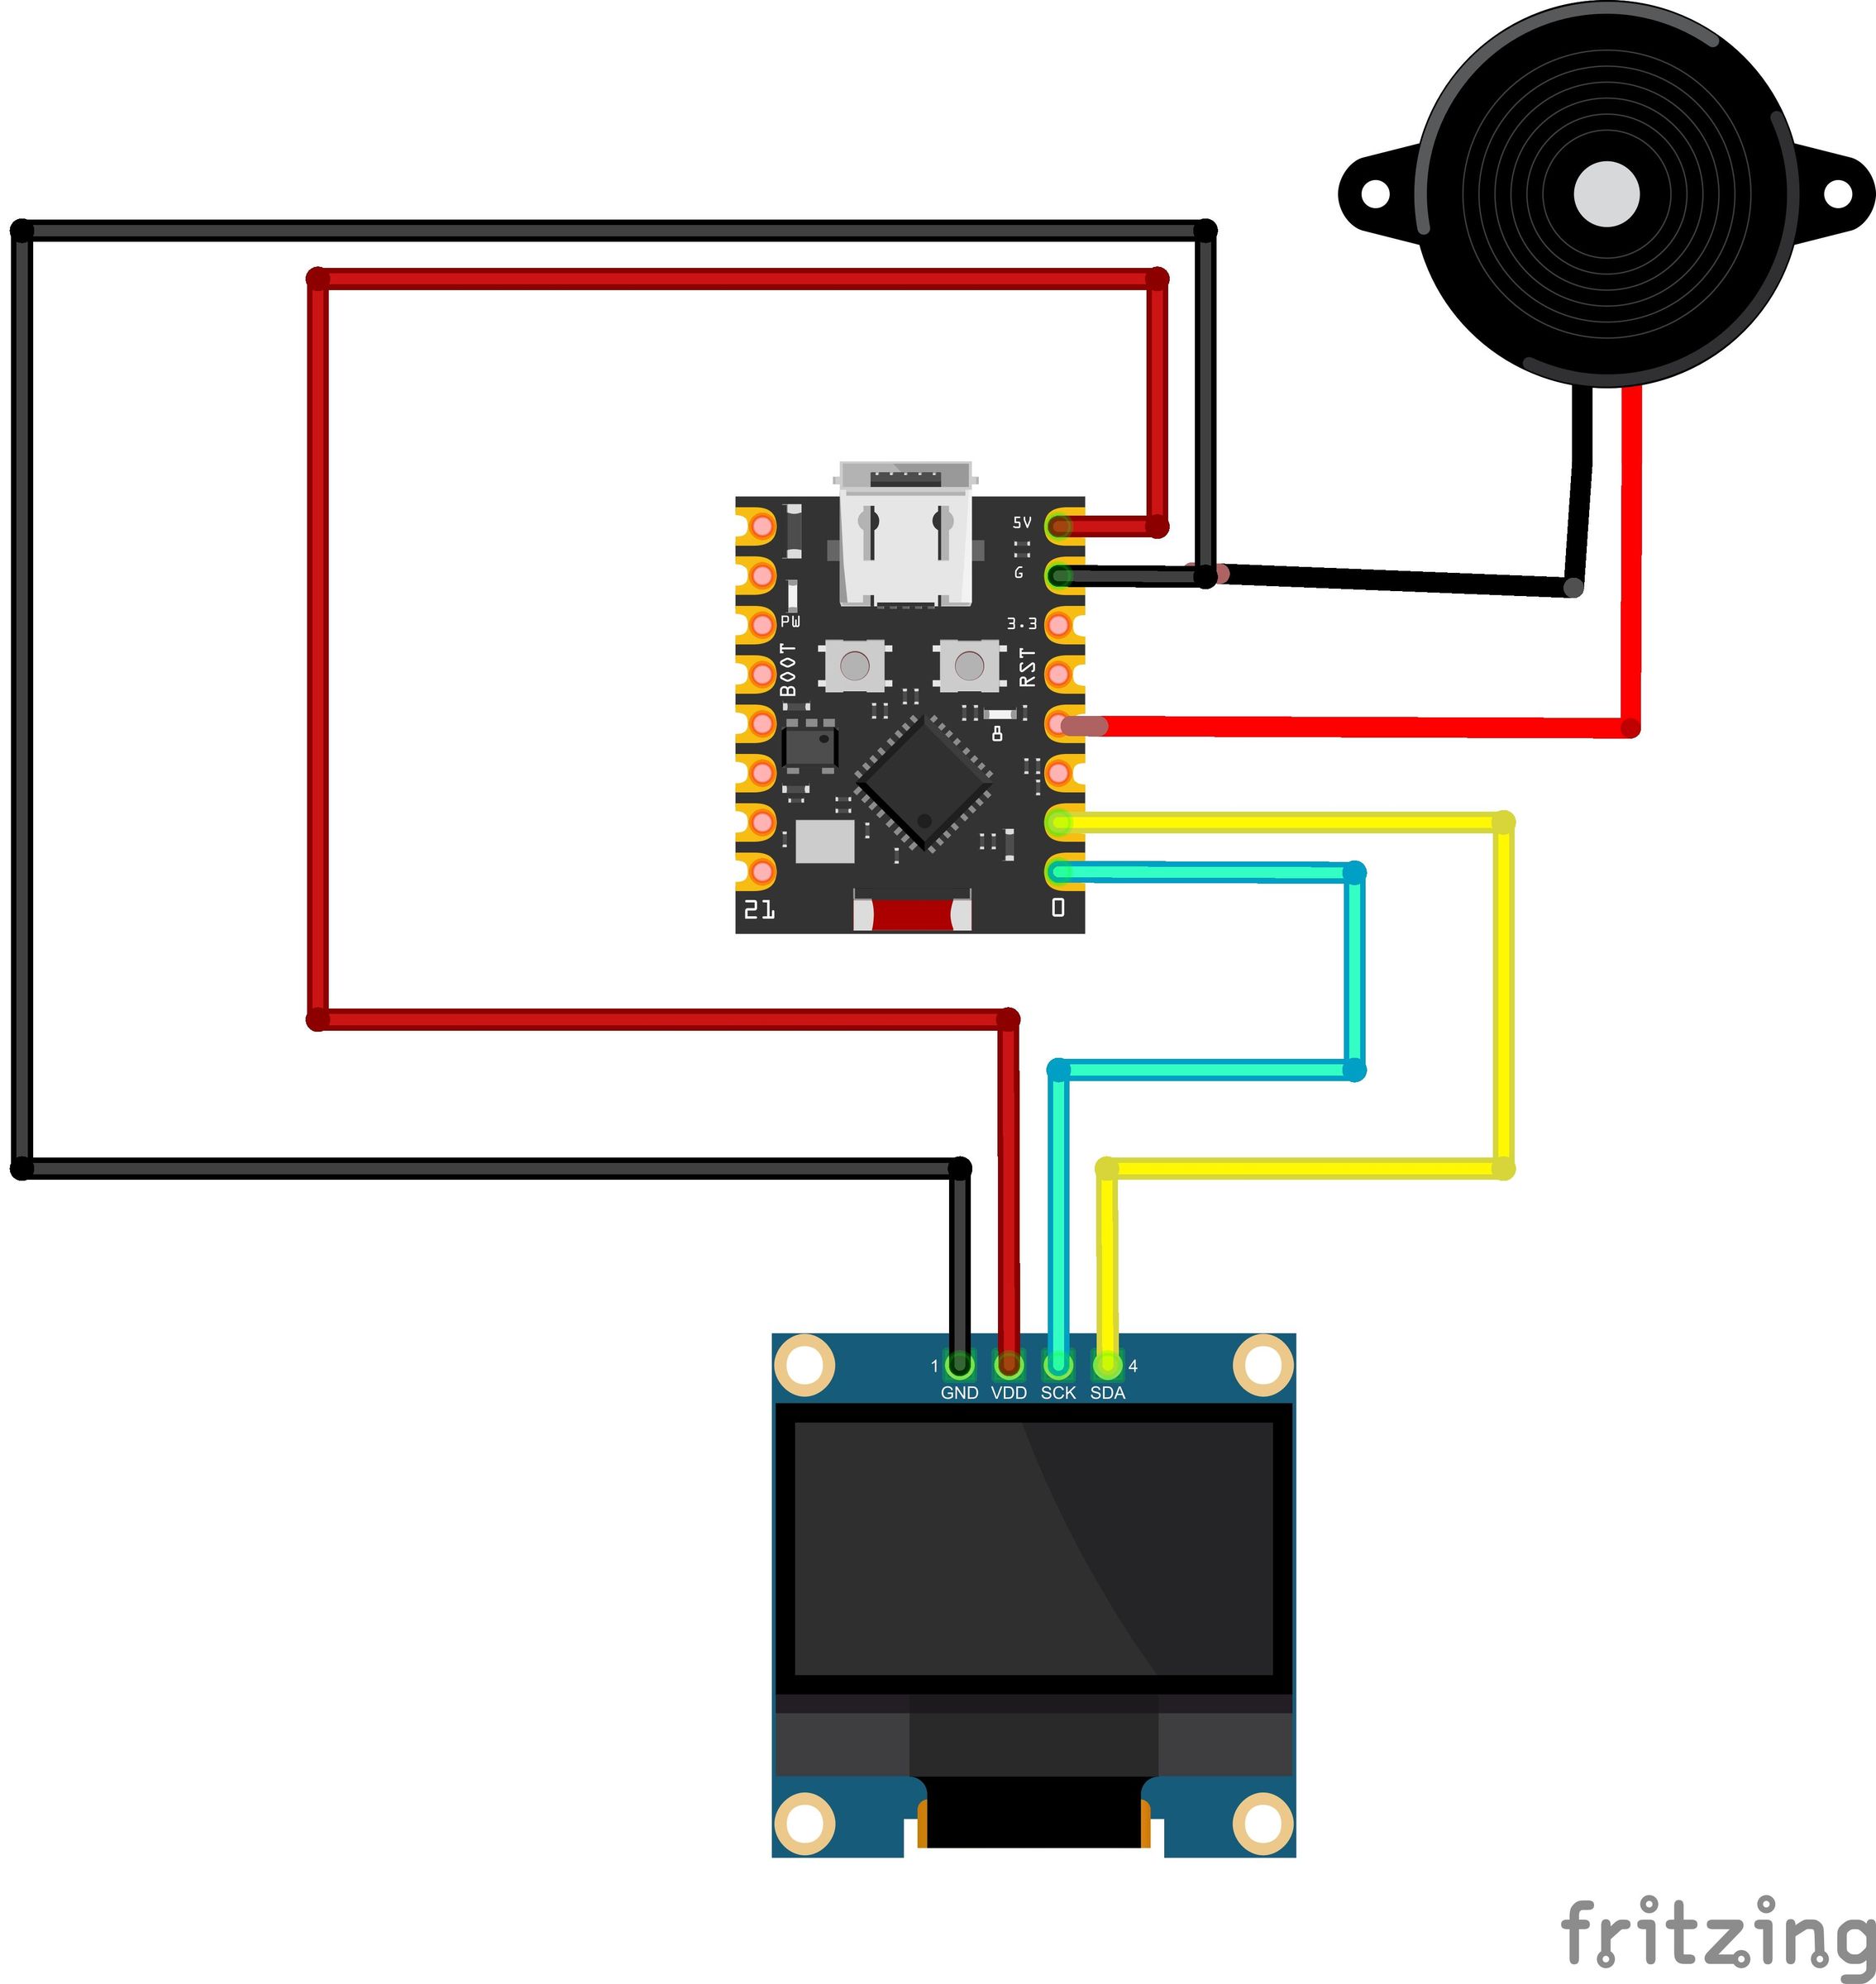
| อุปกรณ์ | Connection ตาม Source |
|---|---|
| OLED SCL | ESP32-C3 Pin 0 |
| OLED SDA | ESP32-C3 Pin 1 |
| OLED GND | GND |
| OLED VCC | 5V |
| Coin Motor GND | GND |
| Coin Motor Positive | ESP32-C3 Pin 3 |
Wiring ข้างต้นเป็น Mapping ที่ผู้สร้างใช้กับ ESP32-C3 Super Mini ใน Project นี้ ควรตรวจ Pin Label บน Board จริงก่อนบัดกรี
Source ไม่ได้ระบุรุ่นหรือ Electrical Specification ของ OLED Module จึงไม่ควรสรุปว่า OLED ทุก Module สามารถรับ 5V ได้เหมือนกัน
จุดที่ต้องระวังก่อนต่อ Vibration Motor เข้ากับ GPIO
Build ต้นฉบับต่อขั้ว Positive ของ Coin Vibration Motor เข้ากับ Pin 3 ของ ESP32-C3 โดยตรง
แต่ Source ไม่ได้ระบุ:
- Rated Current ของ Motor
- Startup / Stall Current
- GPIO Current Requirement
- Transistor หรือ MOSFET Driver
- Protection Diode
- Electrical Protection Circuit
Motor คนละรุ่นอาจใช้กระแสไม่เท่ากัน จึงควรตรวจ Datasheet หรือ Electrical Requirement ของ Motor และ ESP32-C3 Board ที่ใช้งานจริง ก่อนต่อ Power
ส่วนนี้เป็น Caveat สำคัญ เพราะ Project แสดง Wiring ที่ใช้งานใน Prototype ของผู้สร้าง แต่ไม่ได้ให้ข้อมูล Electrical Margin เพียงพอสำหรับสรุปว่าเหมาะกับ Coin Motor ทุกตัว
Upload Firmware ด้วย Arduino IDE
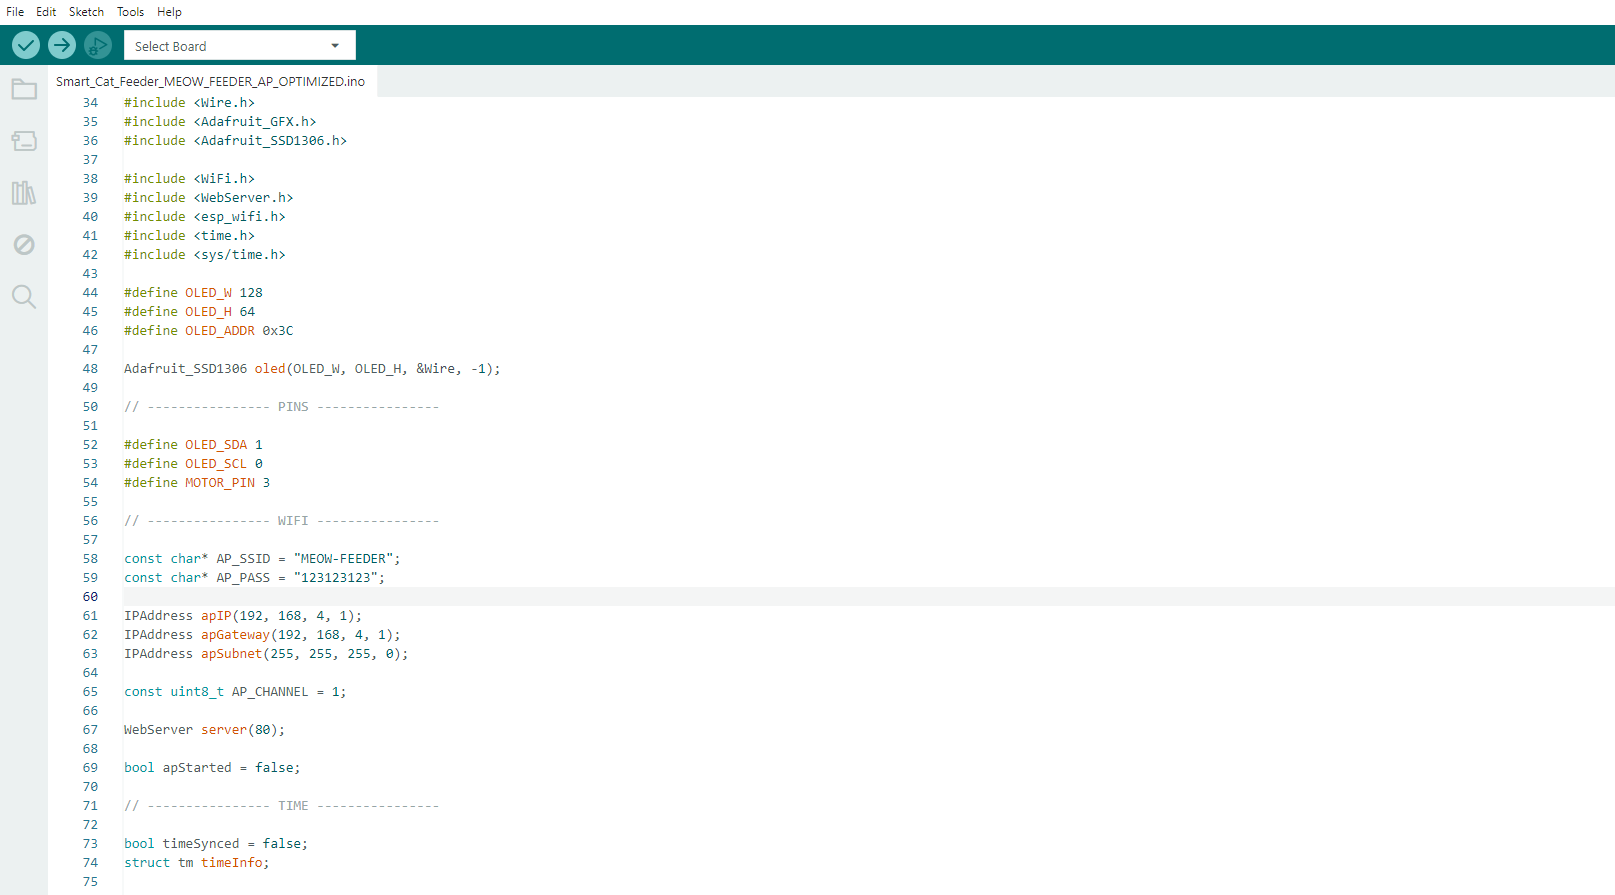
ผู้สร้างให้ Firmware ในรูปแบบไฟล์ .ino และอธิบายว่า สามารถปรับข้อมูลบางส่วนใน Program ก่อน Upload เช่นชื่อ Wi-Fi, Password และ Location ID สำหรับข้อมูลเวลา
ใช้ไฟล์ต้นฉบับที่ผู้สร้างแนบไว้
Source ระบุว่าสามารถเปลี่ยน Location ID และ Wi-Fi Name / Password ได้
ผู้สร้างระบุ ESP32-C3 Super Mini
เลือก Port ของ Board ที่ต่อกับ Computer
เมื่อ Upload เสร็จ OLED จะใช้แสดงข้อมูลสำหรับขั้นตอนเชื่อมต่อ
Firmware ต้นฉบับ
แม้ผู้สร้างระบุว่าระบบดึง Real Time จาก Internet และใช้ Location ID แต่บทความต้นฉบับไม่ได้อธิบาย Service หรือ API ชัดพอที่จะสรุปเพิ่มเติมโดยไม่ตรวจ Code
เชื่อม Wi-Fi และเข้า Web Control Panel
หลัง Upload Firmware Workflow ที่ผู้สร้างใช้คือ:
↓
OLED แสดงข้อมูล Network
↓
เปิด Wi-Fi บน Smartphone / Laptop
↓
เชื่อม Network ตามที่ OLED แสดง
↓
ดู Password และ IP บน OLED
↓
เปิด IP ใน Browser
↓
Web Control Panel
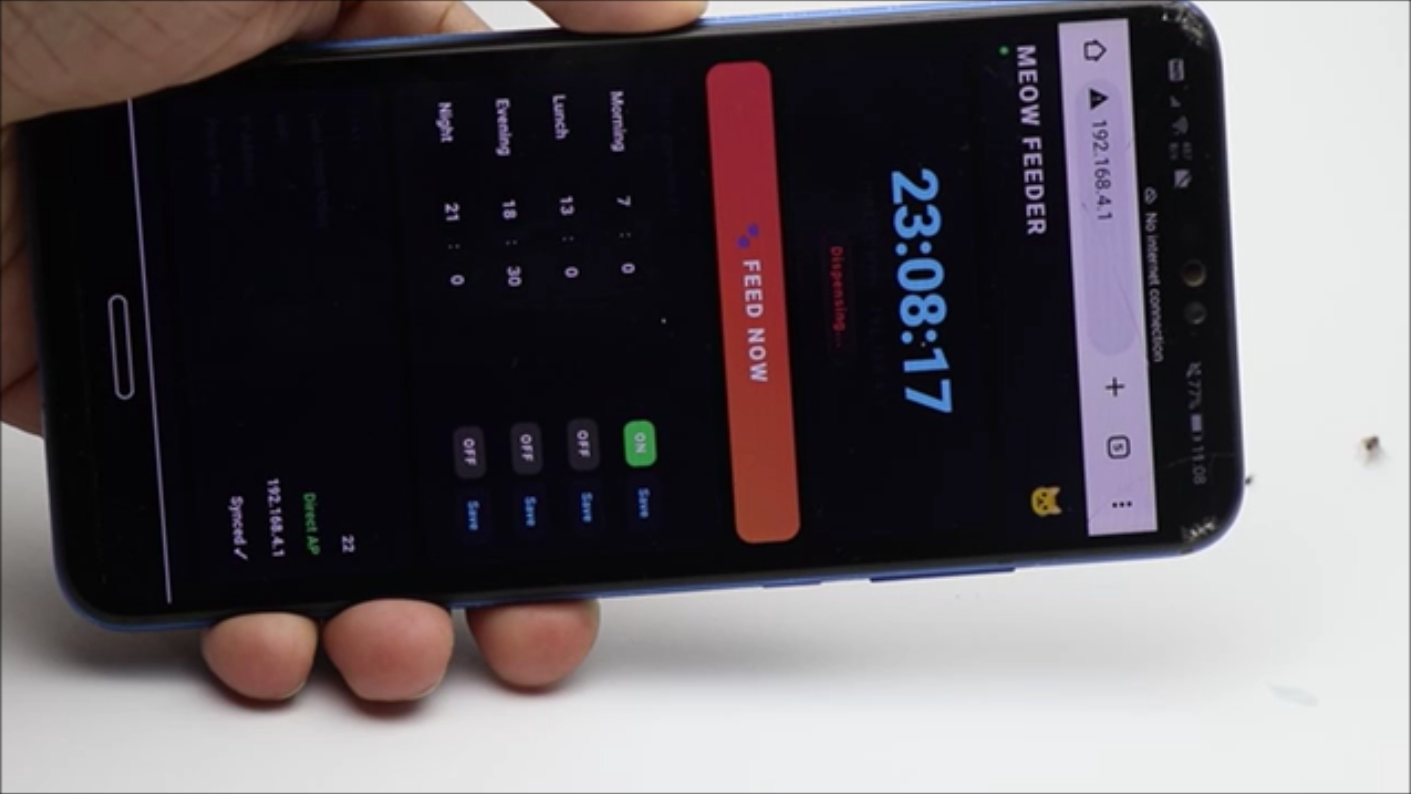
Workflow ที่อธิบายคือการเชื่อมผ่าน Wi-Fi และเปิด IP ที่เครื่องแสดง ไม่ได้อธิบาย Cloud, Port Forwarding, VPN หรือ Remote Internet Access
Feed Now และ Smart Feeding Schedule
Web Control Panel มีฟังก์ชันที่ Source ระบุไว้หลายอย่าง
สั่ง Vibration Motor ให้ทำงานทันที เพื่อใช้ทั้งสำหรับทดสอบ Circuit และให้อาหารแบบ Manual
มี Default Feed Times ที่เปิดหรือปิดได้ และสามารถตั้ง Custom Feeding Time ได้
Source ระบุว่าการกด Feed จะถูกบันทึกไว้ เพื่อดูประวัติย้อนหลัง
Source ระบุว่าระบบดึง Real Time จาก Internet เพื่อให้เวลา Sync กับ Time Zone
แม้ Source กล่าวถึงการตรวจว่าให้อาหารครั้งล่าสุดเมื่อไร และปริมาณเท่าไร แต่ Hardware List ไม่ได้ระบุ Load Cell, Weight Sensor หรือ Portion Sensor และ Source ไม่ได้อธิบาย Measurement Method ของปริมาณอาหาร
ดังนั้นบทความนี้จะไม่สรุปว่า เครื่องสามารถชั่งอาหารเป็นกรัม หรือจ่าย Portion ได้ด้วย Accuracy ที่กำหนด
ประกอบ Electronics เข้า Enclosure
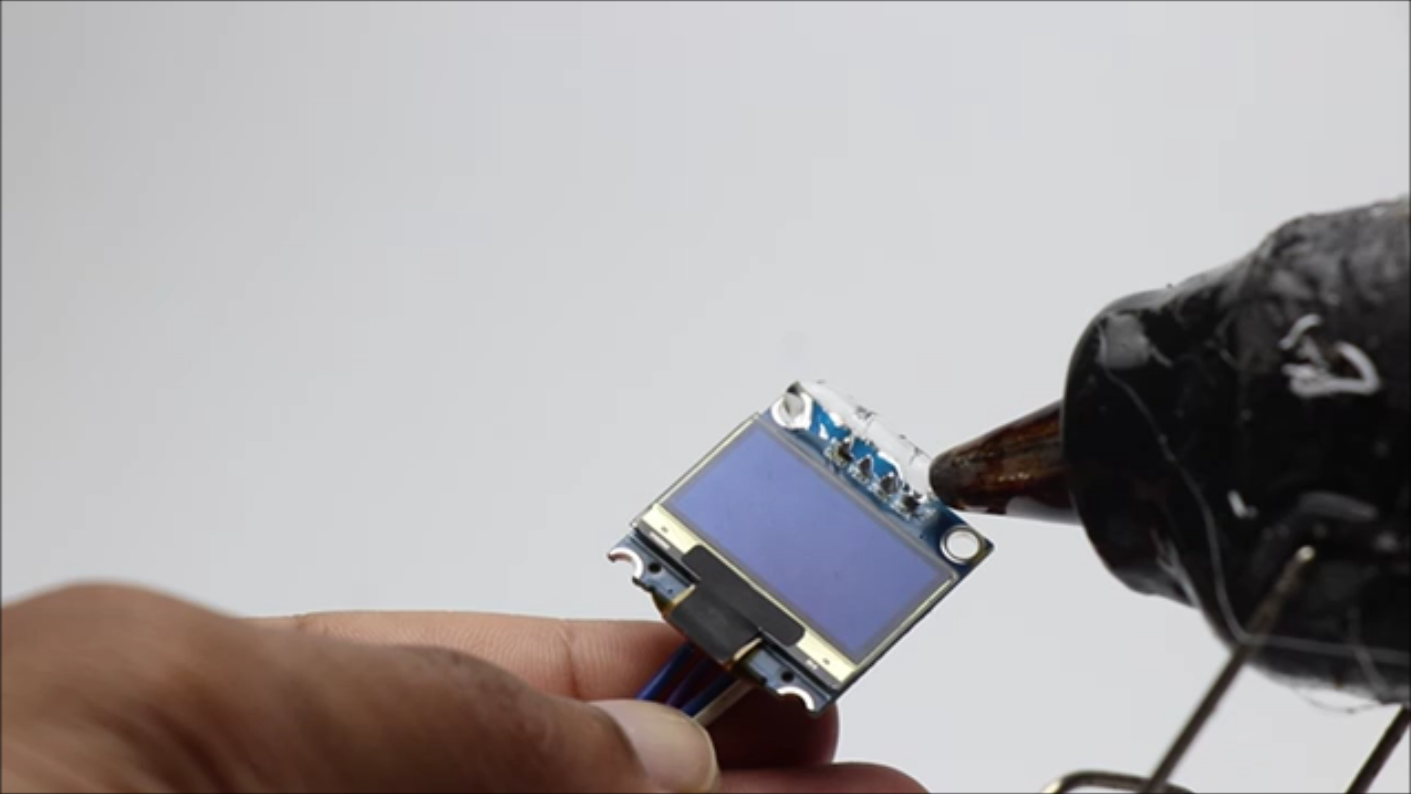
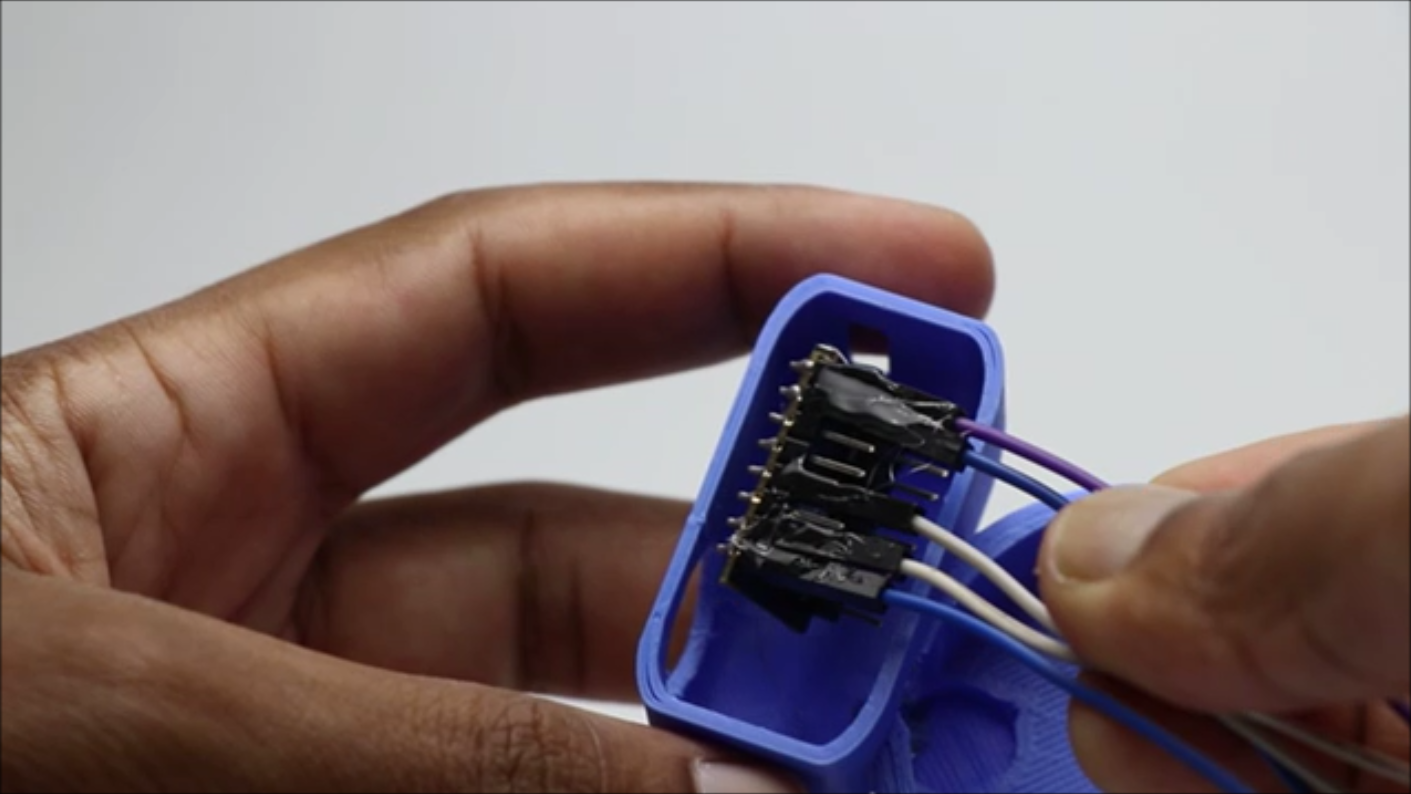
ผู้สร้างใช้ Hot Glue ยึด OLED และ ESP32 เข้ากับตำแหน่งที่ออกแบบไว้
สำหรับ Coin Vibration Motor กลับเลือกใช้ Super Glue เพราะผู้สร้างพบว่า Hot Glue เพิ่มความสูงของ Motor และทำให้ Alignment กับ Food Tube เปลี่ยนไป
เมื่อยึด Motor แล้ว จึงใส่ Food Pipe โดยให้เฉพาะปลาย Pipe สัมผัสด้านบนของ Motor
ทำ Food Container และ Lid
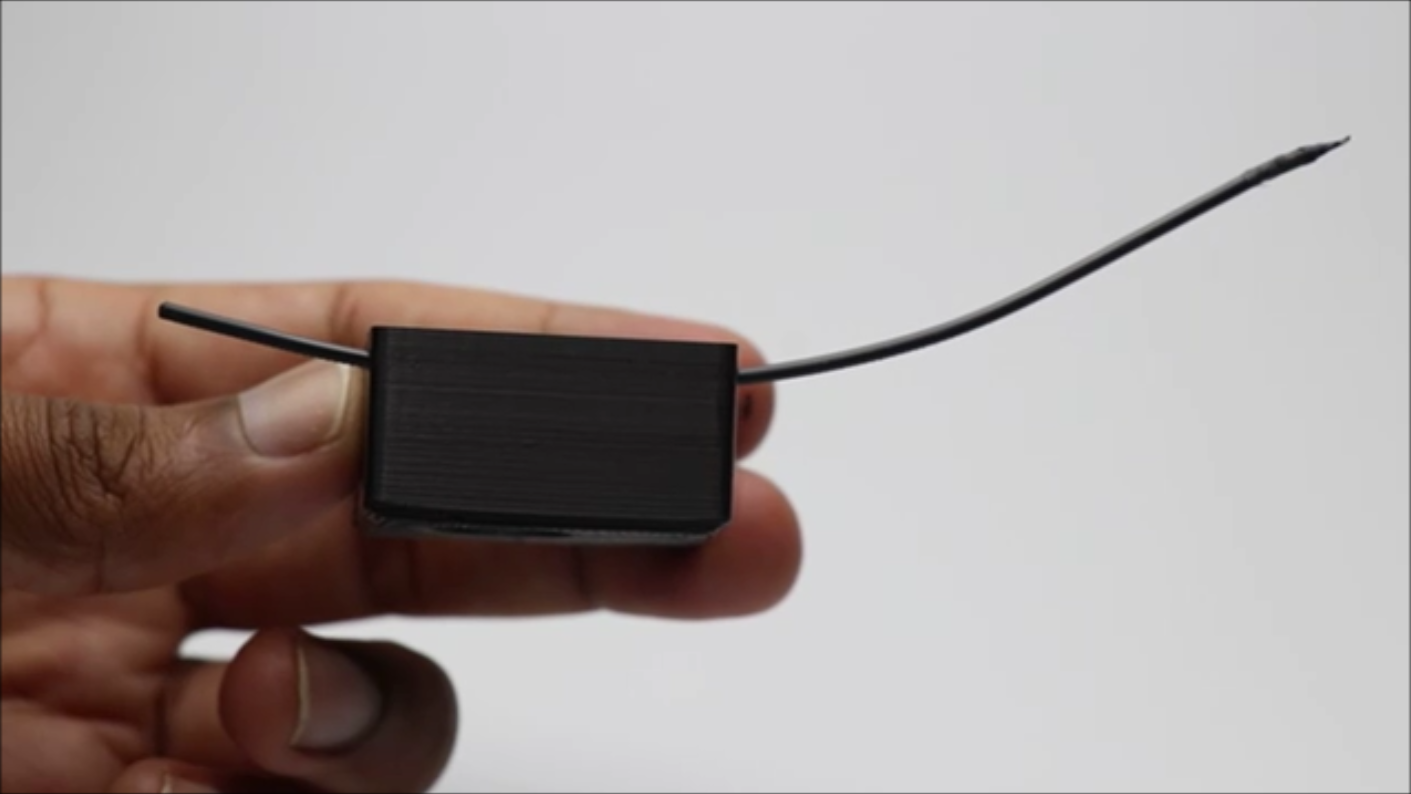
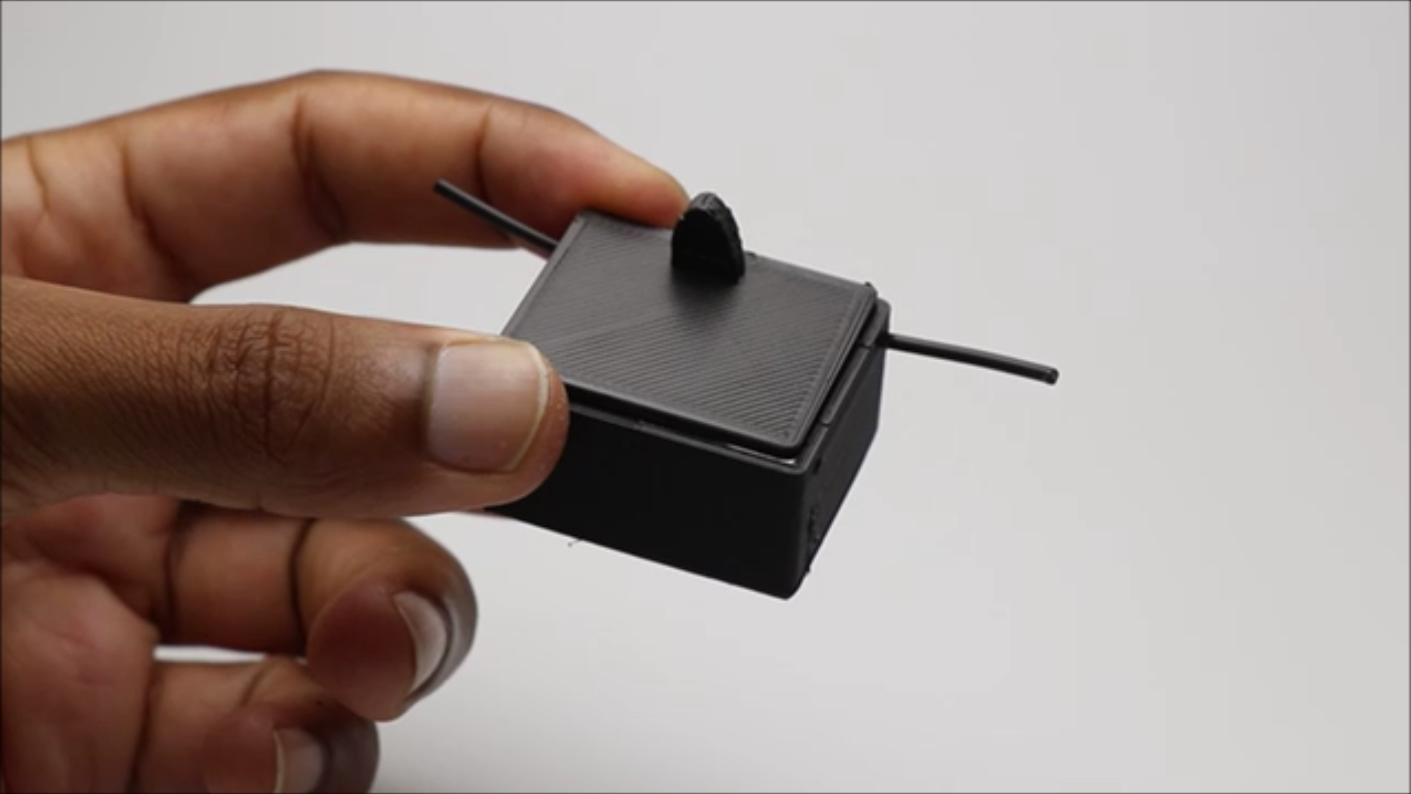
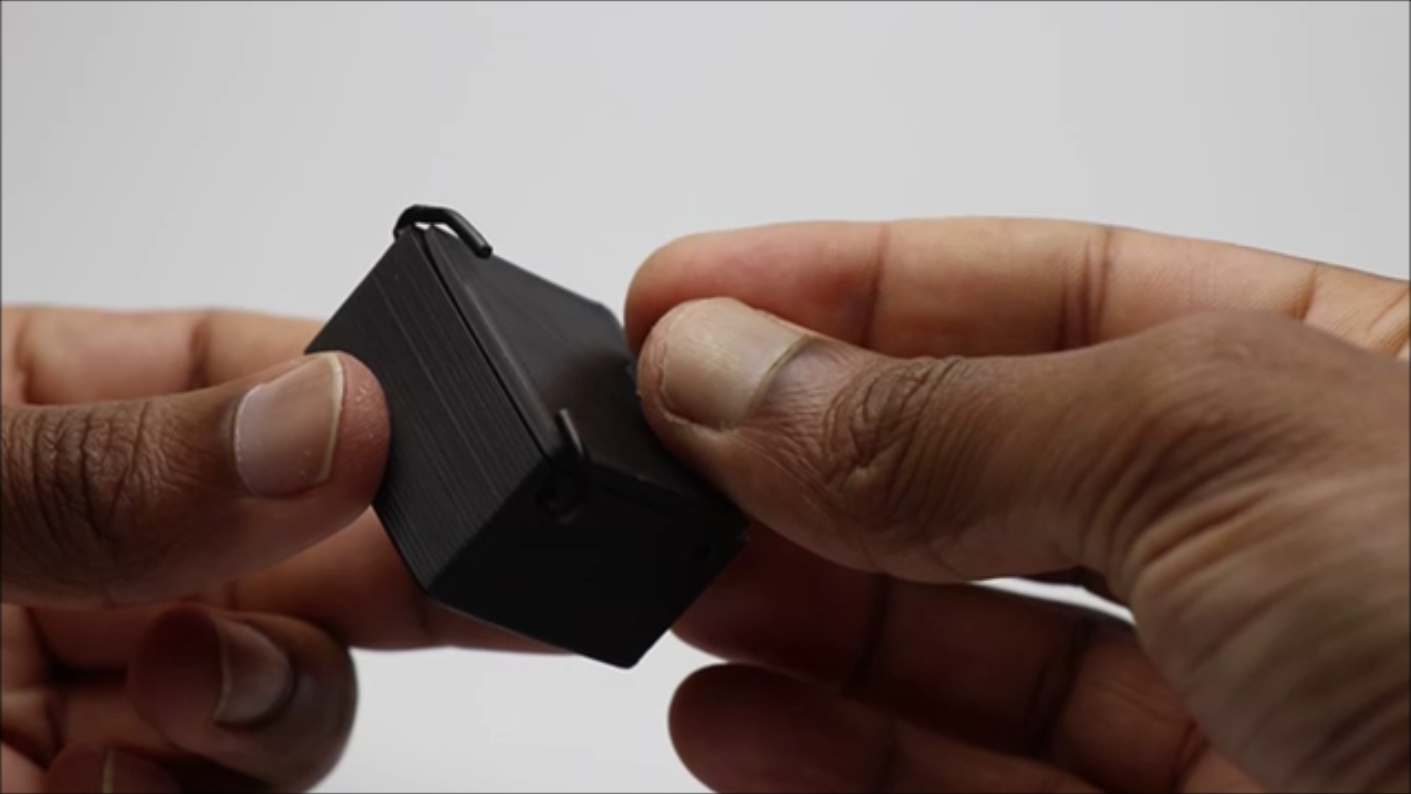
ผู้สร้างทำ Storage Box เพื่อเก็บอาหารไว้เหนือ Feeding Tube และเพิ่ม Lid เพื่อปิด Container
ส่วนบานพับของ Lid ใช้ชิ้น Filament สอดผ่าน Slot แล้วให้ความร้อนเล็กน้อยเพื่อดัดปลาย ให้ทำหน้าที่เป็นแกนยึด
Source แนะนำให้เหลือช่องเล็กน้อย เพื่อให้ฝาเปิด-ปิดได้ง่าย จากนั้น Food Storage Box จะถูกยึดเข้ากับปลาย Food Pipe ด้วย Super Glue
Project ใช้ PLA แต่ไม่ได้ระบุ Food-grade PLA, Food-safe Coating, Cleaning Procedure, Dishwasher Safety หรือ Certification สำหรับการสัมผัสอาหารสัตว์
Final Build และการใช้งานจริง
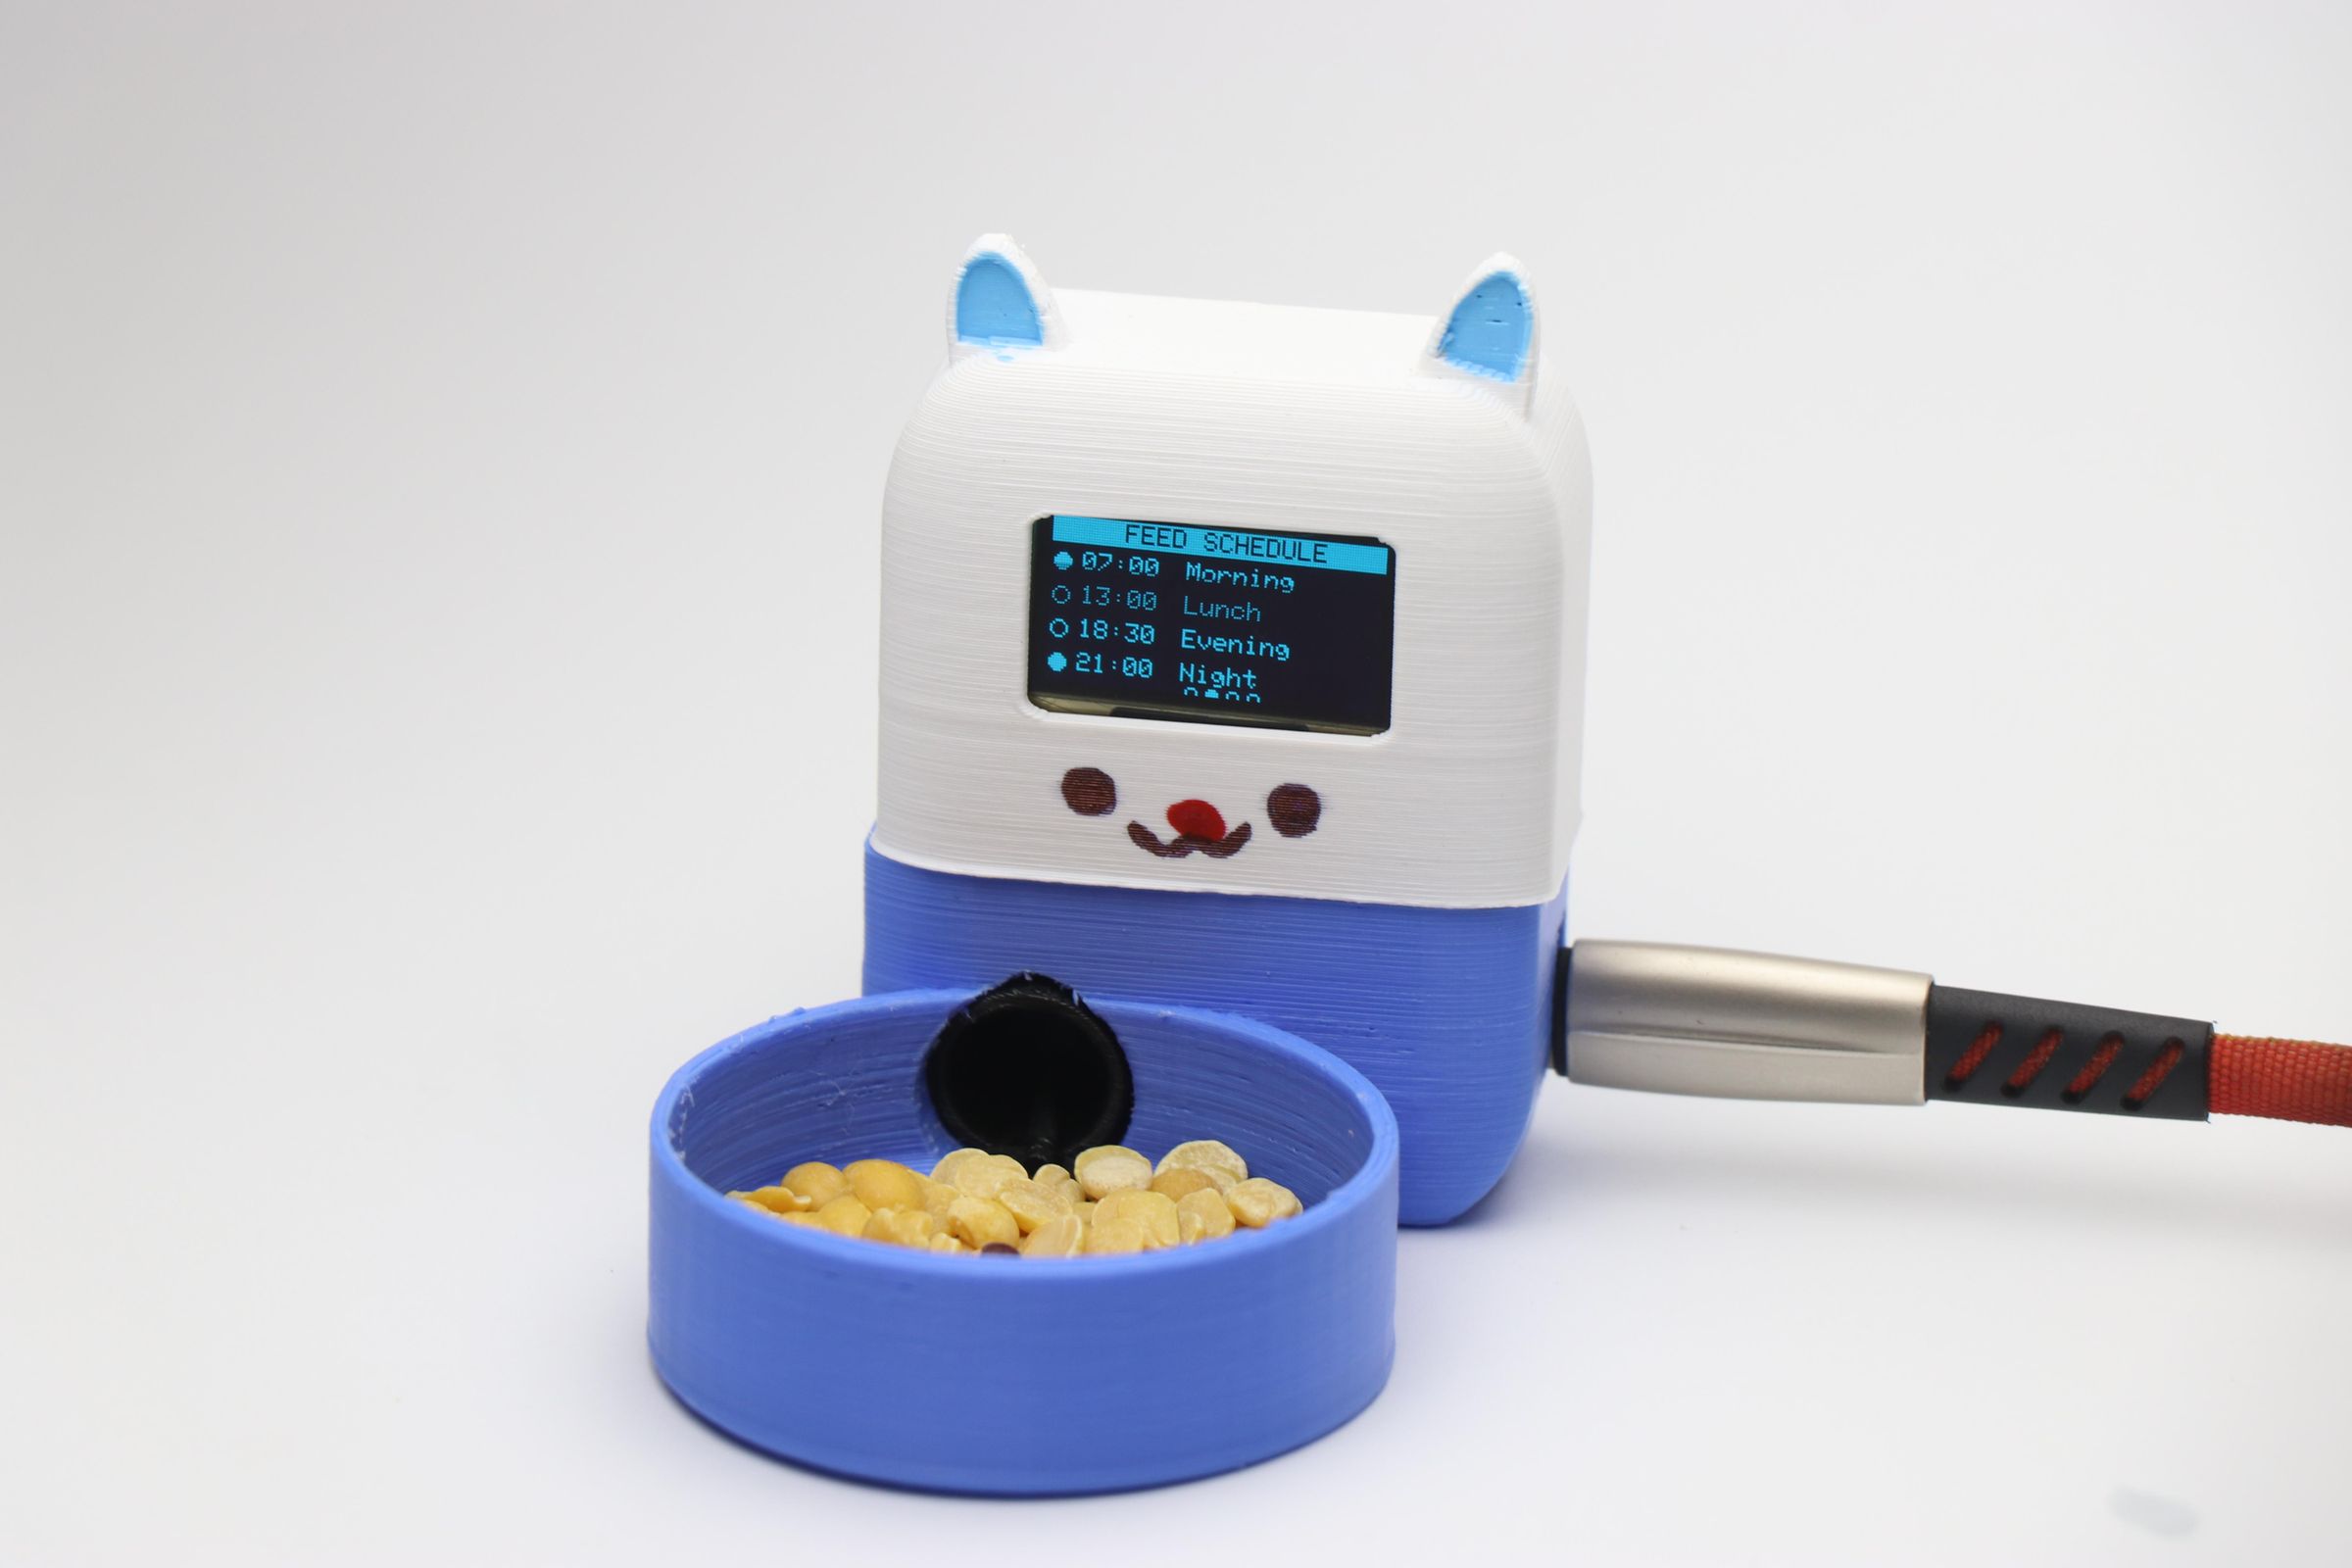
ขั้นใช้งานเริ่มจาก ต่อ ESP32-C3 เข้ากับ USB Power จากนั้น OLED จะแสดงข้อมูลสำหรับเชื่อมต่อ
ผู้ใช้เปิด Wi-Fi บนโทรศัพท์หรือ Laptop, เชื่อม Network ตามที่ OLED แสดง แล้วเปิด IP ที่ปรากฏบน Display ผ่าน Browser
จาก Control Panel สามารถกด Feed Now หรือเปิดใช้ Feeding Schedule ตามที่ตั้งไว้
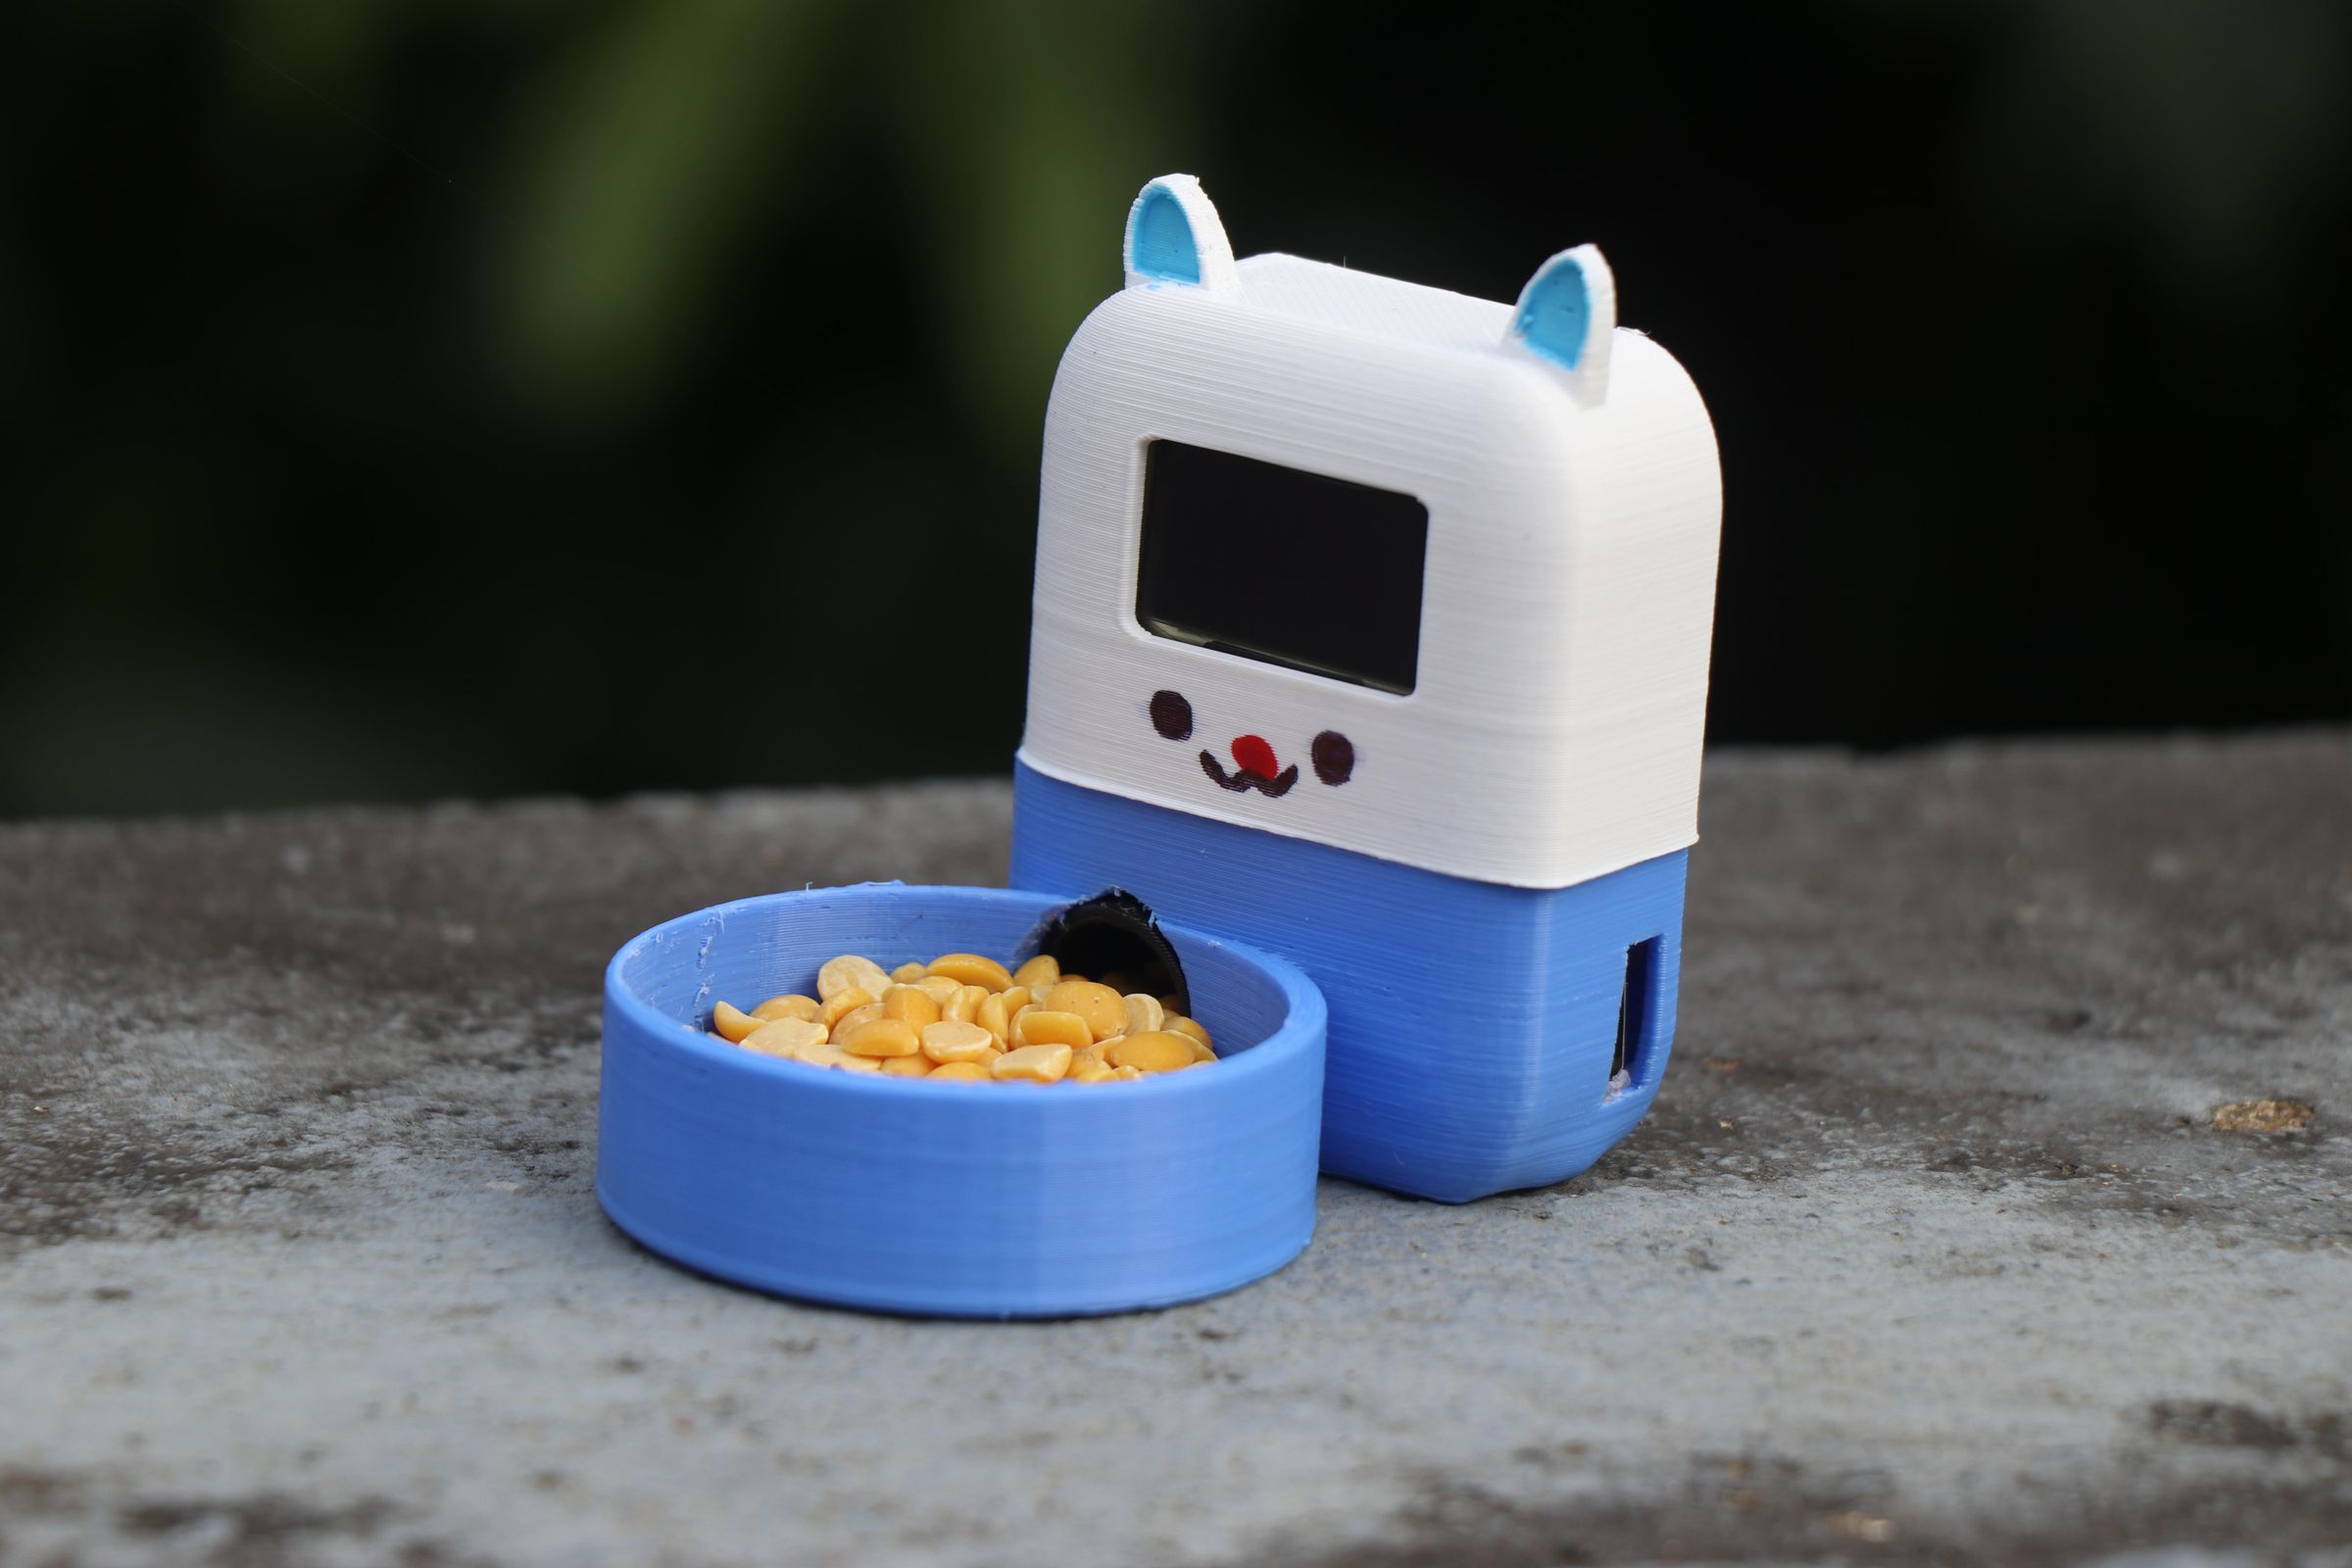
Source ไม่ได้ระบุ Jam Detection, Empty Hopper Detection, Portion Accuracy, Power-failure Recovery หรือ Long-term Unattended Reliability จึงควรทดสอบระบบกับอาหารที่ใช้งานจริง และตรวจสอบการจ่ายอาหารเป็นระยะ
โปรเจกต์นี้มีหลายขั้น แนะนำอ่านต้นฉบับควบคู่กัน
Source หลักมีทั้ง ภาพ Assembly, ไฟล์ STL, Firmware และขั้นตอนใช้งาน Web Control จึงควรเปิด Tutorial ต้นฉบับประกอบระหว่าง Build
สิ่งที่ Maker เรียนรู้จาก Project นี้
Project นี้น่าสนใจเพราะไม่ได้เริ่มจาก “จะใช้ Servo รุ่นไหน” แต่เริ่มจากคำถามว่า จะทำกลไกจ่ายอาหารให้เล็กลงได้อย่างไร?
Coin Vibration Motor ถูกนำมาใช้ในหน้าที่ ที่ต่างจากงานสั่นแจ้งเตือนแบบปกติ
ESP32-C3 ไม่ได้แค่สั่ง Motor แต่ยังให้ Smartphone เข้าถึง Control Panel ผ่าน Wi-Fi
Mechanical Geometry มีผลโดยตรงต่อการส่งแรงสั่นจาก Motor ไปยัง Food Tube
Wiring ที่ทำงานใน Prototype ยังต้องตรวจ Electrical Rating และ Reliability ก่อนนำไปใช้กับ Hardware อื่น
FAQ — คำถามที่พบบ่อยเกี่ยวกับ ESP32 Smart Cat Feeder
1. Project นี้ใช้ ESP32 รุ่นไหน?
Source ใช้ ESP32-C3 Super Mini
2. ใช้ Servo Motor หรือไม่?
ไม่ Design นี้ตั้งใจตัด Servo ออก และใช้ Coin Vibration Motor แทนกลไกจ่ายอาหาร
3. Coin Vibration Motor ทำให้อาหารออกได้อย่างไร?
ปลาย Food Tube สัมผัส Motor เมื่อ Motor สั่น แรงสั่นจะส่งเข้า Tube และช่วยให้อาหารเคลื่อนลงสู่ถาด
4. OLED ต่อกับ Pin ไหน?
ตาม Source: SCL → Pin 0, SDA → Pin 1, GND → GND และ VCC → 5V
5. Coin Motor ต่อ Pin ไหน?
Build ต้นฉบับต่อ Motor Positive เข้ากับ Pin 3 และ Motor GND เข้ากับ Ground
6. ต่อ Coin Motor เข้ากับ GPIO โดยตรงได้ทุกตัวหรือไม่?
Source ไม่ได้ระบุ Current Requirement หรือ Electrical Rating ของ Motor จึงไม่ควรสรุปว่า Motor ทุกตัวสามารถขับตรงจาก GPIO ได้
7. ควบคุมจากโทรศัพท์ได้หรือไม่?
ได้ Source ใช้ Smartphone หรือ Laptop เชื่อมผ่าน Wi-Fi แล้วเปิด Web Control Panel ใน Browser
8. สั่ง Feed Now ได้หรือไม่?
ได้ Web Control Panel มี Feed Now สำหรับสั่งให้อาหารทันที
9. ตั้งเวลาให้อาหารได้หรือไม่?
ได้ Source ระบุว่ามี Default Feed Times ที่เปิดหรือปิดได้ และตั้ง Custom Time ได้
10. สั่งจากนอกบ้านผ่าน Internet ได้หรือไม่?
Source ไม่ได้อธิบาย Remote Internet Access จึงยืนยันได้เพียง Wi-Fi Web Control ตาม Workflow ที่ผู้สร้างแสดง
11. เครื่องวัดปริมาณอาหารเป็นกรัมได้หรือไม่?
Source ไม่ได้ระบุ Load Cell หรือ Weight Sensor และไม่ได้อธิบายวิธีวัดปริมาณอาหารเป็นกรัม
12. มี Feeding History หรือไม่?
มี Source ระบุว่าการ Feed จะถูกบันทึก เพื่อดูประวัติย้อนหลัง
13. ใช้ไฟจากอะไร?
Project ใช้ USB Power
14. มี Battery Backup หรือไม่?
Source ไม่ได้ระบุ Battery, UPS หรือ Backup Power System
15. ใช้ Filament อะไร?
Source ใช้ PLA
16. ต้องใช้ Support ตอนพิมพ์หรือไม่?
ผู้สร้างระบุว่า Build ของเขาไม่ต้องใช้ Raft หรือ Support
17. Layer Height และ Infill เท่าไร?
Source ไม่ได้ระบุตัวเลขเหล่านี้ในข้อความ Build
18. มี STL ให้ดาวน์โหลดหรือไม่?
มี 5 ไฟล์: final head, feeder, final base, food holder และ food lid
19. มี Firmware ให้ดาวน์โหลดหรือไม่?
มีไฟล์ Smart_Cat_Feeder_MEOW_FEEDER_AP_FIXED.ino แนบอยู่ใน Source
20. ใช้กับอาหารเปียกได้หรือไม่?
Source ไม่ได้ระบุ Wet Food Compatibility และ Design ที่แสดงใช้เม็ดอาหารผ่าน Food Tube
สรุป: Smart Cat Feeder ที่ใช้แรงสั่นแทน Servo
จุดที่ทำให้ Project นี้ต่างจาก Automatic Pet Feeder ทั่วไป คือการพยายามลดกลไก ด้วย Coin Vibration Motor แทน Servo
ESP32-C3 รับผิดชอบทั้งการควบคุม Motor และ Web Control Panel ขณะที่ OLED ช่วยให้ผู้ใช้ดูข้อมูลสำหรับเชื่อมต่อ จากตัวเครื่องได้โดยตรง
ในฝั่ง Mechanical ตัวเครื่องถูกออกแบบด้วย Tinkercad และเปิดไฟล์ STL ให้ Maker นำไปพิมพ์ต่อได้ ทำให้ Project ครอบคลุมทั้ง Electronics, Wi-Fi, Embedded Web Server และ 3D Printing
แต่ก่อนนำไปใช้ให้อาหารสัตว์แบบอัตโนมัติจริง ควรให้ความสำคัญกับ Motor Current, การติดขัดของอาหาร, ความสะอาด, Material ที่สัมผัสอาหาร และการทดสอบ Reliability เพราะ Source ไม่ได้ให้ Specification สำหรับประเด็นเหล่านี้ครบถ้วน
References / แหล่งข้อมูลต้นฉบับ
กำลังทำ ESP32 หรือ 3D Printed IoT Project?
Project แบบ Smart Cat Feeder ต้องประสานทั้ง Development Board, Display, Motor, Power และ Mechanical Design ให้ทำงานร่วมกัน
หากกำลังทำ ESP32, Arduino, IoT หรือ Maker Project สามารถสอบถามทีม GlobalByte เรื่องบอร์ด, Module หรืออุปกรณ์ที่เหมาะกับ Project ได้
และหากมีไฟล์ STL แล้ว แต่ไม่มีเครื่องพิมพ์ 3D สามารถส่งไฟล์ให้ทีม GlobalByte ช่วยประเมินบริการ 3D Printing ได้เช่นกัน
บทความนี้เป็นการสรุปและเรียบเรียงจากแหล่งข้อมูลภาษาอังกฤษ อาจมีความคลาดเคลื่อน กรุณาตรวจสอบ Source ต้นฉบับก่อนลงมือทำ
Wiring ในบทความนี้อ้างอิงจาก Build ต้นฉบับของ ROBO HUB ที่ใช้ ESP32-C3 Super Mini, OLED Module และ Coin Vibration Motor ตาม Pin ที่ผู้สร้างระบุ ควรตรวจ Pin Label และ Revision ของ Board จริงก่อนต่อวงจร
Source ต่อ Coin Vibration Motor เข้ากับ ESP32-C3 Pin 3 โดยตรง แต่ไม่ได้ระบุ Rated Current, Startup Current, GPIO Current Requirement, Motor Driver หรือ Protection Circuit จึงไม่ควรถือว่า Coin Motor ทุกตัว สามารถต่อแบบเดียวกันได้อย่างปลอดภัย
Source ต่อ OLED VCC เข้ากับ 5V แต่ไม่ได้ระบุรุ่นและ Input Voltage Range ของ OLED Module ควรตรวจ Specification ของ Module จริงก่อนใช้งาน
Source ระบุว่าเครื่องมี Feeding History แต่ไม่ได้อธิบายระบบชั่งน้ำหนัก หรือวิธีวัดปริมาณอาหารเป็นกรัม บทความนี้จึงไม่ Claim Portion Accuracy หรือ Weight Measurement
Source ไม่ได้ระบุ Jam Detection, Empty Hopper Detection, Power-failure Recovery, Battery Backup, Wet Food Compatibility หรือ Long-term Unattended Reliability
ชิ้นส่วนพิมพ์ 3D ใช้ PLA ตาม Source แต่ผู้สร้างไม่ได้ระบุ Food-grade Material, Food-safe Coating, Cleaning Standard, Dishwasher Safety หรือ Certification สำหรับการสัมผัสอาหารสัตว์
Source ระบุว่า Build ของผู้สร้างไม่ต้องใช้ Raft หรือ Support แต่ไม่ได้ให้ Numeric Printing Settings เช่น Layer Height, Infill, Nozzle Size, Nozzle Temperature, Bed Temperature หรือ Print Speed
ระบบควบคุมที่ Source อธิบายเป็น Wi-Fi Web Control ผ่าน IP ที่ OLED แสดง Source ไม่ได้อธิบาย Cloud Remote Access หรือการควบคุมจาก Internet ภายนอก Network


