
Radar Phase Measurement: FMCW Radar จับการขยับเล็กกว่า 1 µm ได้อย่างไร?
เรามักรู้จัก Radar ในฐานะ Sensor สำหรับบอกว่า วัตถุอยู่ห่างออกไปกี่เมตร แต่ข้อมูลที่ Radar ได้ไม่ได้มีแค่ระยะและความแรงของสัญญาณ เพราะ Phase ของสัญญาณสะท้อน สามารถไวต่อการเปลี่ยนแปลงระยะที่เล็กกว่าความละเอียด Range ปกติ ของ Radar ได้มาก
Henrik Forsten ทดลองขีดจำกัดนี้ด้วย FMCW Radar ที่สร้างเอง โดยเล็ง Radar ไปยังเพดานที่อยู่นิ่ง วัด Phase ต่อเนื่องหลายพันครั้งต่อวินาที แล้วค่อยไล่ดูว่า SNR, White Noise, Temperature Drift และ Averaging จำกัดความละเอียดของการวัดตรงไหน
ผลที่ได้ไปไกลกว่าการวัดระยะทั่วไป: ในสภาวะที่เหมาะสม Phase Measurement สามารถเห็นการเปลี่ยนแปลงระยะต่ำกว่า 1 µm และยัง Sensitive พอที่จะตรวจเจอ การสั่นเล็ก ๆ ของหลอดไฟที่อยู่ใน Radar Beam ได้
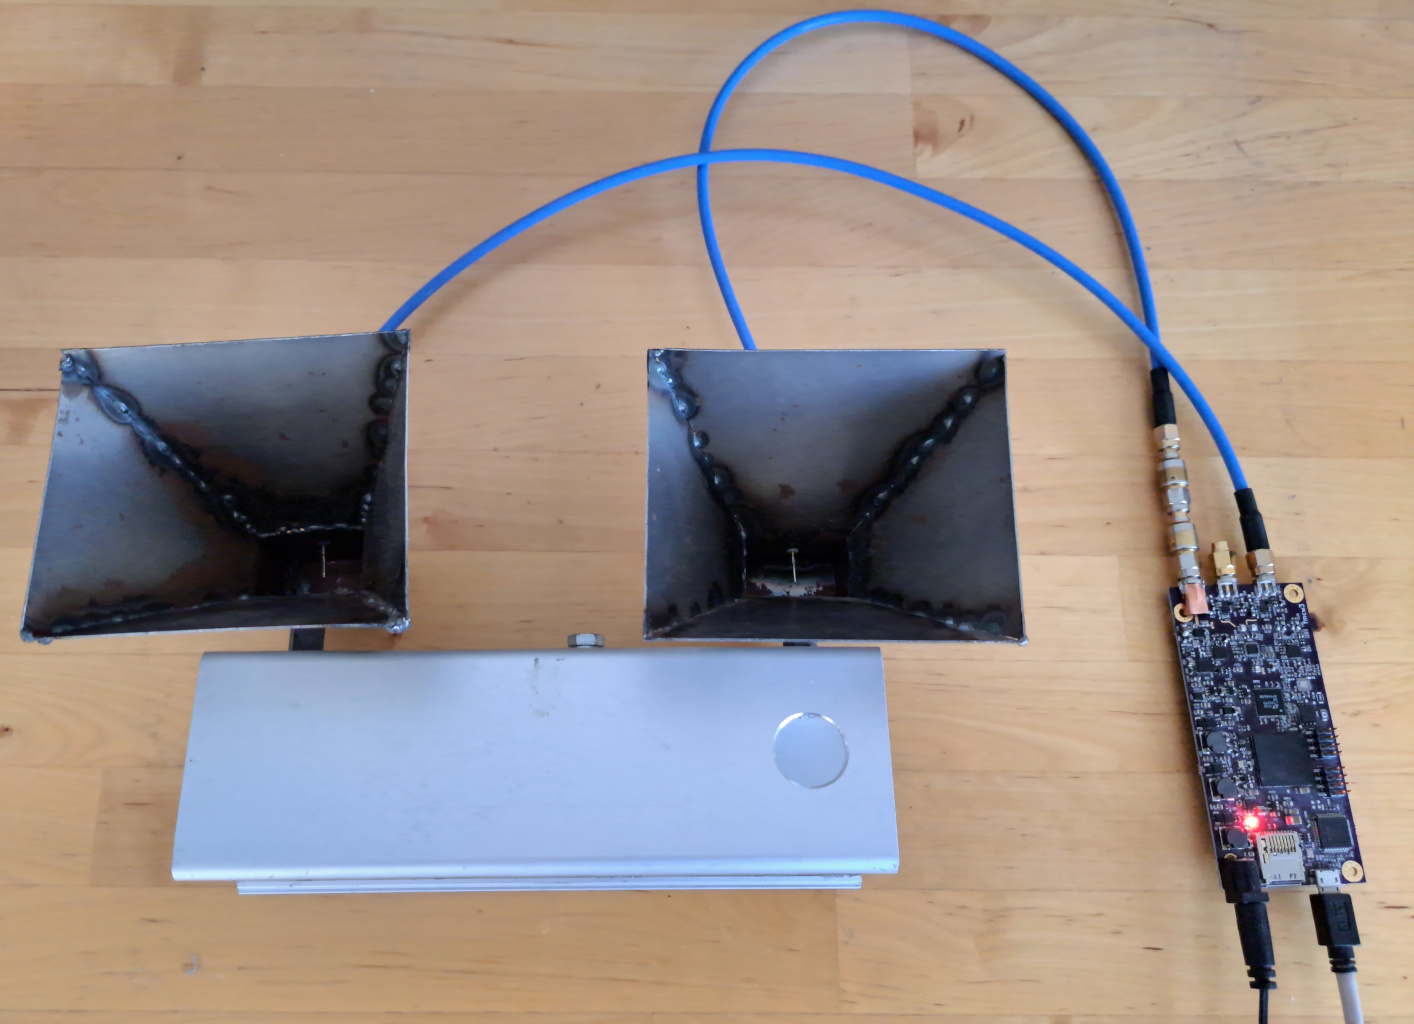
- Radar วัดได้ทั้ง Distance, Amplitude และ Phase
- ที่ 6 GHz ความยาวคลื่นประมาณ 50 mm และ Target ขยับ 25 mm ทำให้ Phase เปลี่ยนครบ 360°
- การขยับ 1 mm ที่ 6 GHz เทียบกับ Phase Change ประมาณ 14°
- Creator ทดลอง Sweep 5.4–6.0 GHz กับ Homemade FMCW Radar
- Phase Accuracy Test ใช้ Measurement Period 96 µs หรือประมาณ 10 kHz
- Radar ที่อยู่นิ่งยังมี Phase Drift 1.6° ใน 40 s หรือเทียบเป็น 116 µm
- Single Measurement Phase Standard Deviation อยู่ที่ประมาณ 0.0041° ใน Test นี้
- Allan Deviation ชี้ว่า Averaging ประมาณ 5 ms / 50 Measurements เหมาะที่สุดสำหรับ Setup นี้
- หลัง Averaging Phase Noise เทียบเป็น Equivalent Displacement ประมาณ 87 nm
- ตัวเลขระดับ nanometer ไม่ได้หมายถึง Absolute Range Accuracy ของ Radar
Radar วัดอะไรได้นอกจากระยะ?
Signal ที่ Radar รับกลับมา ไม่ได้มีเพียงข้อมูลว่า Reflection อยู่ใน Range Bin ไหน แต่ยังมี Complex Value ที่บอกทั้ง Amplitude และ Phase
สำหรับ Measurement เดี่ยว Phase อาจไม่เหมาะกับการหา Absolute Distance เพราะค่าจะ Wrap กลับมาทุกครั้ง เมื่อระยะทางของคลื่นเปลี่ยนครบหนึ่ง Wavelength
แต่หาก Target ขยับเพียงเล็กน้อย และเราติดตาม Phase จาก Measurement หนึ่งไปยัง Measurement ถัดไป การเปลี่ยนแปลงของ Phase สามารถบอกการเปลี่ยนแปลงระยะที่เล็กมากได้
ทำไม Phase ถึง Sensitive ต่อการขยับ?
Source ใช้ตัวอย่าง Radar ที่ความถี่ 6 GHz ซึ่งมี Wavelength ประมาณ:
แต่ Radar Signal ไม่ได้เดินทางทางเดียว มันออกจาก Radar ไปยัง Target แล้วสะท้อนกลับมาที่ Radar อีกครั้ง
ดังนั้นเมื่อ Target ขยับ:
| Target displacement | Phase change โดยประมาณที่ 6 GHz |
|---|---|
| 25 mm | 360° |
| 1 mm | ประมาณ 14° |
นั่นหมายความว่า ถ้า Measurement System สามารถแยก Phase Difference ที่เล็กมากได้ ก็สามารถตรวจจับการเปลี่ยนแปลงระยะ ที่เล็กกว่า Range Resolution ของ Radar ได้มาก
Phase Measurement Accuracy ถูกจำกัดด้วยอะไร?
Creator เริ่มจาก Model ง่าย ๆ: ใน Range Bin ที่สนใจ มี Complex Signal จาก Target บวกกับ Noise
ถ้า SNR สูง Noise มีขนาดเล็กมากเมื่อเทียบกับ Signal และ Phase Error สามารถ Approximate ได้จาก Noise รอบ Complex Vector
แต่เมื่อ Signal แรงมาก Thermal Noise อาจไม่ใช่ข้อจำกัดเดียว เพราะ Non-linearity, ADC / Amplifier Compression, Oscillator Drift และ Phase Noise อาจเข้ามามีผลแทน
หา Maximum SNR ของ Radar ยังไง?
Creator เล็ง Radar ไปยังเพดานที่อยู่ห่างประมาณ 2.5 m รวม Cable Length ไปยัง Antenna เพื่อให้ได้ Target ที่ใหญ่และค่อนข้างนิ่ง
Test ชุดนี้ตั้ง:
- Frequency Sweep: 5.4–6.0 GHz
- Sweep Time: 1 ms
- IF Sampling Frequency: 500 kHz
- มี Attenuator ที่ TX Output เพื่อป้องกัน RX Saturation
Creator ปิด Antenna ระหว่าง Measurement แล้วดูทั้ง Target Amplitude และ Noise Floor
| Observation | ค่าจาก Test |
|---|---|
| Target amplitude เริ่มต้น | ประมาณ 58 dB |
| Noise floor ที่ระยะ/ความถี่สูงกว่า | ประมาณ −20 dB |
| Target ลดลงเมื่อปิด TX antenna | ประมาณ 30 dB |
| Noise floor ลดลง | ประมาณ 10 dB |
| Thermal noise floor ใน Setup นี้ | ประมาณ −30 dB |
| Maximum SNR ที่ Creator ประเมิน | ประมาณ 75 dB |
Noise ที่เห็นไม่ใช่ Thermal Noise ทั้งหมด
เมื่อ Signal Strength สูงขึ้น Creator พบว่า Noise Floor สูงขึ้นตาม แสดงว่าระบบไม่ได้ถูกจำกัดด้วย Thermal Noise อย่างเดียว
Source เสนอ Possible Causes เช่น:
- Phase Noise
- PLL ที่กำลัง Sweep และยังไม่ Stabilized แบบ Steady-state
- Receiver Non-linearity
- Amplifier Compression
- ADC Compression
Setup สำหรับ Phase Accuracy Test
หลังดู Noise Limit แล้ว Creator เปลี่ยนมาทดสอบ Phase Measurement ที่ Measurement Rate สูงขึ้น
| Parameter | ค่าจาก Source |
|---|---|
| Frequency Sweep | 5.4–6.0 GHz |
| Maximum PLL Sweep Rate สำหรับ Bandwidth นี้ | ประมาณ 32 µs |
| Actual Sweep Length | 64 µs |
| Delay Between Sweeps | 32 µs |
| Total Measurement Period | 96 µs |
| Measurement Rate | ประมาณ 10 kHz |
Measurement Rate ที่สูง มีประโยชน์สองทาง: เก็บข้อมูลได้มากสำหรับ Averaging และยังสามารถเห็น Movement ที่เร็วกว่าได้ เมื่อเทียบกับ Sweep ที่ใช้เวลานาน
ทำไม Target ระยะเดียวไม่ต้องคำนวณ FFT ทุก Bin?
FMCW Radar ปกติใช้ Fourier Transform เพื่อแยก Reflection จากระยะต่าง ๆ ออกมาเป็น Range Bins
แต่ Experiment นี้สนใจเพียงเพดาน ที่ระยะหนึ่งเป็นหลัก Creator จึงอธิบายว่า ไม่จำเป็นต้องคำนวณทุก Bin ของ FFT หากเราต้องการข้อมูลเพียง Frequency Bin เดียว
Complex Value ของ Bin ที่สนใจ ให้ทั้ง:
- Amplitude ของ Reflection
- Phase ของ Reflection
ใน Video นี้ เมื่อ Radar / Antenna ถูกขยับ Phase ที่วัดได้เปลี่ยนตามทันที ทำให้เห็นว่าข้อมูล Phase Sensitive ต่อ Mechanical Motion มาก
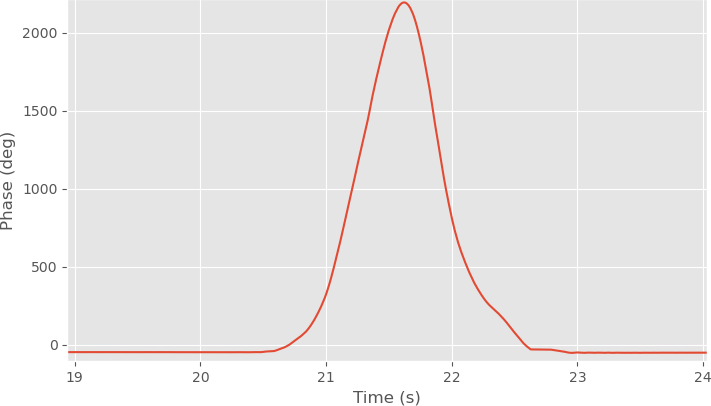
อยู่นิ่ง 40 วินาที แต่ Phase ยัง Drift
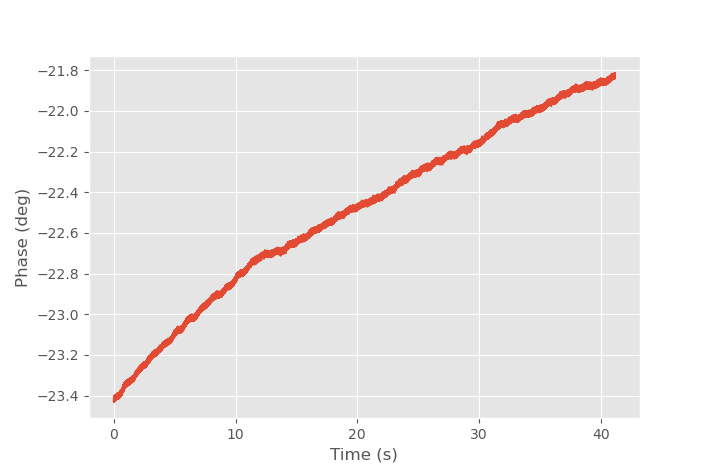
ถ้า Target และ Radar อยู่นิ่งสมบูรณ์ Phase ควรแทบคงที่
แต่ Source พบว่าในช่วง 40 s:
- Phase Drift ประมาณ 1.6°
- เทียบเป็น Distance Change ประมาณ 116 µm
Creator ระบุสาเหตุหลักว่าเกี่ยวข้องกับ:
- Temperature Change
- Oscillator Frequency Drift
- Supply Voltage Drift
และนี่คือเหตุผลว่า Averaging ไม่สามารถเพิ่ม Accuracy ได้แบบไม่จำกัด
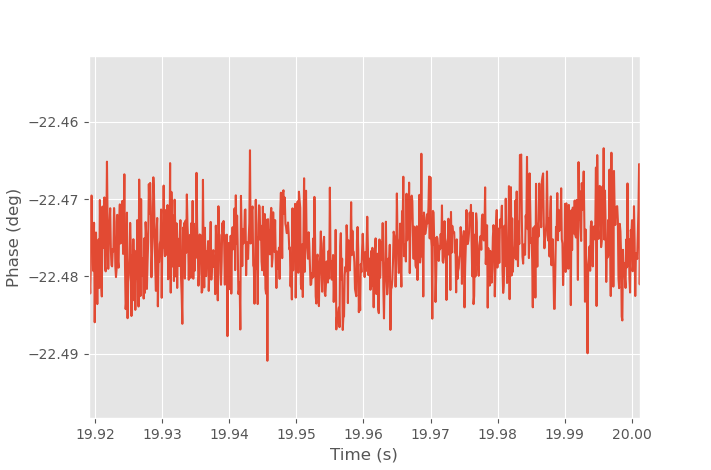
Single Measurement มี Phase Noise แค่ไหน?
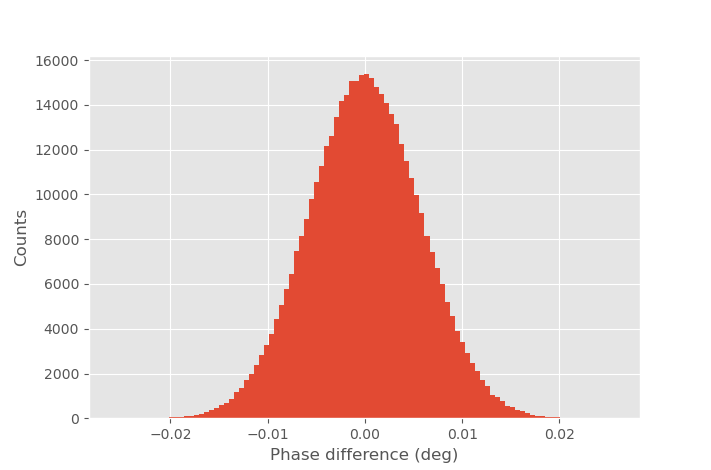
Standard Deviation ของ Phase Difference ระหว่าง Consecutive Measurements อยู่ที่:
เพราะ Difference ของ Noise จาก Measurement อิสระสองค่า มี Standard Deviation มากกว่า Single Measurement ด้วย √2 Creator จึงคำนวณ Single-measurement Phase Noise ได้ประมาณ:
จาก Phase Variance นี้ Creator คำนวณ Equivalent SNR ได้:
80.0 dB
Averaging ช่วยได้ถึงจุดไหน?
ใน Time Scale สั้น White Noise เป็น Error หลัก ดังนั้นการ Average หลาย Measurements ช่วยลด Noise ได้
แต่เมื่อ Average นานขึ้น Drift จาก Temperature, Oscillator และ Supply เริ่มมีผลมากขึ้น
Average น้อยไป → White Noise ยังเยอะ
Average มากไป → Drift เริ่มครองระบบ
จึงต้องหา Sweet Spot ระหว่างสองฝั่ง
Allan Deviation หา Sweet Spot 5 ms ได้ยังไง?
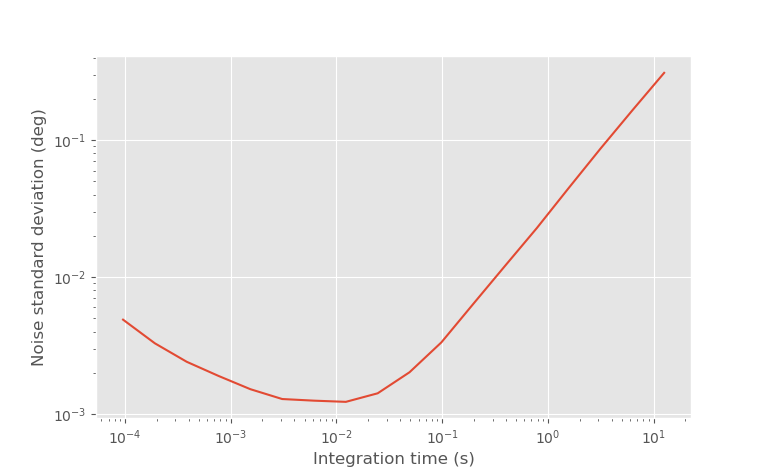
Allan Deviation มักใช้ศึกษาความเสถียรของ Clock แต่สามารถนำมาใช้กับ RF Measurement เพื่อหา Integration Time ที่เหมาะได้เช่นกัน
ใน Setup นี้ Creator พบ Sweet Spot ที่:
| รายการ | ผลจาก Source |
|---|---|
| Optimal Integration Time | ประมาณ 5 ms |
| Measurements ต่อ Average | 50 |
| Phase Standard Deviation | 0.0012° |
| Equivalent Distance | ประมาณ 87 nm |
| Difference of two averaged measurements | 0.0017° |
| Equivalent Distance of difference | ประมาณ 123 nm |
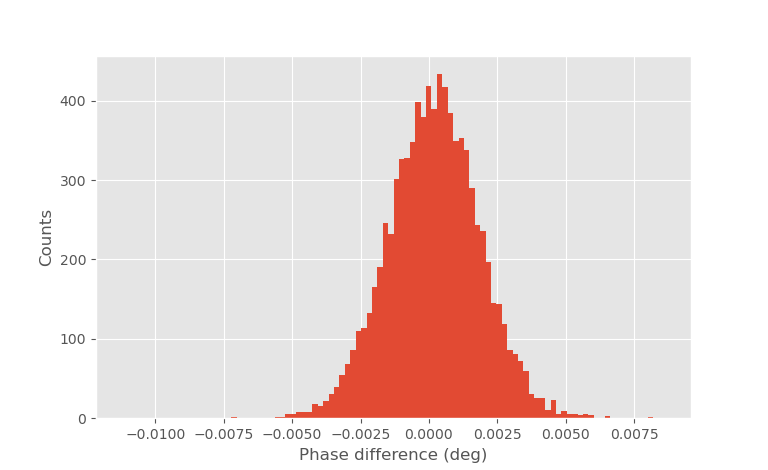
87 nm ไม่ได้หมายถึง Absolute Range Accuracy
ตัวเลข 87 nm ฟังดูเหมือน Radar วัดระยะ ได้ละเอียดถึงระดับ Nanometer แต่การตีความแบบนั้นไม่ถูกต้อง
ตัวเลขนี้คือ:
Equivalent displacement ที่สอดคล้องกับ Phase Noise หลัง Averaging ใน Setup และ Time Scale นี้
ไม่ใช่:
- Absolute Range Resolution
- Absolute Distance Accuracy
- Guaranteed Minimum Detectable Motion
- Specification ของ FMCW Radar ทุกตัว
Radar ตรวจเจอหลอดไฟสั่นได้ยังไง?
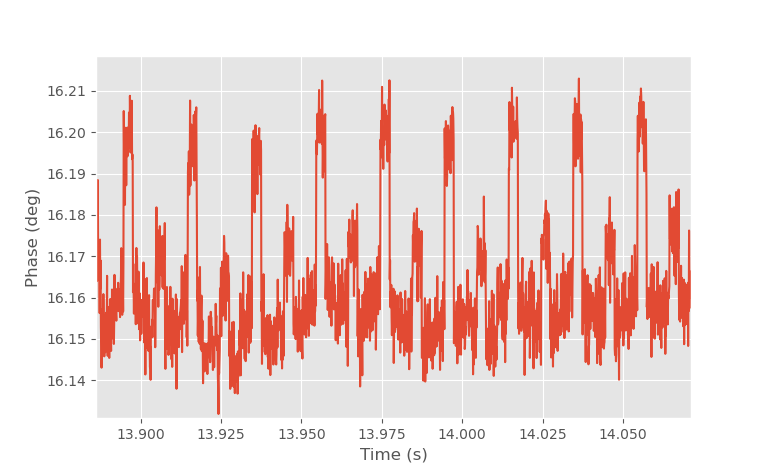
ระหว่างการทดลอง Creator พบ Periodic Signal ขนาดเล็ก ใน IF / Phase Measurement
ตอนแรกเขาสงสัยเรื่อง Timing Error เช่น:
- ADC timing
- PLL sweep timing
- Clock-cycle slip
แต่ Phase Shift ที่เห็นอยู่เพียงประมาณ:
0.04°
ซึ่งเล็กเกินกว่าจะสอดคล้องกับ Clock-cycle Error ที่เขาสงสัย
จุดเปลี่ยนคือ:
เมื่อปิดไฟ Signal หายไป
Creator จึงสรุปว่า หลอดไฟที่อยู่บางส่วนใน Radar Beam กำลังสั่นเล็กน้อยระดับไม่กี่ไมโครเมตร และ Radar Sensitive พอที่จะเห็น Movement นี้
FFT ทำไมเห็น 50 Hz Harmonics?
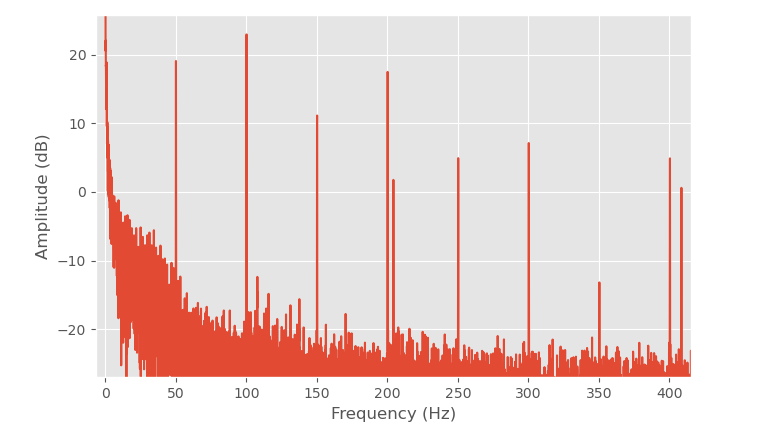
เมื่อนำ Light-bulb Measurement ไปทำ Fourier Transform Creator พบ Harmonics จำนวนมาก ของความถี่:
ซึ่งตรงกับ Mains Grid Frequency ของพื้นที่ที่เขาทำการทดลอง
Phase Measurement เอาไปทำอะไรได้บ้าง?
บทความนี้เป็น Experiment เรื่อง Phase Accuracy มากกว่าจะเป็น Product Application Guide แต่ Source ชี้ให้เห็น Use Case สำคัญหลายแบบ
Radar Imaging
Synthetic Aperture Radar และ Real-aperture Imaging ใช้ Phase Difference เพื่อช่วยแยกตำแหน่งเชิงมุมของ Target
Small Vibration
Movement ที่เล็กมาก สามารถปรากฏเป็น Phase Change แม้ Range Bin จะยังเป็น Bin เดิม
Heartbeat / Breathing
Source สรุปว่า Phase Change สามารถนำไปใช้ตรวจ Movement เล็ก เช่น Heartbeat และ Breathing Rate ได้
Maker ได้อะไรจาก Experiment นี้?
1. Range Resolution กับ Motion Sensitivity ไม่ใช่เรื่องเดียวกัน
Radar อาจมี Range Bin ที่หยาบกว่ามาก แต่ Phase ของ Target ใน Bin เดิม ยังบอก Movement ขนาดเล็กได้
2. Sensor ที่ละเอียดมากเริ่มเห็นความไม่เสถียรของ Setup เอง
เมื่อ Sensitivity ลงถึงระดับ Micrometer สิ่งอย่าง Temperature, Oscillator Drift, Supply Drift และ Mechanical Vibration กลายเป็น Signal ที่มองเห็นได้
3. Averaging ไม่ได้ดีขึ้นตลอดไป
Short-term White Noise ลดลงด้วย Averaging แต่ Long-term Drift ทำให้มีจุดที่ Average ต่อแล้วเริ่มแย่ลง
4. Allan Deviation ใช้กับ Sensor Experiment ได้ดี
เครื่องมือนี้ช่วยแยกได้ว่า Time Scale ไหนถูกจำกัดด้วย White Noise และ Time Scale ไหนเริ่มถูกจำกัดด้วย Drift
5. “Noise” บางอย่างอาจเป็น Physical Signal จริง
Periodic Signal ที่ดูเหมือน Hardware Timing Bug ในที่สุดกลับกลายเป็น การสั่นจริงของหลอดไฟ
โปรเจกต์นี้มีทั้งสมการและการทดลอง แนะนำอ่านต้นฉบับควบคู่กัน
Source ต้นฉบับของ Henrik Forsten มี Mathematical Derivation และรายละเอียด Measurement มากกว่าที่สรุปในบทความนี้ โดยเฉพาะเรื่อง Phase Noise กับ SNR และ Allan Deviation
FAQ: คำถามที่พบบ่อย
1. Radar วัด Phase ได้จริงหรือ?
ได้ Radar Receiver สามารถให้ Complex Result ที่มีทั้ง Amplitude และ Phase ของ Reflection ใน Range Bin ที่สนใจ
2. Phase ใช้วัด Absolute Distance ได้ไหม?
Phase เพียงอย่างเดียวมี Ambiguity เพราะ Wrap ทุกครั้งที่ Round-trip Path เปลี่ยนครบหนึ่ง Wavelength จึงเหมาะมากกับการติดตามการเปลี่ยนแปลงระยะ ระหว่าง Measurement ต่อเนื่อง
3. ที่ 6 GHz Wavelength เท่าไร?
Source ใช้ตัวอย่างประมาณ 50 mm
4. Target ขยับเท่าไร Phase ถึงเปลี่ยน 360°?
ที่ 6 GHz Target ขยับประมาณ 25 mm ทำให้ Round-trip Path เปลี่ยน 50 mm หรือหนึ่ง Wavelength
5. การขยับ 1 mm เท่ากับ Phase Change เท่าไร?
Source คำนวณตัวอย่างประมาณ 14° ที่ 6 GHz
6. Experiment ใช้ความถี่อะไร?
Creator Sweep จาก 5.4 GHz ถึง 6.0 GHz
7. Measurement Rate เท่าไร?
Phase Accuracy Test ใช้ 64 µs Sweep + 32 µs Delay รวม 96 µs ต่อ Measurement หรือประมาณ 10 kHz
8. Maximum SNR ของ Radar เท่าไร?
Noise-floor Experiment ของ Creator ประเมินได้ประมาณ 75 dB สำหรับ Parameter ชุดนั้น
9. แล้วทำไม Phase Noise ให้ค่า 80 dB?
80.0 dB เป็น Equivalent SNR ที่คำนวณจาก Phase Variance ของ Measurement อีกชุดหนึ่ง ไม่ใช่ Test เดียวกับค่า 75 dB
10. Radar อยู่นิ่งแล้วทำไม Phase ยังเปลี่ยน?
Source ระบุว่า Drift มาจากปัจจัยอย่าง Temperature, Oscillator Frequency และ Supply Voltage
11. Phase Drift ใน 40 วินาทีเท่าไร?
ประมาณ 1.6° หรือเทียบเป็น Distance Change ประมาณ 116 µm
12. Single Measurement Phase Noise เท่าไร?
Source คำนวณ Standard Deviation ได้ประมาณ 0.0041° สำหรับ Test นี้
13. Average กี่ครั้งดีที่สุด?
ใน Setup นี้ Allan Deviation ให้ Sweet Spot ประมาณ 5 ms หรือ 50 Measurements
14. 87 nm คือ Radar วัดระยะได้ละเอียด 87 nm ใช่ไหม?
ไม่ 87 nm คือ Equivalent Displacement ของ Phase Standard Deviation หลัง Averaging ใน Setup นี้ ไม่ใช่ Absolute Range Accuracy
15. Radar ตรวจ Movement ต่ำกว่า 1 µm ได้ไหม?
Creator สรุปว่า ใน Best-case Condition สามารถ Detect Movement ต่ำกว่า 1 µm ได้
16. หลอดไฟสั่นแรงแค่ไหน?
Source อธิบายว่าเป็นการสั่น ระดับไม่กี่ Micrometers แต่ไม่ได้ให้ Displacement Value ที่แน่นอน
17. ทำไม FFT เห็น 50 Hz?
Creator พบ Harmonics ที่สัมพันธ์กับ 50 Hz Grid Frequency ในพื้นที่ที่ทำการทดลอง
18. Phase Measurement ใช้ดู Heartbeat หรือ Breathing ได้ไหม?
Source กล่าวถึง Heartbeat และ Breathing Rate เป็นตัวอย่างของ Small-motion Application แต่บทความนี้ไม่ได้อ้างว่า Radar ชุดนี้ เป็น Medical Device
References / แหล่งข้อมูลต้นฉบับ
บางครั้ง Sensor ไม่ได้ติดข้อจำกัดที่ Resolution แต่ติดที่ Noise และ Stability
Experiment นี้แสดงให้เห็นว่า FMCW Radar ที่ปกติใช้วัด Range ยังสามารถใช้ Phase เพื่อดู Movement ขนาดเล็กมากได้ แต่ยิ่งวัดละเอียดขึ้น Temperature, Clock, Supply และ Mechanical Vibration ก็ยิ่งกลายเป็นส่วนหนึ่งของ Measurement
หากกำลังทดลองงาน Sensor, RF, Embedded หรือ Measurement Project สามารถสอบถามทีม Globalbyte เรื่อง Development Board, Sensor, Module และอุปกรณ์ที่เหมาะกับ Project ได้


