
GlobalByte / Motion Control / Robotics / Microscopy
Open Micro-Manipulator v4.0 ขยับ XYZ ละเอียดระดับ Submicron ได้อย่างไร?
เวลาส่อง IC Die, Wafer หรือตัวอย่างผ่าน Microscope โจทย์ไม่ได้มีแค่ “ขยับไปทางซ้ายหรือขวา” แต่ต้องขยับ Probe หรือ Tool เป็นระยะเล็กมาก โดยยังควบคุมตำแหน่งซ้ำได้อย่างเป็นระบบ
Open Micro-Manipulator คือแพลตฟอร์ม Motorized XYZ Micro-Manipulator แบบ Open Source ที่รวม Stepper Motor, Parallel Kinematics, Miniature Ball Joints, Magnetic Encoder และ Closed-loop Motion Control เข้าด้วยกัน
ล่าสุด Hardware v4.0 ไม่ได้เพิ่มเพียง Feature ใหม่ แต่กลับไปแก้ปัญหา Mechanical หลายจุด ตั้งแต่ Self-collision ตอน Homing, Ball Joint ที่ยัง Constraint ไม่ดีพอ ไปจนถึงความสม่ำเสมอของ Linkage Rod ซึ่งทั้งหมดมีผลโดยตรงกับงานที่ต้องการ Motion ระดับเล็กมาก
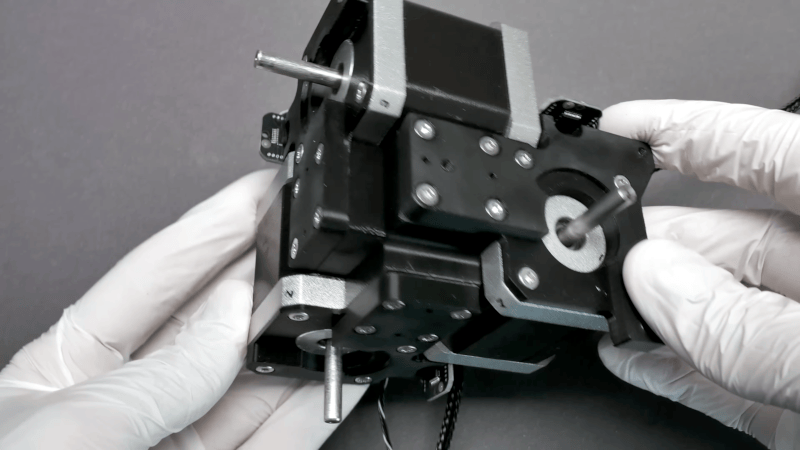
- ใช้ Stepper Motors ร่วมกับ Parallel Kinematics และ Miniature Ball Joints
- Official Project ระบุ Closed-loop Controller ที่ 30 kHz
- Magnetic Gearing เพิ่ม Resolution ของ Magnetic Encoder ประมาณ 30 เท่า
- ผู้พัฒนาระบุ Step Resolution ลงได้ถึง 50 nm แต่เตือนชัดว่า Resolution ไม่เท่ากับ Absolute Accuracy
- Hardware v4.0 แก้ปัญหา Homing, Ball Joint, Linkage และ Serviceability หลายจุด
- ควบคุมผ่าน G-code บน USB Serial และมี Python API
- Firmware มี Motion Planning พร้อม Look-ahead
- CAD ใช้ FreeCAD และ Repository มี STL สำหรับ 3D Printing
- BOM ของ Hardware v4.0 ยังถูกระบุว่ายังอัปเดตไม่ครบ
Open Micro-Manipulator คืออะไร?
Micro-Manipulator คือกลไกสำหรับขยับ Probe, Tool หรือชิ้นงานเป็นระยะเล็กมาก โดย Open Micro-Manipulator Project เน้นการเคลื่อนที่แบบ Motorized ในแกน X, Y และ Z
Official Project ยกตัวอย่างการใช้งาน เช่น Optical Alignment, การ Probe Electronic Components และงาน Microscopy

จุดที่ทำให้ Project นี้น่าสนใจสำหรับ Maker คือผู้พยายามสร้าง Precision Motion Platform โดยใช้ Hardware ที่เข้าถึงได้ พร้อมเปิด CAD, PCB, Firmware และ Software ให้ศึกษา แทนการทำเป็นระบบปิด
ทำไมการขยับระดับเล็กมากถึงไม่ได้ขึ้นกับ Motor อย่างเดียว?
เวลาอ่าน Spec ของ Motion System เรามักเริ่มจากคำถามว่า Motor เดินได้ละเอียดแค่ไหน
แต่เมื่อ Scale เล็กลงมาก Mechanical Error เริ่มมีบทบาทชัดขึ้น: Joint ที่ขยับได้เล็กน้อย, ความยาว Linkage ที่ไม่เท่ากัน, Friction, Print Geometry หรือการ Homing ที่ Reference ไม่สม่ำเสมอ สามารถกระทบตำแหน่งของ End Effector ได้
+
Joint Geometry
+
Linkage Length
+
Calibration
+
Mechanical Repeatability
↓
Motion ที่เกิดขึ้นจริง
นี่เป็นเหตุผลว่าทำไม Hardware v4.0 จึงให้ความสำคัญกับการแก้ Mechanical Design พอ ๆ กับ Electronics และ Firmware
Hardware v4.0 แก้อะไรจากรุ่นก่อน?

Official README ระบุปัญหาหลักที่ v4.0 เข้าไปแก้ไว้ชัดเจน ไม่ได้ใช้คำกว้าง ๆ ว่าเพียง “เพิ่มความแม่นยำ”
- แก้ Self-collision ระหว่าง Homing
- ปรับการยึด Ball Joint Block ที่เดิมยังสามารถหมุนคลอนได้เล็กน้อย
- เพิ่มวิธีควบคุม Linkage Rod Length ให้สม่ำเสมอขึ้น
- ลด Ball Joint Friction ที่ไม่จำเป็น
- ลดการพึ่ง Print Quality และ Corner Rounding ต่อ Ball Position
- ปรับระบบ Rubber Band ให้เปลี่ยนหรือถอดได้ง่ายกว่าเดิม
FreeCAD Model ยังถูกปรับโครงสร้างใหม่ พร้อมเพิ่ม Pins และ Fasteners เพื่อให้ Model ใช้เป็น Reference ของ Mechanical Parts ได้ครบขึ้น
Ball Joint และ Linkage สำคัญกับ Precision แค่ไหน?
ใน Parallel Mechanism End Effector ไม่ได้ขยับจาก Linear Axis อิสระสามชุดแบบ Stage ทั่วไป แต่ตำแหน่งสุดท้ายเกิดจาก Geometry ของ Linkage หลายแขนทำงานร่วมกัน
ดังนั้นถ้า Ball Joint มี Friction, ตำแหน่ง Ball ไม่แน่นอน หรือ Linkage Rod แต่ละเส้นมีความยาวต่างกัน ความผิดพลาดสามารถสะท้อนไปยังตำแหน่ง XYZ ของ End Effector ได้
วิดีโอนี้อธิบายการปรับ Ball Joint และกระบวนการผลิต Linkage ซึ่งเป็นส่วนสำคัญของการเปลี่ยนผ่านไปยัง Hardware v4.0
Parallel Kinematics ทำให้ XYZ เคลื่อนที่อย่างไร?

Official Project ใช้ Parallel Kinematic Structure ร่วมกับ Miniature Ball Joints แทนการนำ Linear Stage X, Y และ Z มาต่อซ้อนกันตรง ๆ
ข้อดีที่ผู้พัฒนาระบุคือ สามารถให้ Mechanical Stiffness ที่ดี และมี Range of Motion ที่เหมาะสมกับแนวทางของ Project
ตัว Firmware จึงต้องมี Kinematic Model เพื่อแปลงตำแหน่งของ End Effector ไปเป็น Target ของแต่ละ Joint
Official README เตือนให้ตรวจ Dimension ของ Build กับค่าที่อยู่ใน Kinematic Model โดยเฉพาะ Arm Length เพราะ Geometry ที่ไม่ตรงกับค่าคำนวณ ย่อมกระทบ Motion ของระบบ
50 nm หมายถึงอะไร? และทำไมไม่เท่ากับ Accuracy 50 nm
Official README ระบุว่า ระบบใช้แนวคิด Magnetic Gearing เพื่อเพิ่ม Resolution ของ Low-cost Magnetic Rotary Encoder ประมาณ 30 เท่า จนสามารถสร้าง Step ลงได้ถึง 50 nm
ผู้พัฒนาเตือนเรื่องนี้โดยตรงใน README และระบุว่า Absolute Accuracy แย่กว่าตัวเลข Resolution อย่างมีนัยสำคัญ
ดังนั้นไม่ควรเขียนว่า “เครื่องนี้วางตำแหน่งแม่นยำ 50 nm” จากข้อมูลชุดนี้
Resolution บอกว่าระบบสามารถสั่งการเปลี่ยน Target เป็นขั้นเล็กแค่ไหน แต่ Accuracy ยังขึ้นกับ Mechanical Geometry, Encoder Error, Calibration, Thermal Drift และปัจจัยอื่นของระบบจริง
Electronics ใช้อะไรใน Project?

Current BOM ใน Repository ระบุ Electronics หลัก เช่น:
| อุปกรณ์ | จำนวนตาม Current BOM | หน้าที่ใน Project |
|---|---|---|
| Raspberry Pi Pico 2 | 1 | Microcontroller Board |
| MT6835 Magnetic Encoder Module | 3 | อ่านตำแหน่งการหมุนของ Joint / Motor System |
| TB6612FNG Driver | 3 | Motor Driver |
| NEMA 17 Stepper Motor | 3 | Actuator หลักของกลไก |
| Control Board | 1 | รวมการเชื่อมต่อ Electronics ของระบบ |

Official README ระบุไว้ตรง ๆ ว่า BOM ยังไม่ได้อัปเดตครบสำหรับ Hardware Version 4.0 ดังนั้นรายการข้างต้นควรใช้เป็นข้อมูลจาก Repository ปัจจุบัน ไม่ใช่ Shopping List ที่รับประกันว่าครบสำหรับ v4.0
ในส่วน Power Official README ระบุว่า สำหรับ Motor ที่มี Winding Resistance แบบที่ใช้โดยทั่วไปใน Project ควรใช้ประมาณ 5–6V, 2A เพื่อควบคุม Current และ Heating ให้อยู่ในระดับที่เหมาะสม
ค่านี้เป็น Recommendation ภายใต้ Design และ Motor Condition ของ Project ไม่ใช่ค่า Supply สากลสำหรับ NEMA 17 ทุกตัว
Firmware Architecture ไม่ได้มีแค่สั่ง Stepper ให้หมุน

Firmware เขียนด้วย C++ และเน้นเฉพาะ Hardware ของ Project โดยผู้พัฒนาระบุว่าได้แรงบันดาลใจบางส่วนจาก SimpleFOC
จุดสำคัญคือ ระบบไม่ได้รับ G-code แล้วเปลี่ยนเป็น Motor Step แบบตรง ๆ แต่มี Layer สำหรับ Motion Planning และ Kinematic Transformation ก่อนส่ง Target ไปยัง Closed-loop Control ของแต่ละ Joint
↓
Motion Planner
↓
Kinematic Model
↓
Joint Targets
↓
Closed-loop Motor Control
Official README ยังระบุว่า Firmware รองรับ True 6DOF Pose Interpolation และ Planning เพื่อเปิดทางไปยัง Platform รูปแบบอื่นในอนาคต
Project หลักในบทความนี้คือ XYZ Micro-Manipulator ส่วน 6DOF เป็นความสามารถในระดับ Motion Planning / Firmware Architecture ที่ผู้พัฒนากล่าวถึงสำหรับการขยายไปยัง Platform อื่น
Path Planning และ Look-ahead ช่วยให้ Motion ต่อเนื่องขึ้นอย่างไร?

Official README ระบุว่า Motion Planner มี Look-ahead สำหรับ Smooth และ Accurate Path Following
แนวคิดคือ แทนที่จะมอง Command ทีละบรรทัดแบบแยกขาด Planner สามารถพิจารณา Motion ที่กำลังตามมา เพื่อจัดการเส้นทางและการเปลี่ยนแปลงการเคลื่อนที่ให้เป็นระบบมากขึ้น
อย่างไรก็ตาม Source ไม่ได้ให้ Benchmark เรื่อง Maximum Feed Rate, Path Error หรือ Throughput ของ Planner จึงไม่มีการสร้างค่าประสิทธิภาพเพิ่มเติมในบทความนี้
Python API ช่วยให้เอา Micro-Manipulator ไปต่อกับ Project อื่นได้ง่ายขึ้น
Repository มี Lightweight Python API สำหรับจัดการ Serial Communication และเรียก Command ที่ใช้บ่อย เช่น Connect, Home, Joint Calibration, Move, Tool Output และ Wait for Stop
ตัวอย่างด้านล่างมาจาก Official README และแสดง Flow ขั้นพื้นฐาน: Connect → Home → Move → Wait
from open_micro_stage_api import OpenMicroStageInterface

oms = OpenMicroStageInterface(
    show_communication=True,
    show_log_messages=True
)

oms.connect('/dev/ttyACM0')

oms.home()

oms.move_to(0.0, 0.0, 0.0, f=10)
oms.move_to(3.1, 4.1, 5.9, f=26)
oms.move_to(0.0001, 0.0, 0.0, f=10)

oms.wait_for_stop()ค่า /dev/ttyACM0 ไม่จำเป็นต้องตรงกับ Computer ทุกเครื่อง และควรตรวจ Device Port จริงก่อนใช้งาน
G-code ไม่ได้ใช้แค่ Move แต่ควบคุม Tool ได้ด้วย
Firmware รองรับ G-code Subset ผ่าน USB Serial โดย Command แต่ละรายการจะตอบกลับด้วย ok หรือ error และ Client ต้องรอ Acknowledgment ก่อนส่ง Command ถัดไป
| Command | หน้าที่ตาม Official Firmware |
|---|---|
| G0 / G1 | เคลื่อน End Effector เป็นเส้นตรงไปยังตำแหน่งเป้าหมาย |
| G4 | Dwell / Pause |
| G28 | Home Joint หนึ่งหรือหลายแกน |
| M17 / M18 | Enable / Disable Motors |
| M51 | อ่าน Encoder Angles และ Raw Values |
| M56 | Calibrate Joint และเลือกบันทึกผลได้ |
| M58 | อ่าน Firmware Version |
| M3 | กำหนด Tool Output ตามระบบที่ Firmware รองรับ |
Firmware v1.0.4 เพิ่ม Tool Support ที่ Integrate เข้า Motion Planner และผู้พัฒนายก Laser Engraving เป็นหนึ่งในตัวอย่างการใช้งาน
แม้ Firmware จะรองรับ Tool Output แต่ Source ที่ใช้บทความนี้ไม่ได้ถูกนำมาใช้สร้าง Wiring, Laser Power Setting หรือ Laser Safety Procedure เพิ่ม
หากใช้ Laser จริง ต้องใช้อุปกรณ์ป้องกันและระบบควบคุมที่เหมาะสมกับ Laser Class และ Hardware ที่เลือก
GUI ทำให้ Micro-Manipulator ใช้คู่กับ Microscope ได้สะดวกขึ้น

ผู้พัฒนามี Project แยกชื่อ Open Micro-Manipulator GUI เพื่อช่วยให้การทดสอบและใช้งานสะดวกขึ้น
README ระบุ Feature เช่น:
- ควบคุมการเคลื่อนที่ของ Device
- แสดง Live Camera Feed เช่น Microscope Camera
- Simple G-code Runner
- Realtime Mouse Control สำหรับ Use Case บางประเภท เช่น Biology
Mechanical Design เปิดด้วย FreeCAD และมี STL สำหรับ 3D Printing

Official Project ระบุว่า CAD Models ทั้งหมดทำใน FreeCAD และ Part หลายชิ้นถูกออกแบบโดยคำนึงถึงการผลิตด้วย 3-axis CNC Mill
Repository ยังมี STL Files สำหรับผู้ที่ต้องการ 3D Print Part แต่ผู้พัฒนาเตือนว่า Printed Part สามารถมี Thermal Drift มากกว่า Mechanical Part ที่เหมาะกับงาน Precision
Source ระบุว่า Carbon-filled Filament สามารถช่วยลดปัญหา Thermal Drift ได้ แต่ไม่ได้ระบุว่าเป็น Material บังคับสำหรับทุกชิ้น
Official README ระบุว่า CAD ปัจจุบันใช้ FreeCAD 1.2.0dev และ File อาจเปิดกับ Version เก่าไม่ได้
Printing Settings ที่ Source ระบุจริงบางส่วน
| Part | ค่าที่ BOM ระบุ |
|---|---|
| Motor Horn | 0.4 mm หรือใหญ่กว่า อาจต้อง Post-processing |
| RubberBandCollet | 0.4 mm nozzle, 0.1 mm Layer Height และอาจต้อง Post-processing |
Source ไม่ได้ให้ Layer Height, Infill, Support, Nozzle หรือ Material แบบเดียวที่ใช้กับทุก Part จึงไม่ควรนำค่าของ RubberBandCollet ไปเหมารวมกับชิ้นส่วนทั้งหมด
CAD / STL
สามารถส่งไฟล์ให้ทีม GlobalByte ช่วยประเมินบริการ 3D Printing ได้ โดยควรพิจารณาความต้องการด้าน Dimension, Material และ Precision ของชิ้นงานก่อนผลิตจริง
จุดที่ต้องระวังก่อนสร้างตาม Project
1. PCB v1.2 มีปัญหา Via ที่ D1
Official README ระบุว่า PCB v1.2 มี Via วางผิดบริเวณ D1 ซึ่งสามารถ Short 5V Rail ลง Ground ได้
ผู้พัฒนาระบุให้ Drill Via จุดนั้นออกตาม Repair Image และปัญหานี้ถูกแก้แล้วใน PCB v1.3
2. BOM ของ Hardware v4.0 ยังไม่อัปเดตครบ
แม้ Repository จะมี BOM อยู่แล้ว แต่ README ของ Hardware v4.0 เตือนชัดว่า BOM ยังไม่ Updated จึงควรตรวจ Mechanical Files, Documentation และ Commit ล่าสุดควบคู่กัน
3. Setup Guide ยังเป็น Work in Progress
Setup Guide ปัจจุบันระบุเองว่า เอกสารยังไม่เสร็จสมบูรณ์
เนื้อหาที่มีแล้วครอบคลุมหัวข้อสำคัญ เช่น:
- Mechanical Limit Pin สำหรับ Homing
- การยึด Rotor กับ Motor Shaft
- Homing Direction
- Encoder Calibration Check
4. Moving Mechanism มีความเสี่ยง
ระหว่าง Homing และ Motion ไม่ควรนำมือ, Probe หรือวัตถุที่ไม่จำเป็นเข้าไปในพื้นที่ Linkage เพราะ Motorized Mechanism สามารถเคลื่อนที่โดยอัตโนมัติ
ควรทดสอบ Motion, Homing Direction และ Calibration ก่อนติดตั้ง Tool หรือชิ้นงานที่มีความละเอียดสูง
ดูการทำงานจริงของ Open Micro-Manipulator
วิดีโอหลักของ Project ช่วยให้เห็น Mechanical Architecture, Motion และแนวคิดเบื้องหลัง Micro-Manipulator ชัดกว่าภาพนิ่ง
โปรเจกต์นี้มีหลายขั้น แนะนำอ่านต้นฉบับควบคู่กัน
FAQ — คำถามที่พบบ่อยเกี่ยวกับ Open Micro-Manipulator
1. Open Micro-Manipulator ใช้ทำอะไร?
Official Project ยกตัวอย่างงาน Optical Alignment, Probing Electronic Components และ Microscopy
2. ขยับได้กี่แกน?
Mechanical Platform หลักเป็น XYZ Micro-Manipulator สำหรับการควบคุมตำแหน่งสามแกน
3. ใช้ Motor แบบไหน?
Current BOM ระบุ NEMA 17 Stepper Motor จำนวน 3 ตัว โดยกำหนด Body Length ไม่เกิน 38 mm
4. ใช้ Microcontroller อะไร?
Current BOM ระบุ Raspberry Pi Pico 2
5. 50 nm คือ Accuracy ของเครื่องหรือไม่?
ไม่ใช่ ผู้พัฒนาอธิบายว่า 50 nm เป็น Step Resolution และเตือนว่า Absolute Accuracy แย่กว่าค่านี้อย่างมีนัยสำคัญ
6. Absolute Accuracy เท่าไร?
Source ที่ใช้บทความนี้ไม่ได้ระบุตัวเลข Absolute Accuracy ที่แน่นอน
7. Closed-loop Control ทำงานที่ความถี่เท่าไร?
Official README ระบุ Controller ที่ 30 kHz
8. ใช้ Encoder รุ่นอะไร?
Current BOM ระบุ MT6835 Magnetic Encoder Module จำนวน 3 ตัว
9. ควบคุมผ่าน G-code ได้หรือไม่?
ได้ Firmware รองรับ G-code Subset ผ่าน USB Serial รวมถึง Move, Home, Calibration และ Tool Output บางประเภท
10. มี Python API หรือไม่?
มี Repository ให้ Python API สำหรับ Connect, Home, Move, Calibrate และเรียก Function อื่นที่เกี่ยวข้อง
11. มี GUI หรือไม่?
มี Project แยกชื่อ Open Micro-Manipulator GUI พร้อม Motion Control, Live Camera Feed, G-code Runner และ Realtime Mouse Control
12. พิมพ์ชิ้นส่วนด้วย 3D Printer ได้หรือไม่?
ได้ Repository มี STL Files แต่ผู้พัฒนาเตือนเรื่อง Thermal Drift ของ Printed Parts สำหรับงาน Precision
13. ต้องใช้ Carbon-filled Filament หรือไม่?
Source ระบุว่า Carbon-filled Filament สามารถช่วยลด Thermal Drift ได้ แต่ไม่ได้ระบุว่าเป็น Material บังคับสำหรับทุก Part
14. Workspace มีขนาดเท่าไร?
Source ที่ใช้บทความนี้ไม่ได้ระบุค่า Workspace ที่ควรนำมาใช้เป็น Spec กลางในบทความ
15. Payload สูงสุดเท่าไร?
Source ไม่ได้ระบุ Maximum Payload
16. Hardware v4.0 ใช้ BOM ใน Repository ได้เลยหรือไม่?
ควรตรวจเพิ่มเติม เพราะ README ของ v4.0 ระบุว่า BOM ยังไม่ได้อัปเดตครบ
17. Firmware รองรับ 6DOF หมายถึงตัวเครื่องขยับได้ 6 แกนหรือไม่?
ไม่ควรตีความเช่นนั้น Firmware ระบุความสามารถ 6DOF Pose Interpolation / Planning แต่ Platform หลักของ Project นี้ยังเป็น XYZ Micro-Manipulator
18. ใช้ Laser Engraving ได้หรือไม่?
Firmware v1.0.4 เพิ่ม Tool Output และผู้พัฒนายก Laser Engraving เป็นตัวอย่าง แต่ Source ไม่ได้ทำให้บทความนี้เป็นคู่มือ Laser Hardware หรือ Safety Setup
สรุป: Precision Motion ไม่ได้เกิดจาก Motor ละเอียดอย่างเดียว
Open Micro-Manipulator เป็นตัวอย่างที่ดีว่า งาน Motion ระดับ Submicron ต้องมองทั้งระบบ ไม่ใช่เลือก Stepper Motor ที่มี Step เล็กแล้วจบ
Hardware v4.0 ชี้ให้เห็นชัดว่า Ball Joint, Linkage, Homing Geometry และความสามารถในการประกอบซ้ำให้เหมือนเดิม สำคัญไม่แพ้ Encoder หรือ Firmware
ฝั่ง Control Project ใช้ Magnetic Encoder, Closed-loop Controller, Kinematic Model, Motion Planner และ G-code / Python API เพื่อทำให้ Mechanical Platform เข้าไปอยู่ใน Automation Workflow ได้ง่ายขึ้น
และตัวเลข 50 nm ก็ควรถูกอ่านอย่างถูกบริบท: มันแสดงถึง Resolution ของการสั่ง Motion ตามแนวทางของ Project ไม่ใช่คำรับรองว่า End Effector มี Absolute Position Accuracy 50 nm
สำหรับ Maker หรือ Developer Project นี้จึงน่าสนใจไม่ใช่เพียงเพราะ “ขยับได้ละเอียด” แต่เพราะเปิดให้ศึกษาแทบทุก Layer ตั้งแต่ CAD, PCB, Motor Control, Kinematics, Motion Planning ไปจนถึง Python API
References / แหล่งข้อมูลต้นฉบับ
กำลังทำ Precision Motion, Robotics หรือ Microscope Project?
Project แบบ Open Micro-Manipulator ต้องมองทั้ง Development Board, Motor Driver, Encoder, Sensor และ Mechanical Design ให้ทำงานร่วมกัน หากกำลังพัฒนา Robotics, Motion Control หรือ Embedded Project สามารถสอบถามทีม GlobalByte เรื่องบอร์ดหรืออุปกรณ์ที่เหมาะกับ Requirement ของงานได้
หากมี STL หรือ CAD พร้อมแล้ว สามารถส่งไฟล์ให้ทีมช่วยประเมินบริการ 3D Printing ได้เช่นกัน โดยงาน Precision ควรพิจารณา Material, Mechanical Stability และ Tolerance ของกระบวนการผลิตควบคู่กัน
บทความนี้เป็นการสรุปและเรียบเรียงจากแหล่งข้อมูลภาษาอังกฤษ อาจมีความคลาดเคลื่อน กรุณาตรวจสอบ Source ต้นฉบับก่อนลงมือทำ
คำว่า 50 nm ในบทความนี้หมายถึง Step Resolution ตามข้อมูลที่ผู้พัฒนาเผยแพร่ ไม่ใช่ Absolute Position Accuracy และ Official README ระบุเองว่า Absolute Accuracy แย่กว่าค่า Resolution อย่างมีนัยสำคัญ
Hardware v4.0 ยังมี Documentation บางส่วนที่อยู่ระหว่างปรับปรุง โดย README ระบุว่า BOM ยังไม่อัปเดตครบ และ Setup Guide ระบุว่ายังเป็น Work in Progress จึงควรตรวจ Repository ล่าสุดก่อนสั่งซื้อหรือผลิตชิ้นส่วน
PCB Version 1.2 มี Known Issue บริเวณ D1 ซึ่ง Official Project ระบุว่าสามารถ Short 5V Rail ลง Ground ได้ และต้องแก้ตาม Repair Instruction ปัญหานี้ได้รับการแก้ใน PCB v1.3
ค่า 5–6V, 2A ที่กล่าวถึง เป็น Recommendation ของ Project ภายใต้เงื่อนไข Motor ที่ผู้พัฒนาอธิบาย ไม่ใช่ค่า Supply ที่ใช้ได้กับ Stepper Motor ทุกชนิดโดยอัตโนมัติ
Firmware รองรับ Tool Output และ Source ยก Laser Engraving เป็นตัวอย่าง แต่บทความนี้ไม่ได้ให้ Laser Wiring, Laser Power Setting หรือ Safety Configuration สำหรับระบบ Laser
สำหรับ 3D Printing Source ให้ Printing Settings เฉพาะบาง Part เท่านั้น จึงไม่มีการสร้าง Layer Height, Infill, Support, Material หรือ Temperature แบบเหมารวมสำหรับชิ้นส่วนทั้งหมด
FreeCAD Files ปัจจุบันถูกสร้างด้วย FreeCAD 1.2.0dev ตาม Official README และอาจไม่สามารถเปิดด้วย FreeCAD Version เก่าบางรุ่นได้


