
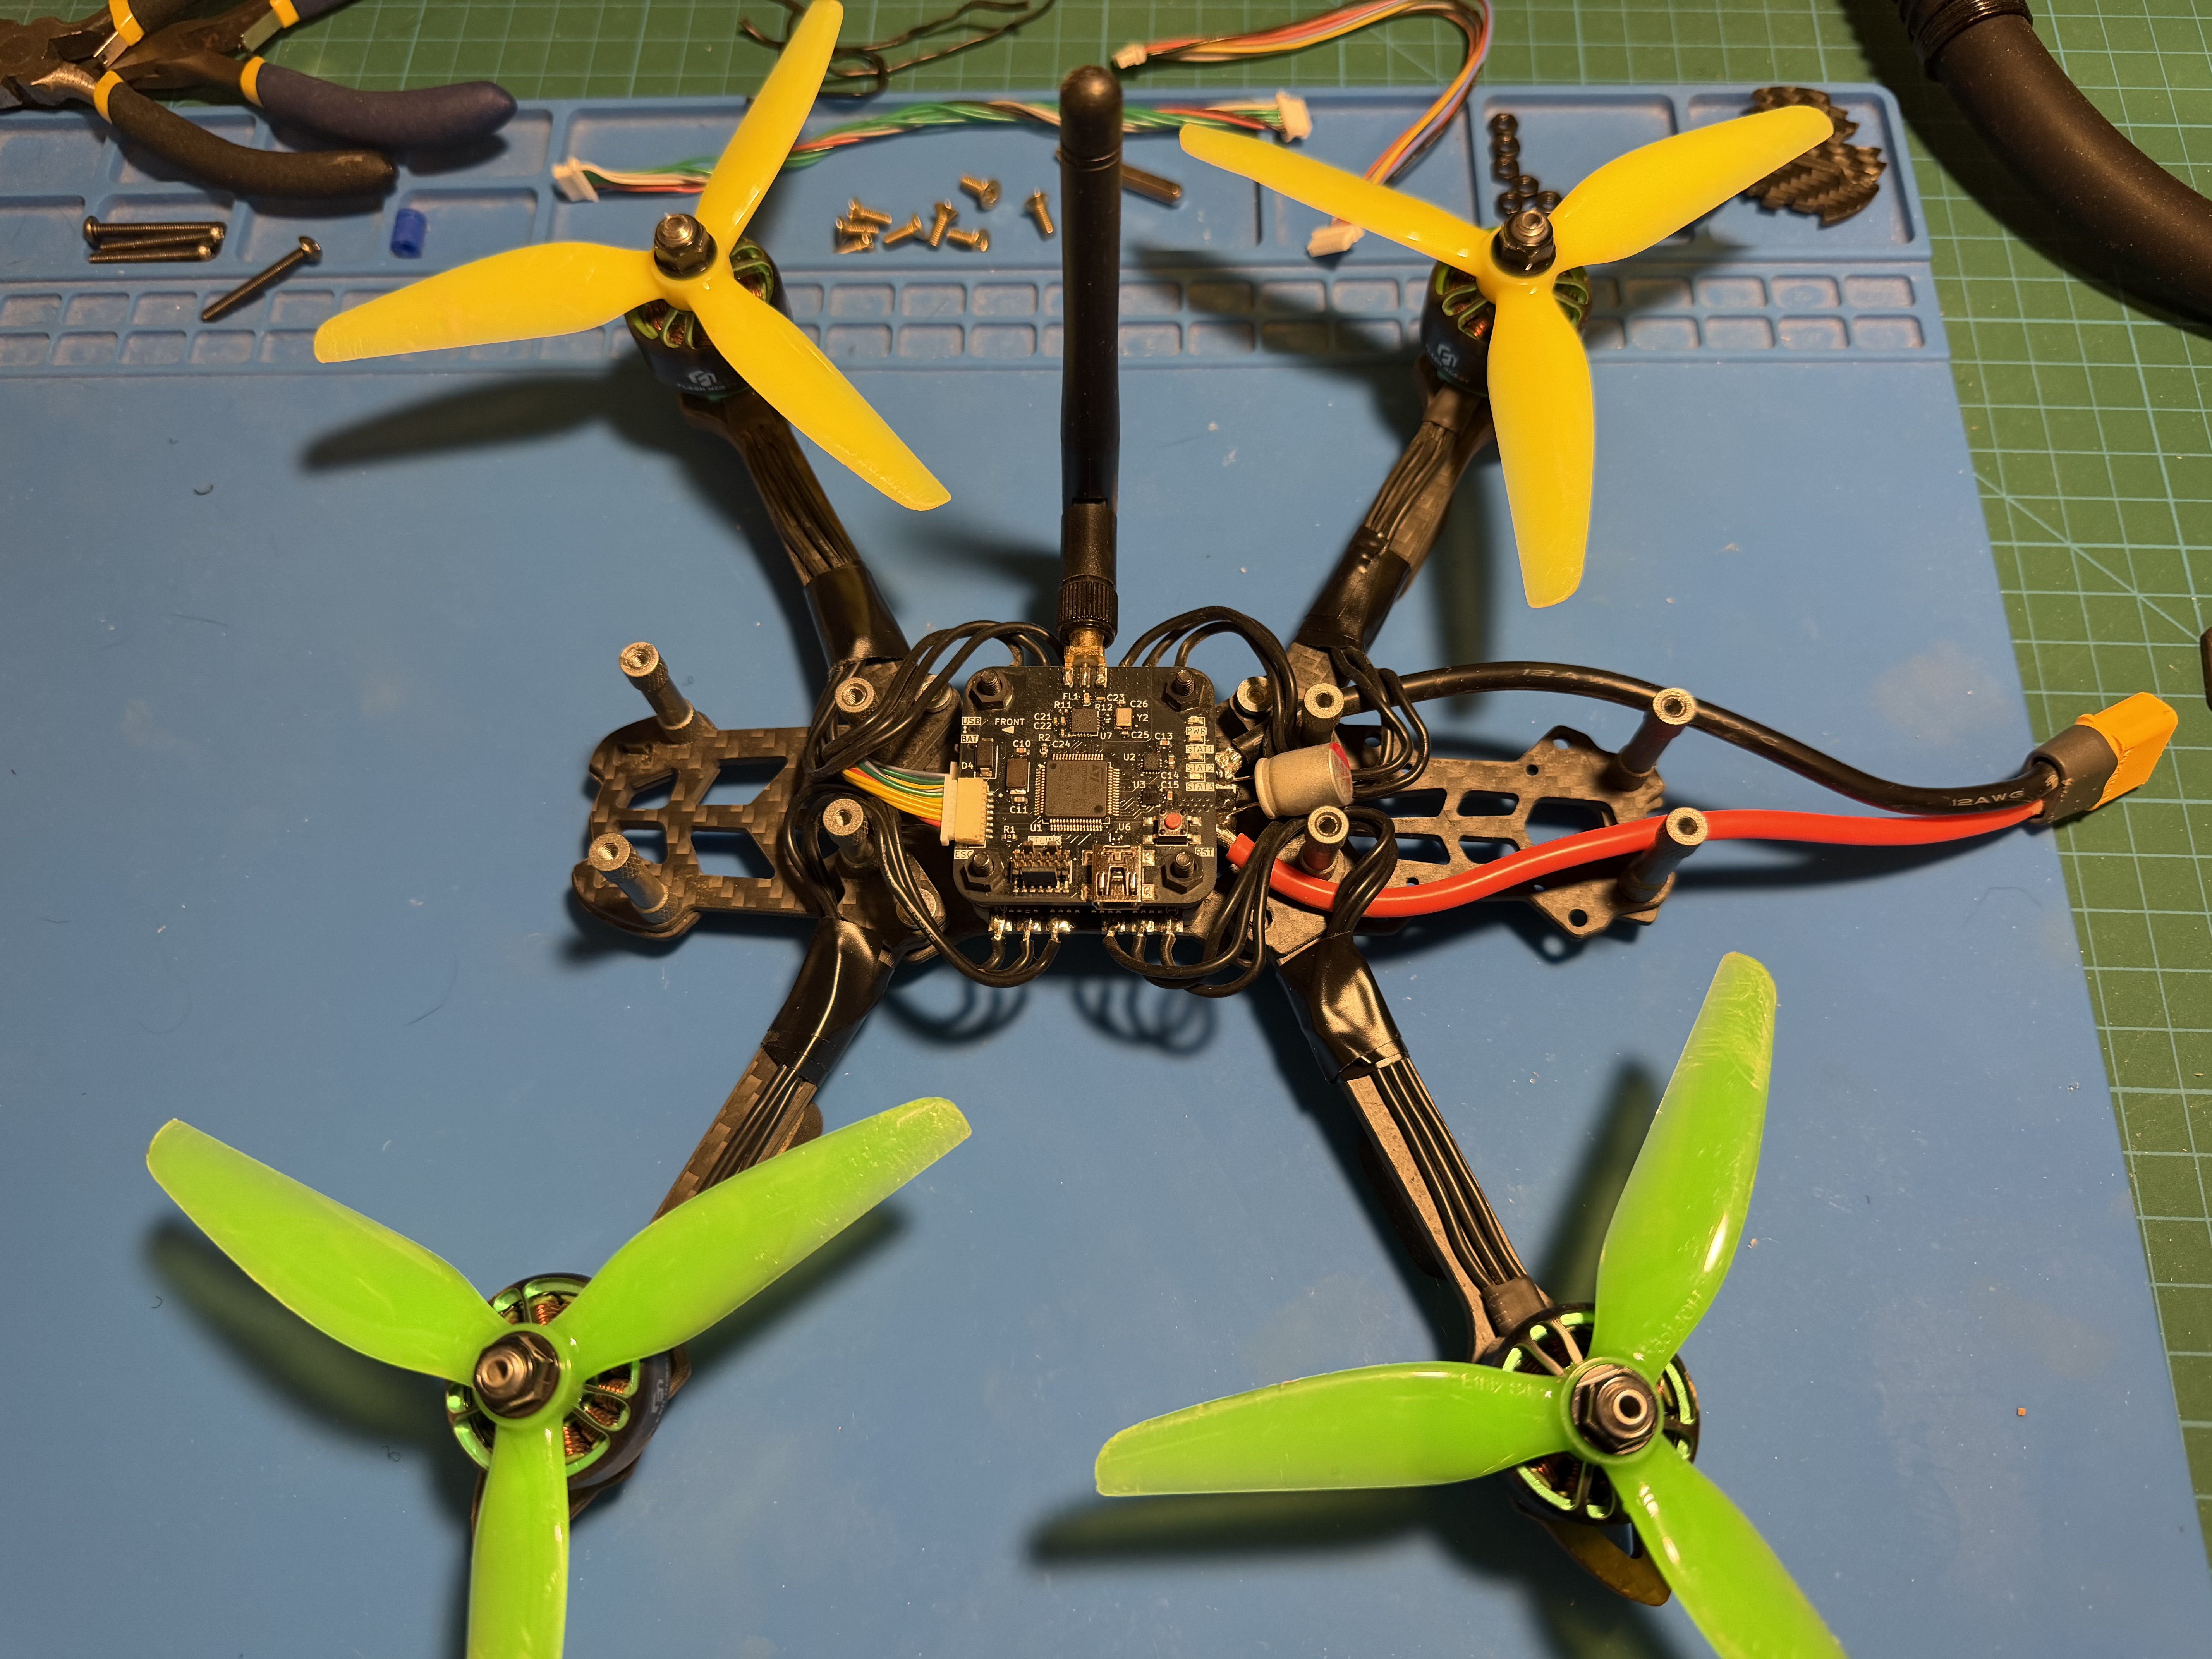
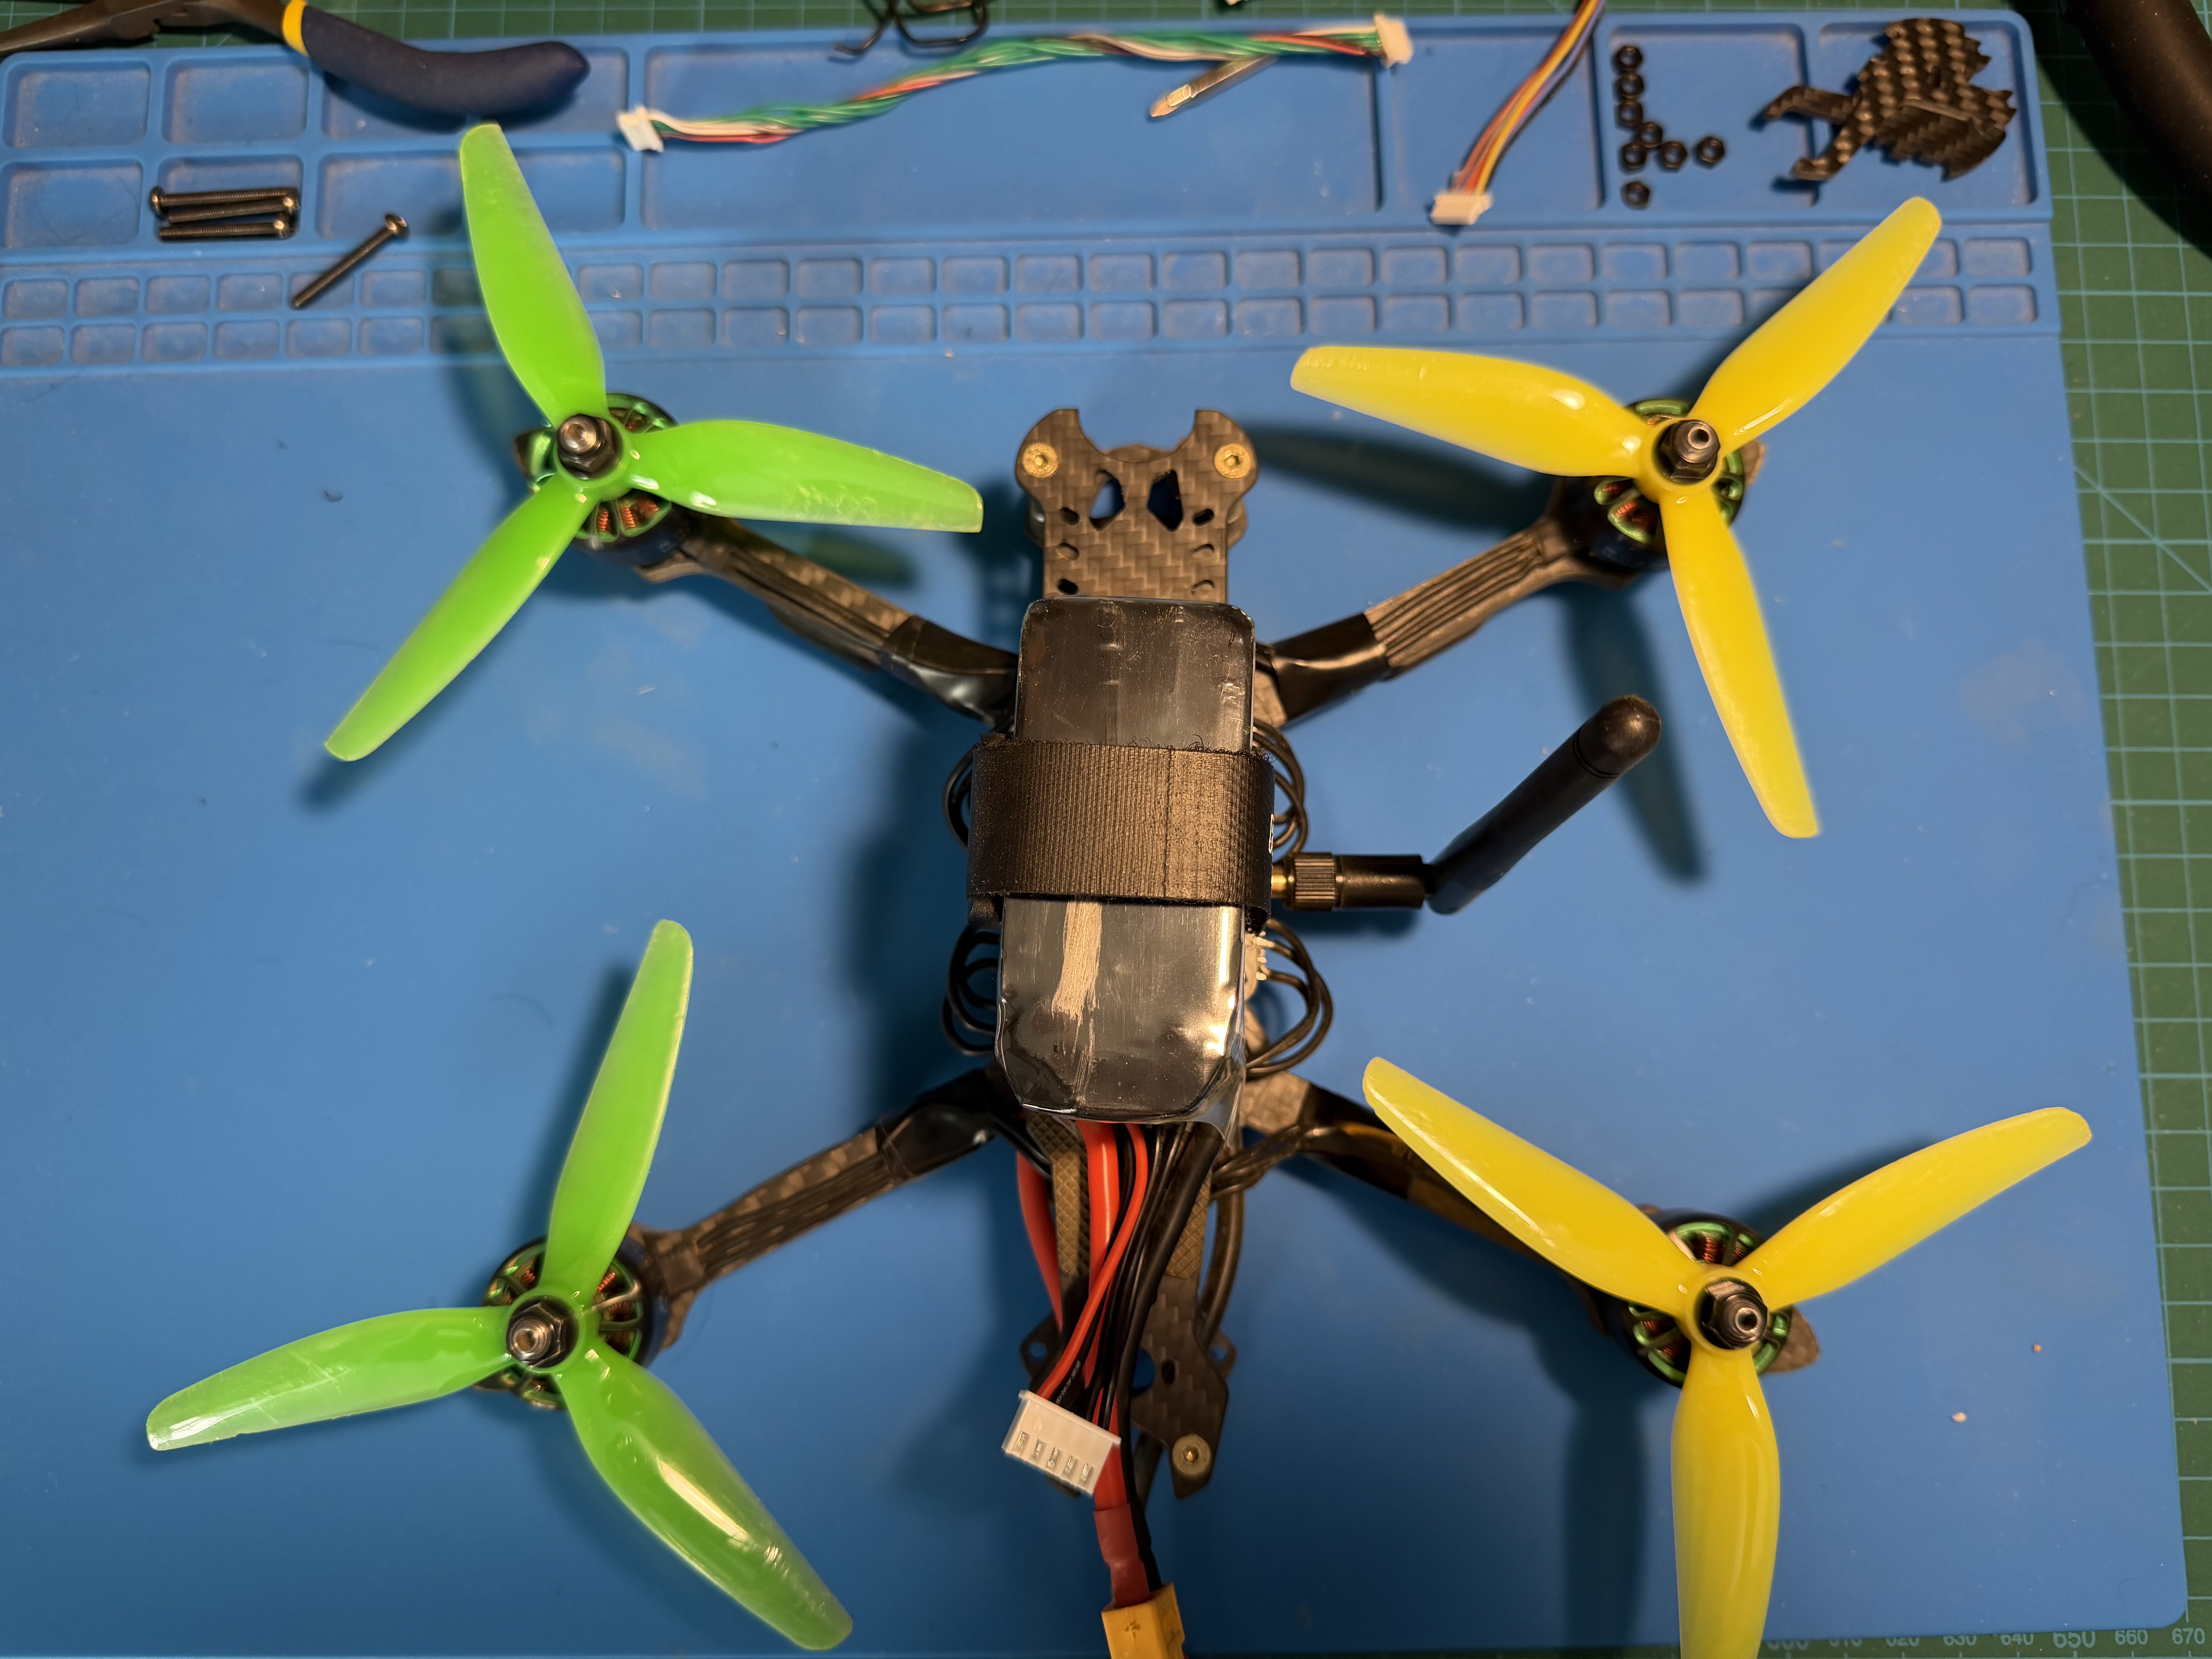
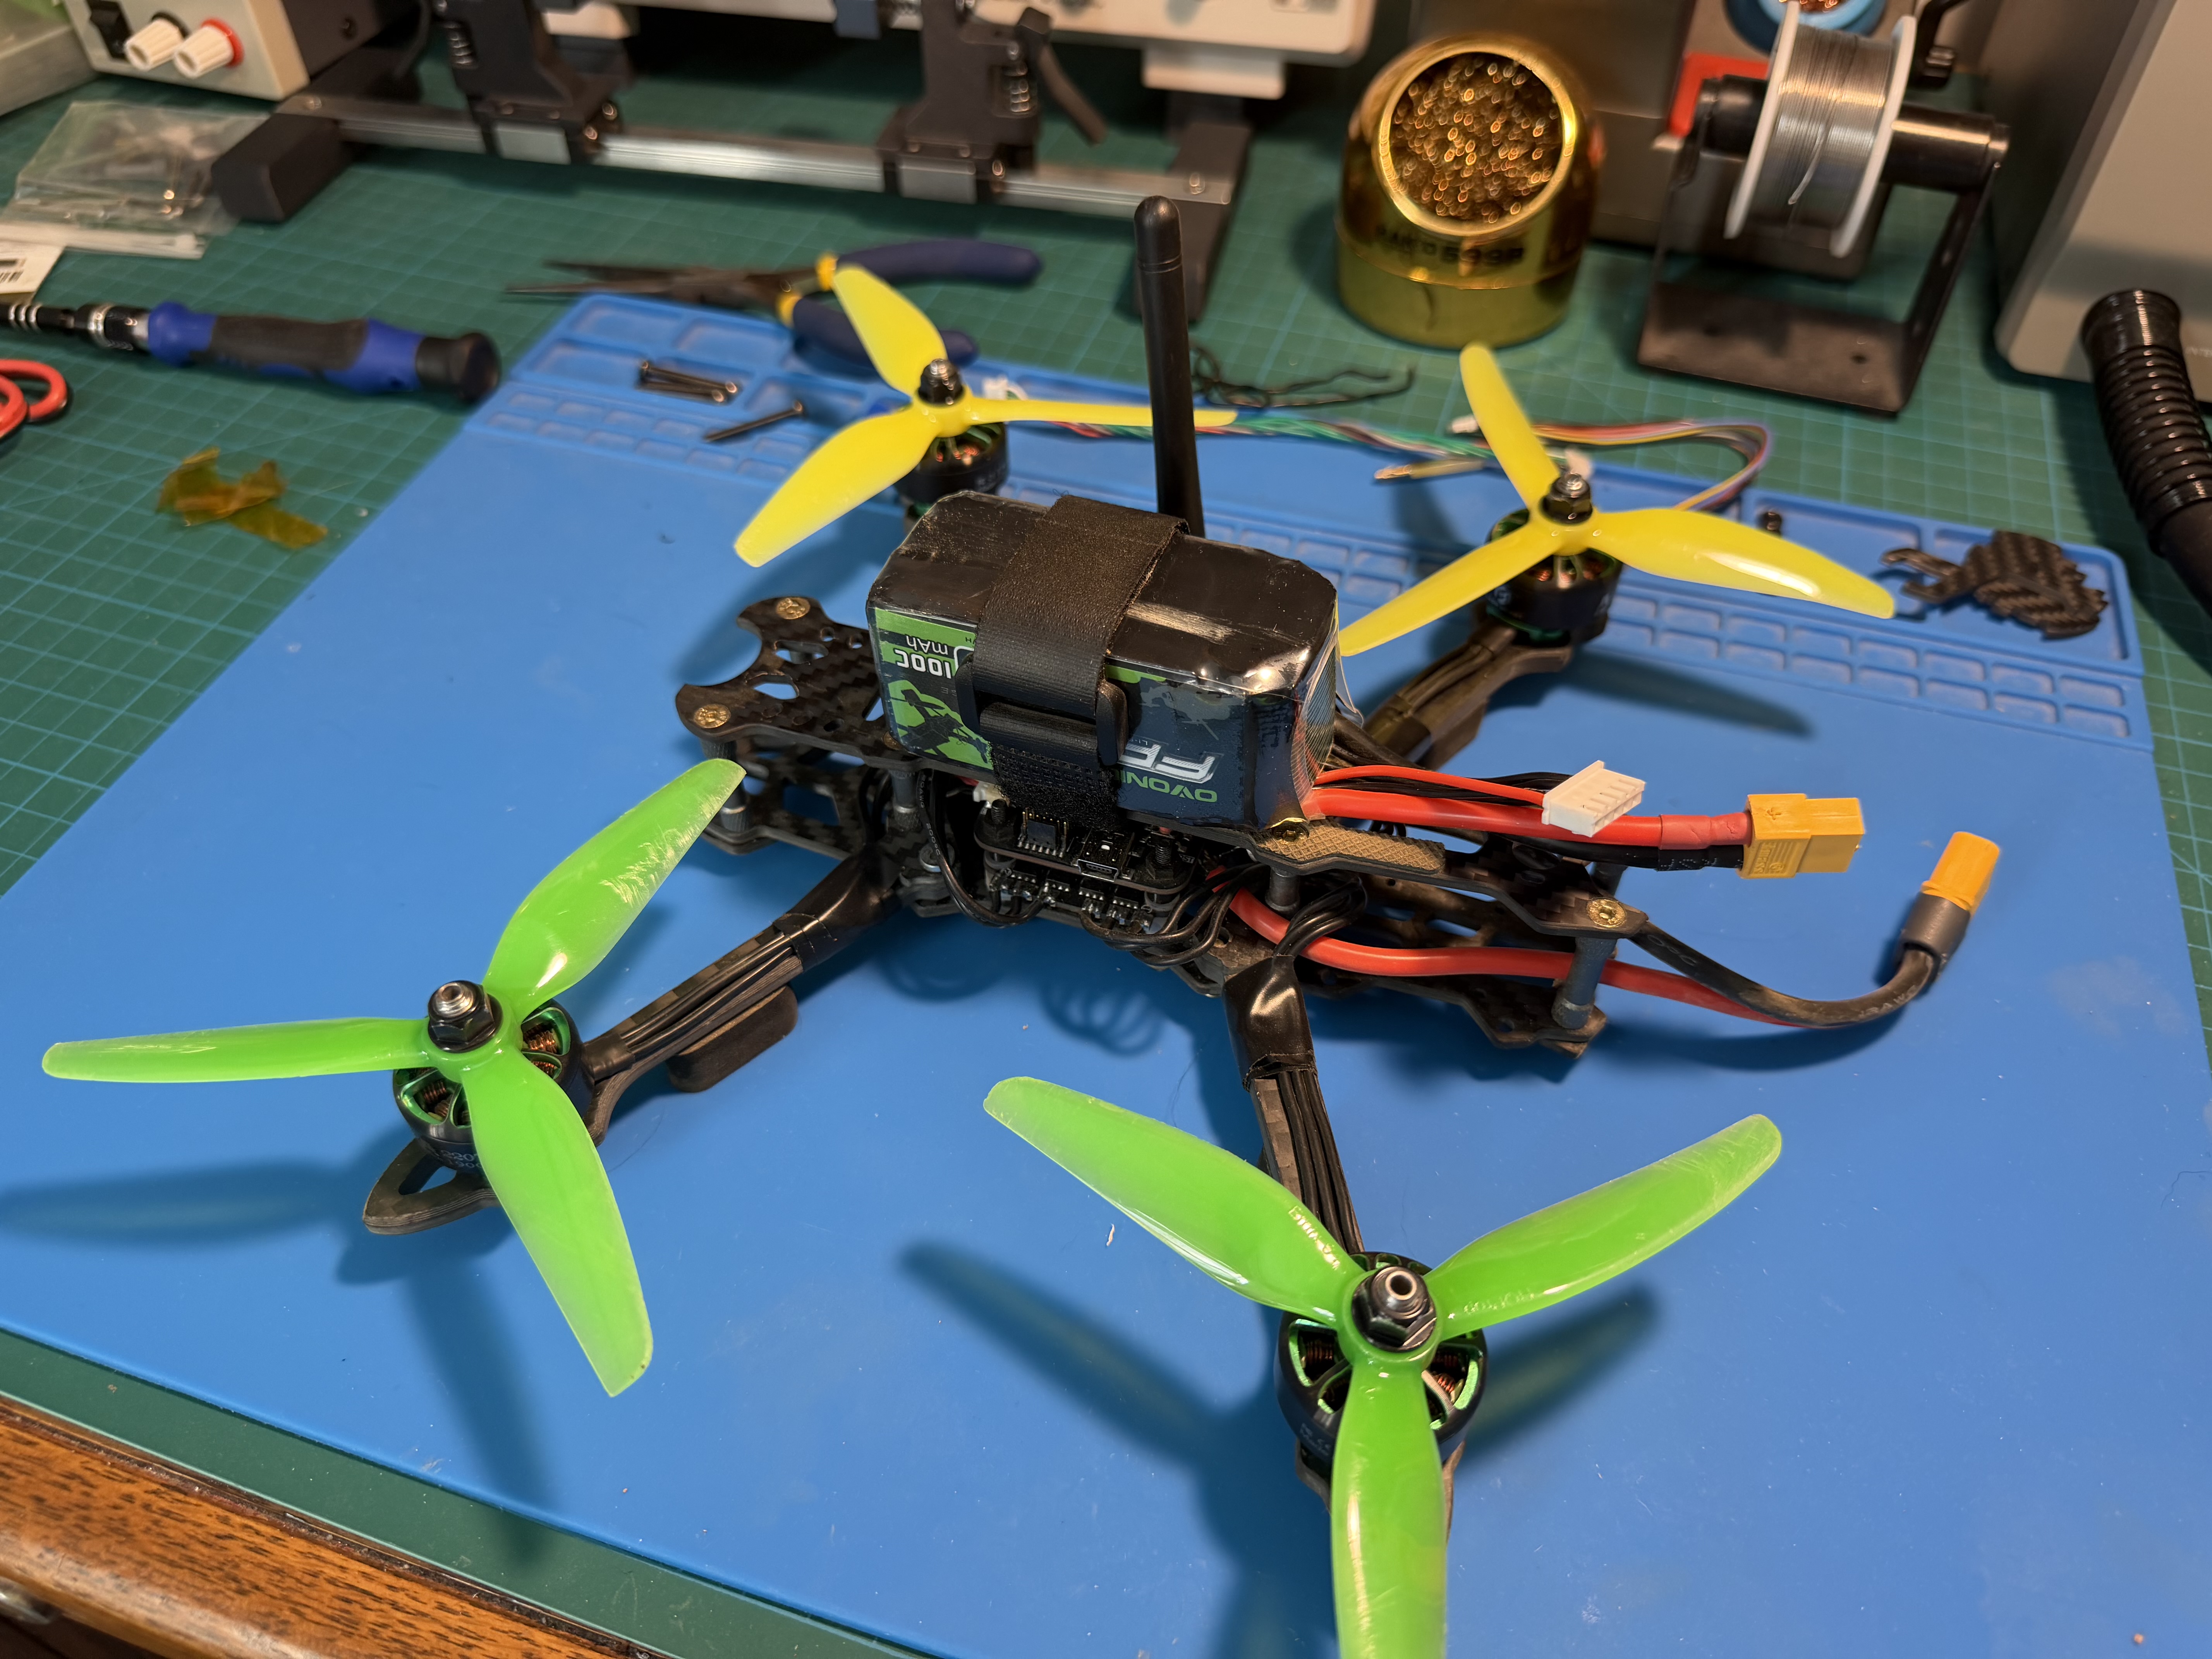
Drone 5 นิ้วตัวนี้บินด้วย STM32 Flight Controller ที่เขียนเอง
ปกติการทำ FPV Quadcopter สักตัว เราอาจเริ่มจาก Flight Controller สำเร็จรูป แล้วใช้ Betaflight หรือ INAV จัดการ Sensor Fusion, PID และ Motor Output ให้
แต่โปรเจกต์ No Fly Zone ของ Maker tynix5 เลือกอีกทาง: ออกแบบ Flight Controller PCB, Remote PCB และเขียน Firmware เอง ตั้งแต่การอ่าน IMU ไปจนถึง DShot และ Wireless Link
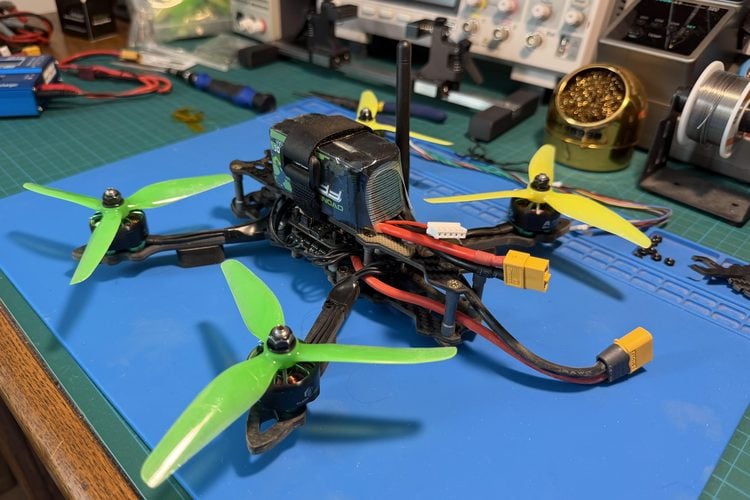
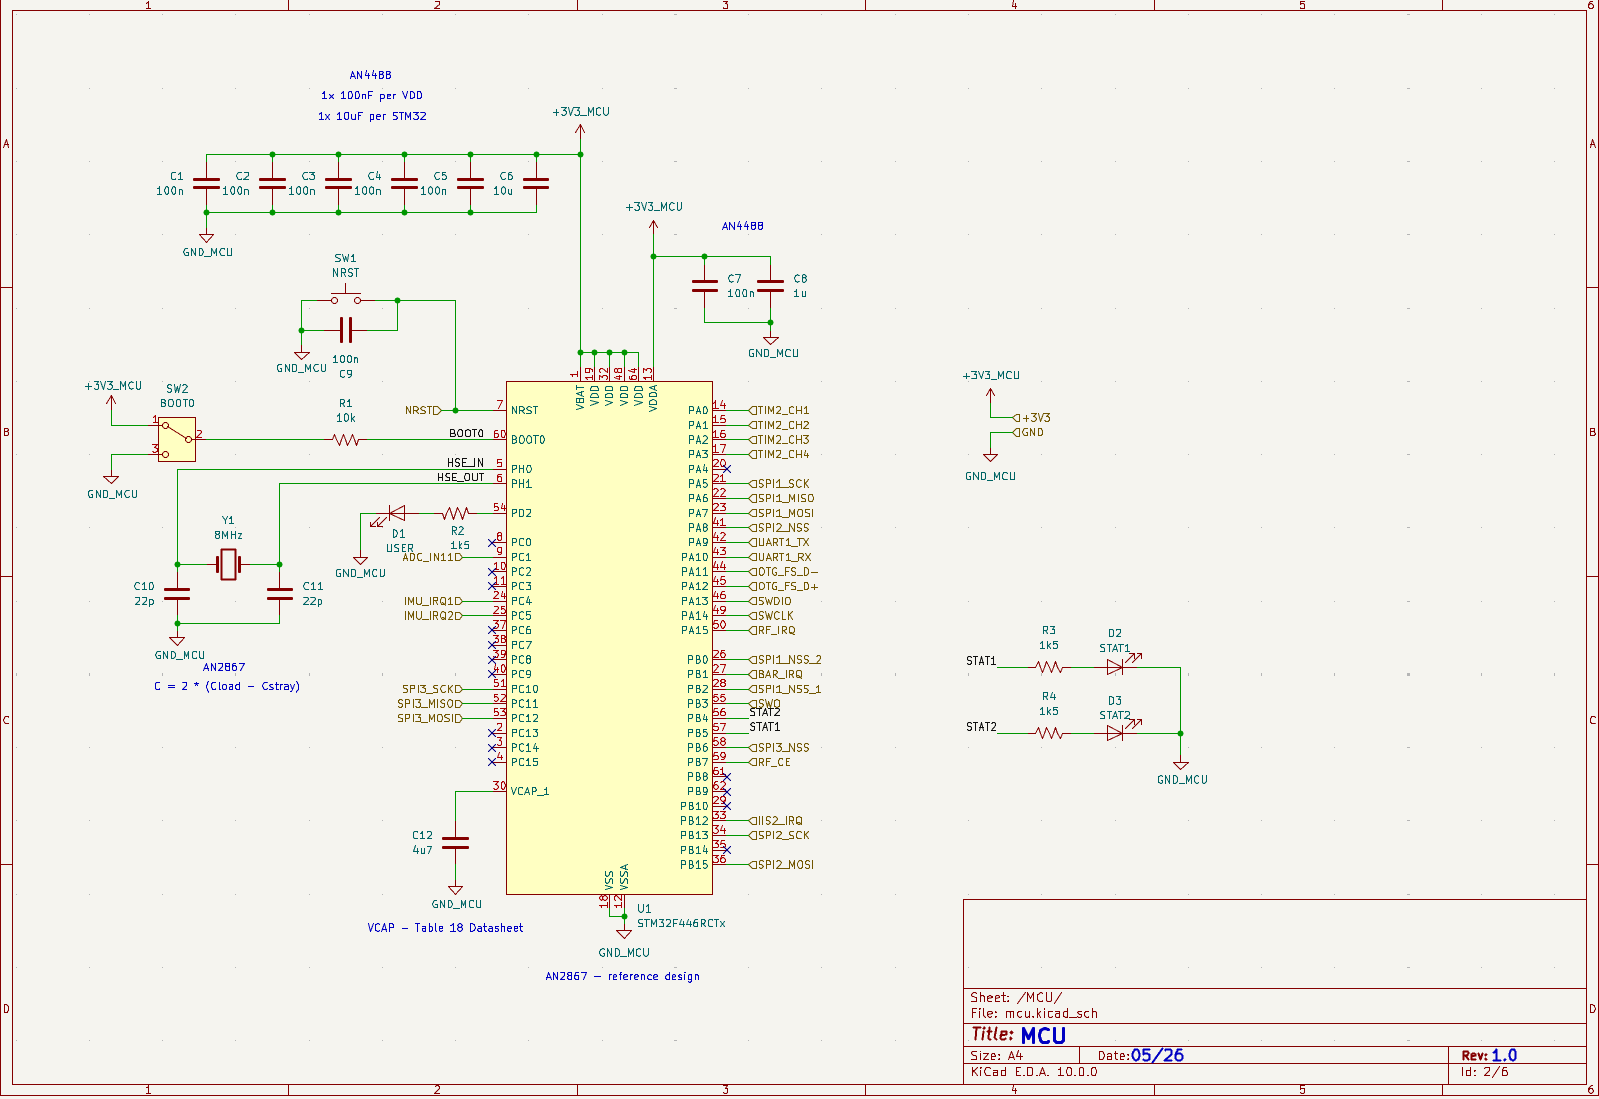
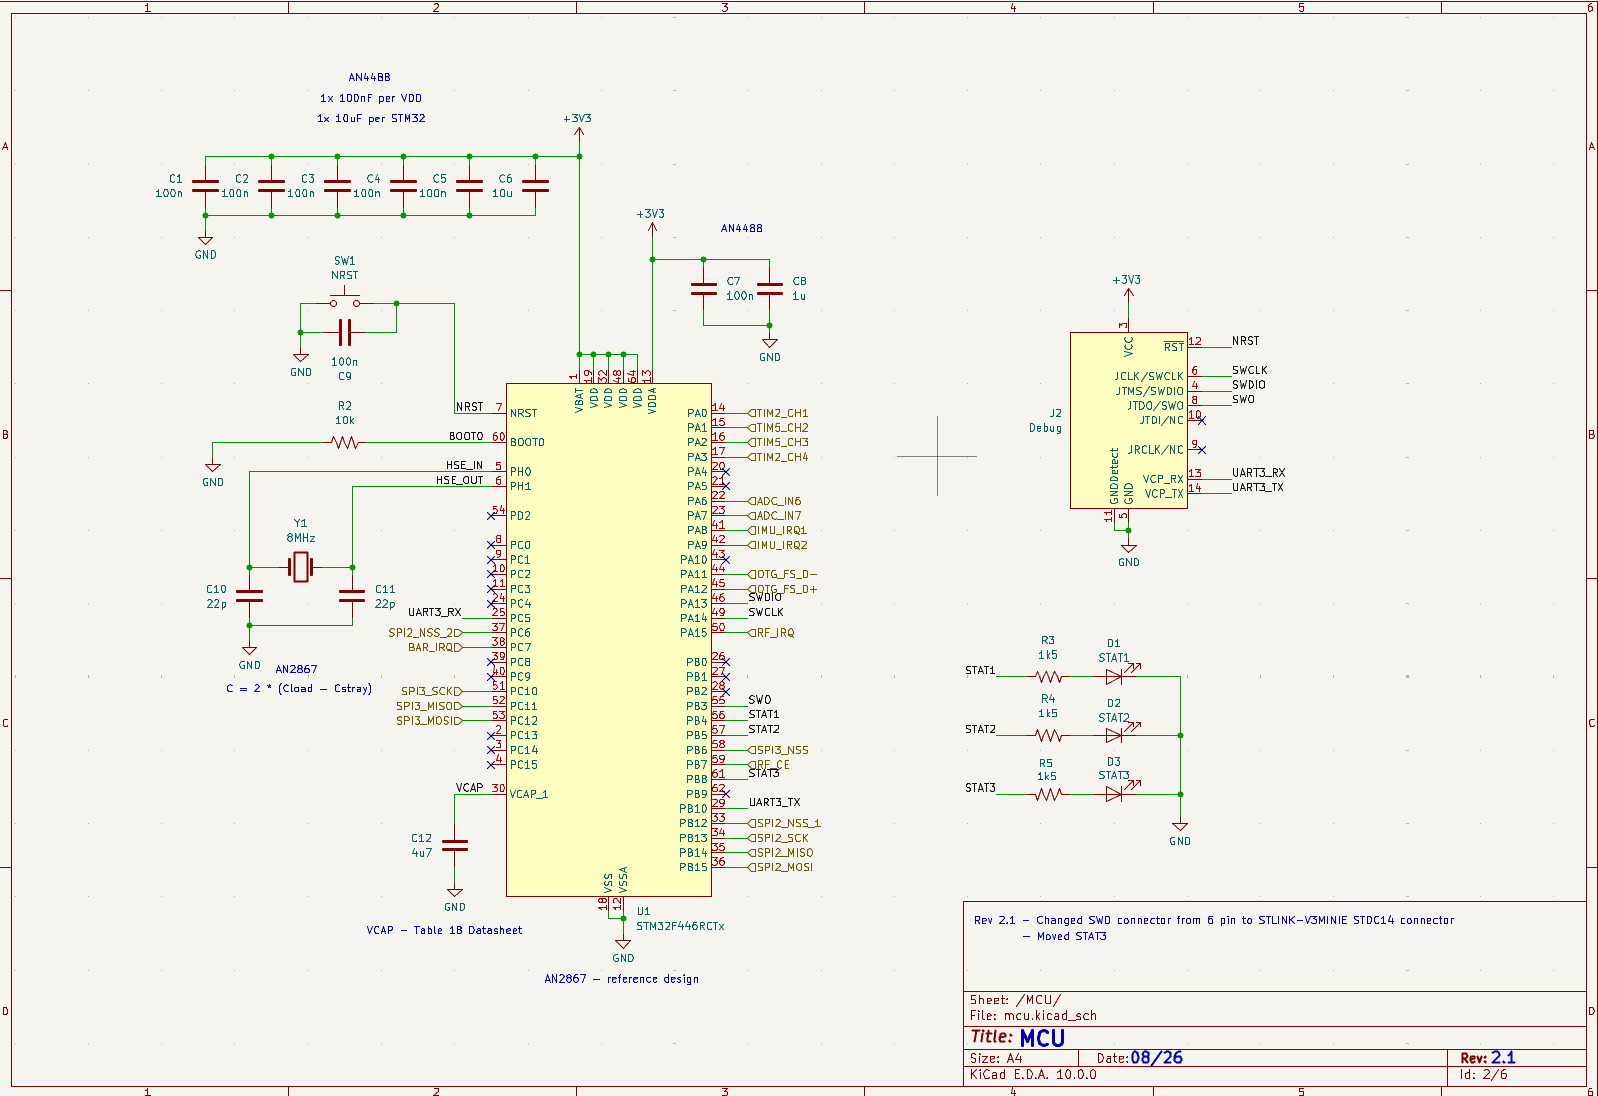
- Flight Controller ใช้ STM32F446RCT
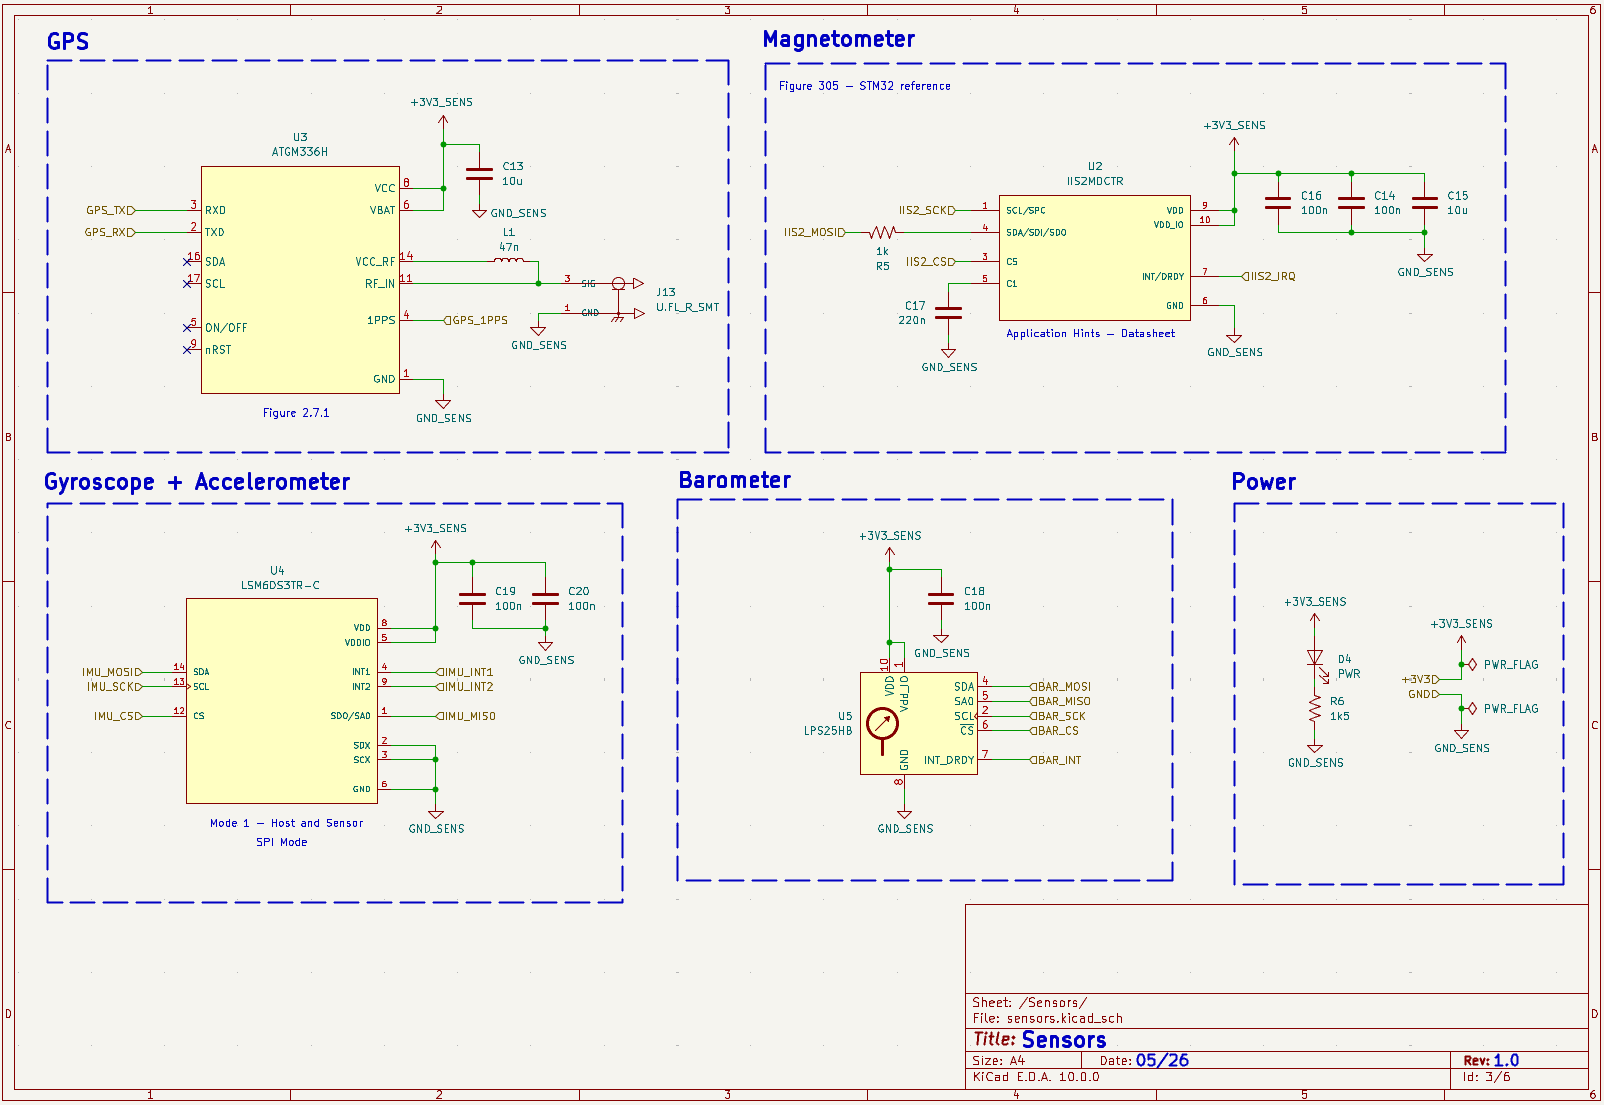
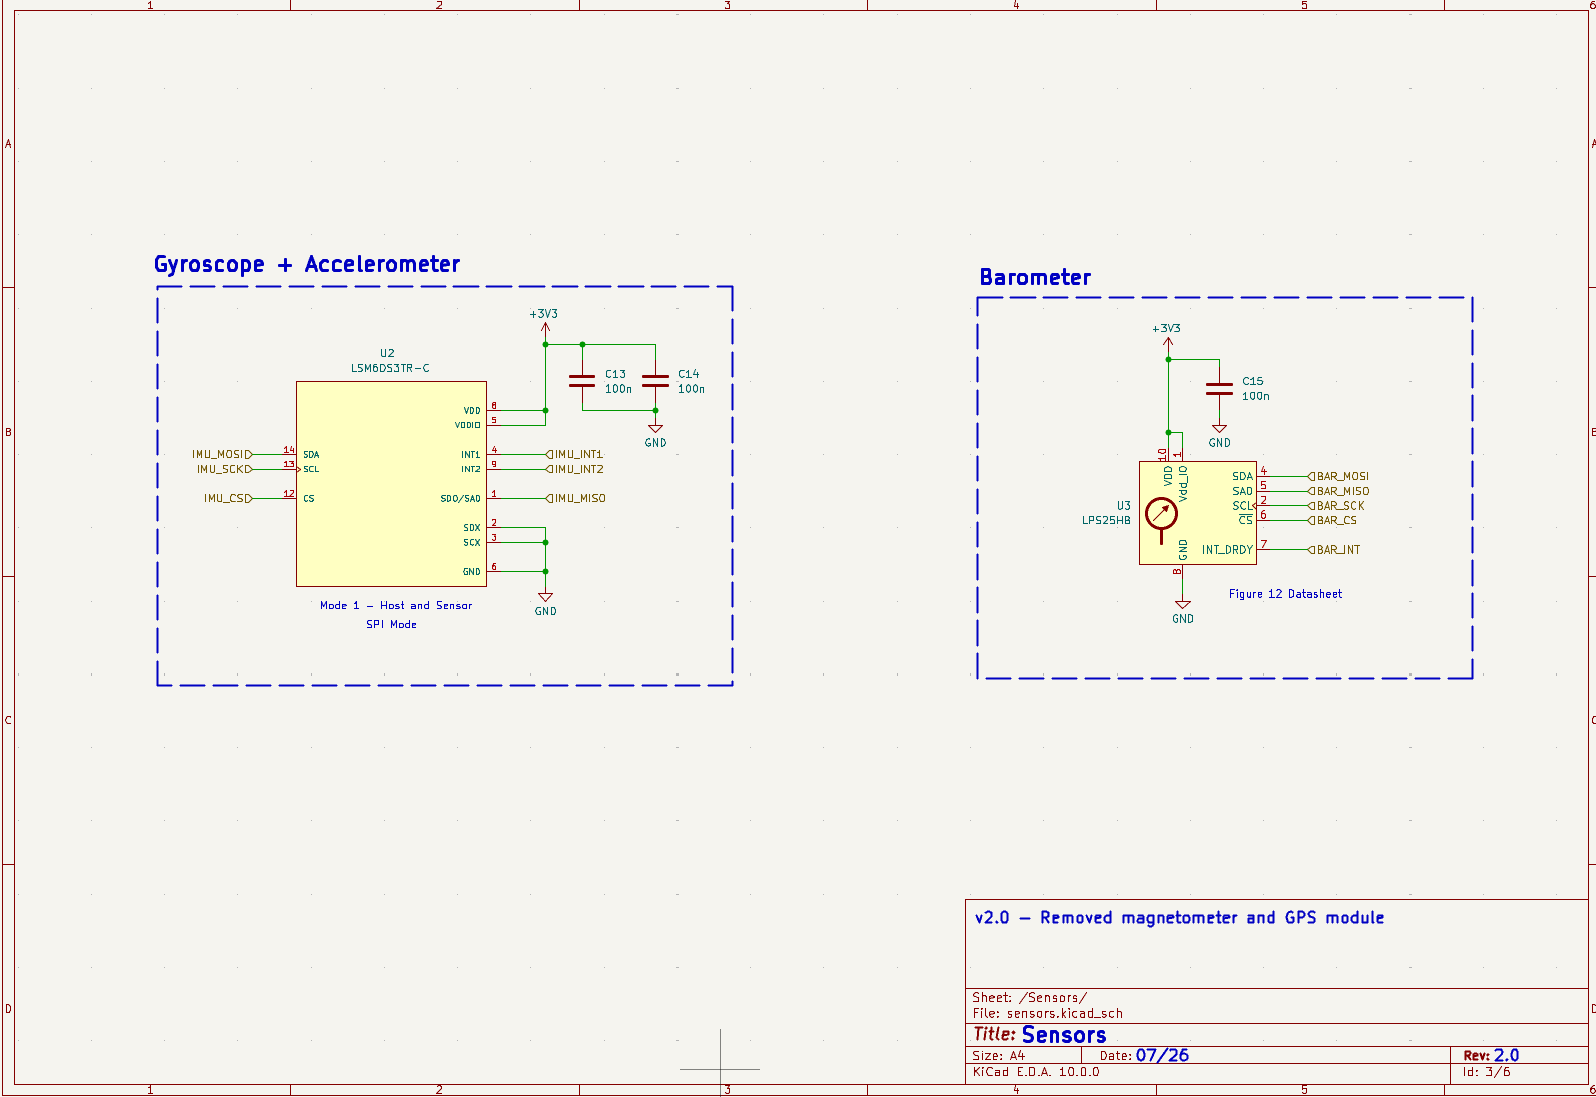
- IMU คือ LSM6DS3TR และมี LPS25HB Barometer
- ใช้ Madgwick Filter สำหรับ Sensor Fusion
- ส่ง Motor Command ผ่าน DShot ที่สร้างด้วย Timer + DMA
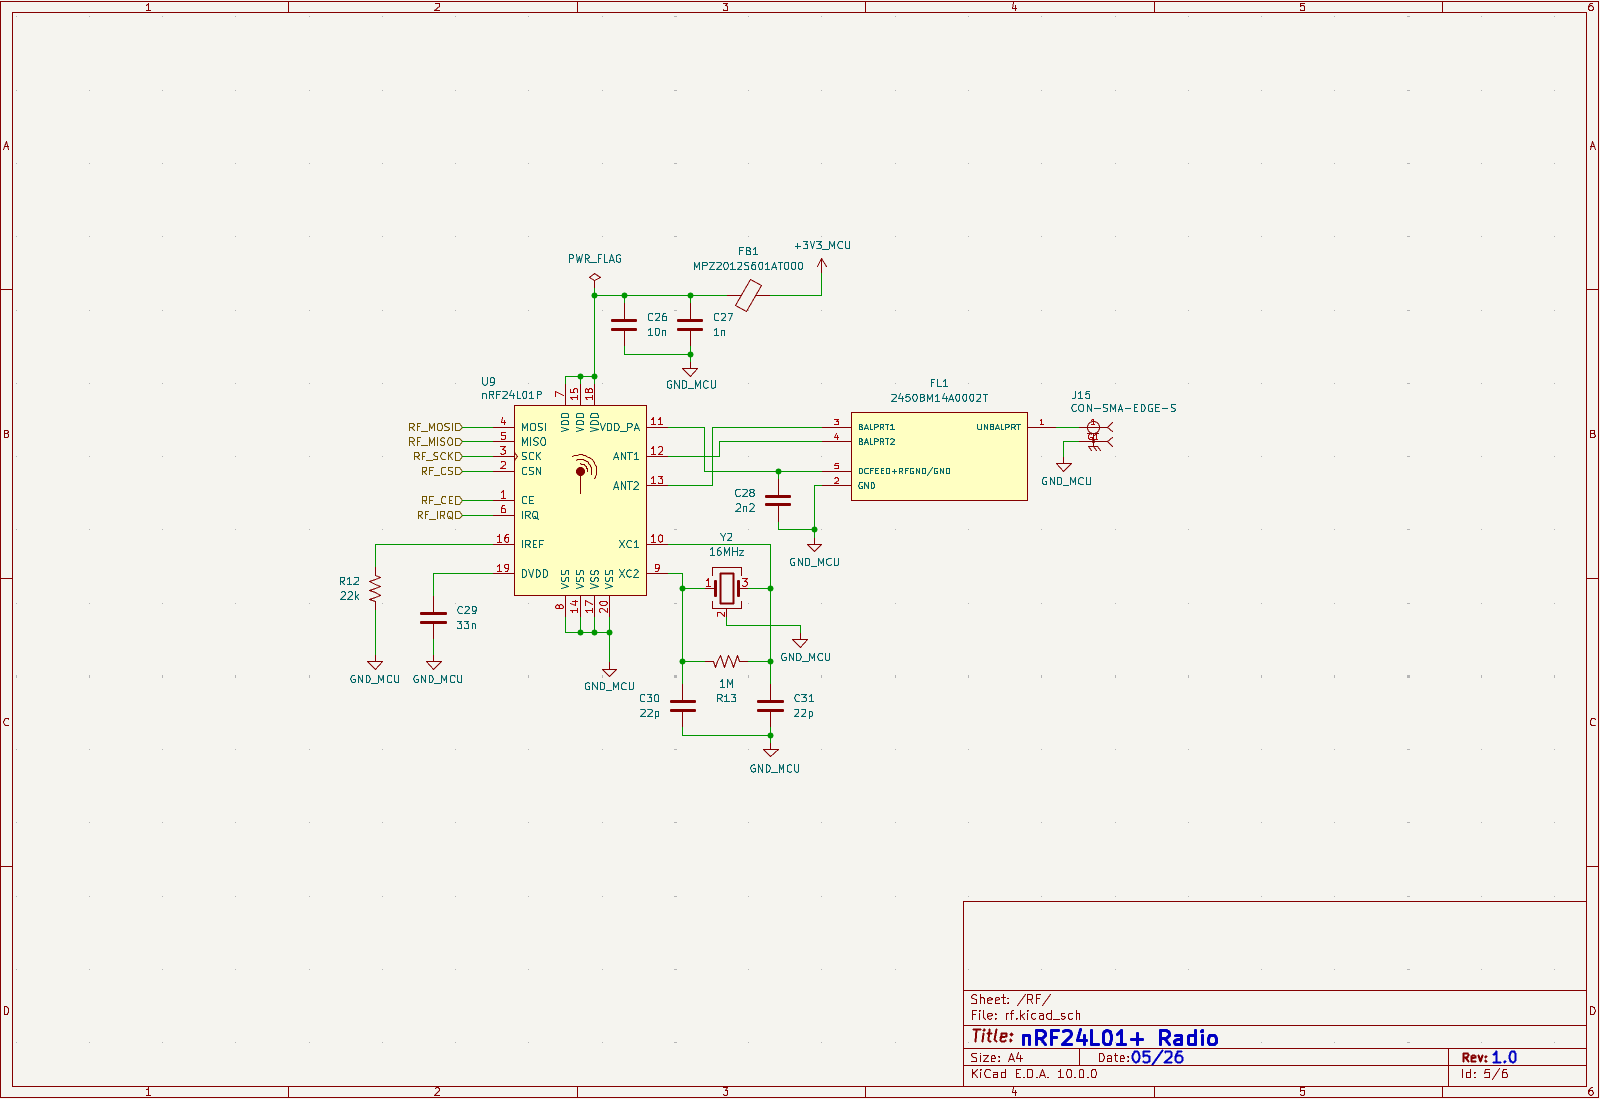
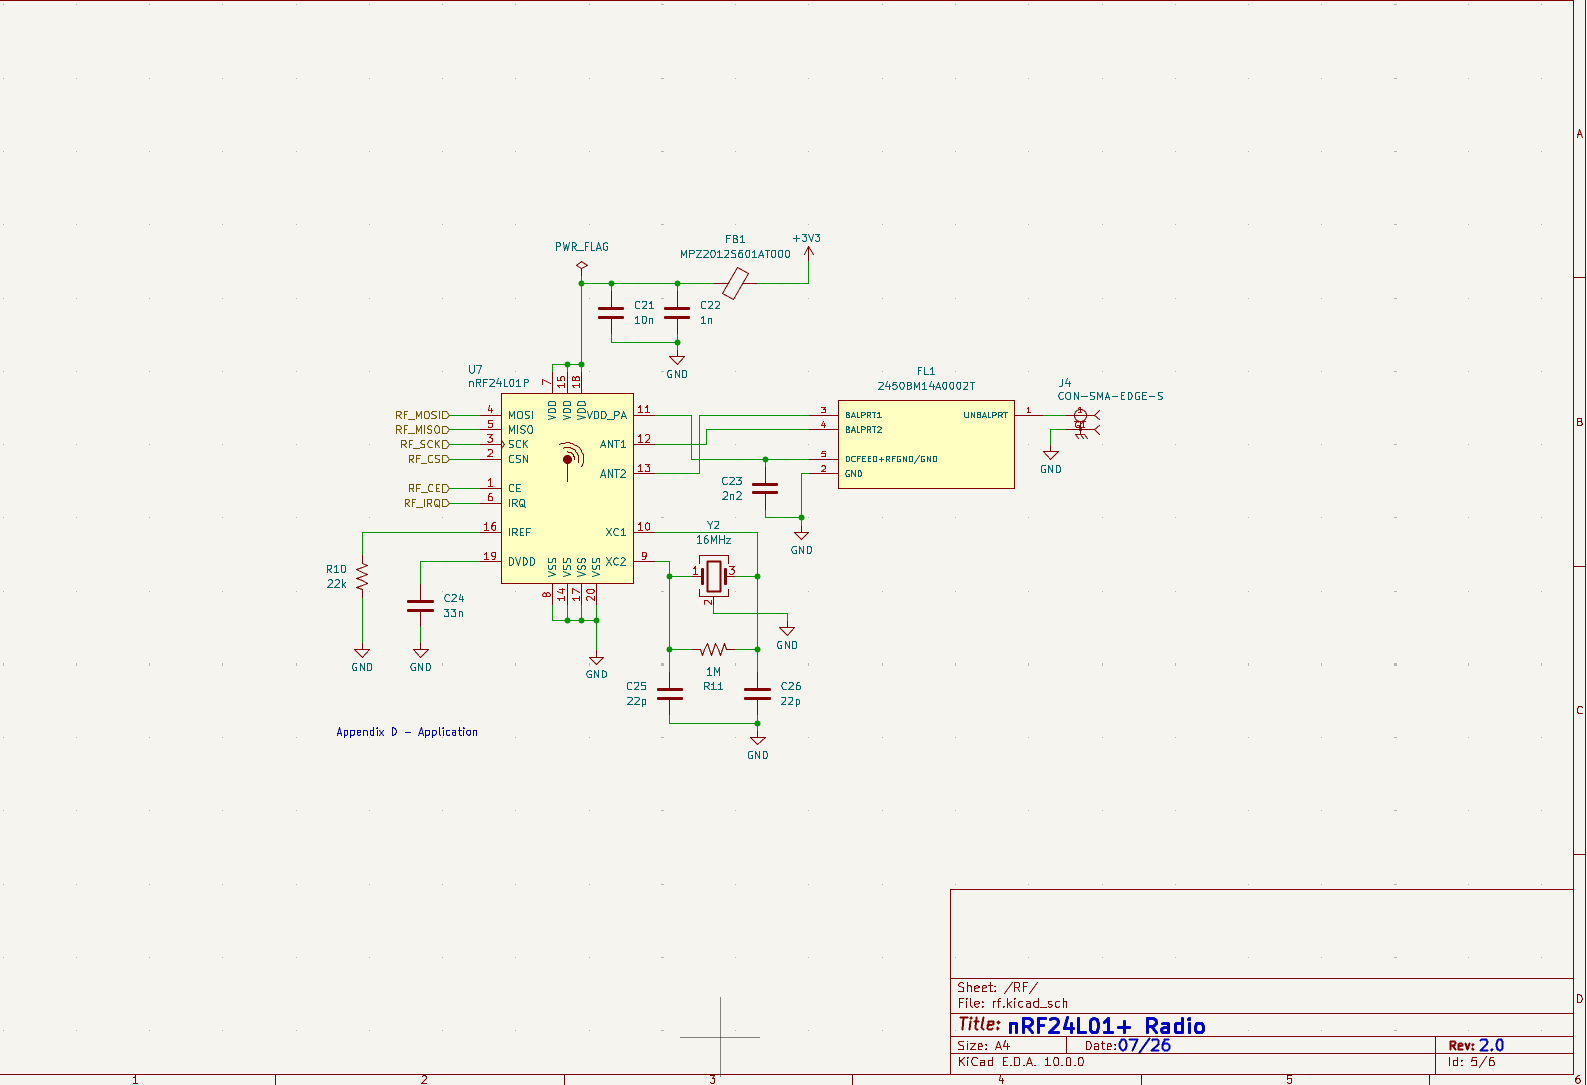
- Flight Controller และ Remote สื่อสารผ่าน nRF24L01
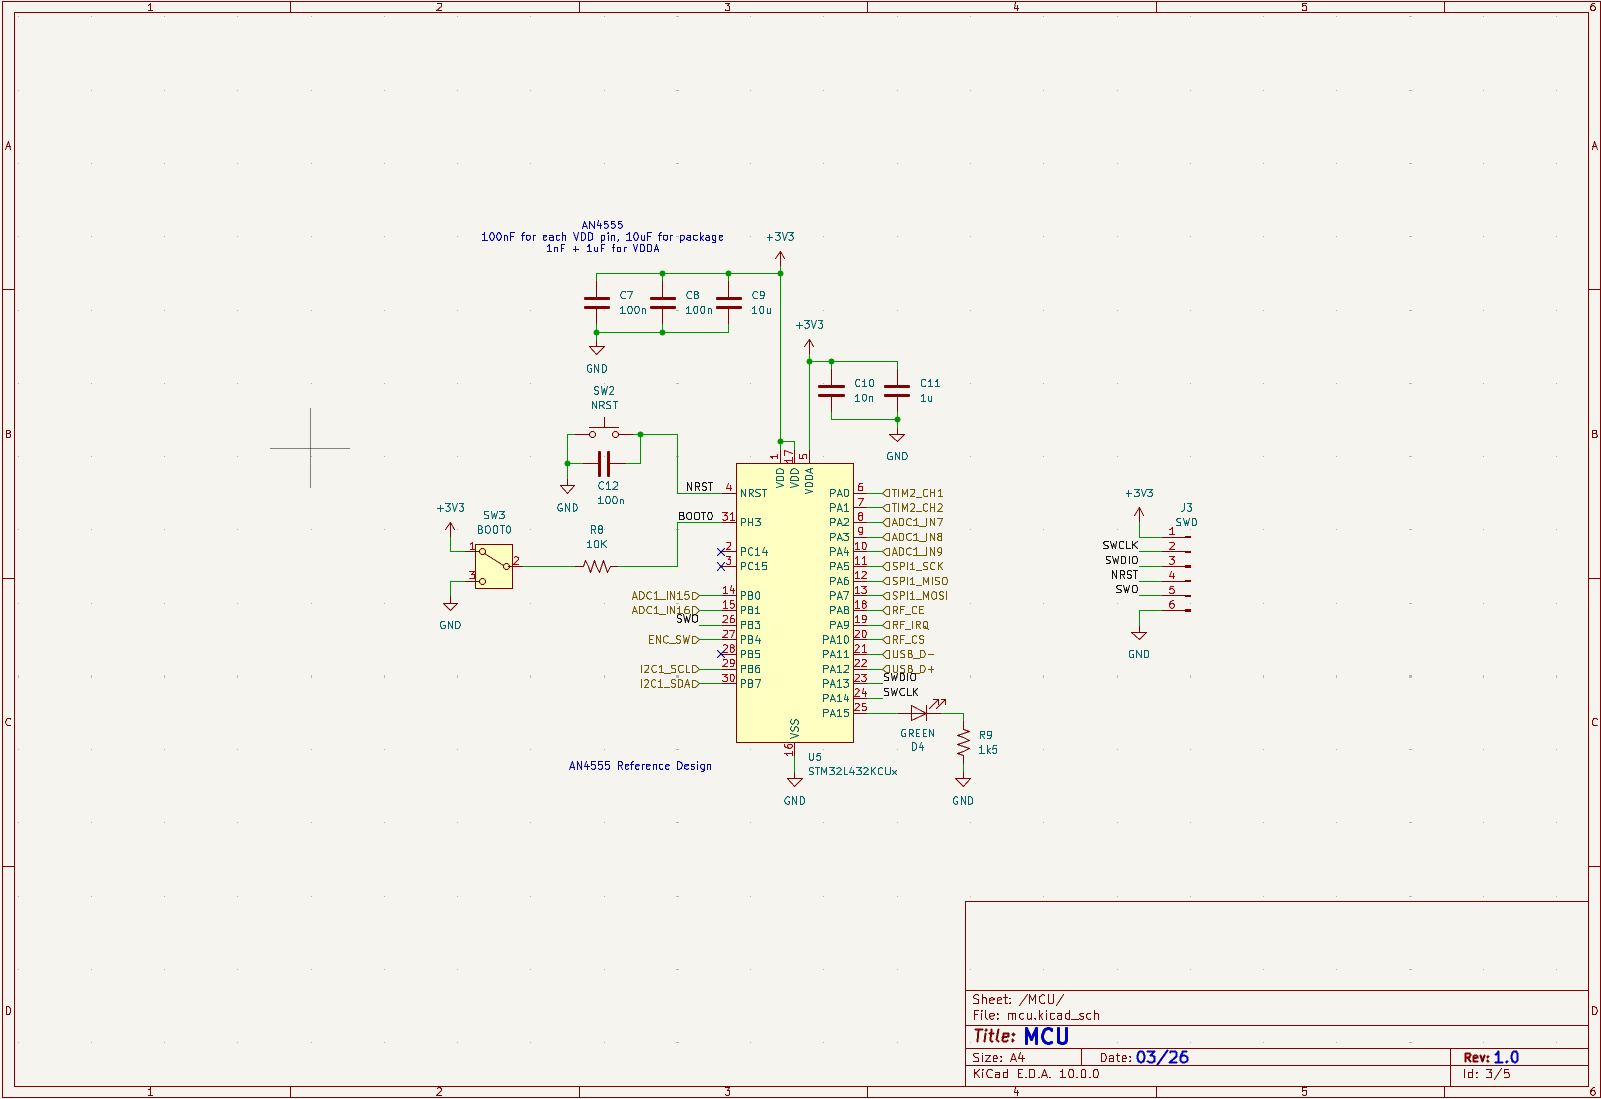
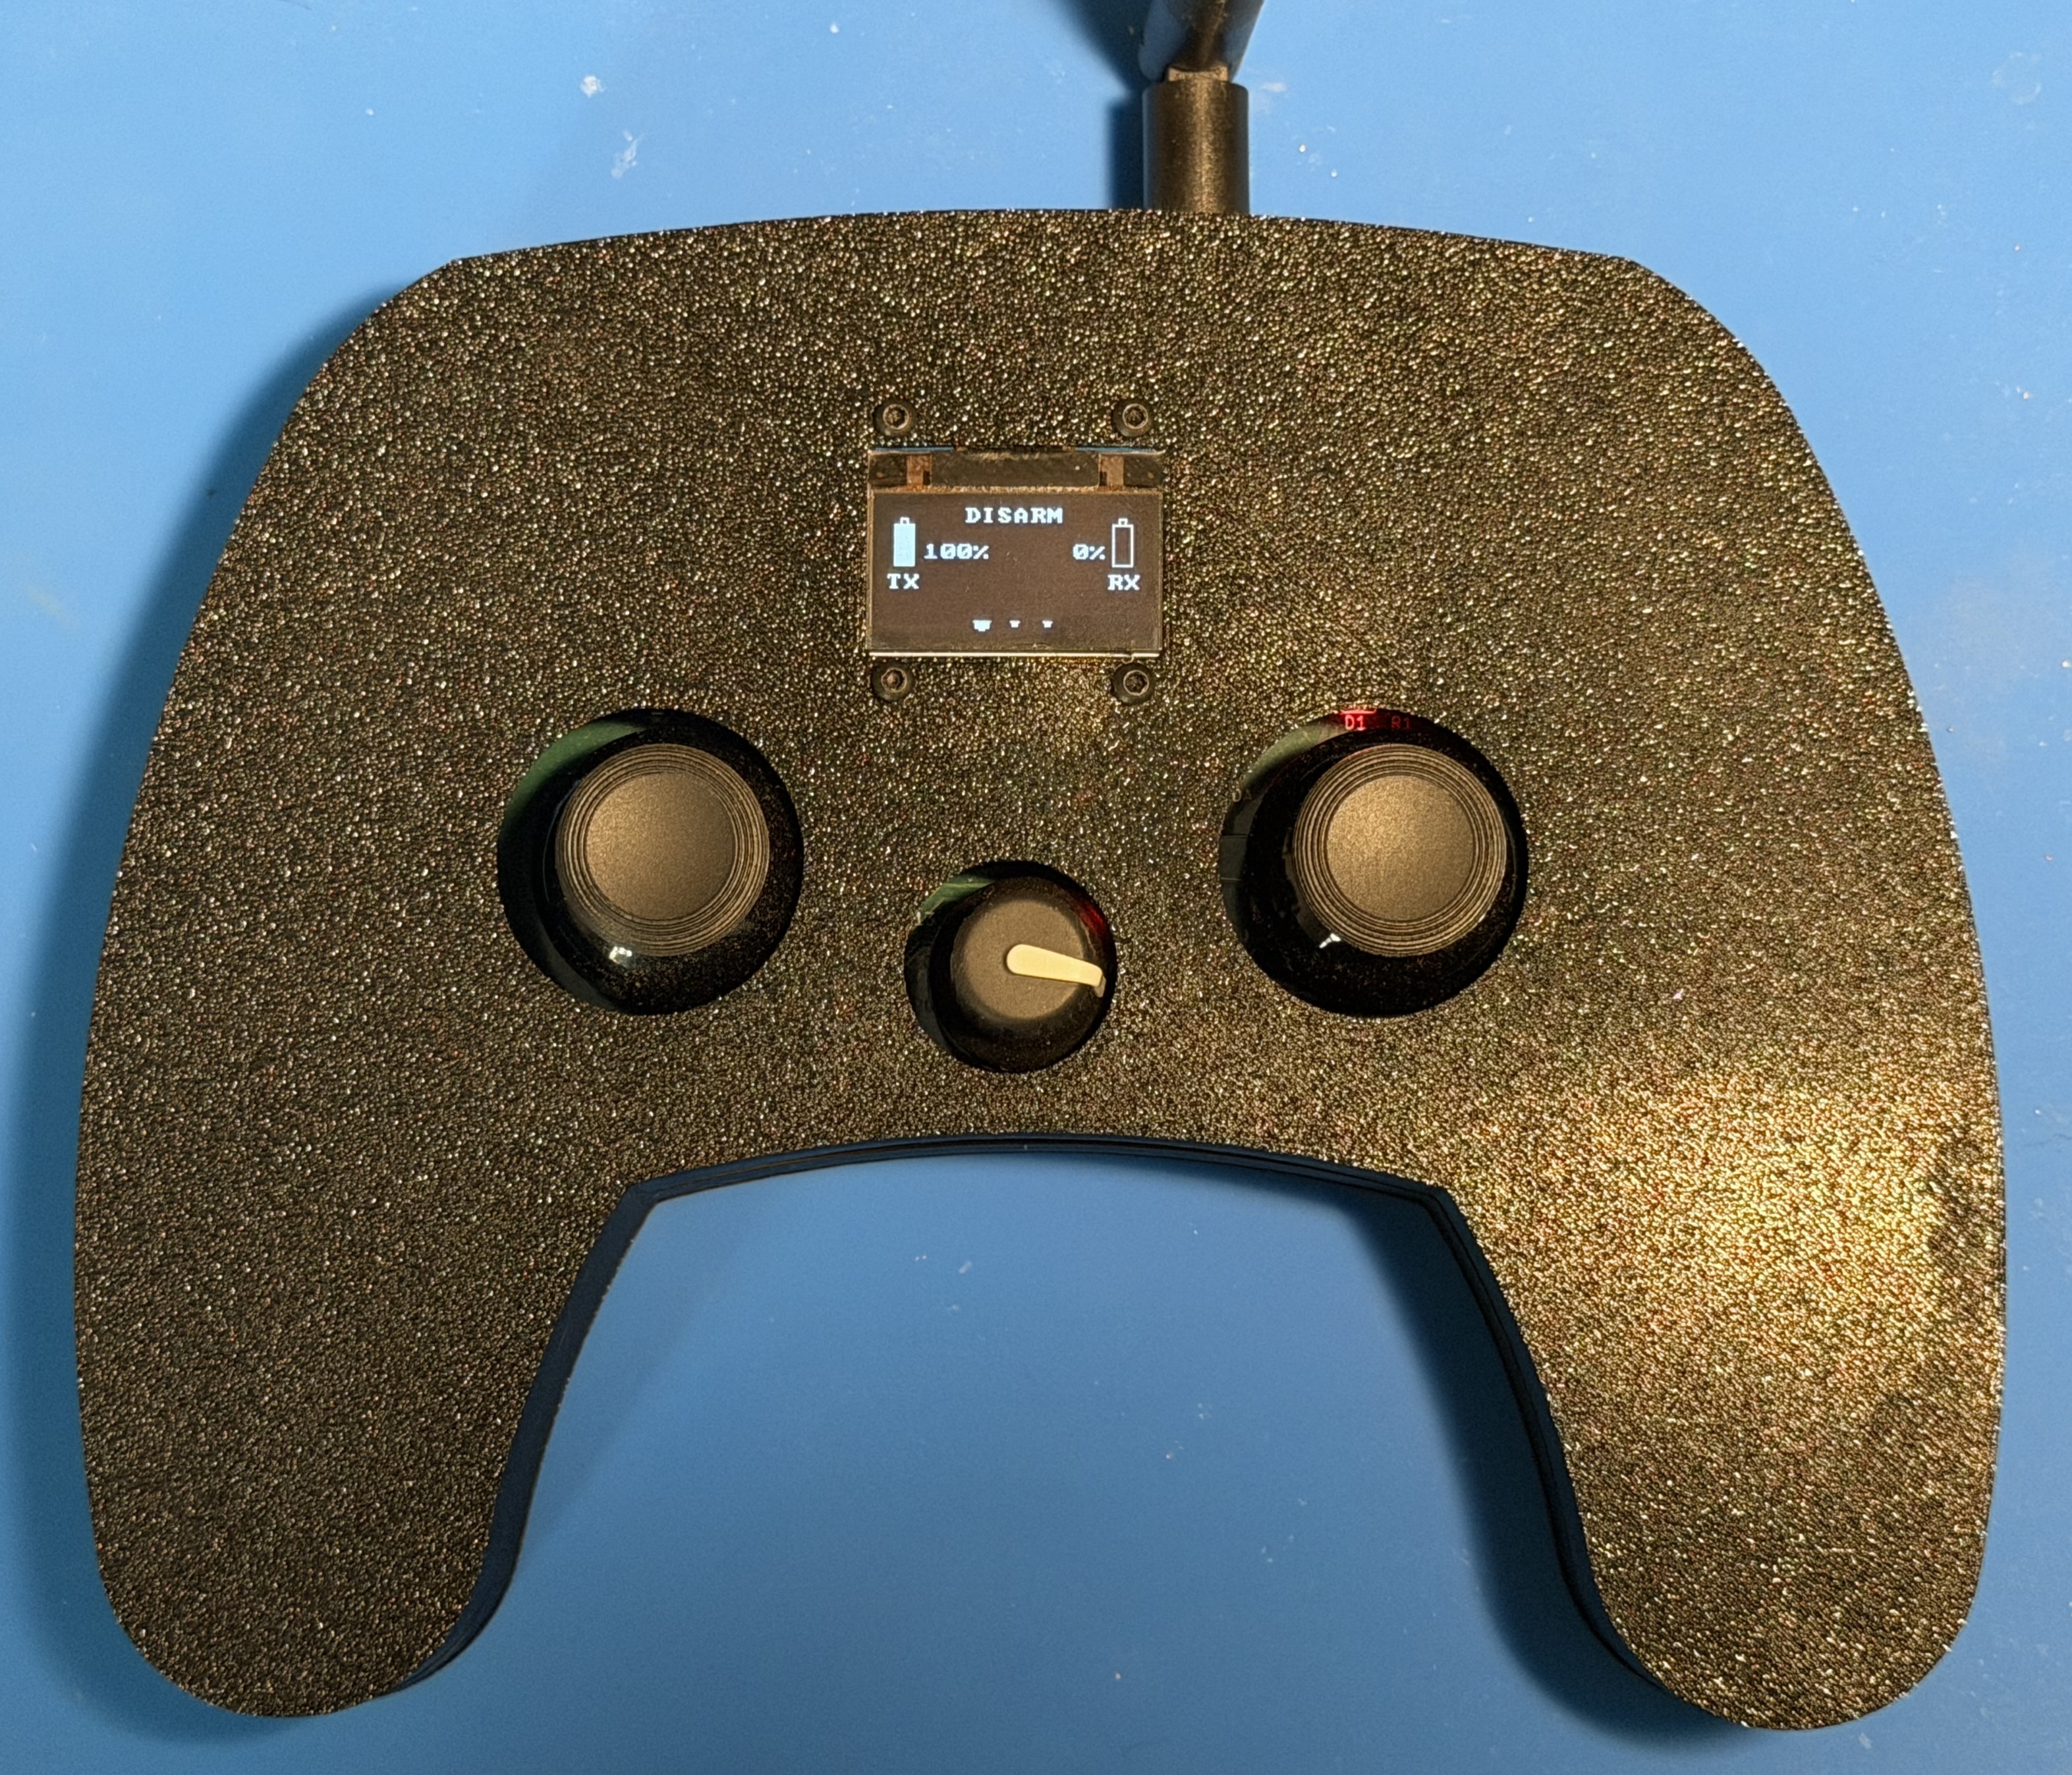
- Remote ใช้ STM32L432KC พร้อม SSD1306 OLED
- PCB Flight Controller พัฒนาผ่าน Rev 1.0, 2.0 และ 2.1
- Repository มี Firmware, KiCad, Gerber, BOM และ Fusion 360 CAD
No Fly Zone คืออะไร?
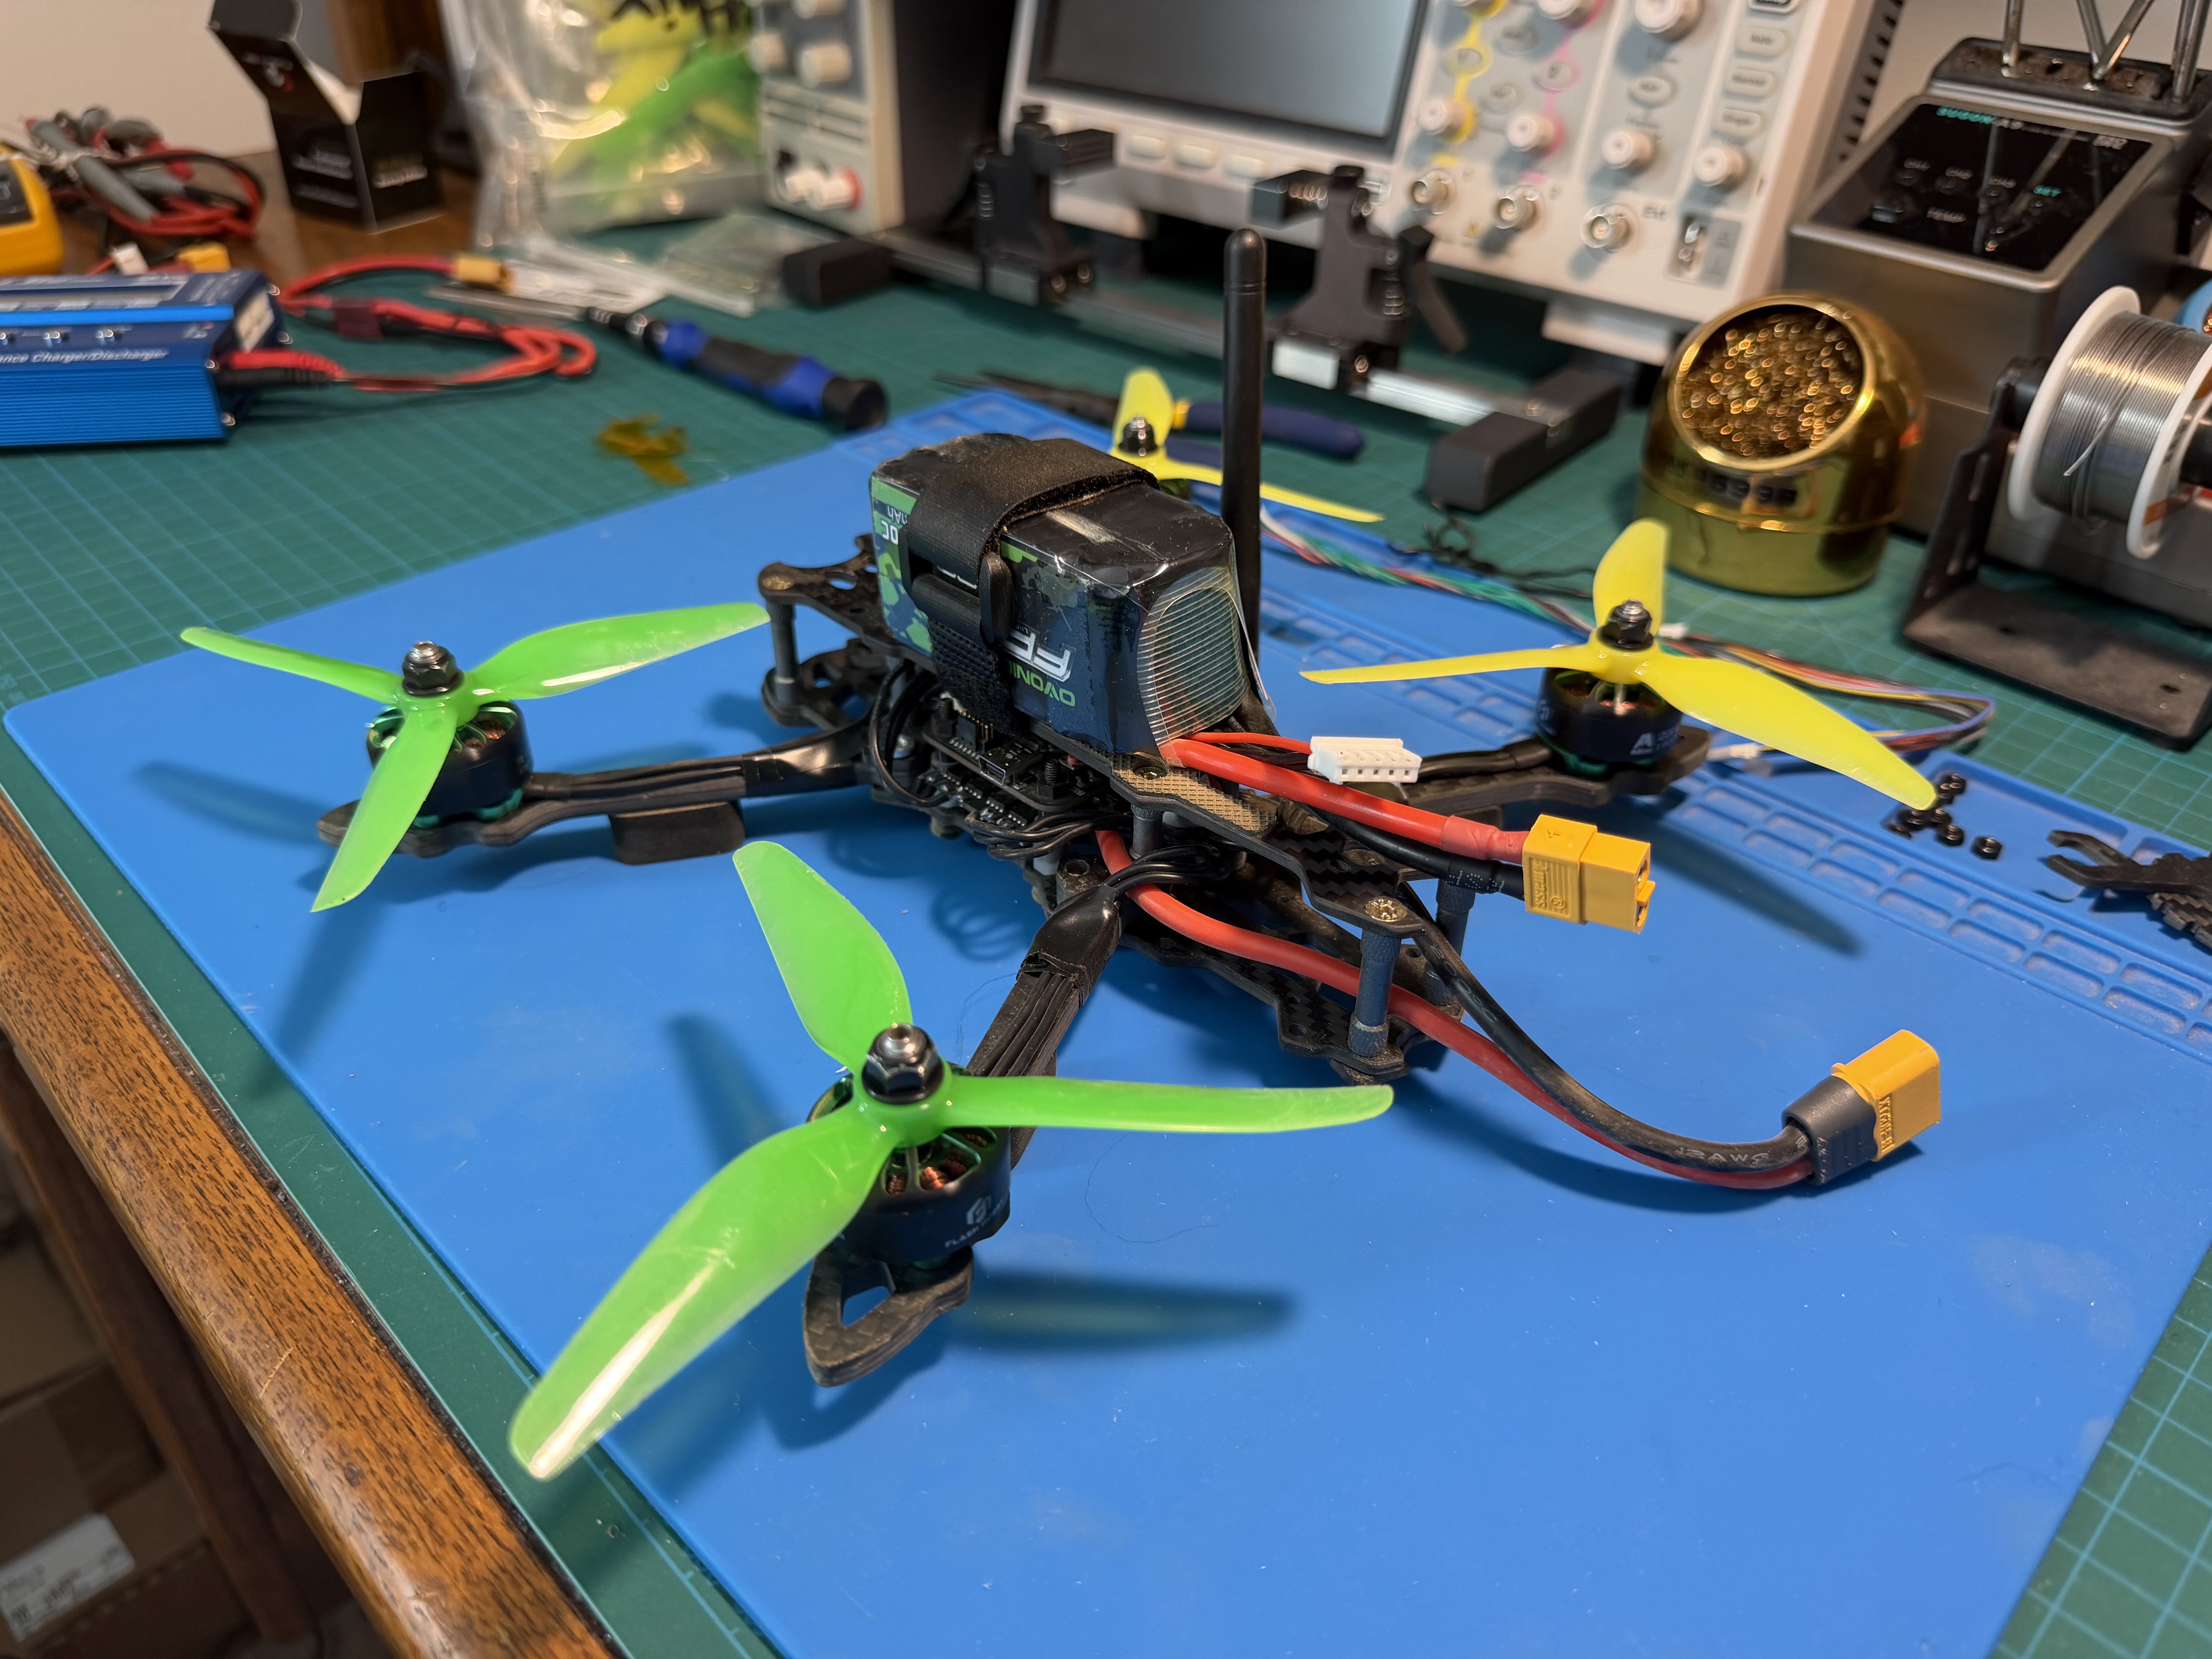
Project นี้เริ่มจากความตั้งใจที่จะสร้างระบบควบคุม Drone โดยไม่ซื้อ Flight Controller และ Remote สำเร็จรูป
ส่วนที่ผู้สร้างทำเองประกอบด้วย Flight Controller PCB, Remote PCB, Sensor Fusion, Wireless Driver, DShot Implementation, OLED Interface และ Remote Housing
ส่วน ESC, BLDC Motors, Frame, Propellers และ Battery เป็น Hardware สำเร็จรูป
ระบบ Flight Controller ทำงานอย่างไร?
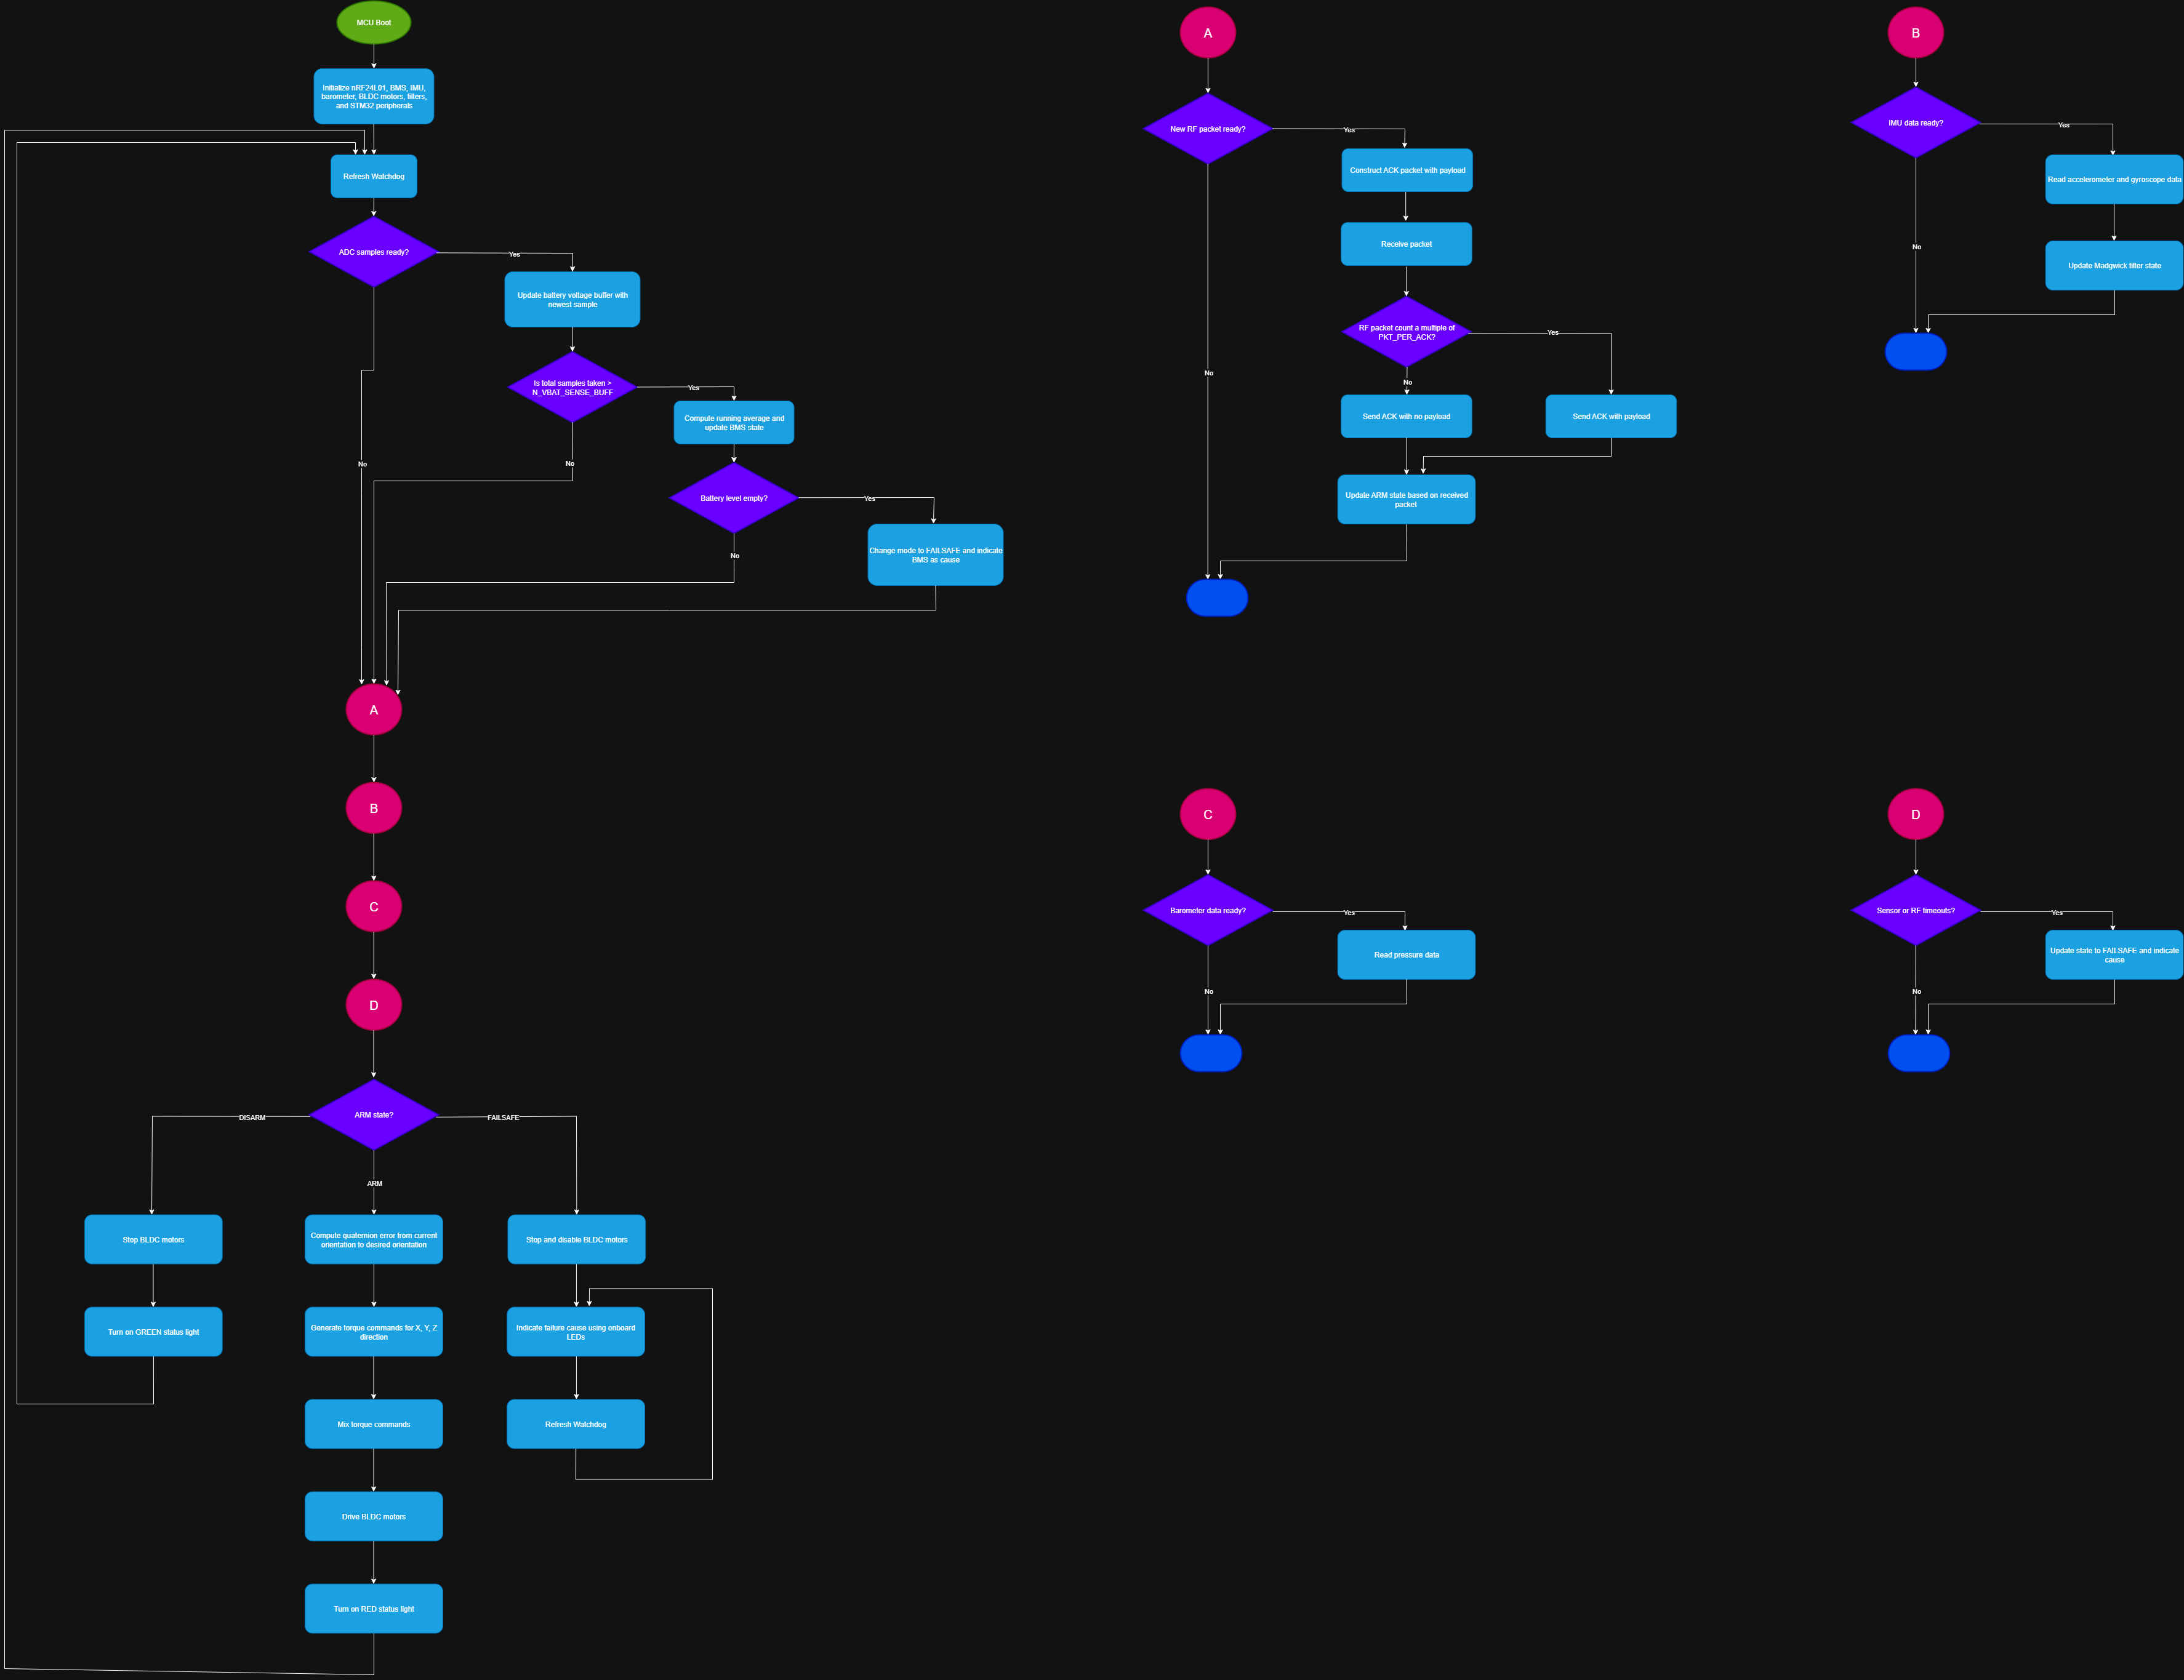
Firmware README สรุปหน้าที่หลักของ Flight Controller ไว้ 5 ส่วน:
- อ่านข้อมูลจาก IMU และ Barometer
- รับ Control Packet จาก nRF24L01
- คำนวณ Orientation จาก Sensor Data
- คำนวณ Motor Command เพื่อให้ได้ Desired Orientation
- Monitor Battery Level
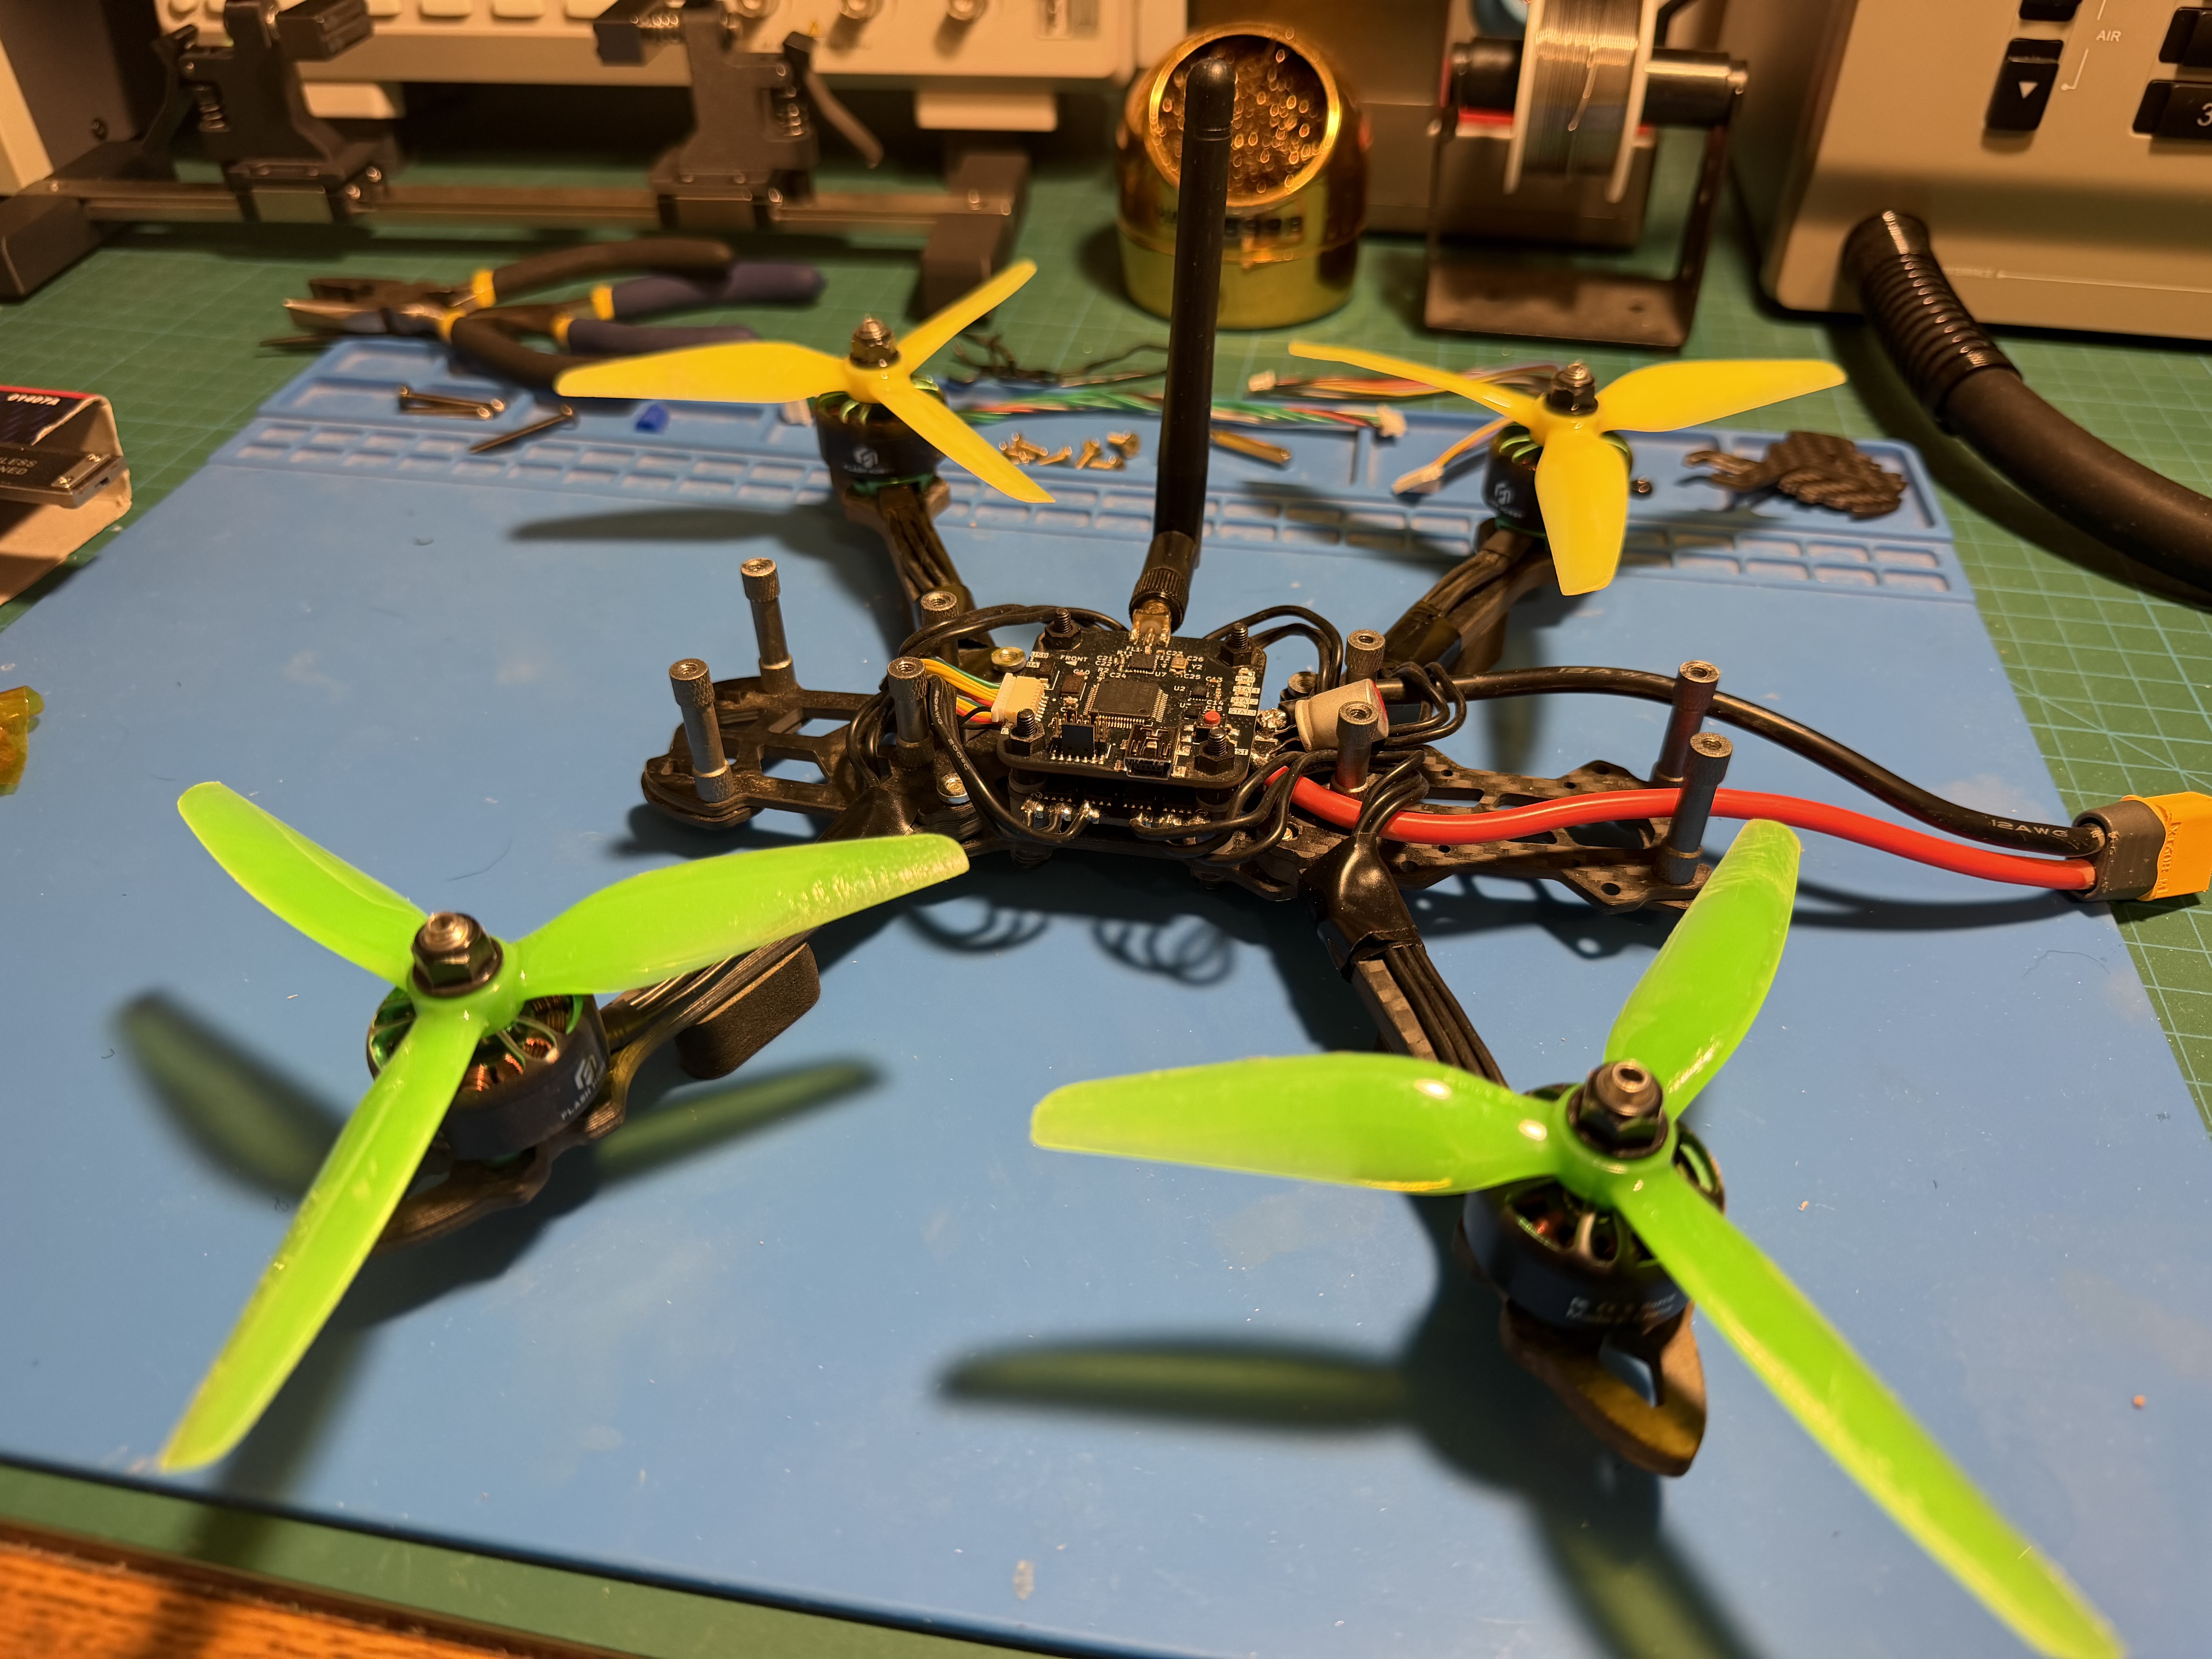
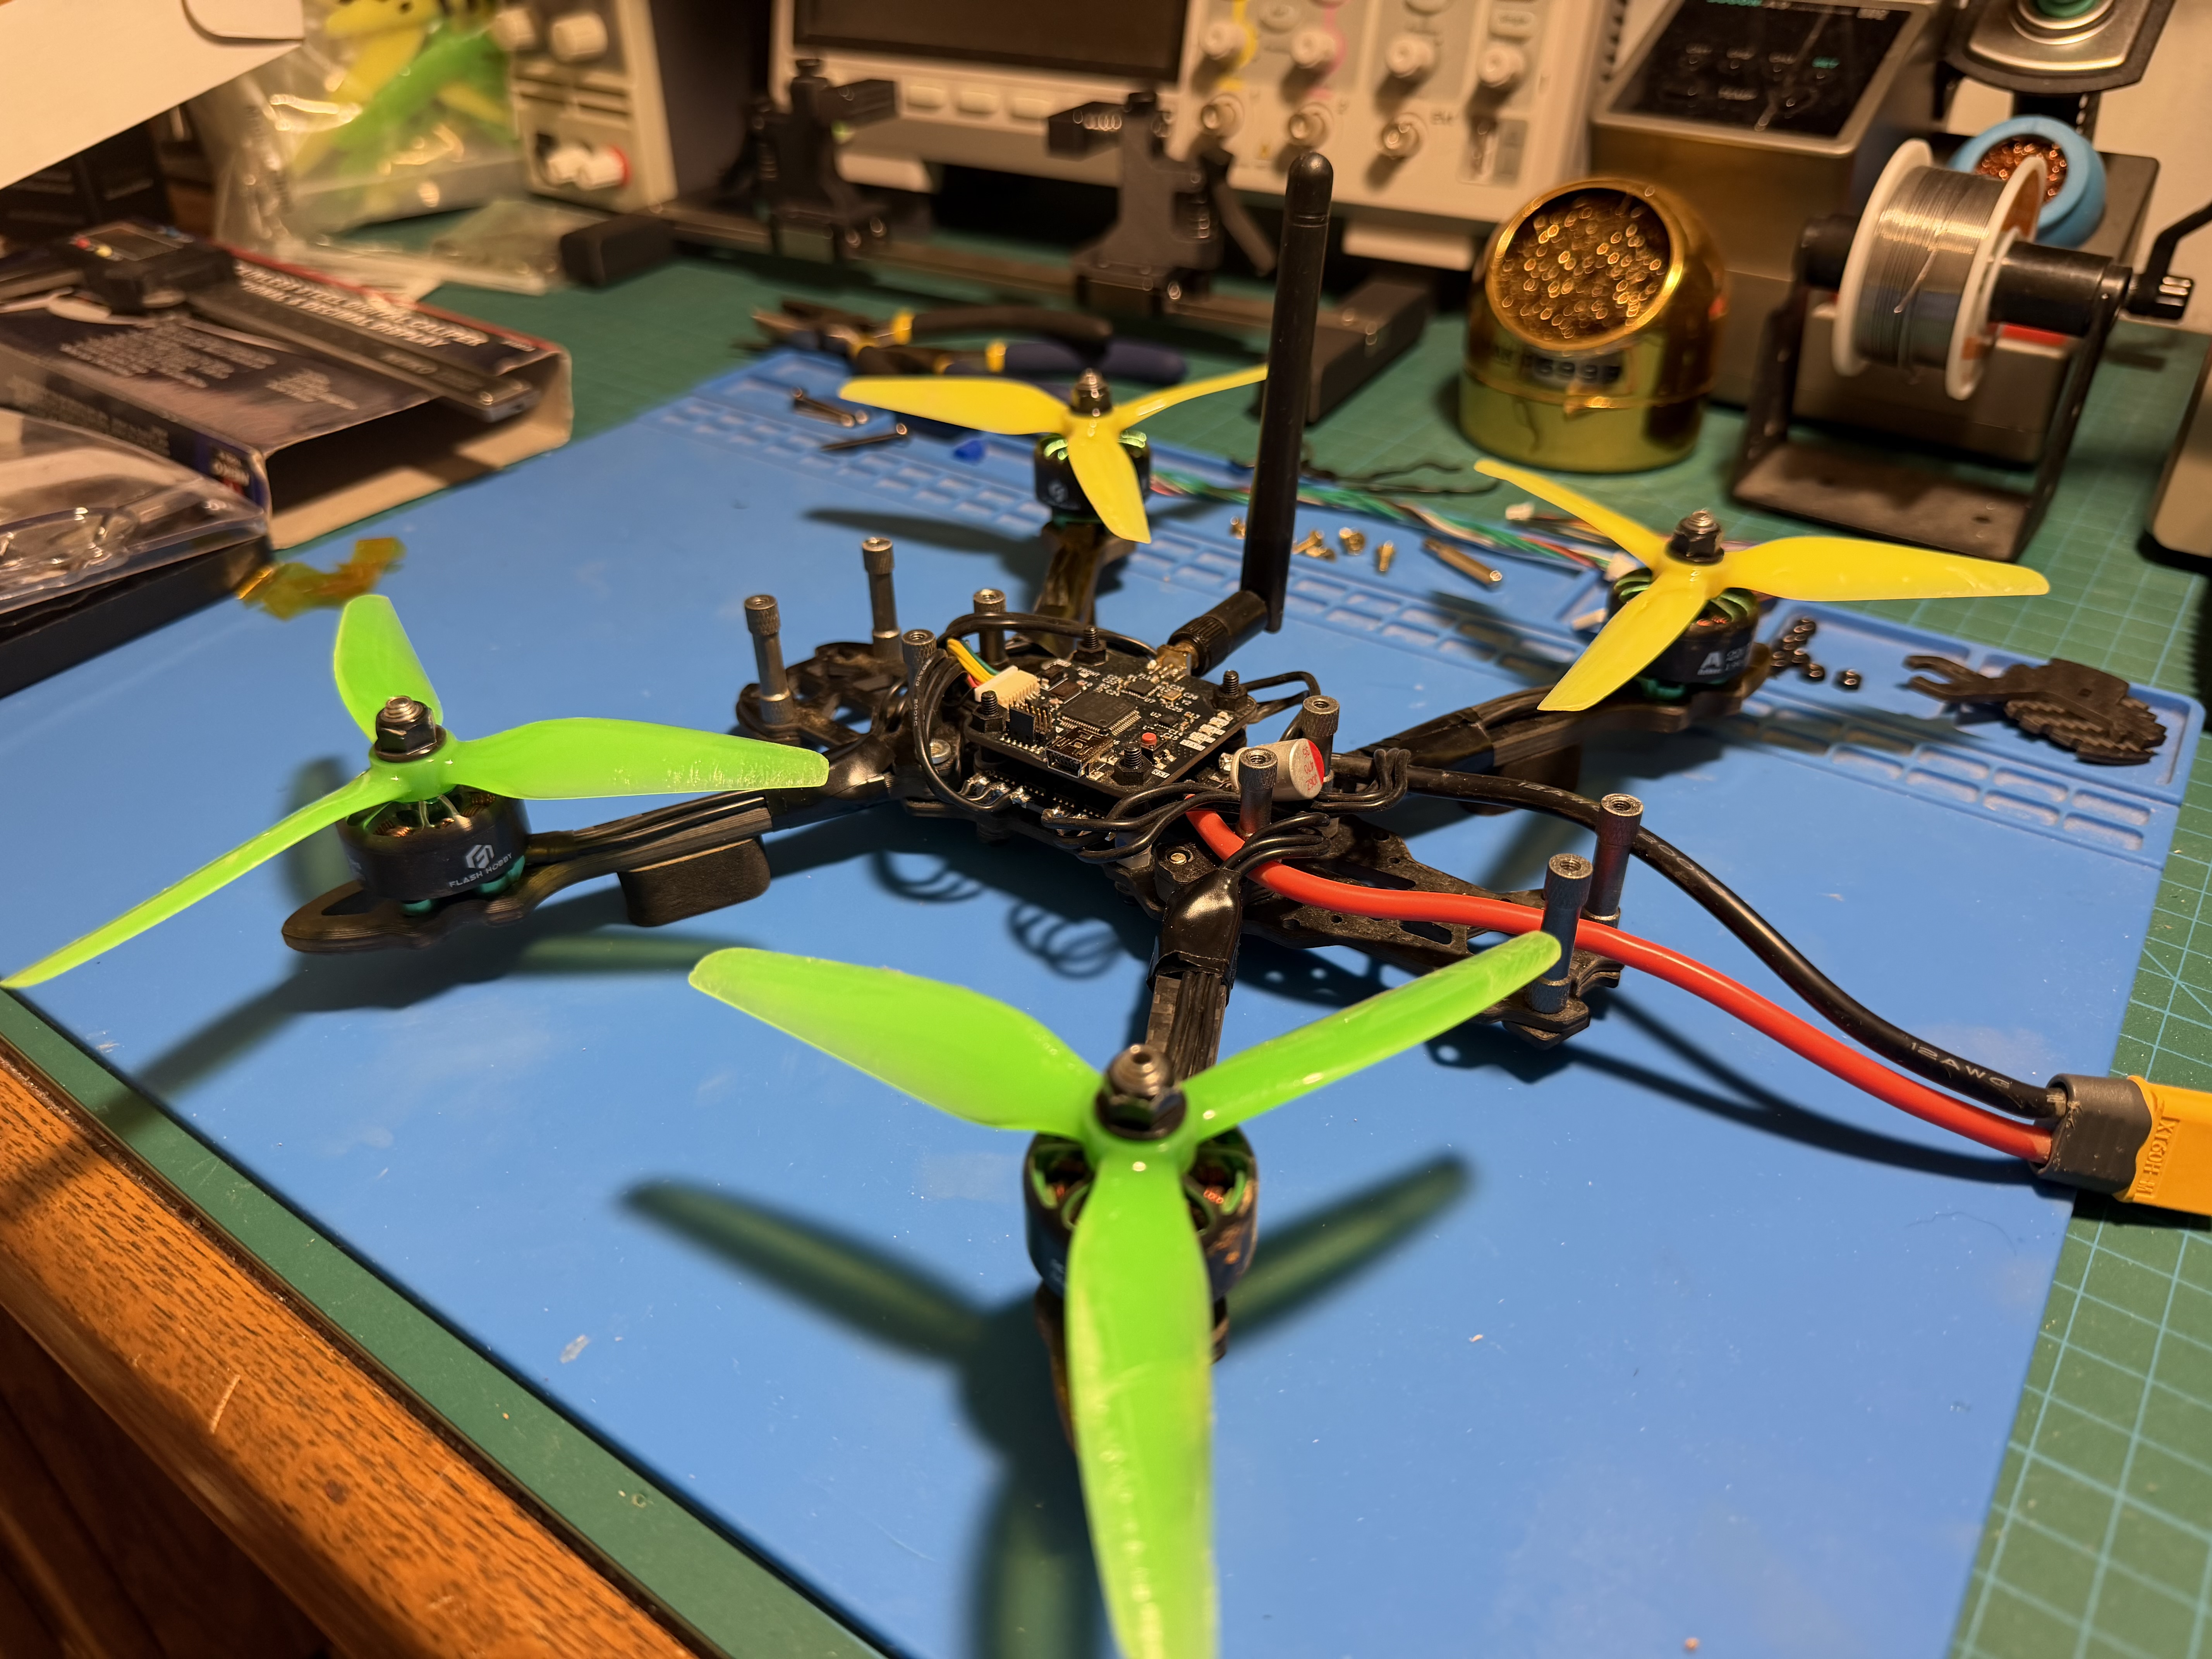
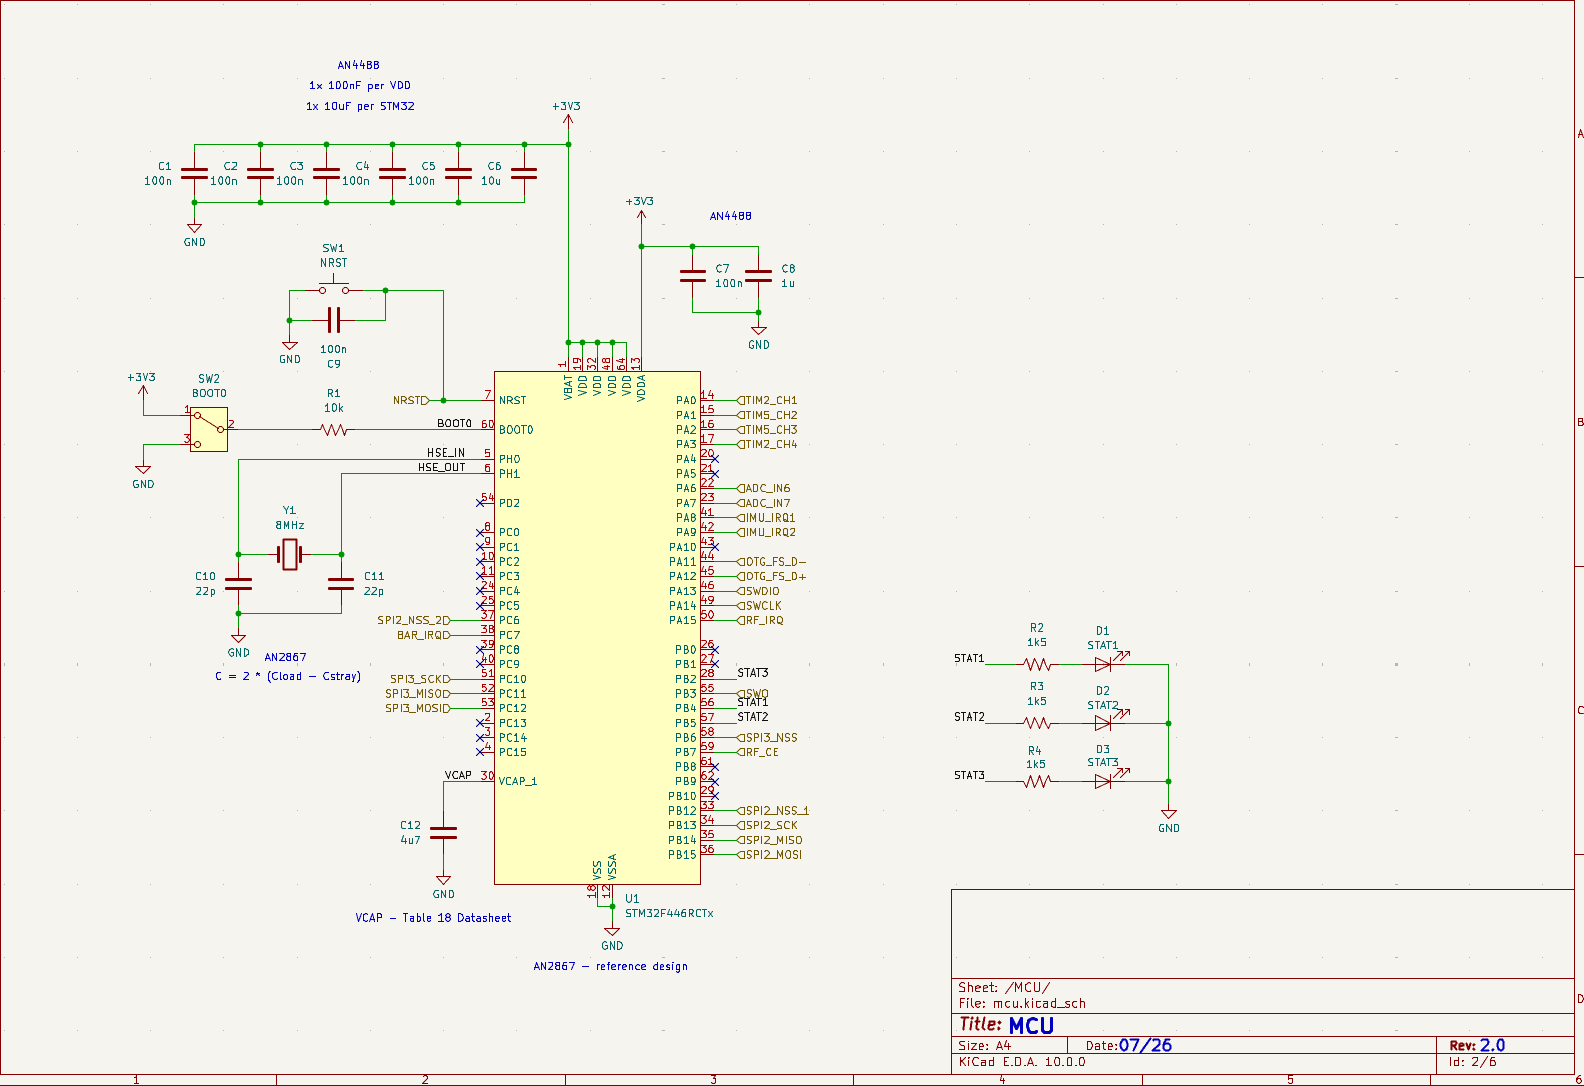
Flight Controller ใช้ STM32F446RCT
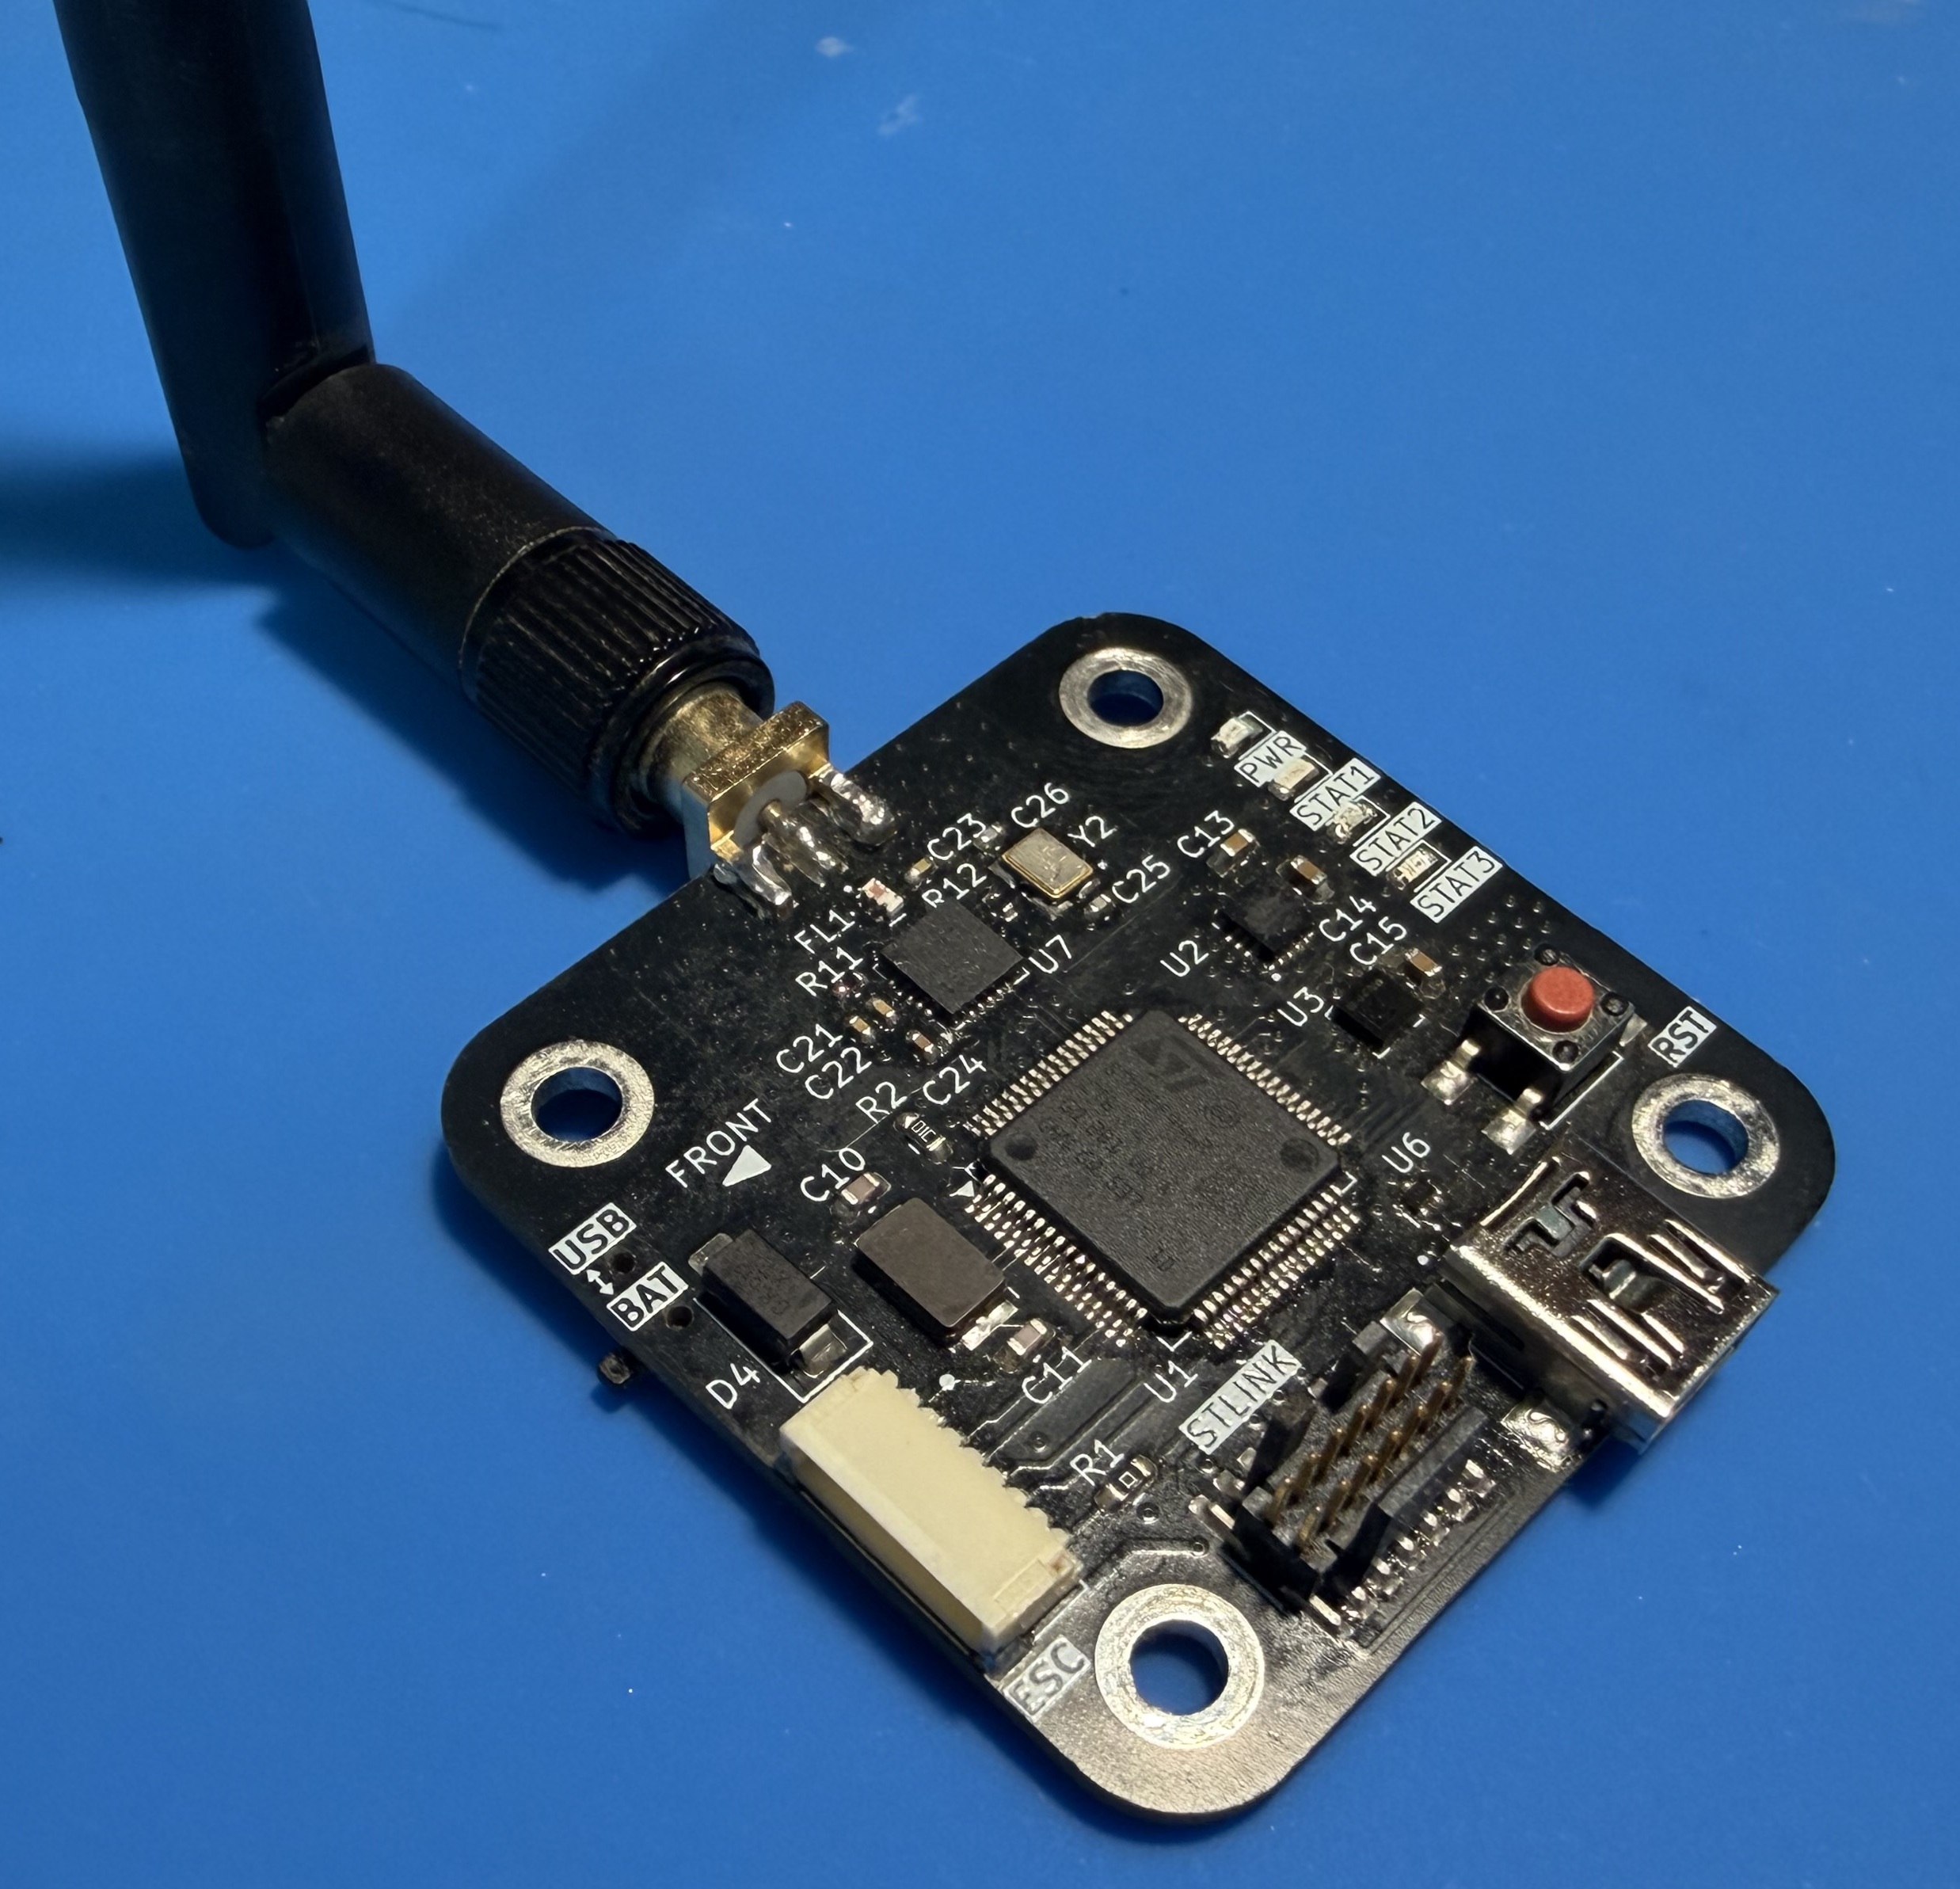
ผู้สร้างเลือก STM32F446RCT เพราะ Maximum Clock Speed, Hardware FPU สำหรับ Quaternion Calculation และจำนวน SPI / Timer Peripheral ที่เพียงพอ
| ส่วน | Hardware / Function |
|---|---|
| MCU | STM32F446RCT |
| IMU | LSM6DS3TR |
| Barometer | LPS25HB |
| RF | nRF24L01 |
| ESC Interface | DShot |
| Battery Monitoring | ADC Battery Voltage + ESC Current Sense |
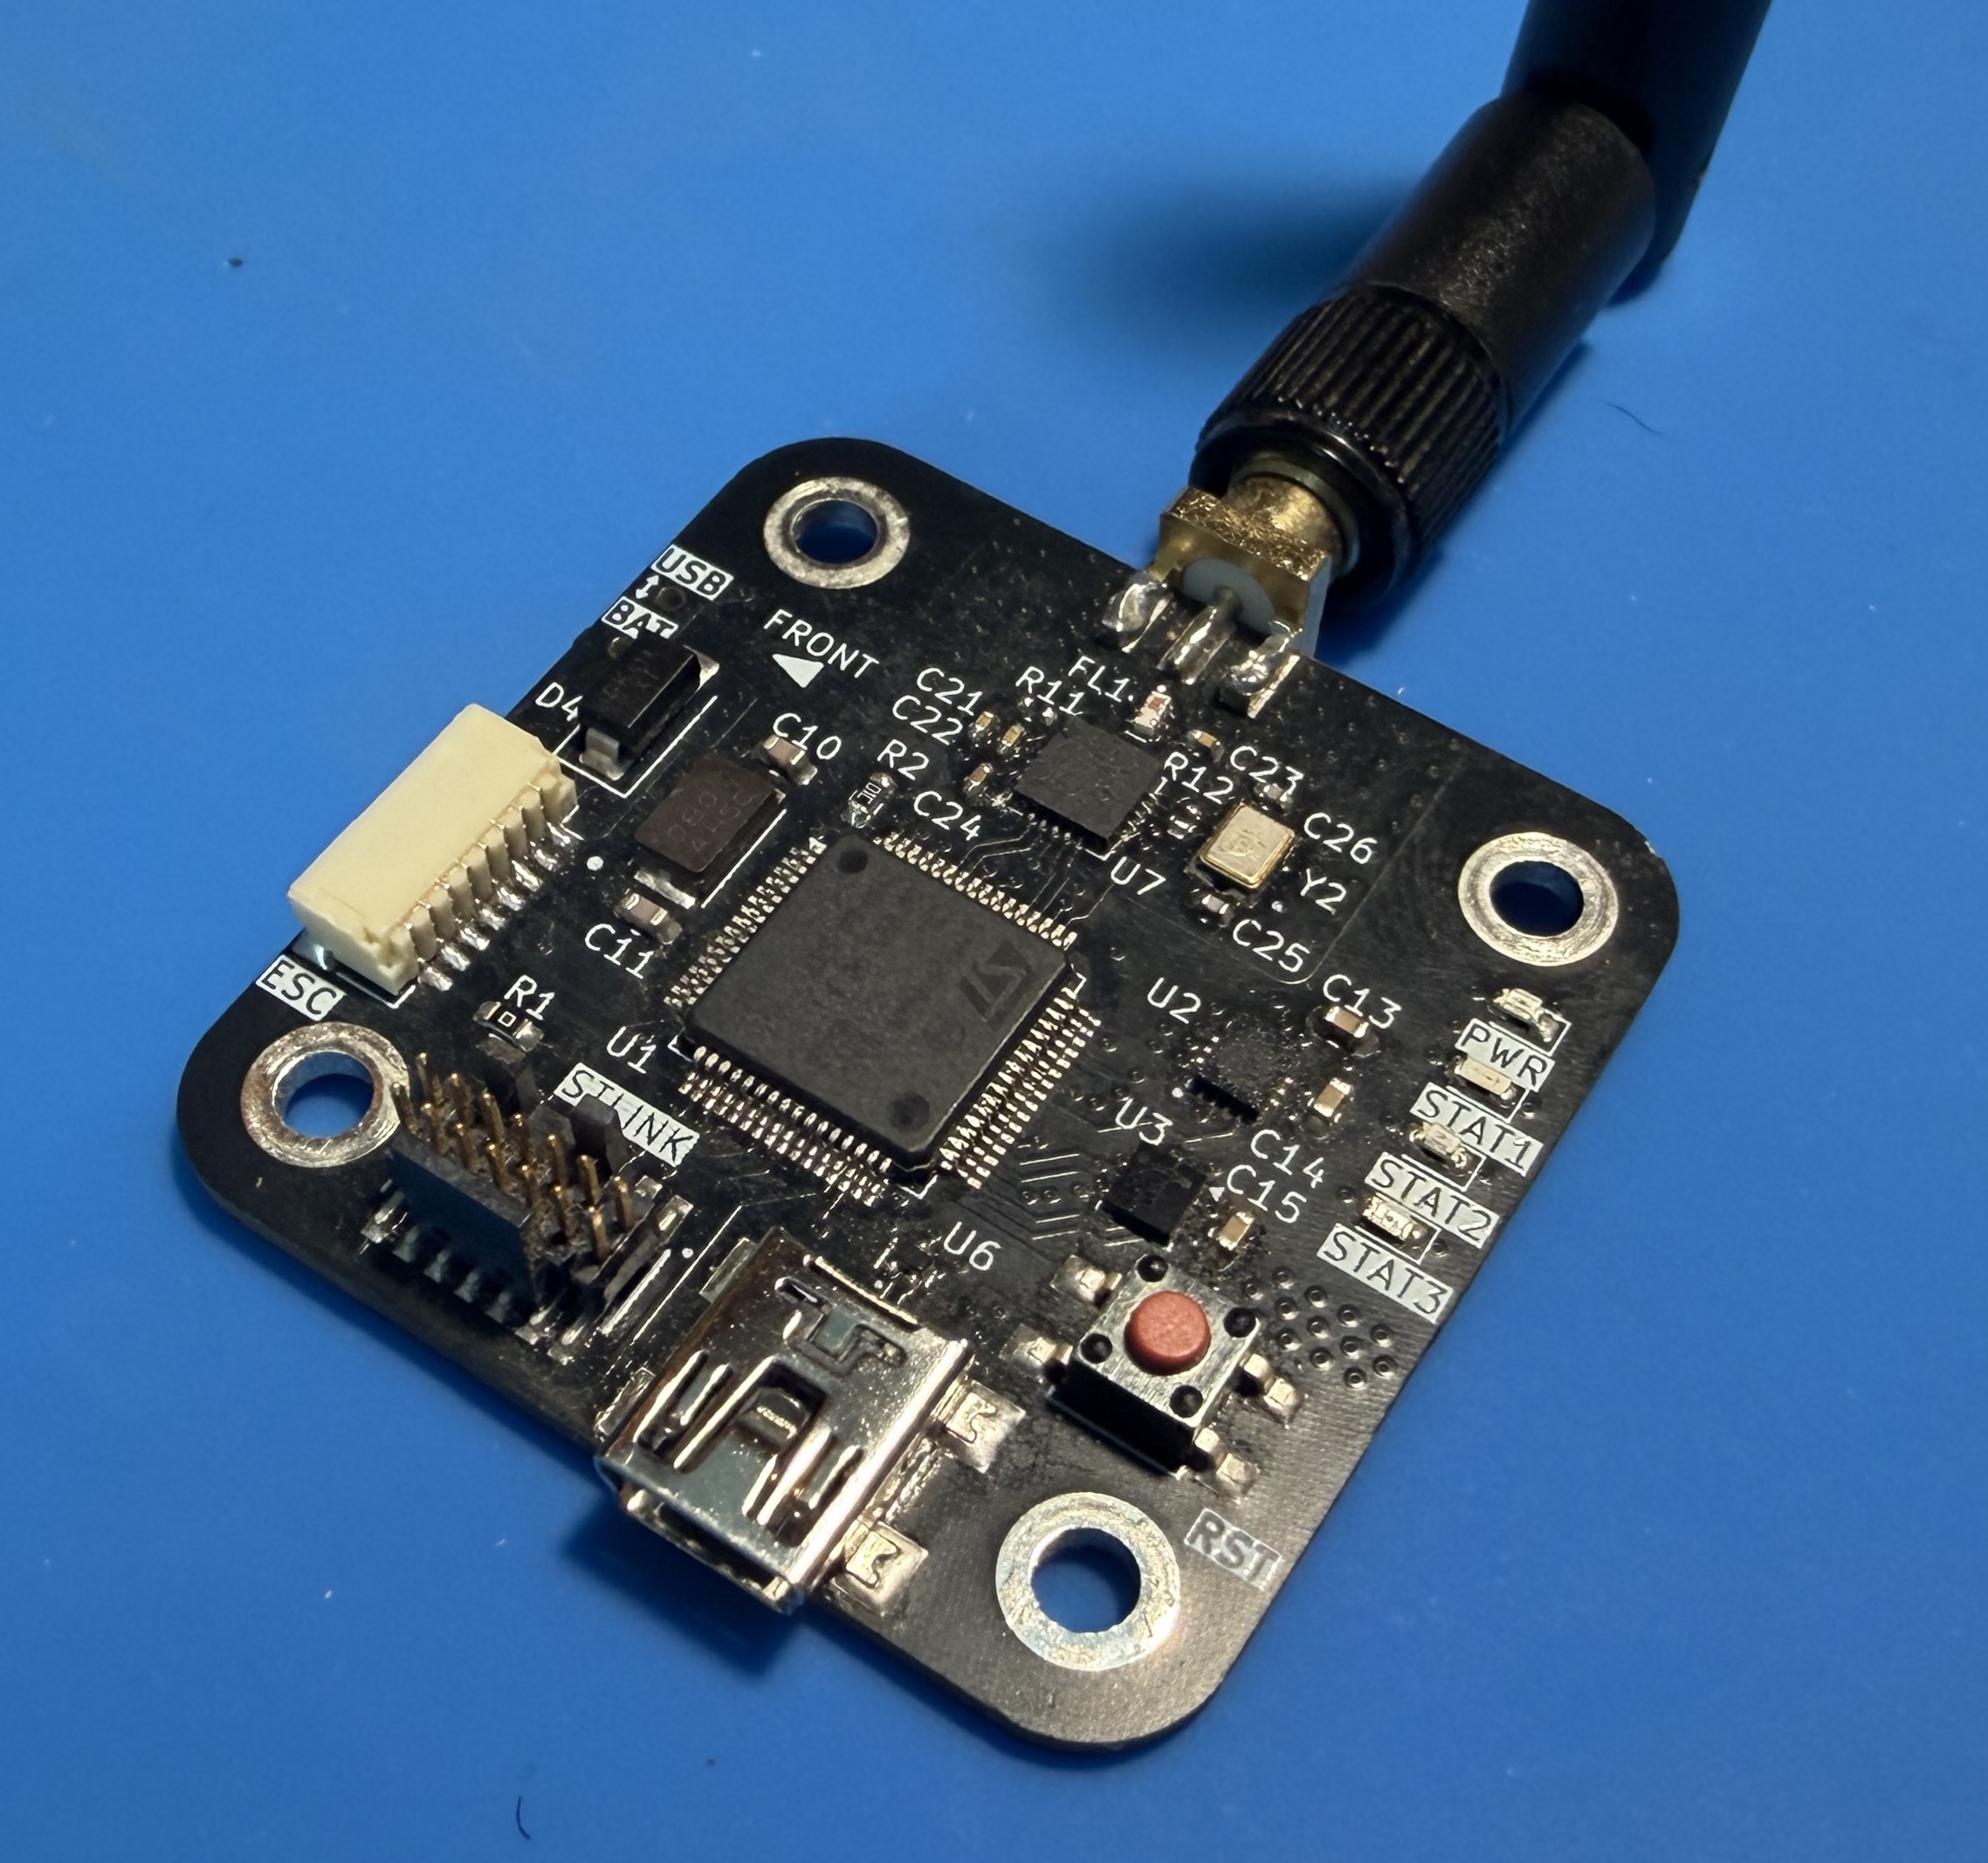
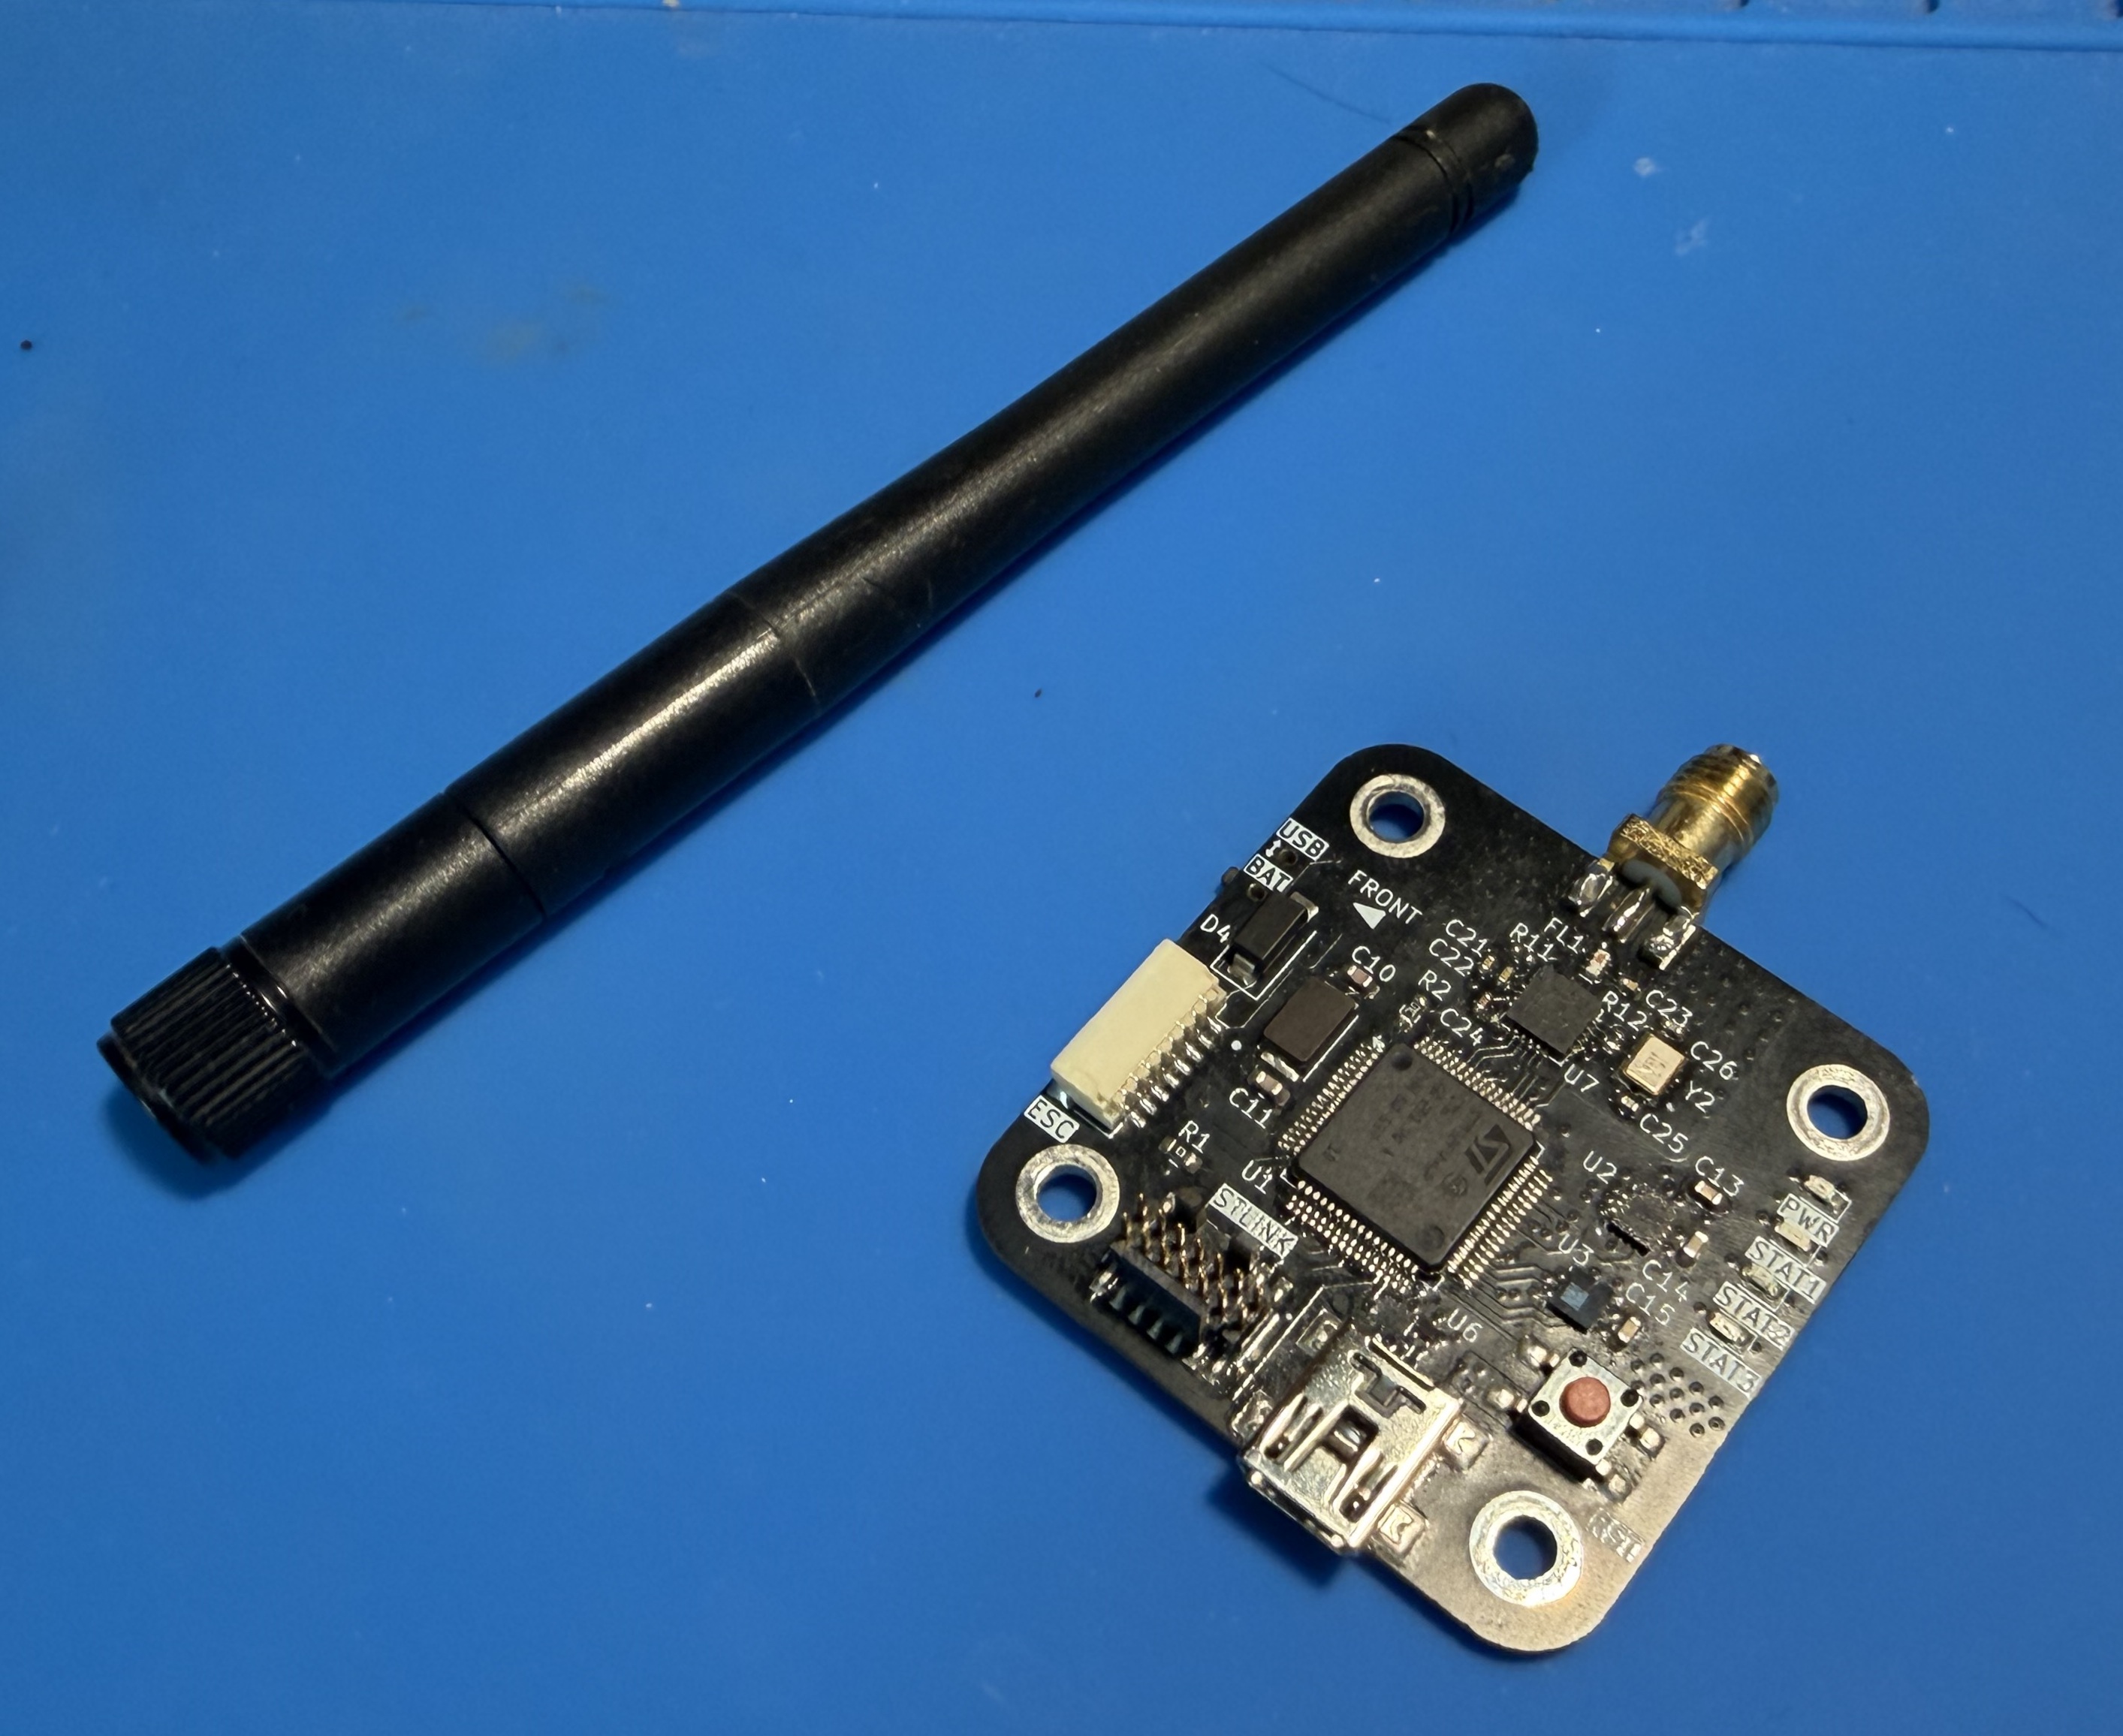
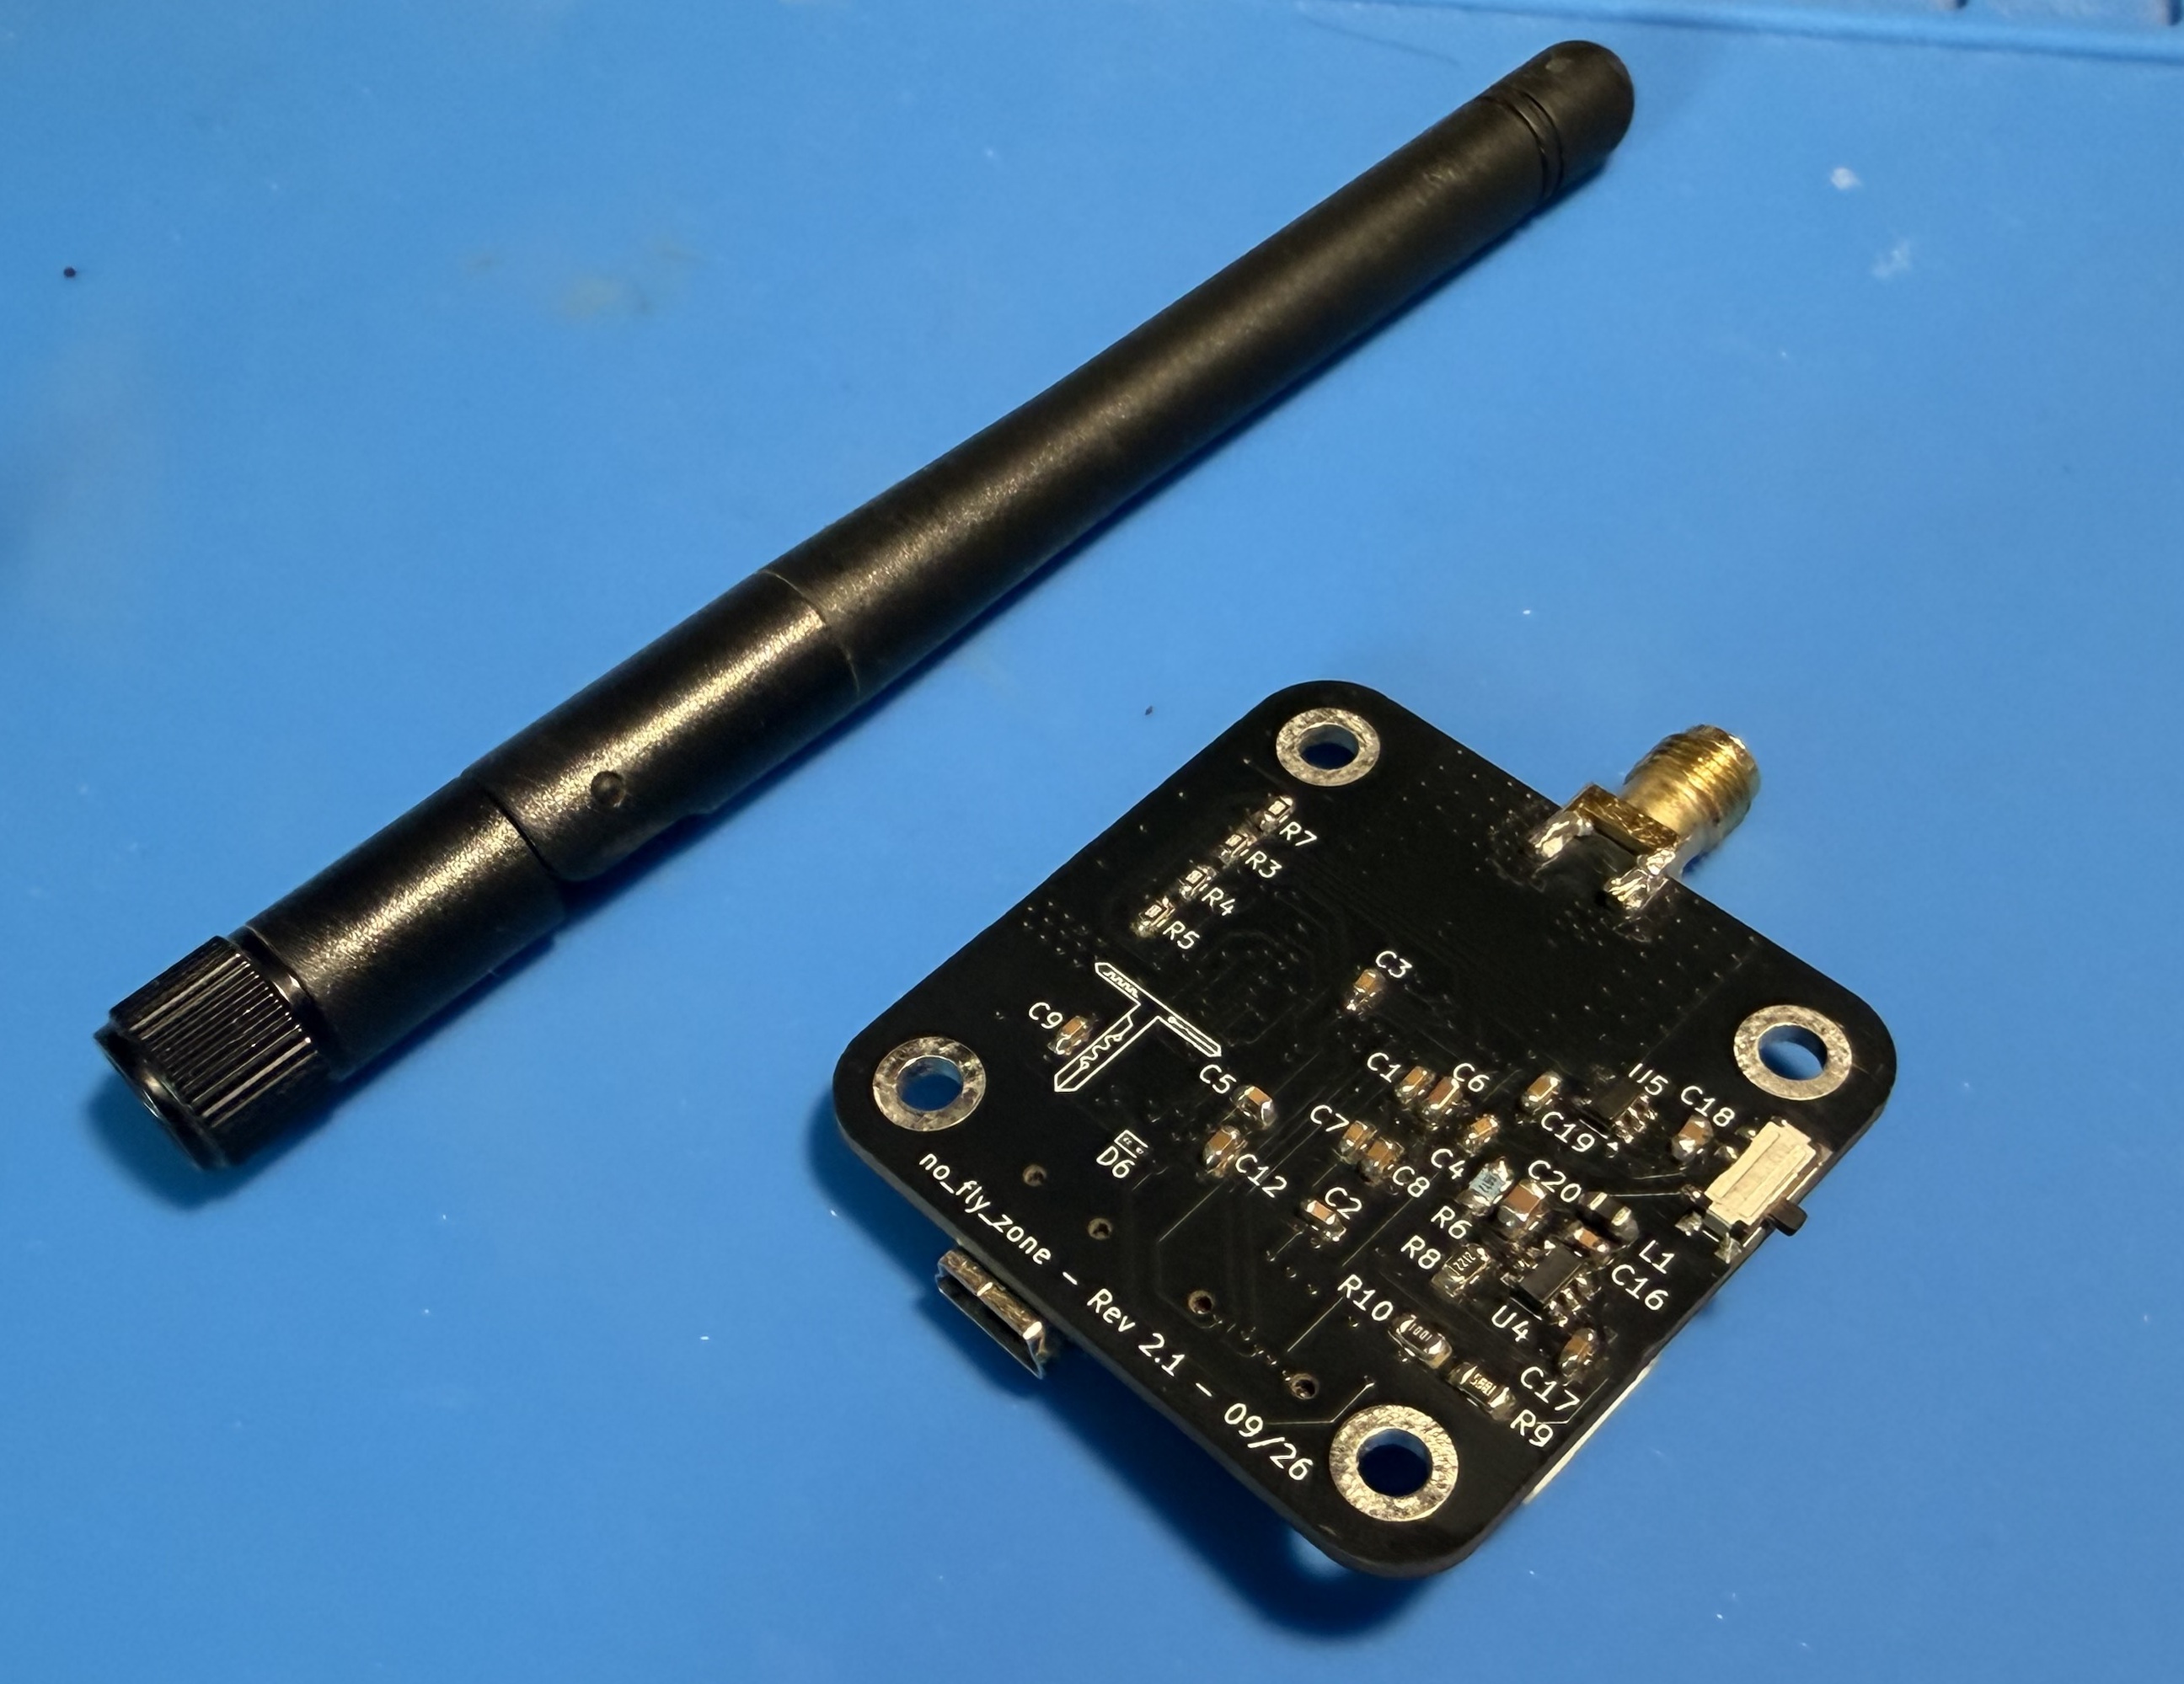
Madgwick Filter เปลี่ยน IMU Data ให้เป็น Orientation
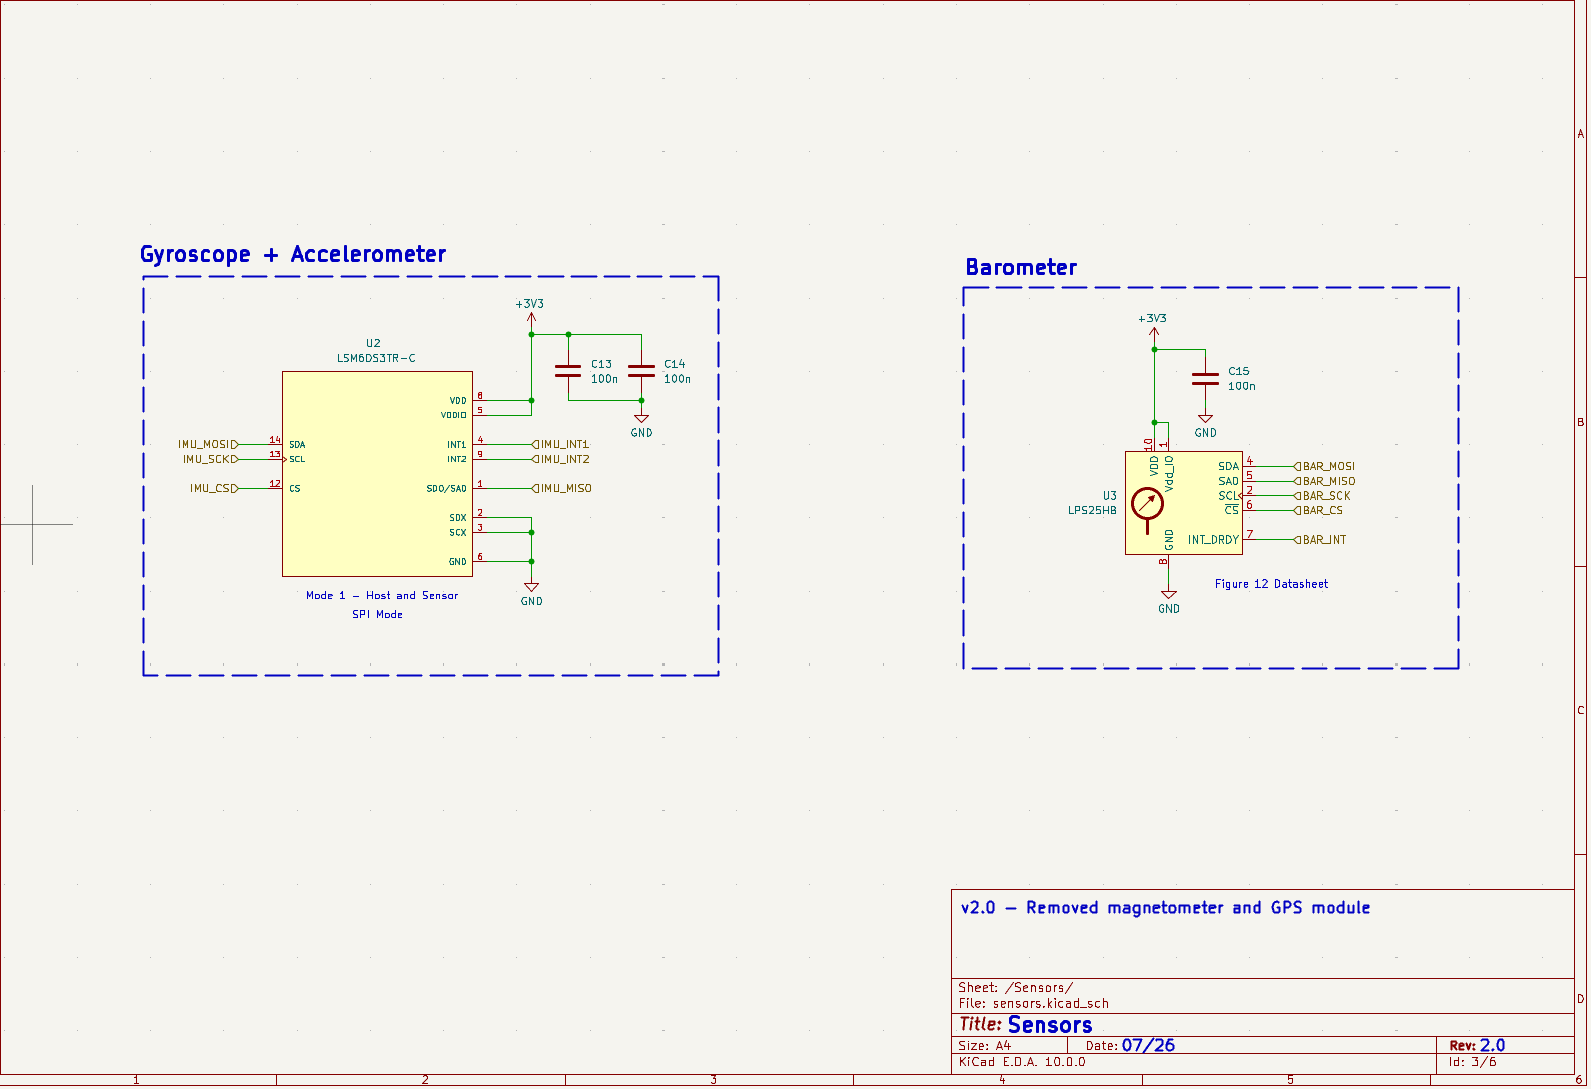
LSM6DS3TR ส่งข้อมูล IMU ผ่าน SPI และ Firmware ใช้ Madgwick Filter เพื่อประเมิน Orientation ของ Drone
Current Orientation จะถูกนำไปเทียบกับ Desired Orientation ที่ Remote ส่งเข้ามา แล้ว Control Loop คำนวณ Rate Error สำหรับสั่ง Motor ต่อไป
DShot ถูกสร้างด้วย Timer + DMA
STM32 ไม่ได้ขับ Phase ของ BLDC Motor โดยตรง แต่สร้าง DShot Digital Command แล้วส่งให้ Commercial 4-in-1 ESC
ผู้สร้างใช้ STM32 Timers ร่วมกับ DMA เพื่อสร้าง Bitstream ของ DShot
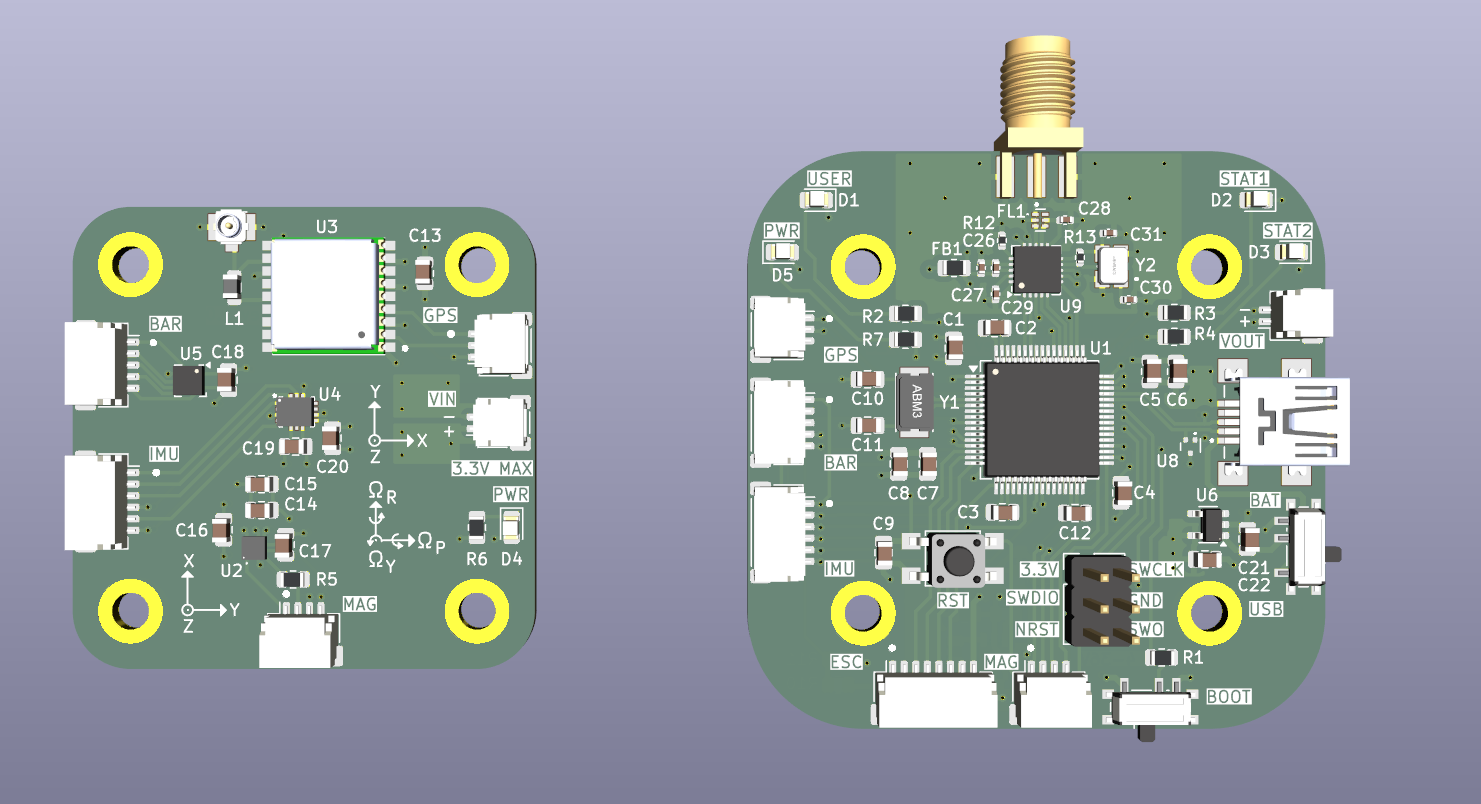
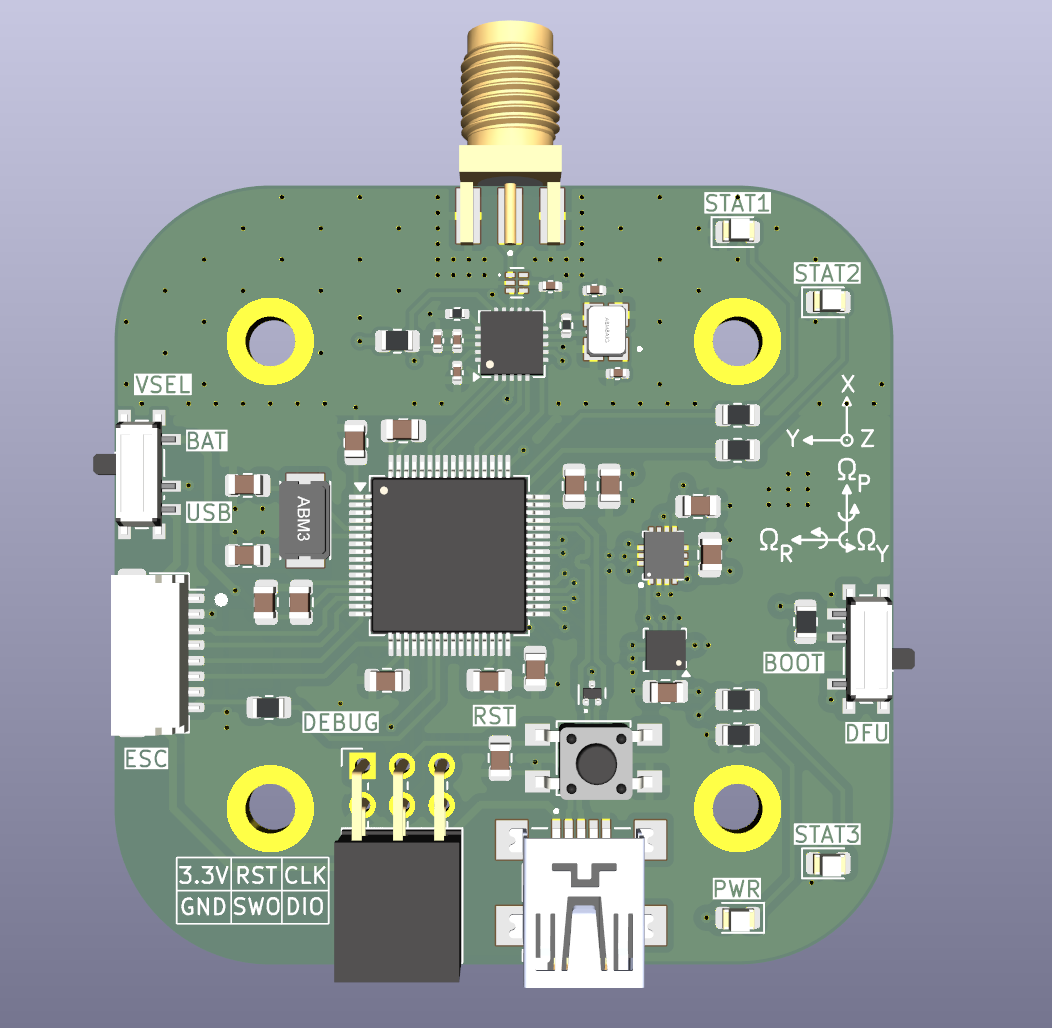
PCB ผ่าน Rev 1.0 → 2.0 → 2.1
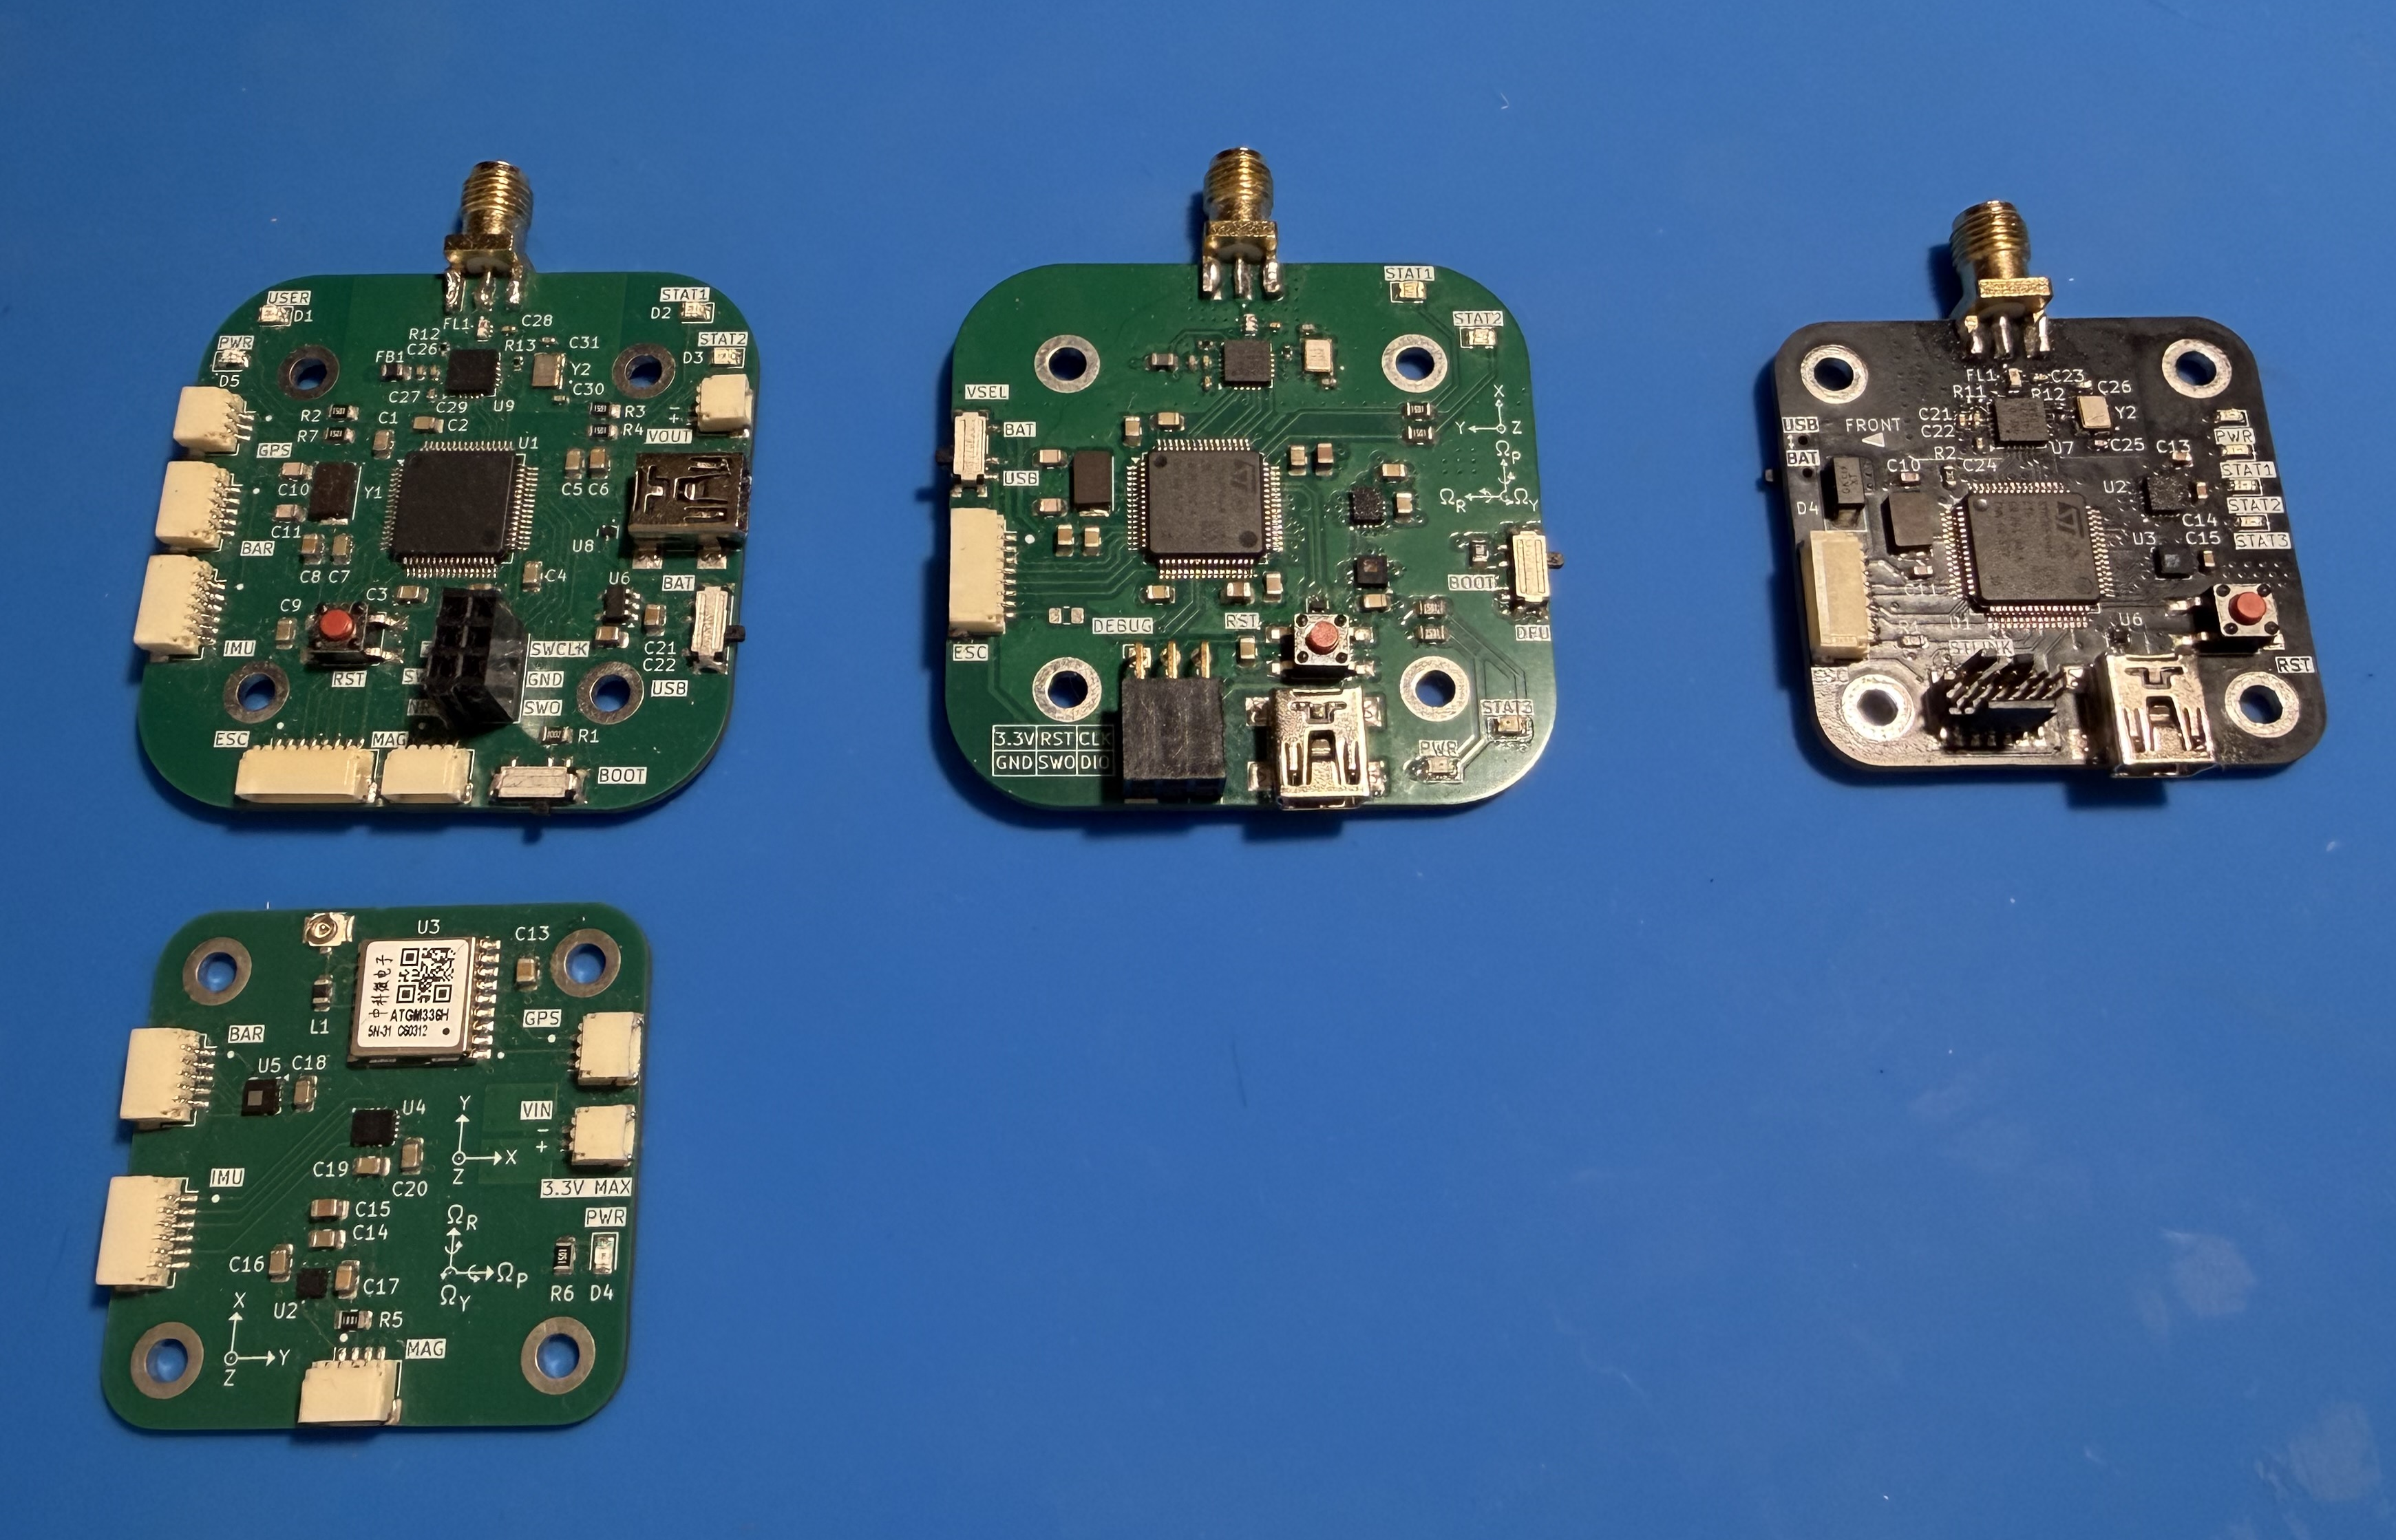
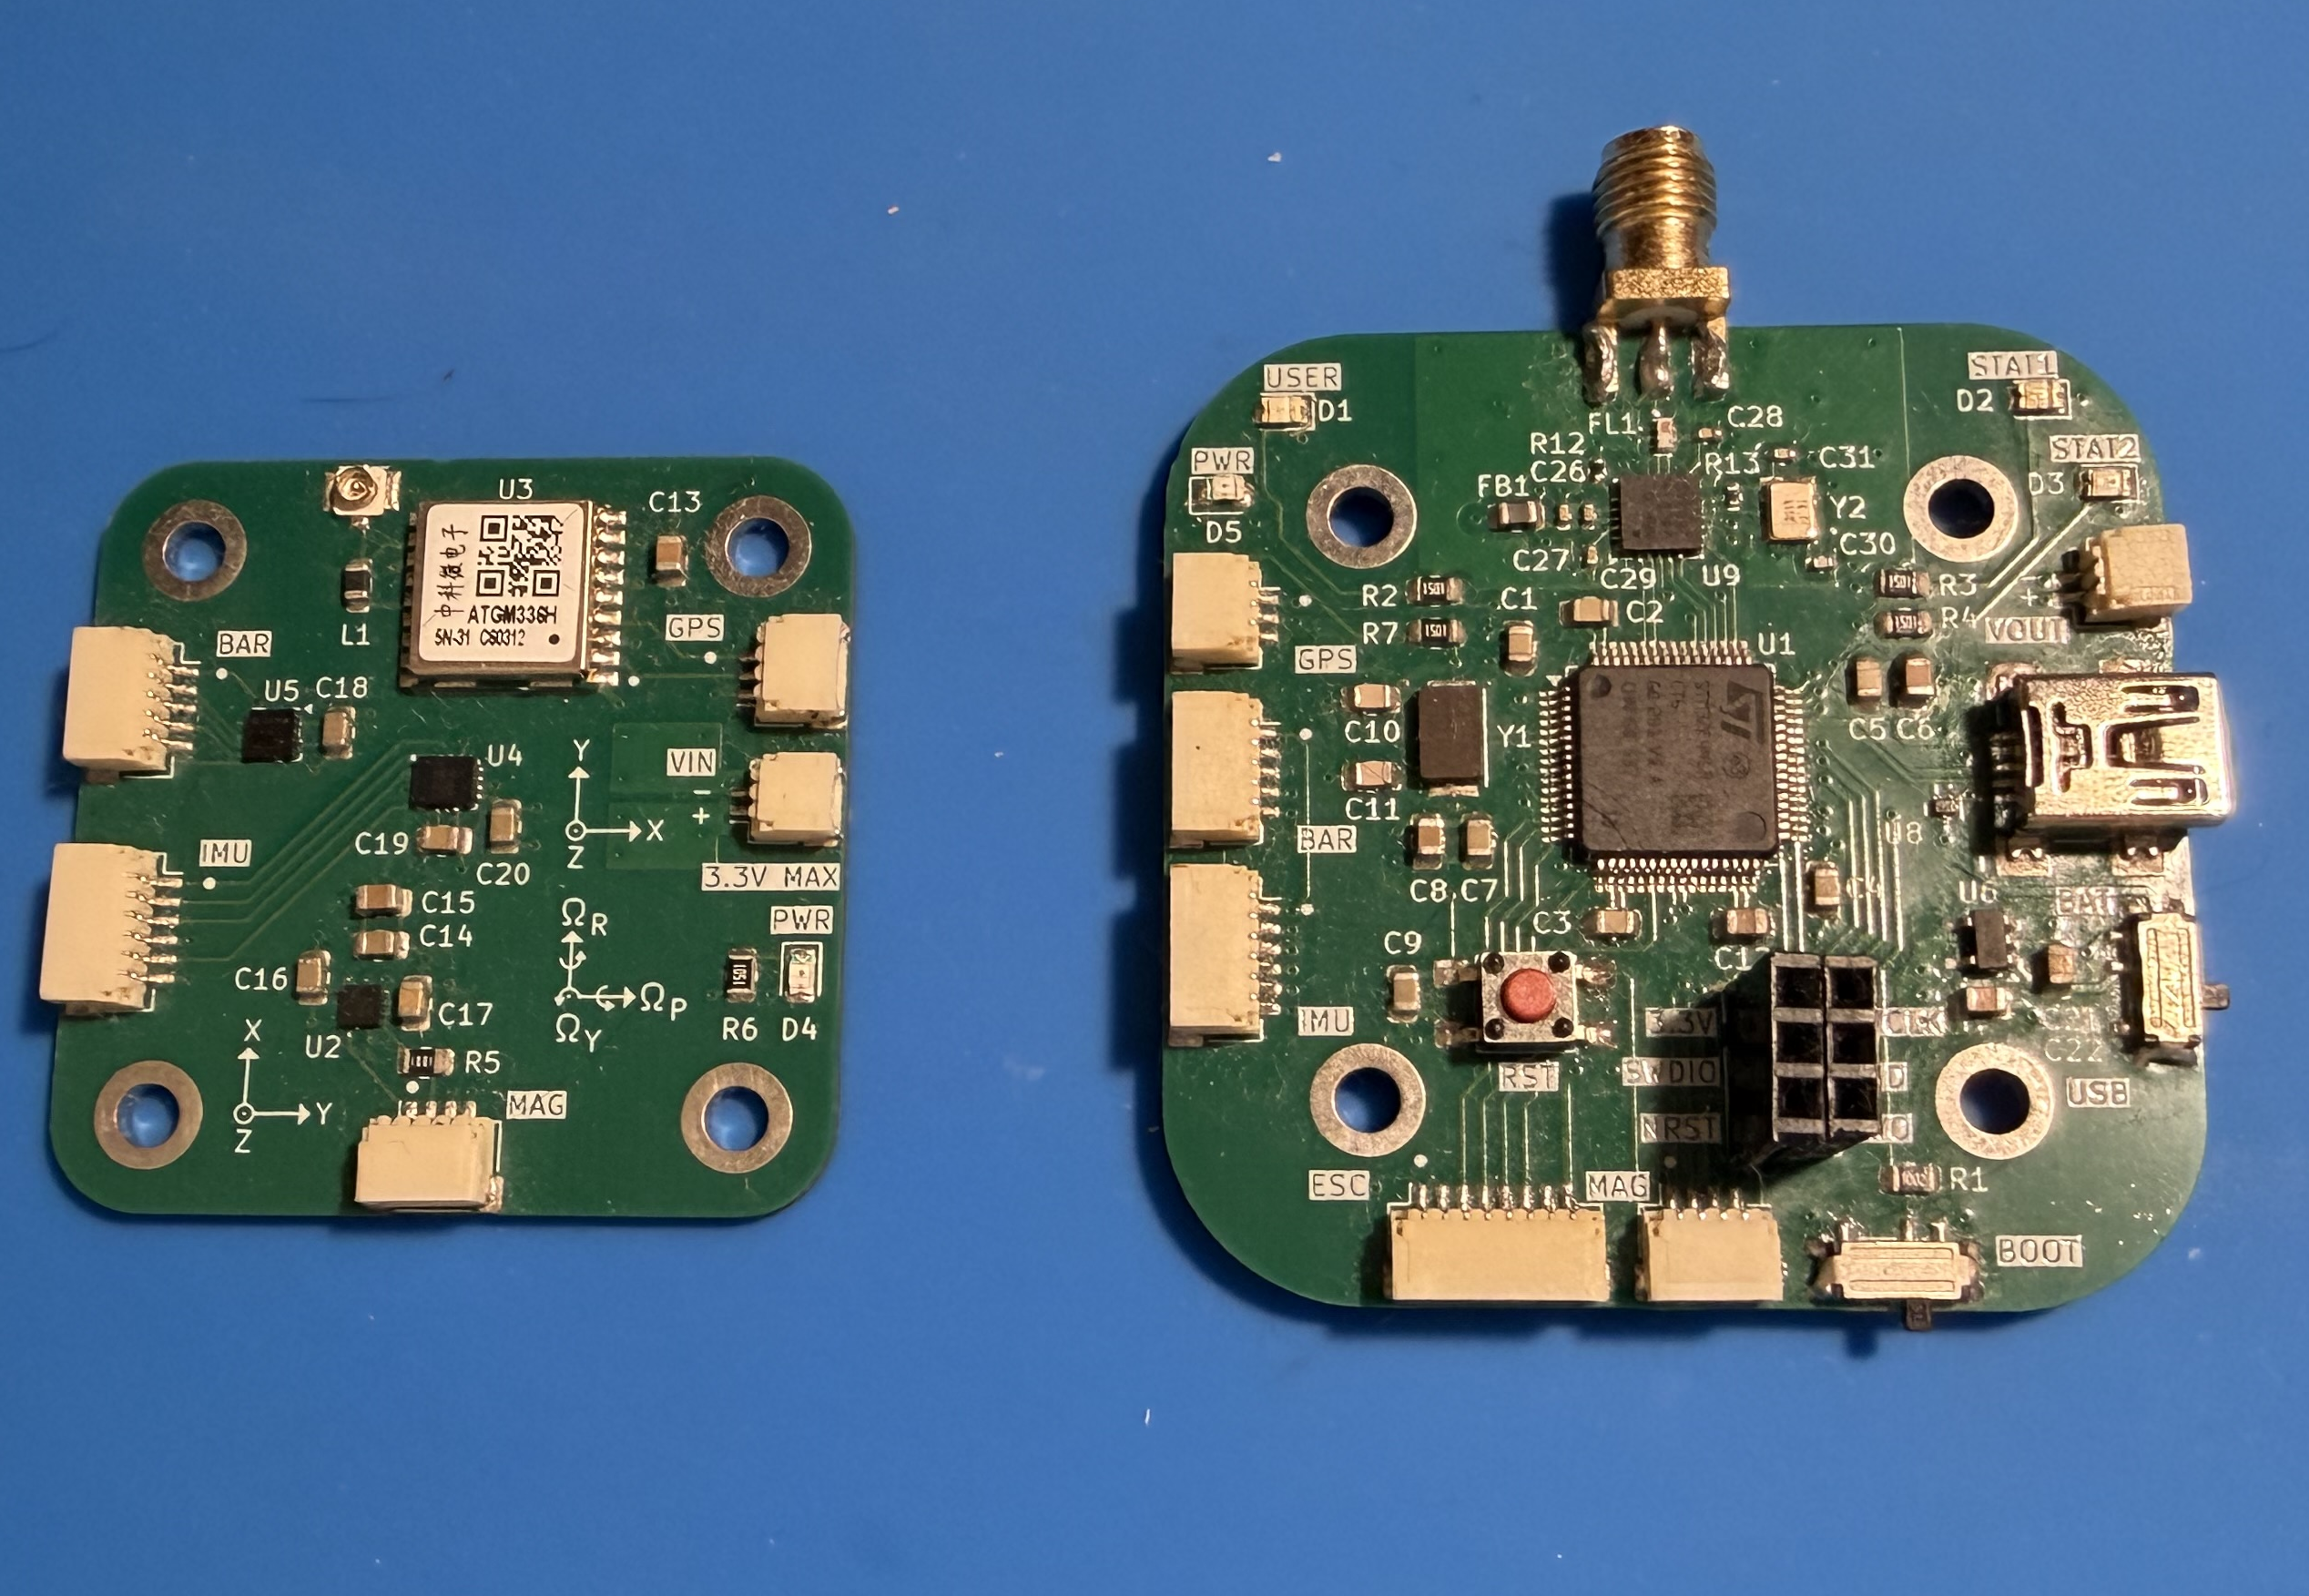
Revision 1.0
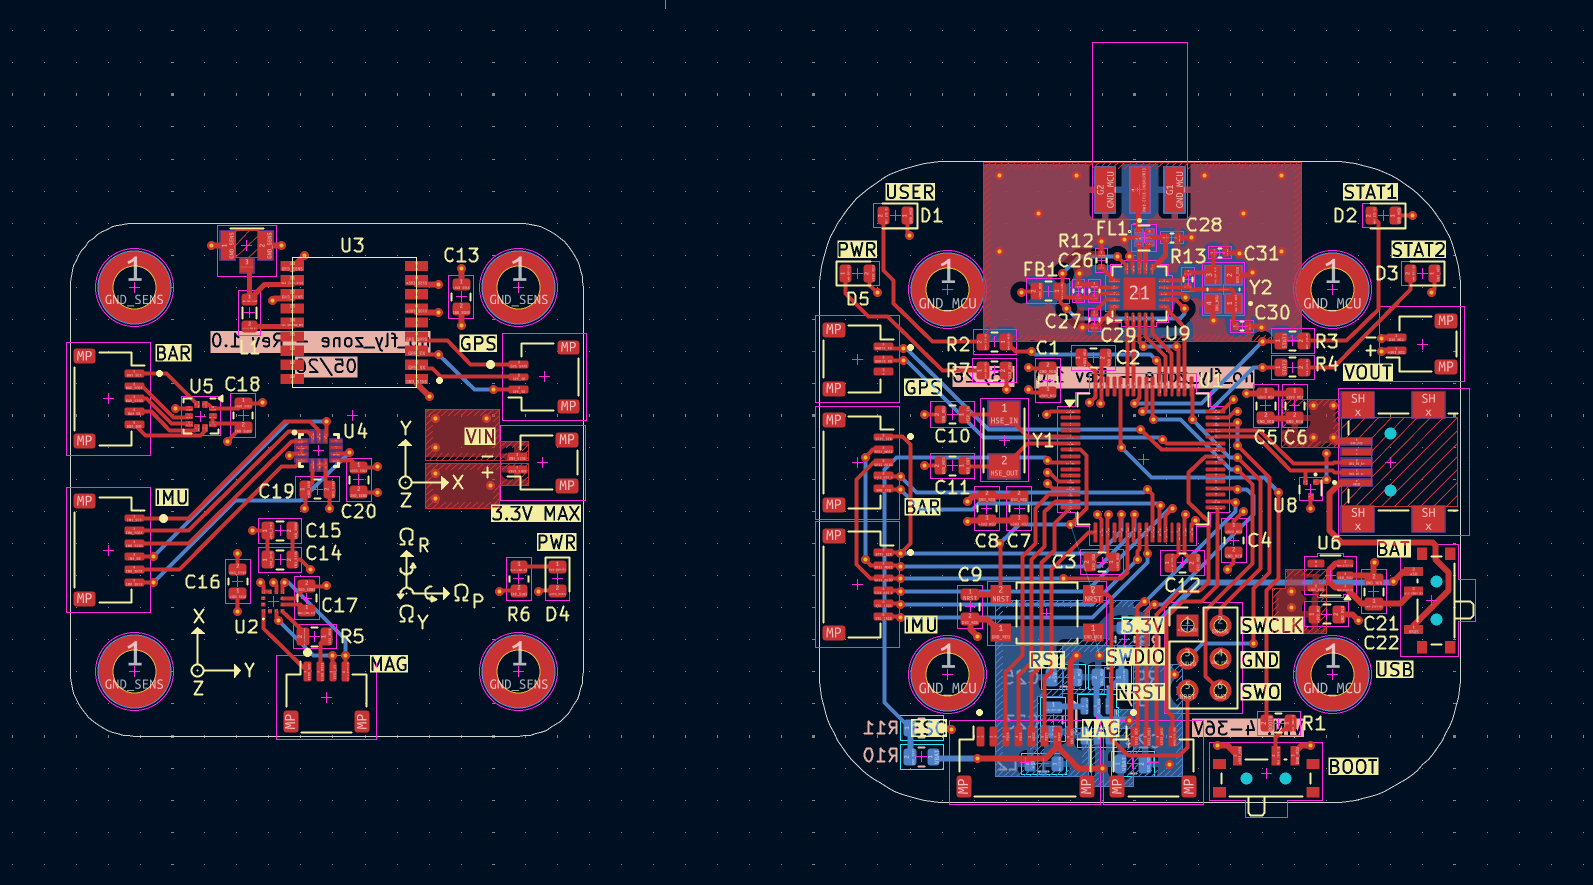
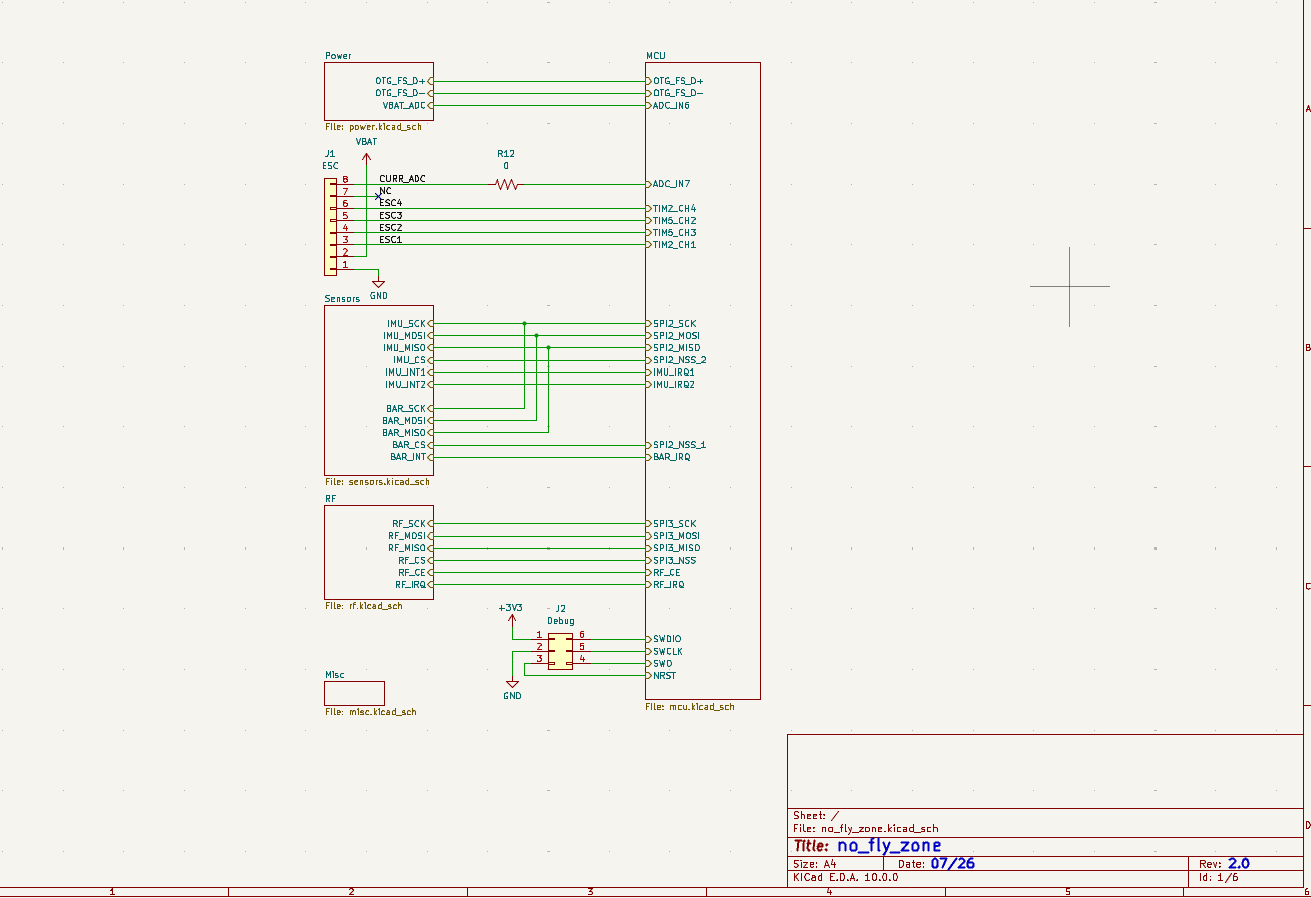
MCU และ Sensors ถูกแยกเป็นสอง Board และเชื่อมกันด้วย Connector โดยยังมี IMU, Magnetometer, Barometer และ GPS
ปัญหาที่พบคือ JST Connection ไม่เหมาะกับ Environment ที่มี Noise และ Magnetometer ได้รับผลกระทบจาก EMF ของ Motors, PCB Traces และ Components ใกล้เคียง
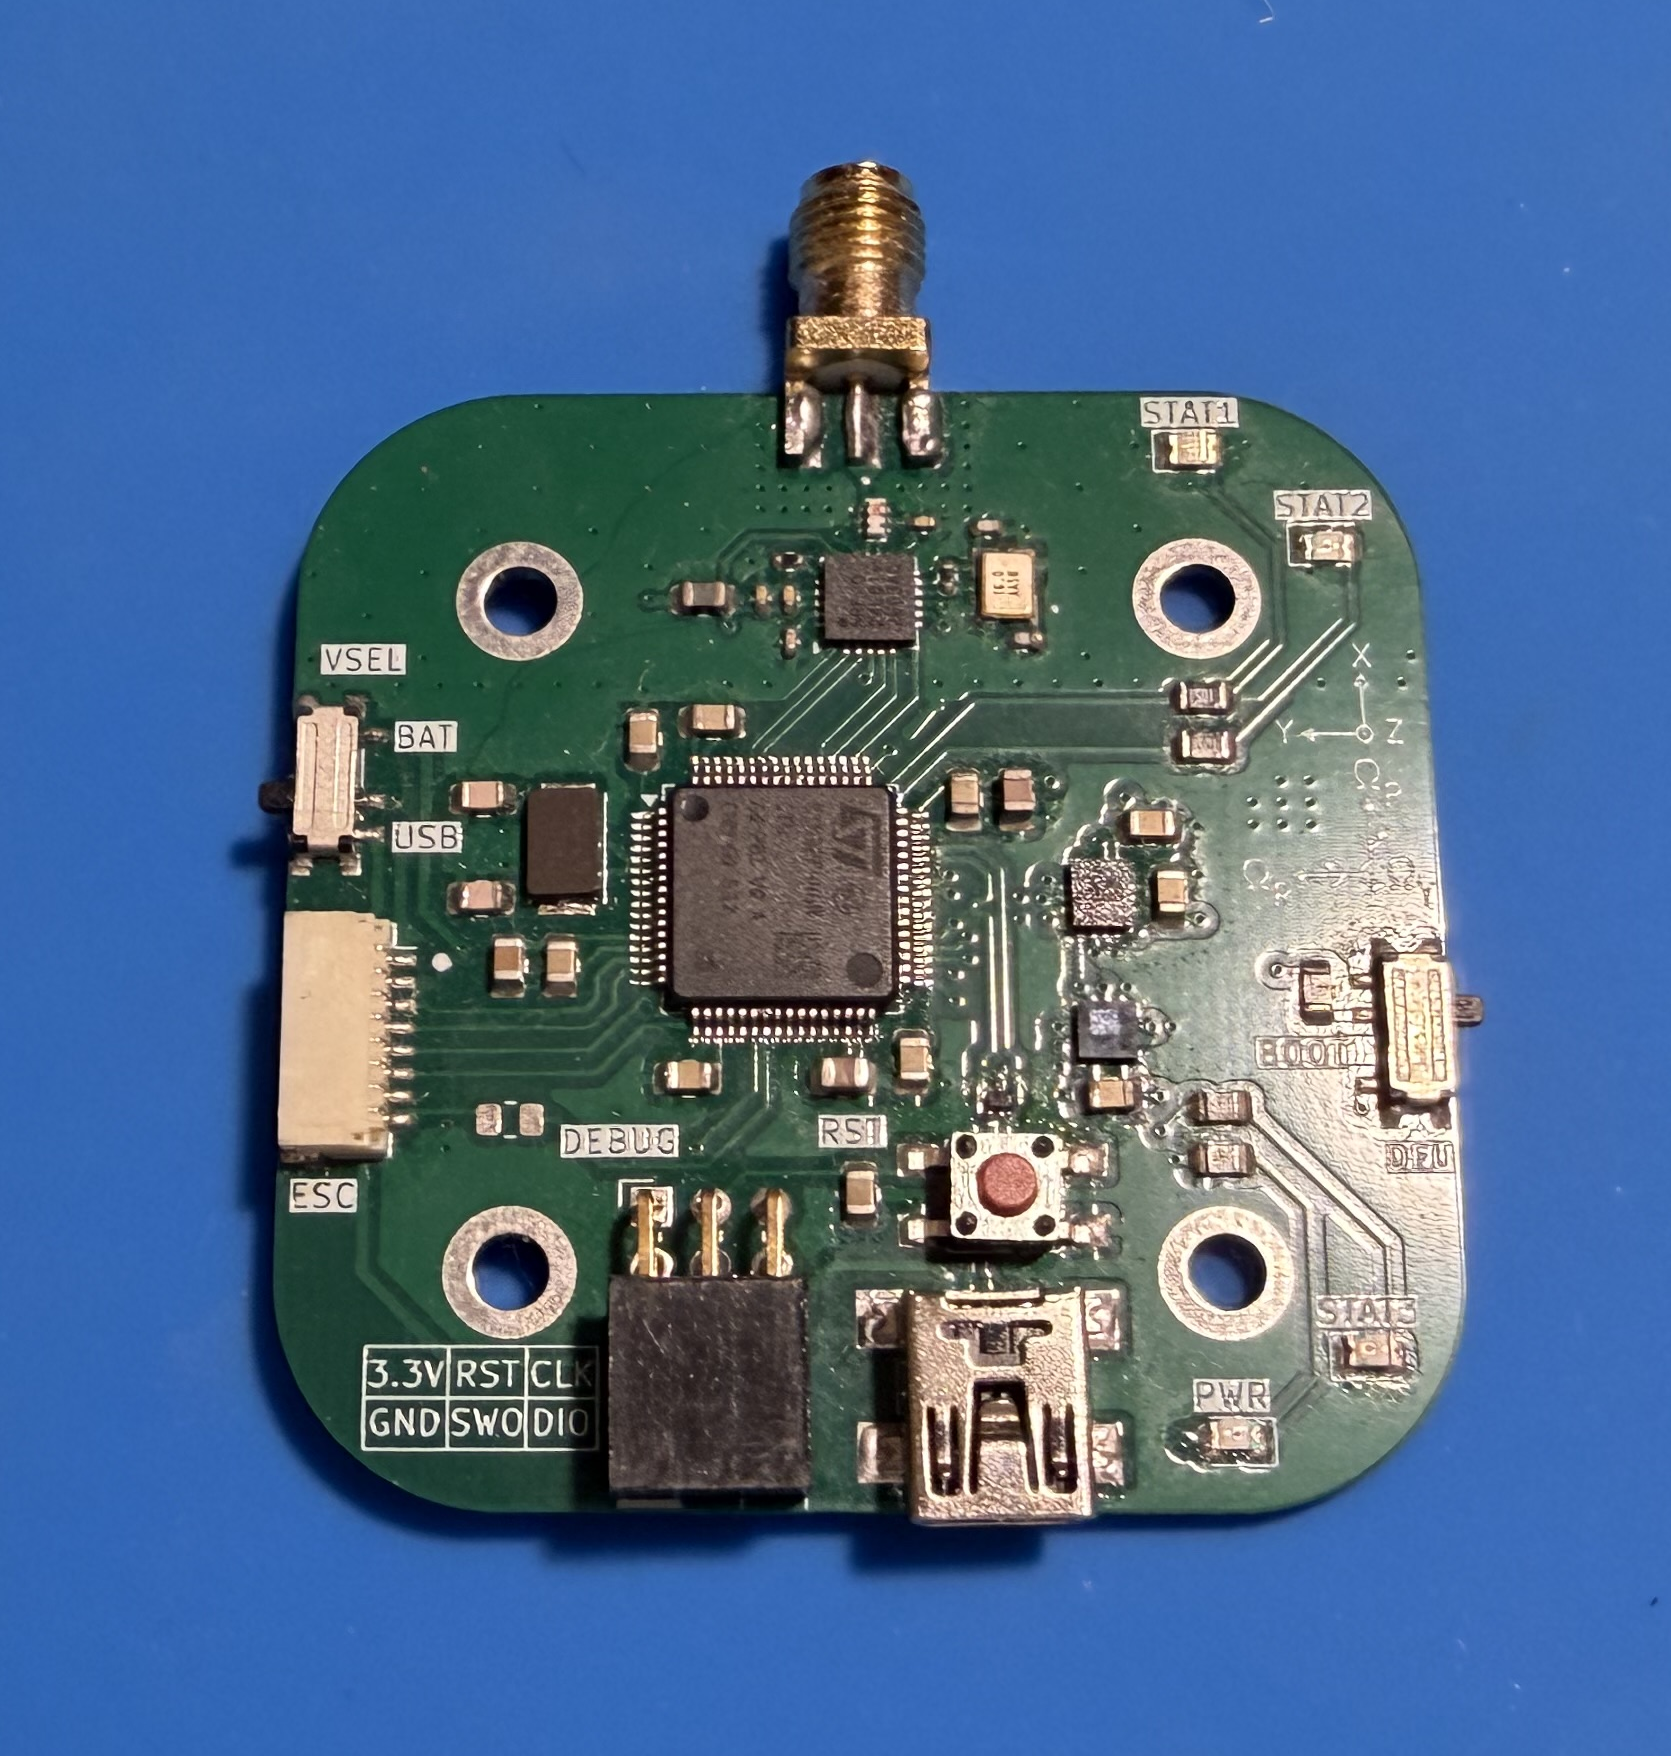
Revision 2.0
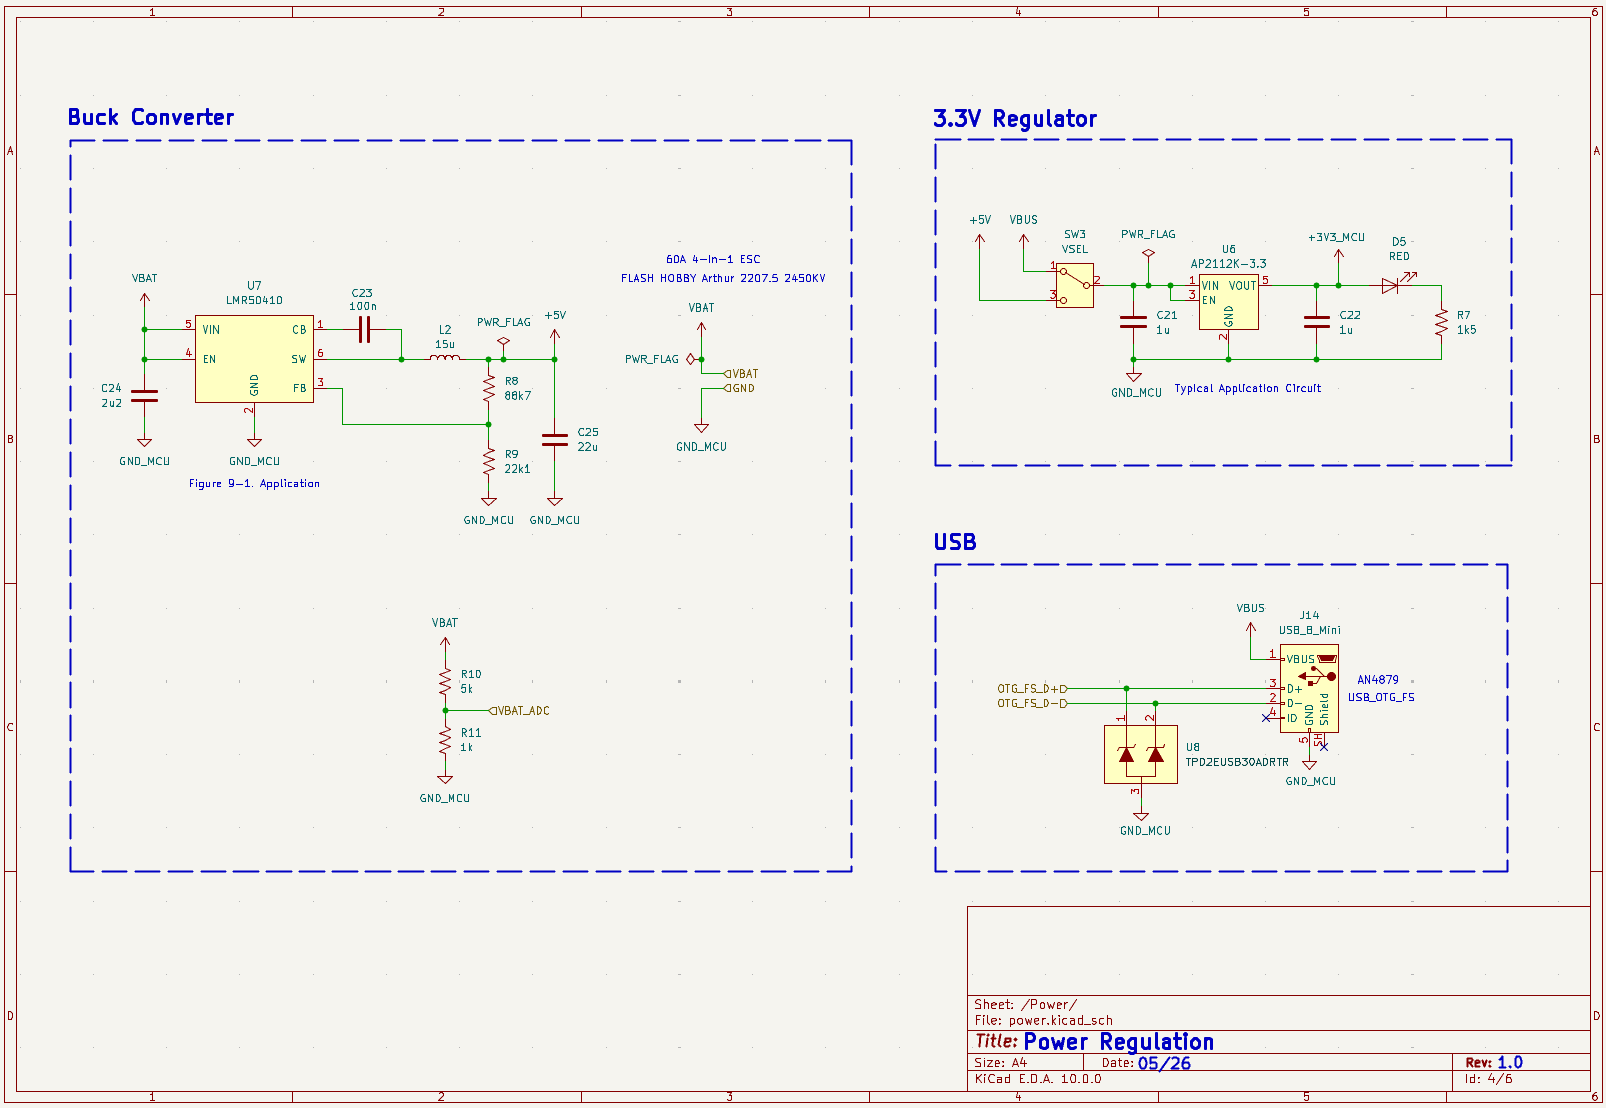
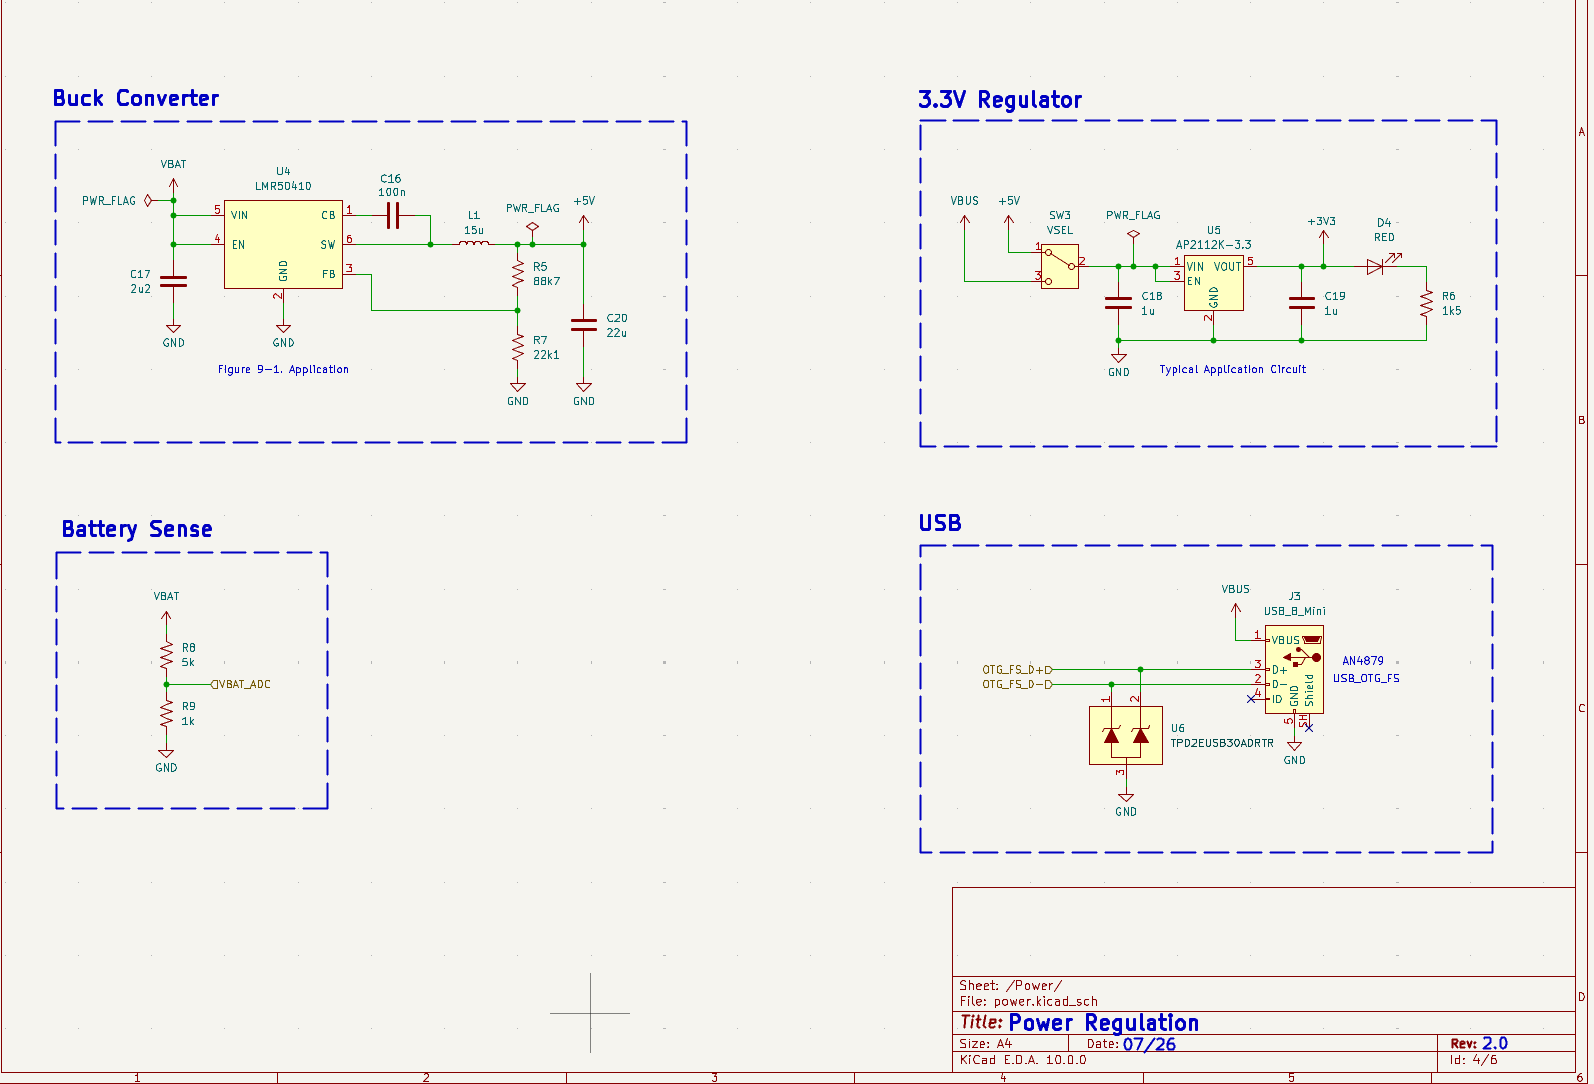
Sensor Board และ MCU ถูกยุบรวมเป็น Board เดียว พร้อมตัด Magnetometer และ GPS ปรับ RF Shielding และเปลี่ยน Layer Stackup เพื่อลด Buck Converter / RF Noise
Revision 2.1
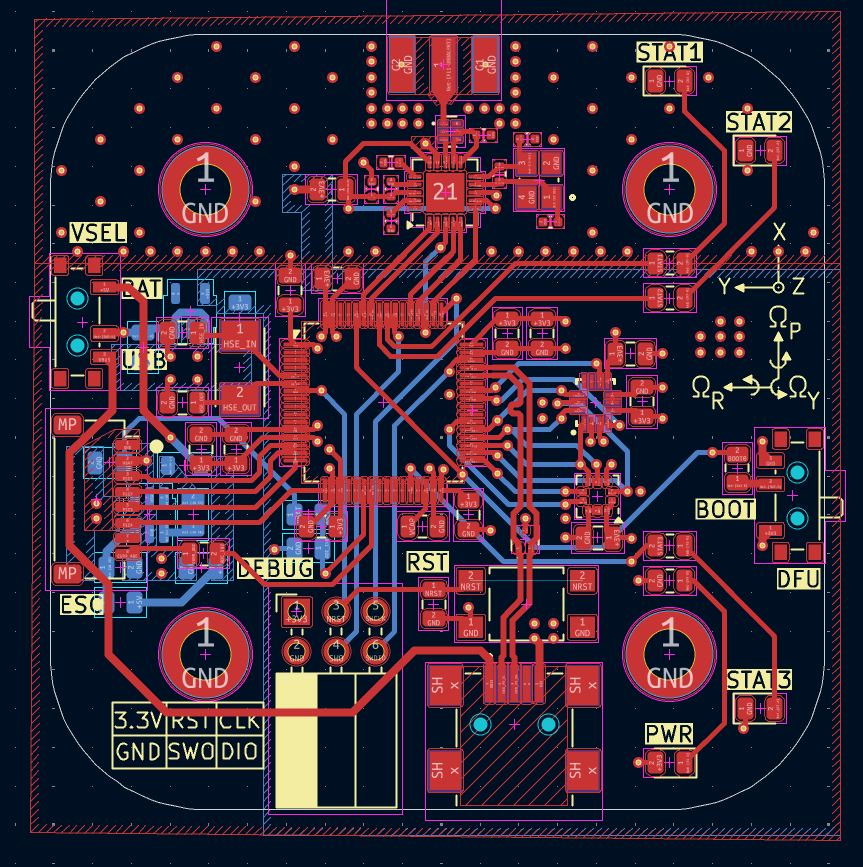
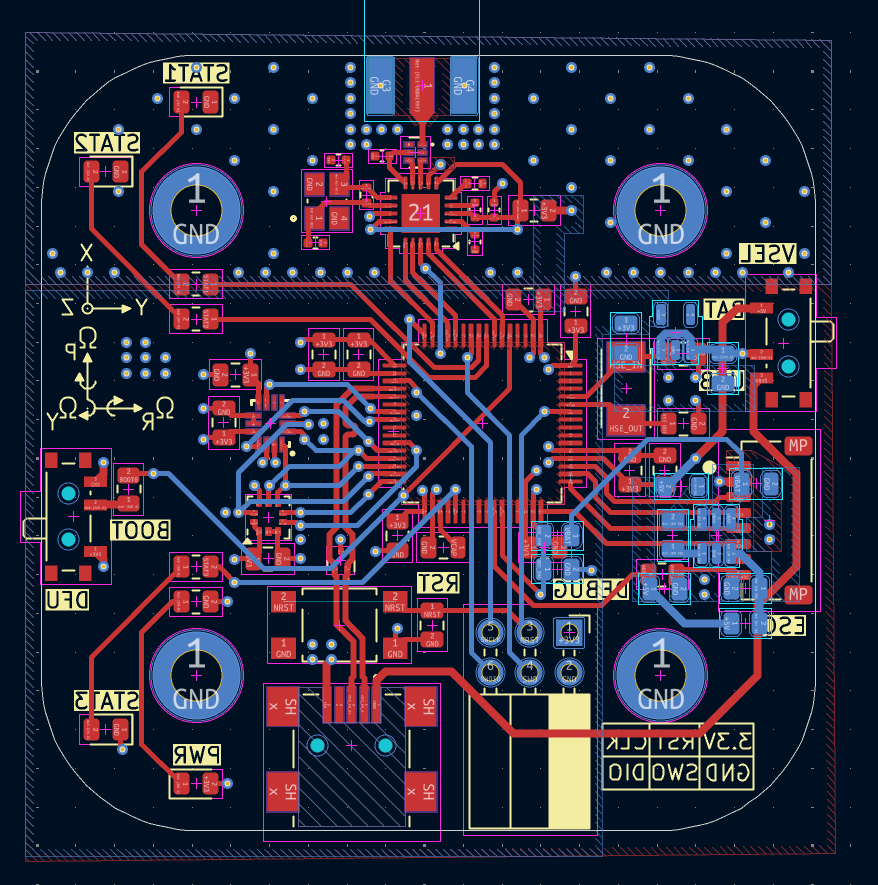
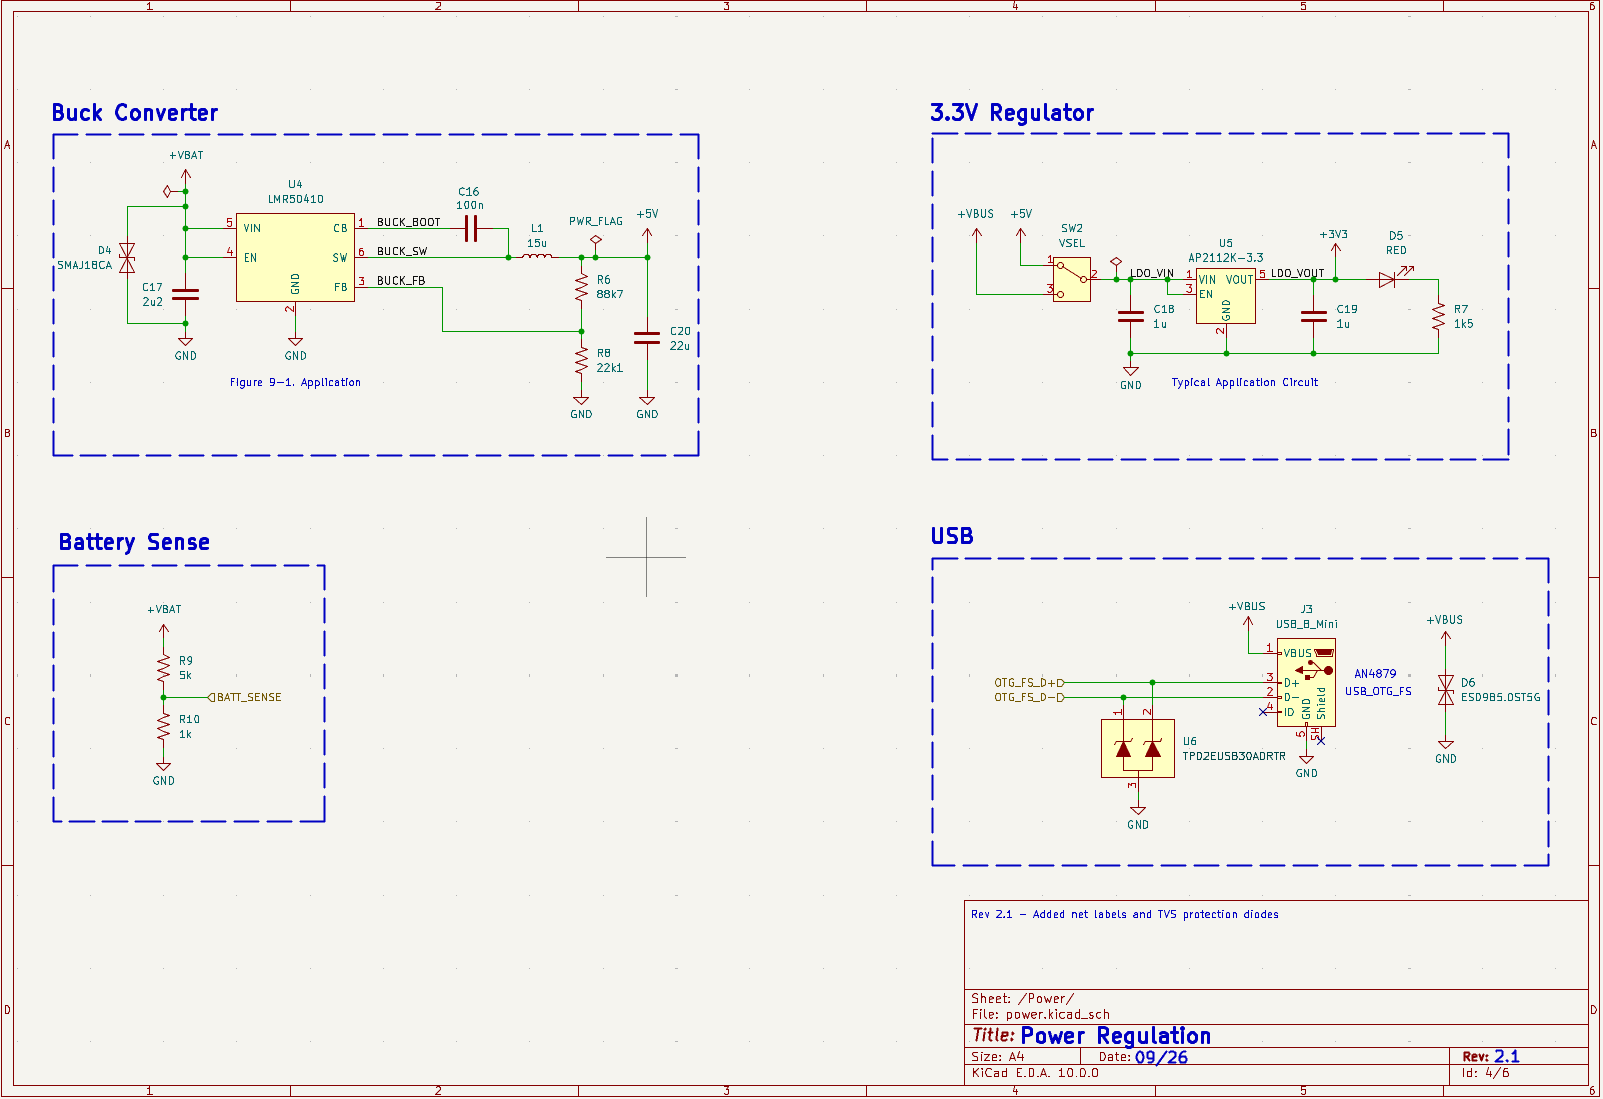
PCB ถูกลดขนาดจาก 50 × 50 mm เป็น 40 × 40 mm และปรับ Footprint / Protection / Debug Connector เพิ่มเติม
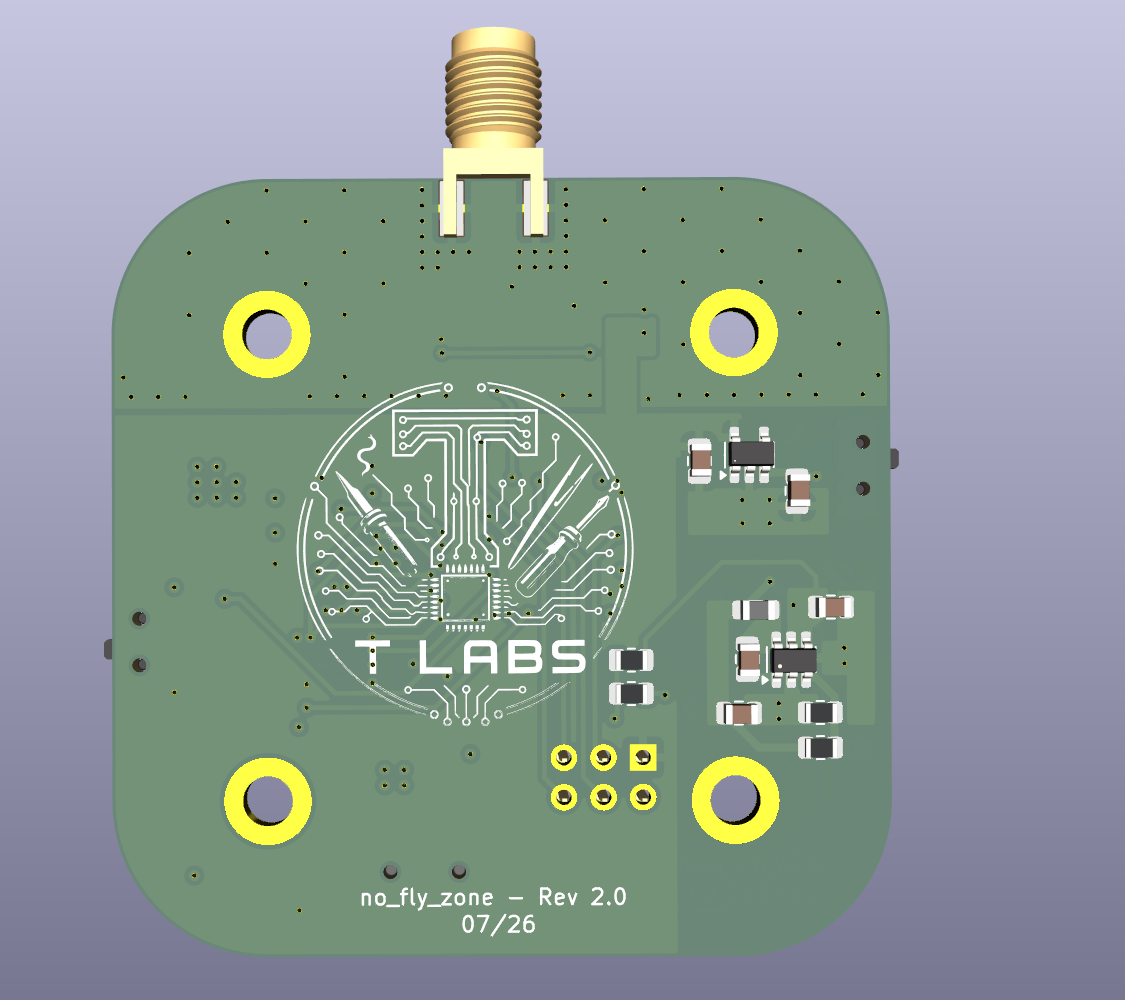
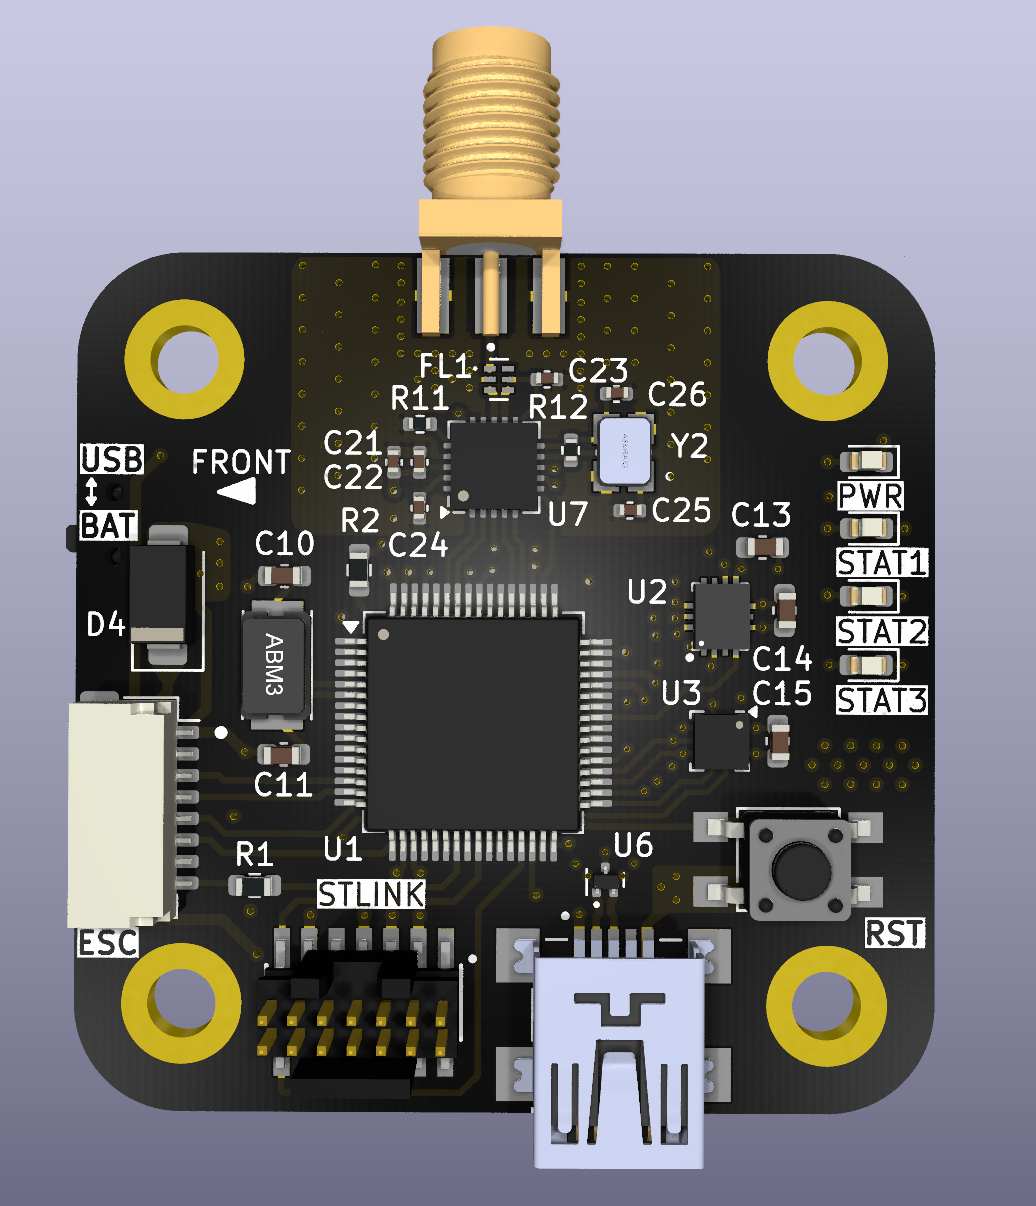
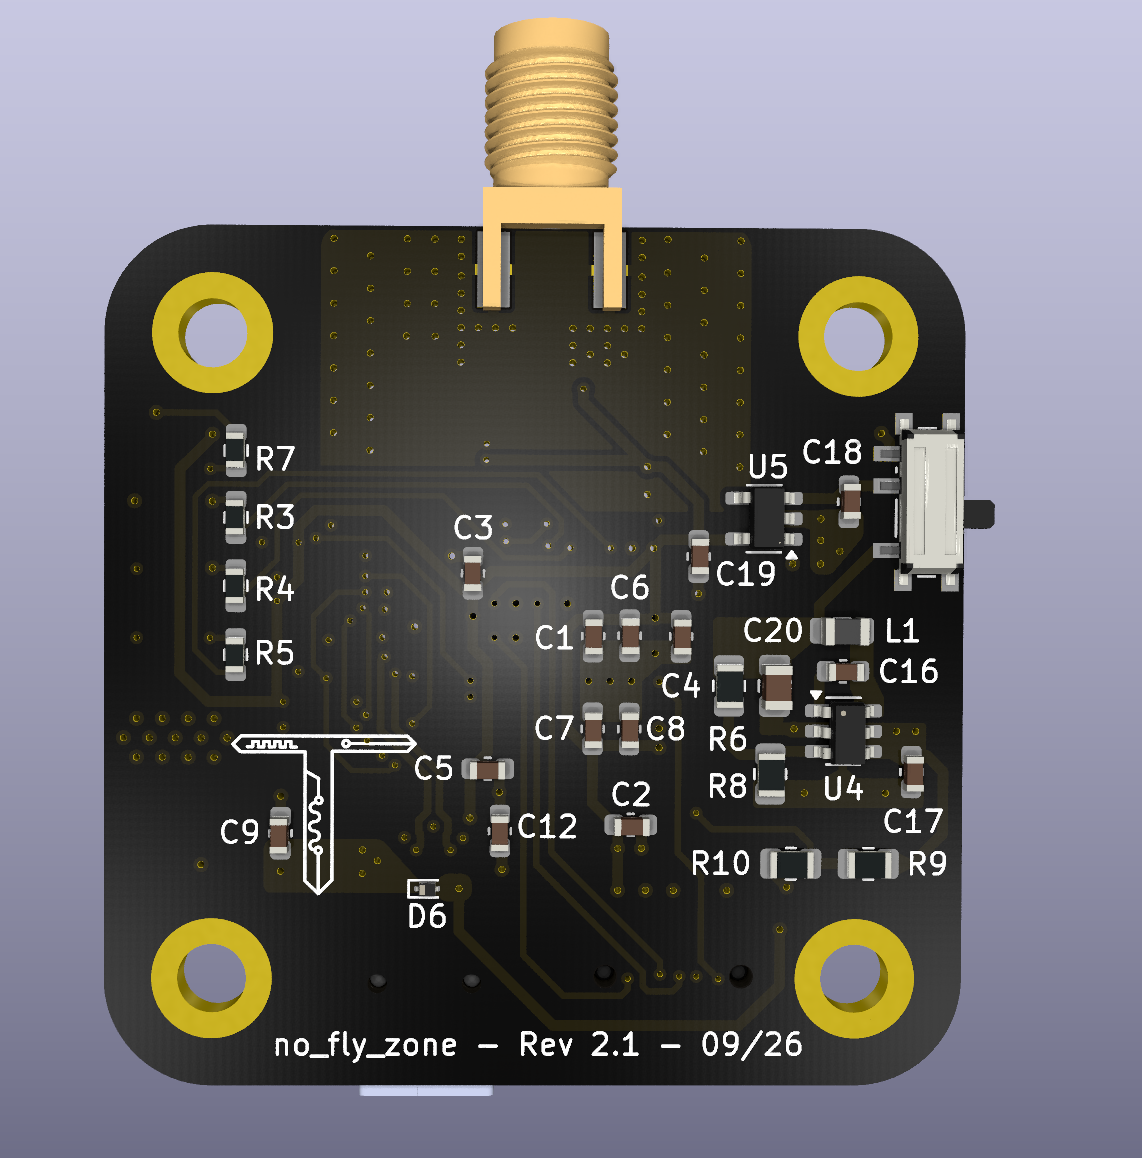
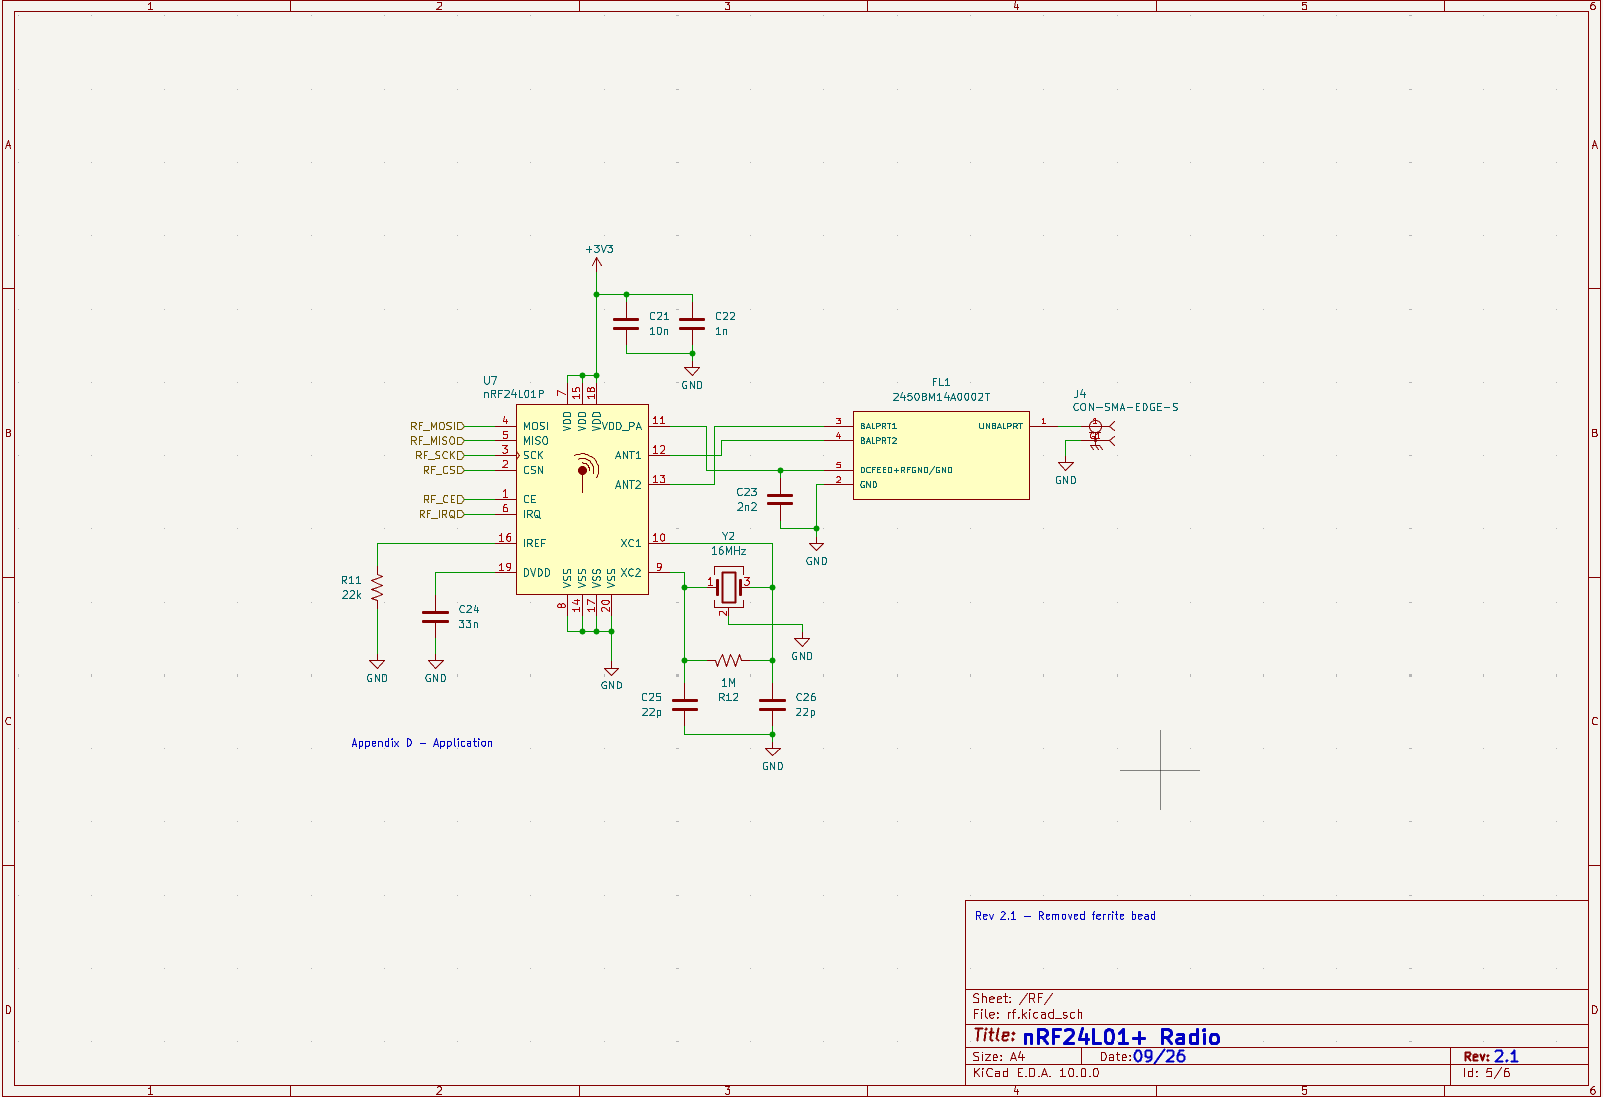
Schematic และ RF Layout
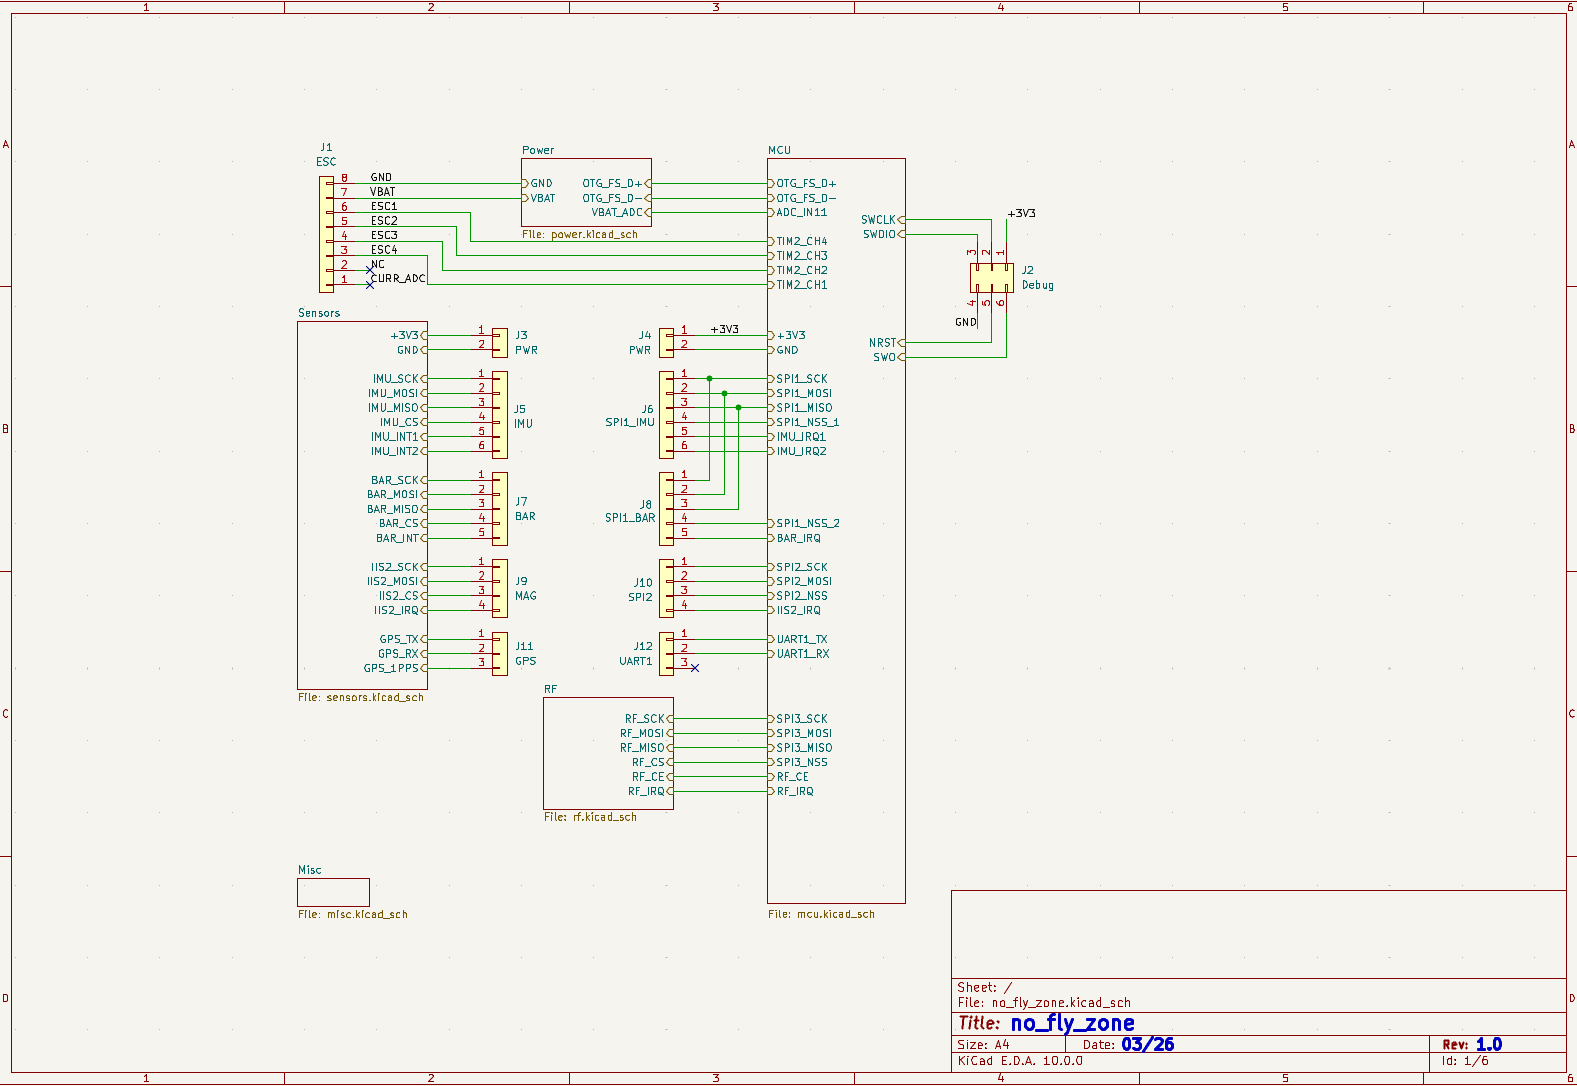
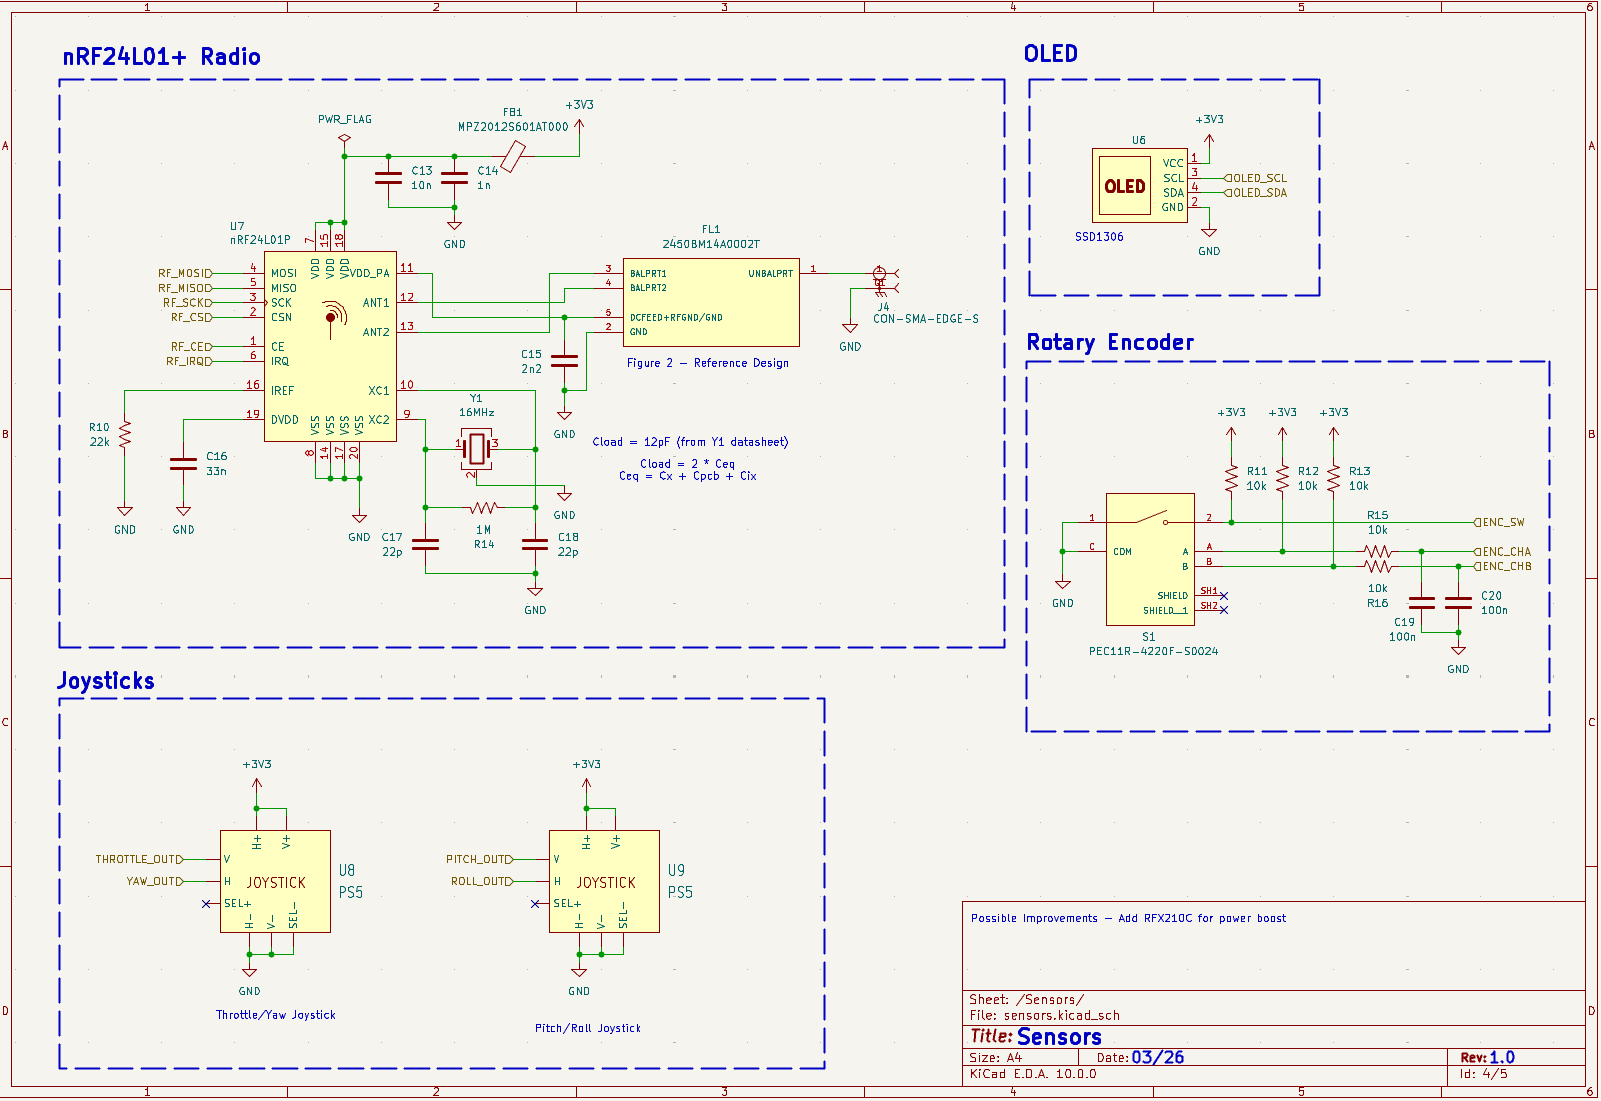
Repository แยก Schematic ออกเป็น MCU, Sensors, Power และ RF ทำให้เห็นการเปลี่ยนแปลงของแต่ละ Revision ได้ชัด
RF Section รอบ nRF24L01 ใช้ Continuous Ground Plane และ Stitching Vias ประมาณ 6 mm ตาม Layout ที่ผู้สร้างอธิบายไว้
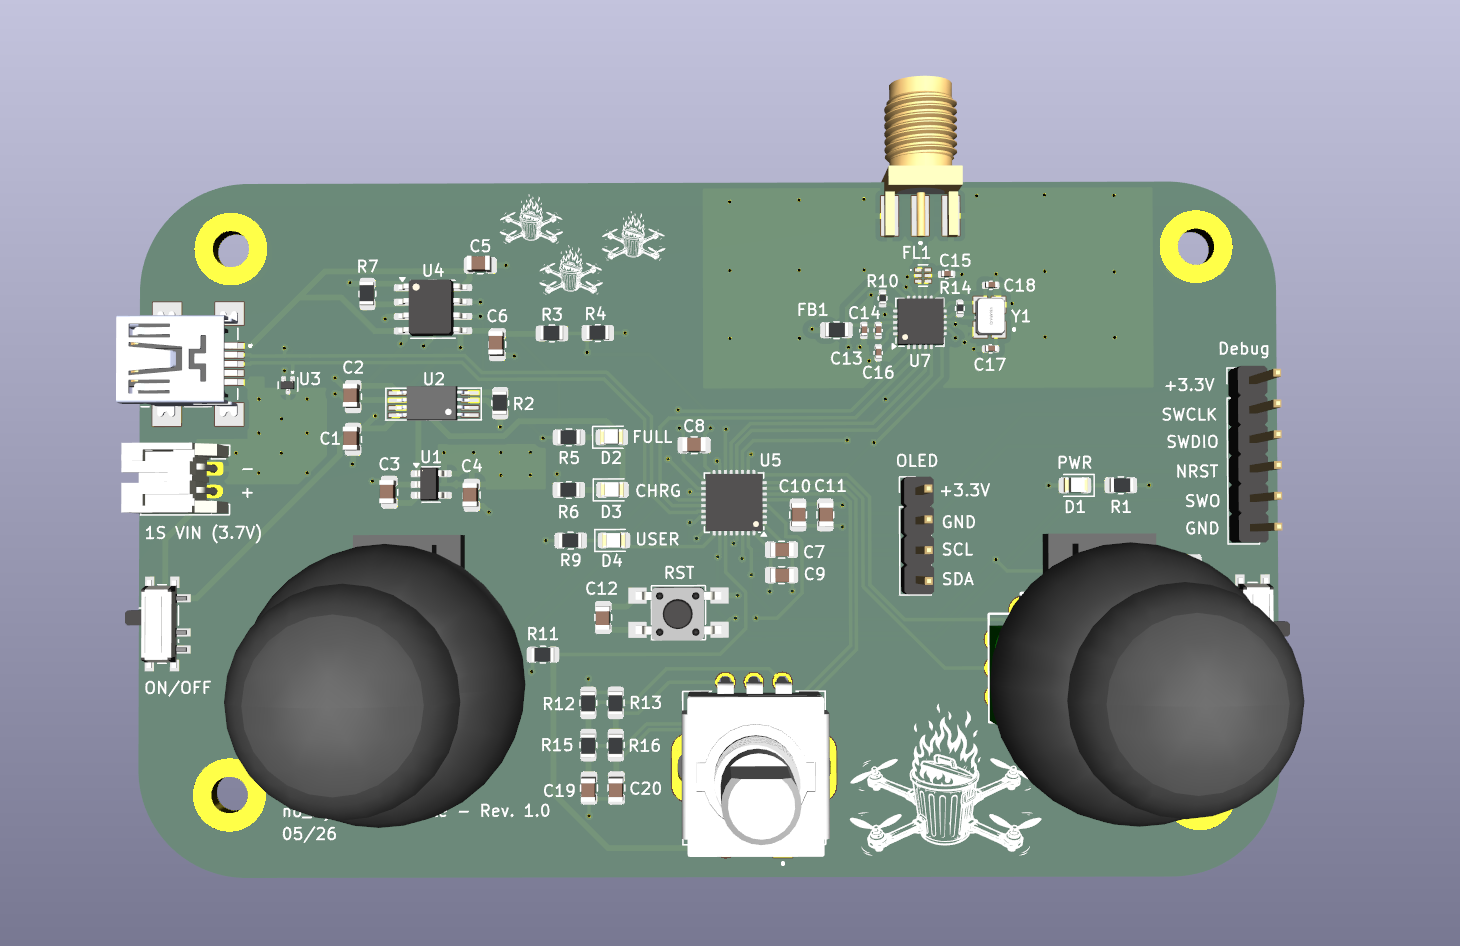
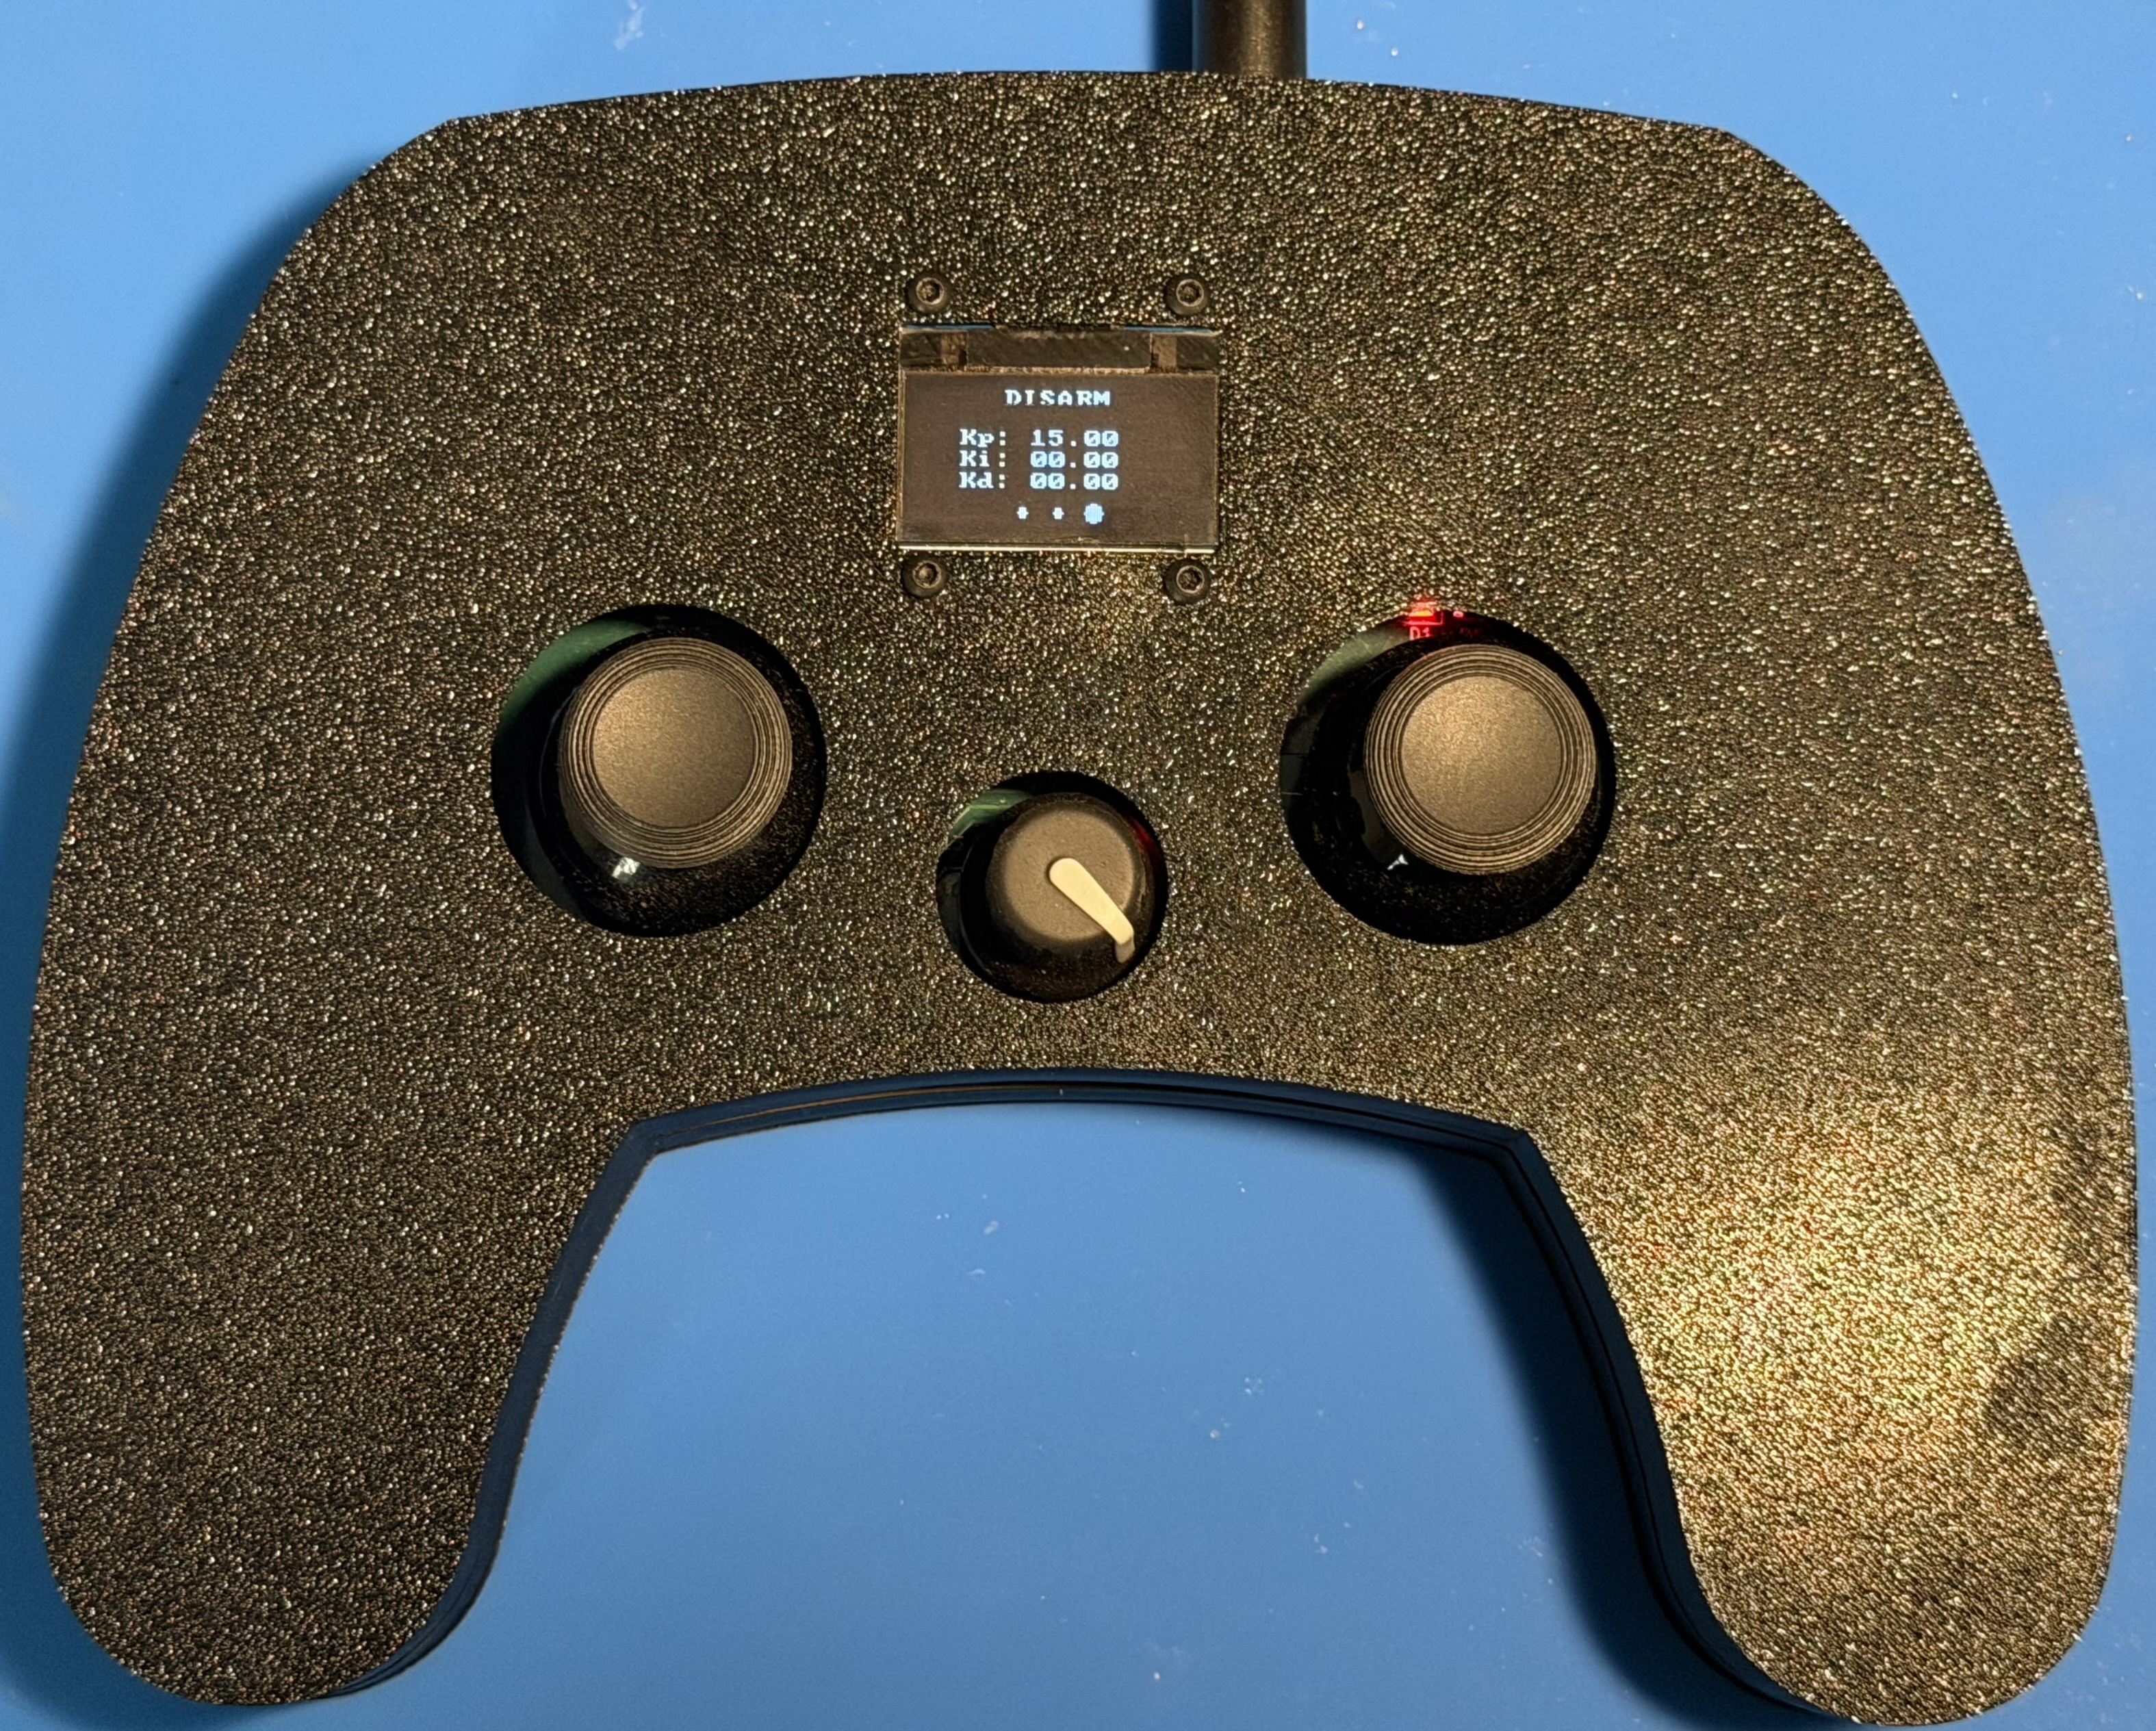
Custom Remote ใช้ STM32L432KC
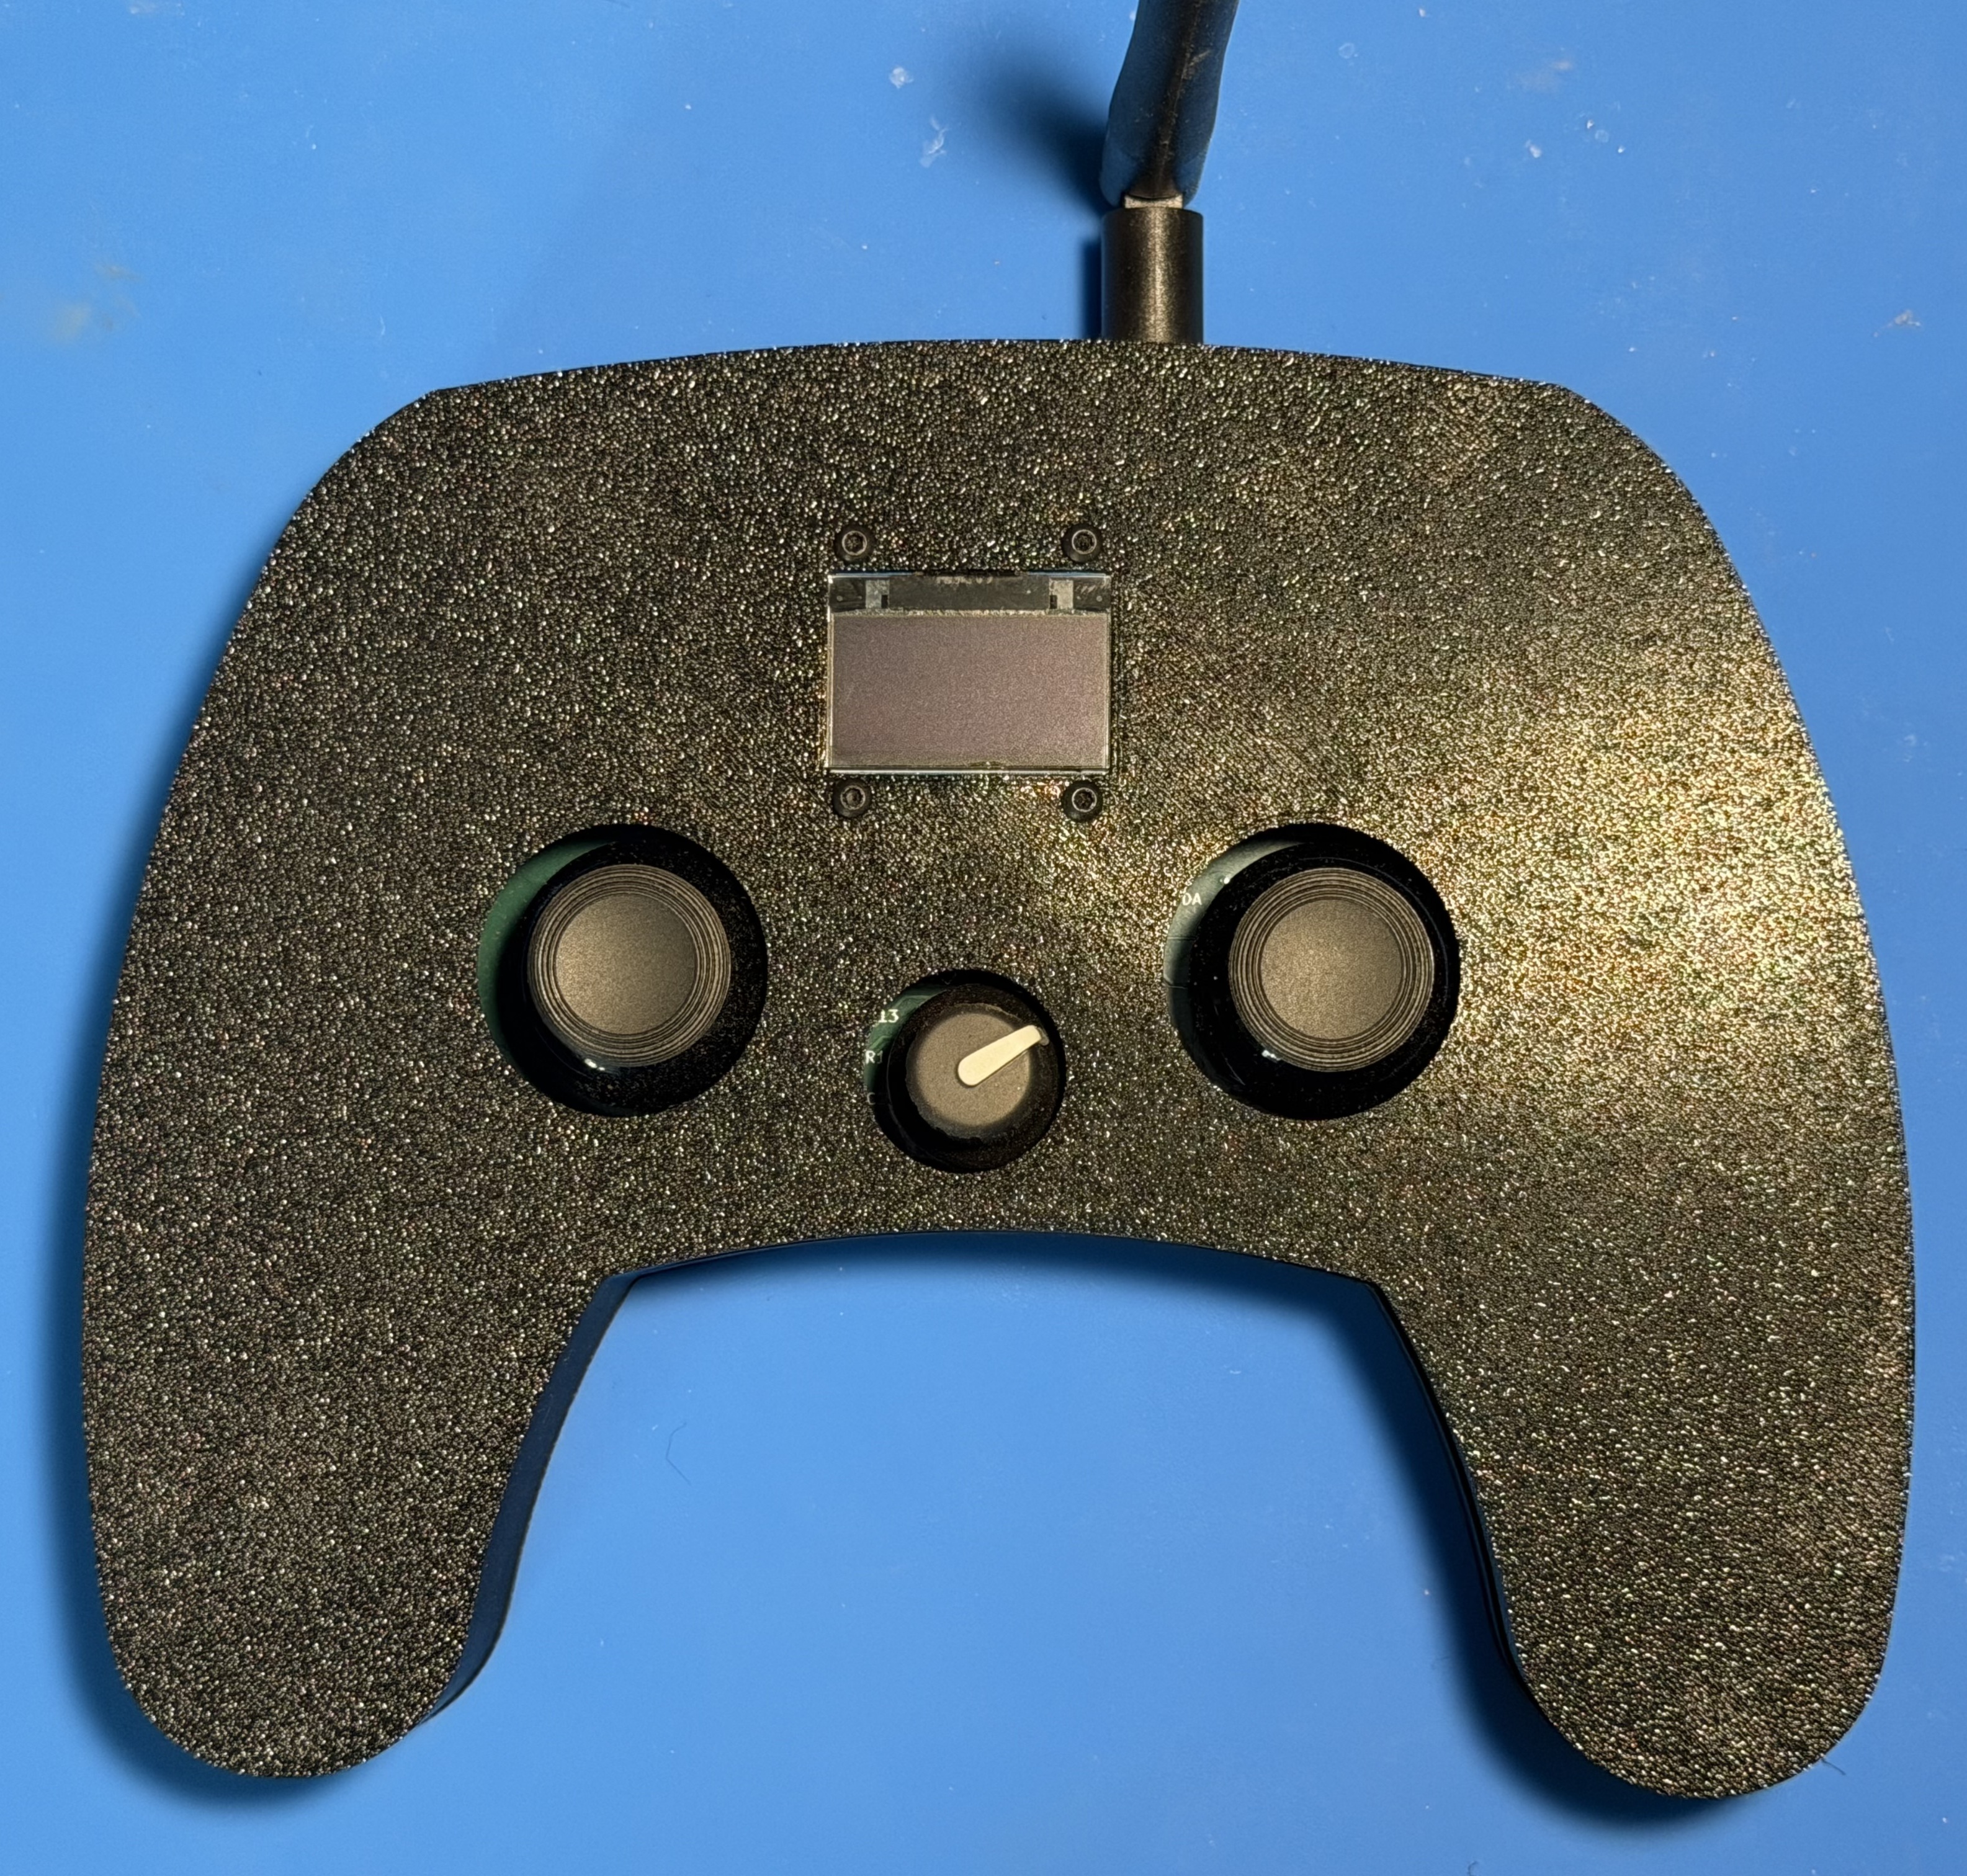
Remote ใช้:
- STM32L432KC
- SSD1306 OLED
- TMR Joysticks
- Rotary Encoder
- nRF24L01
- 1S LiPo
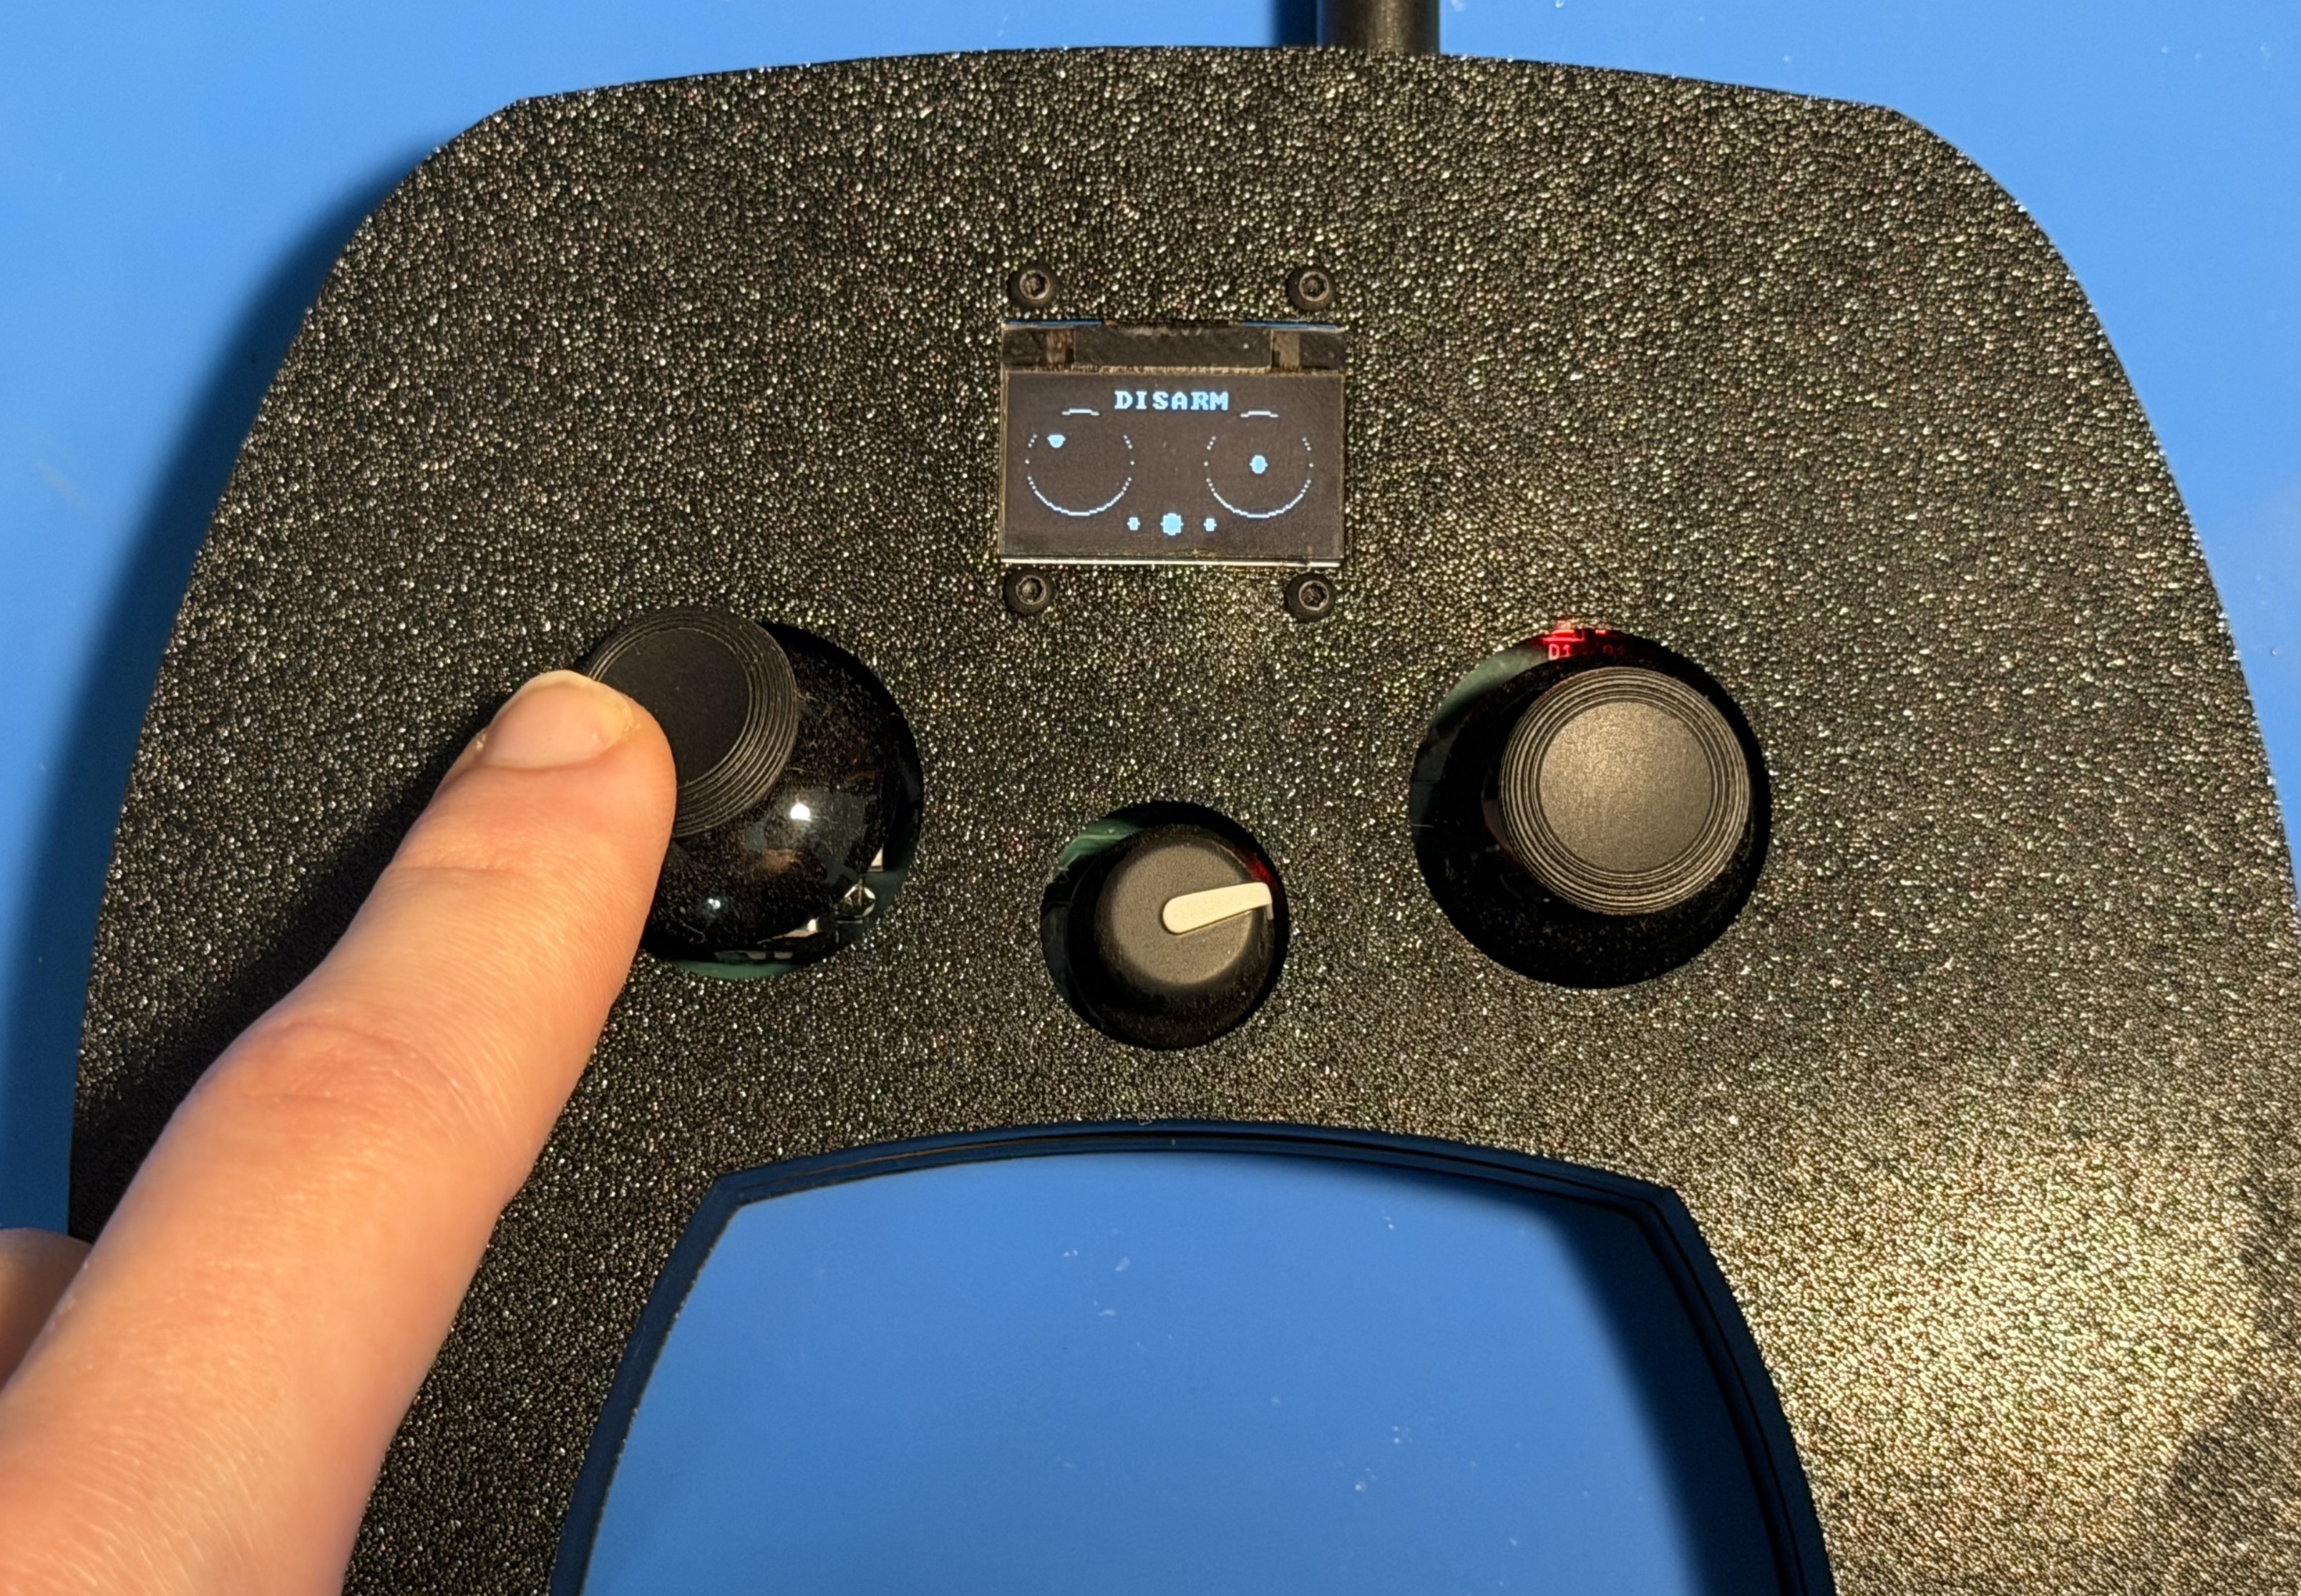
Firmware README ระบุว่า Remote สื่อสารกับ Quadcopter ที่ 200 Hz และรองรับ ARM/DISARM, Joystick Calibration และ PID Tuning
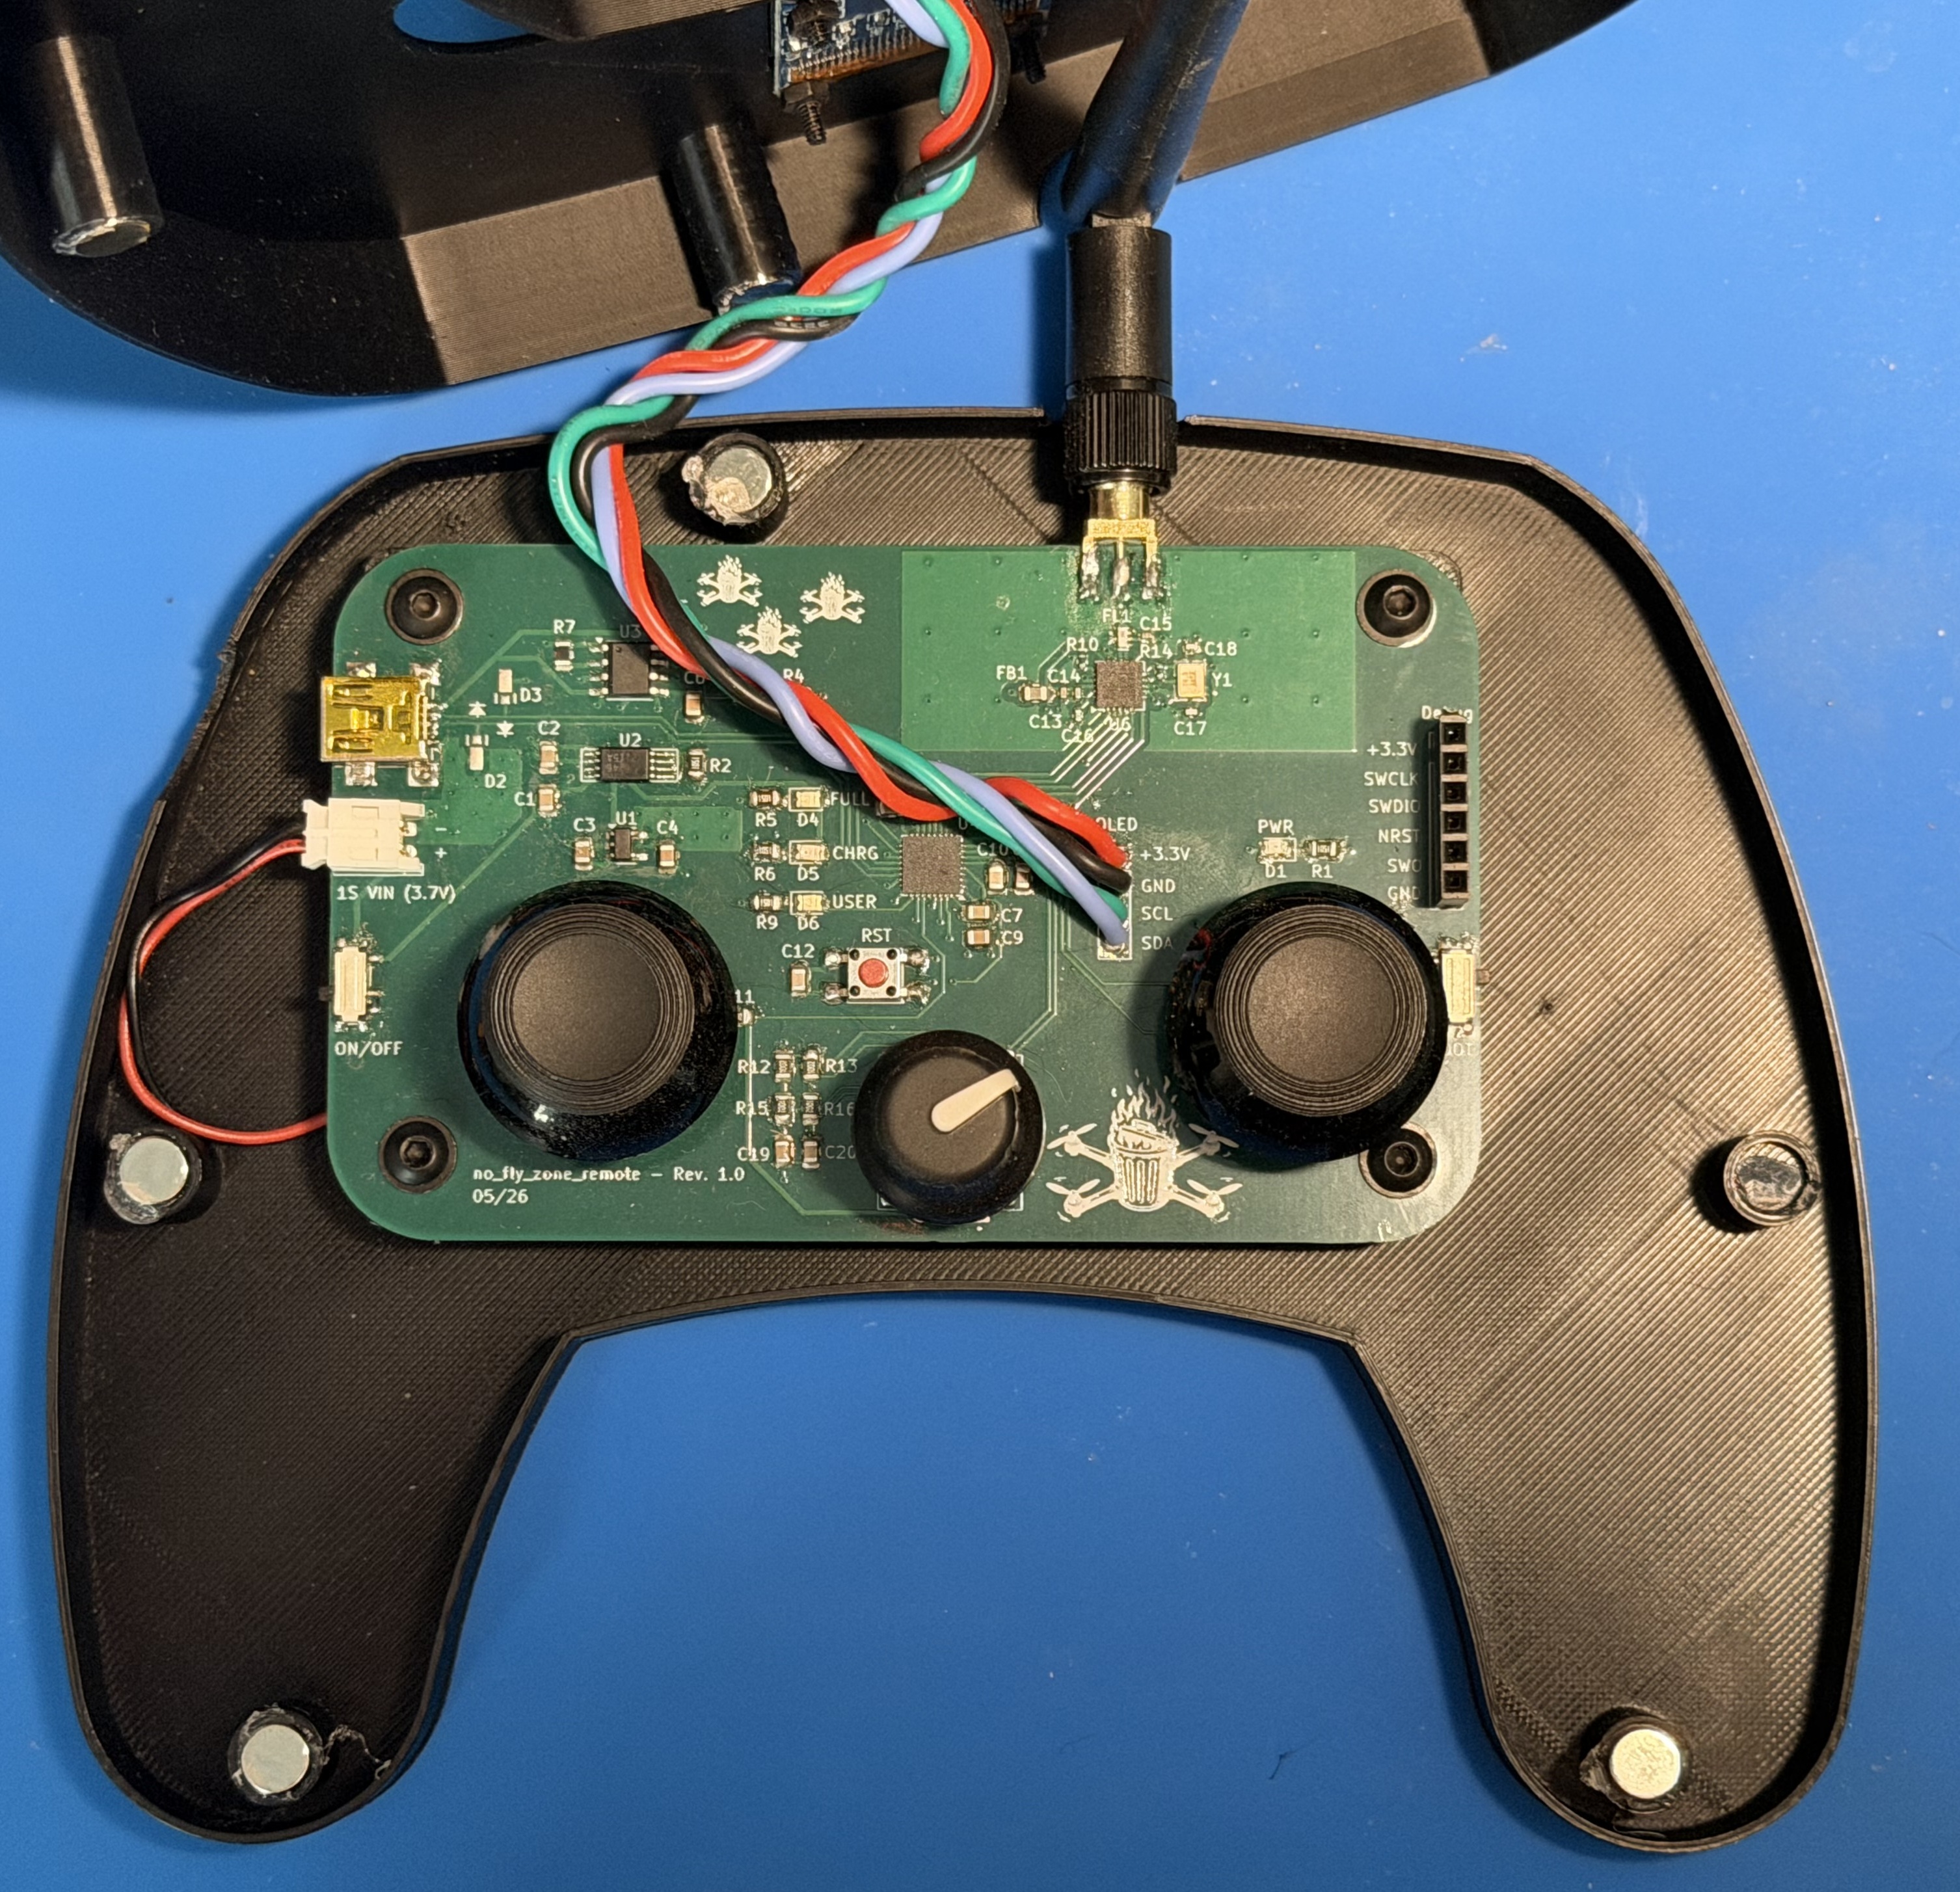
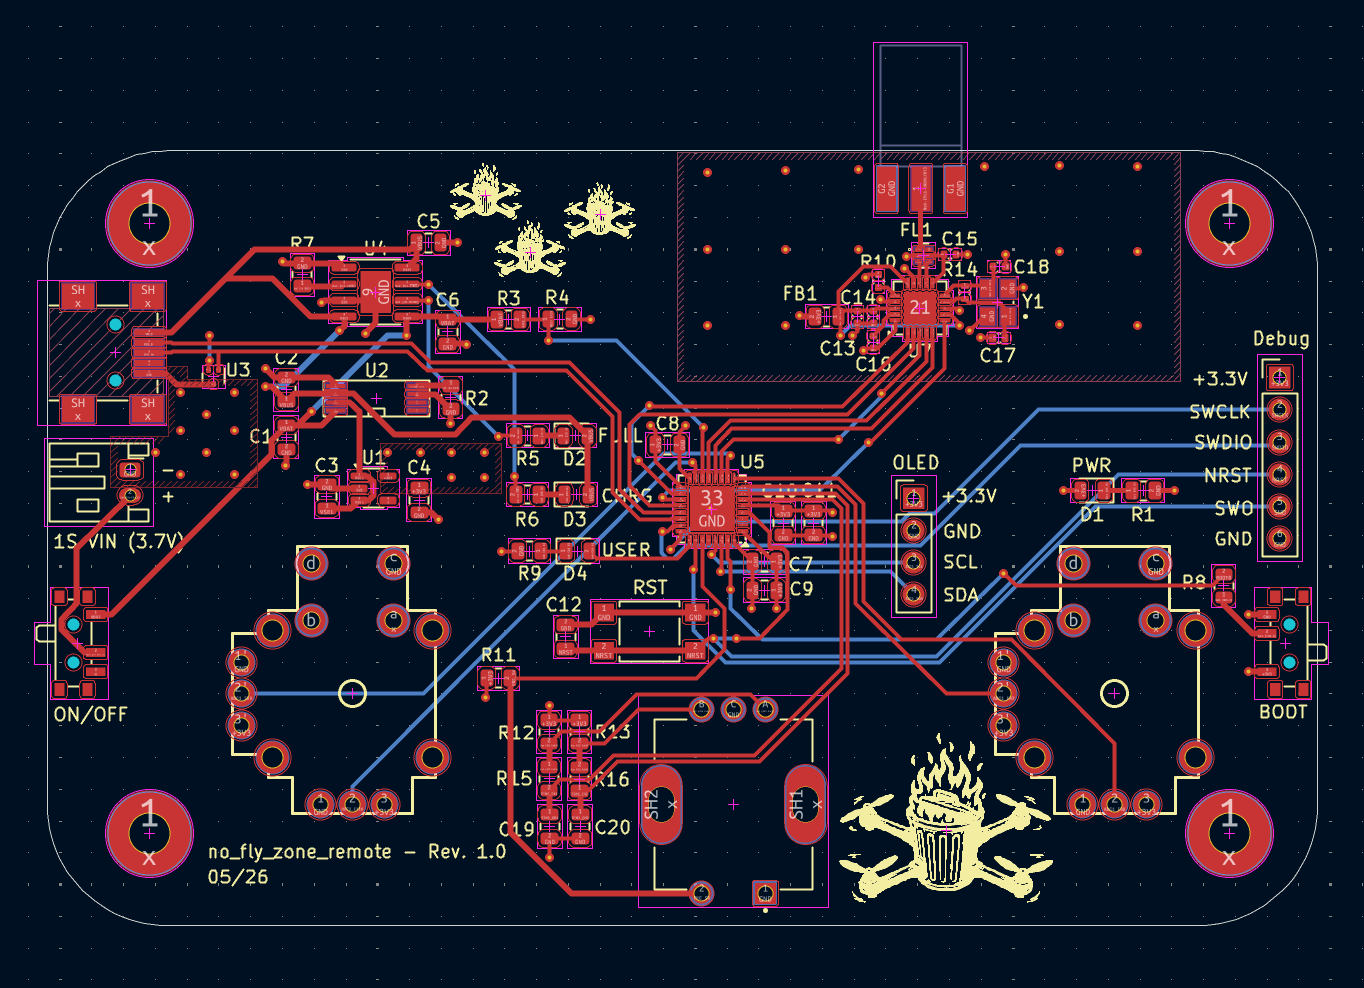
Remote Architecture และ Wireless Link
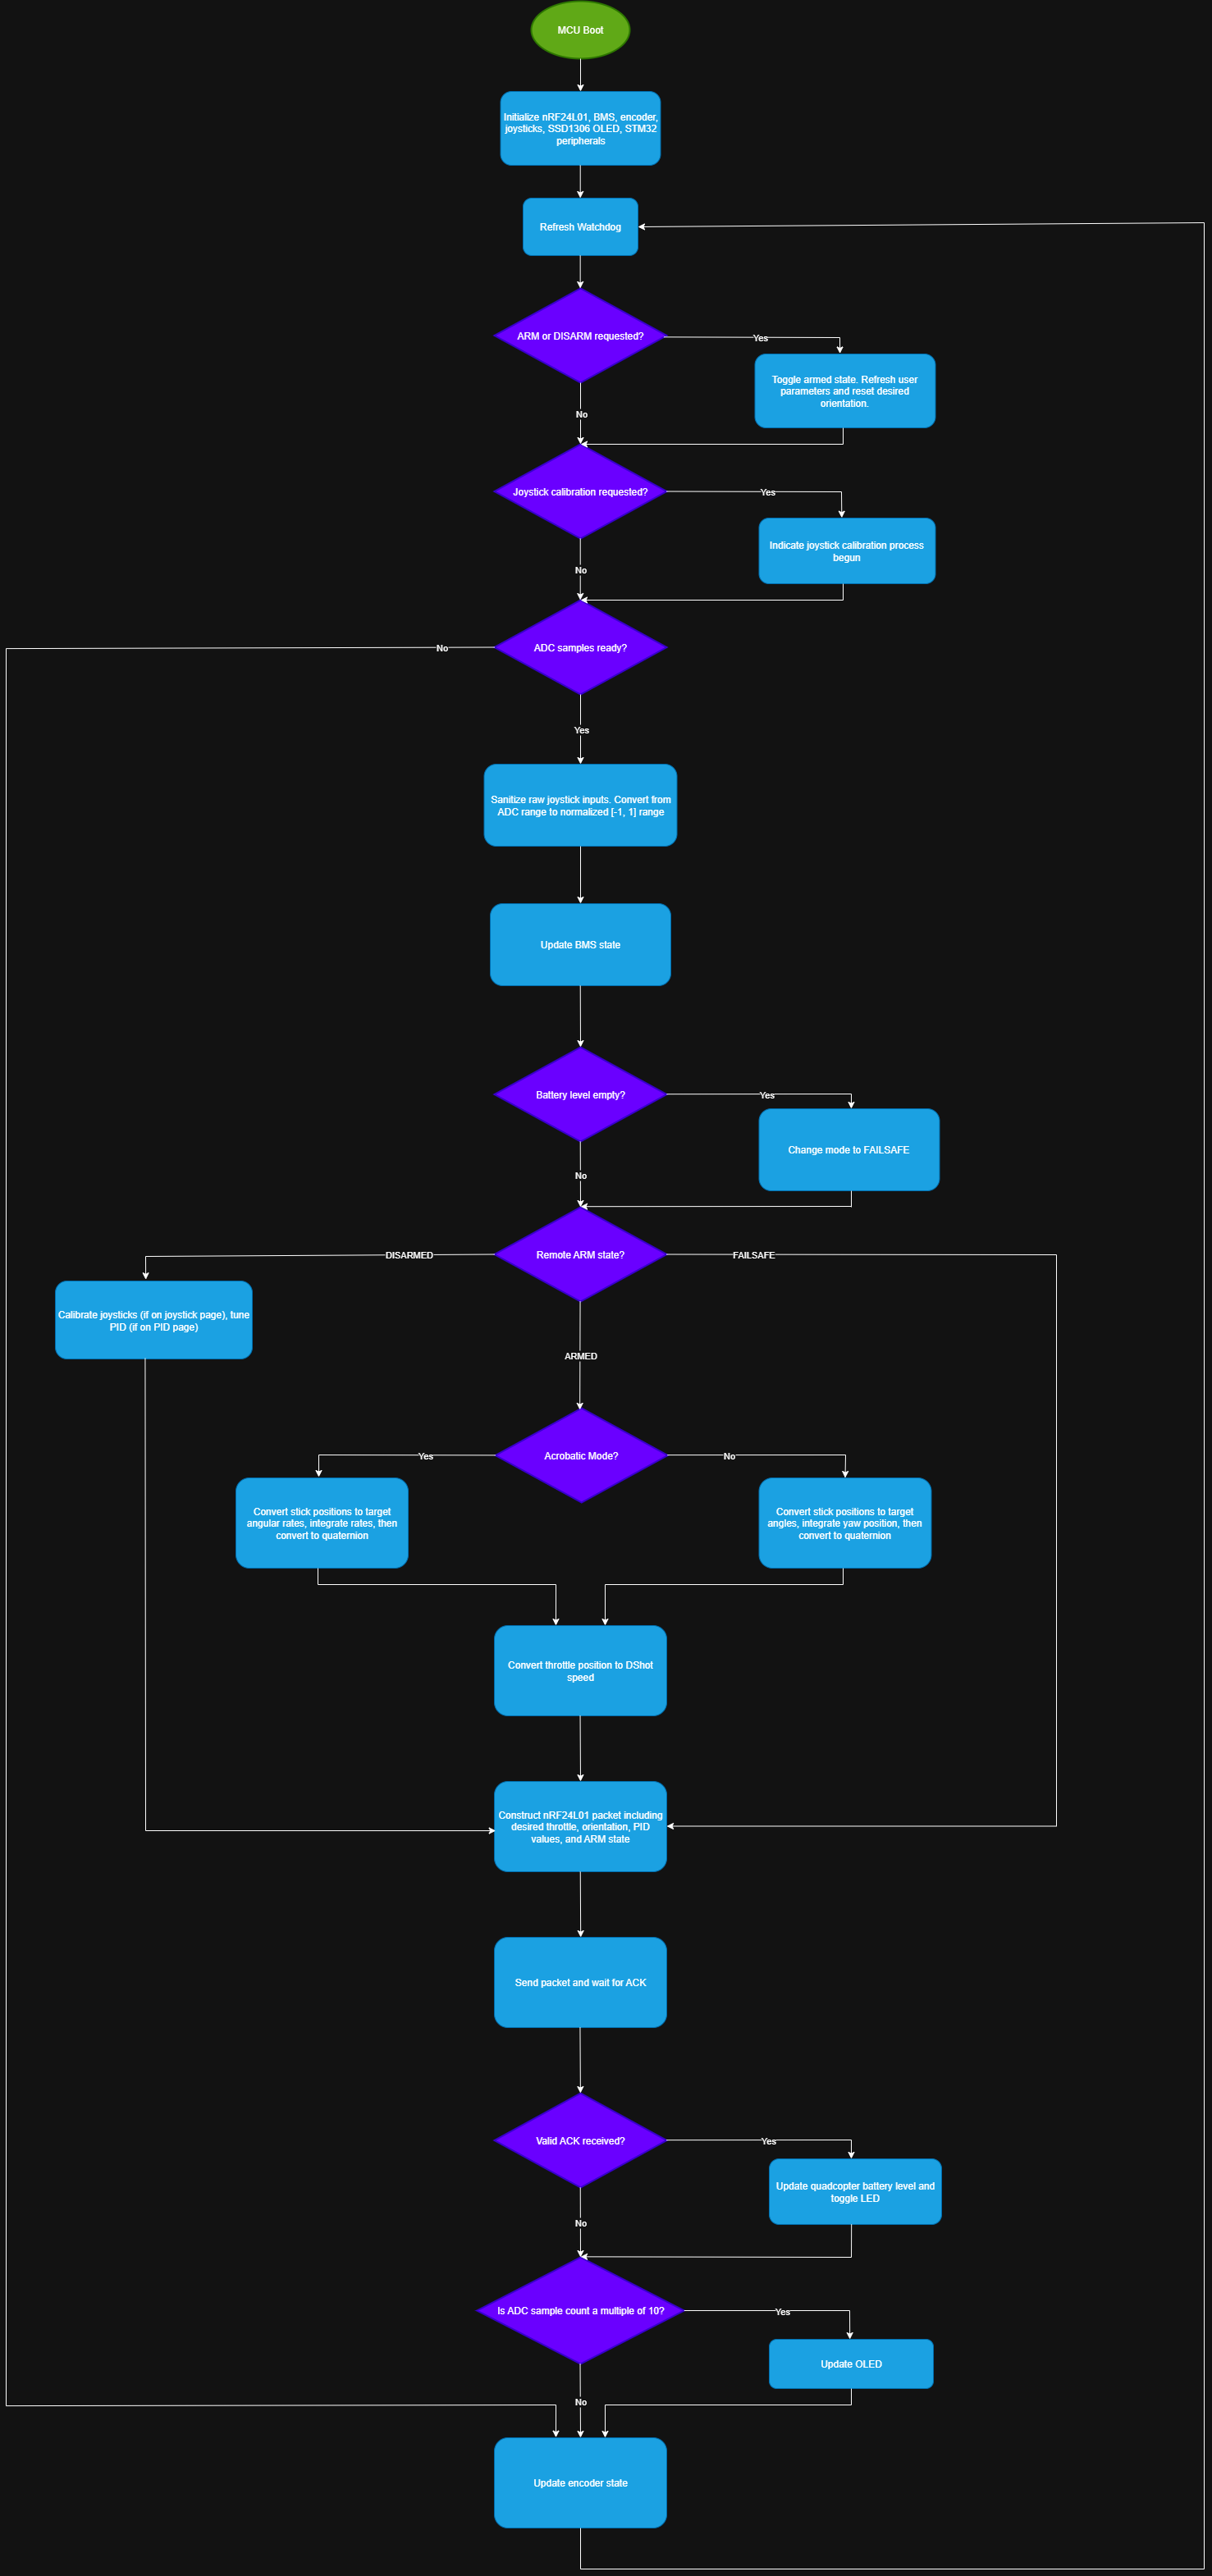
Quadcopter ส่ง ACK Packet กลับมายัง Remote พร้อม State และ Battery Level ที่ผ่าน Running Average
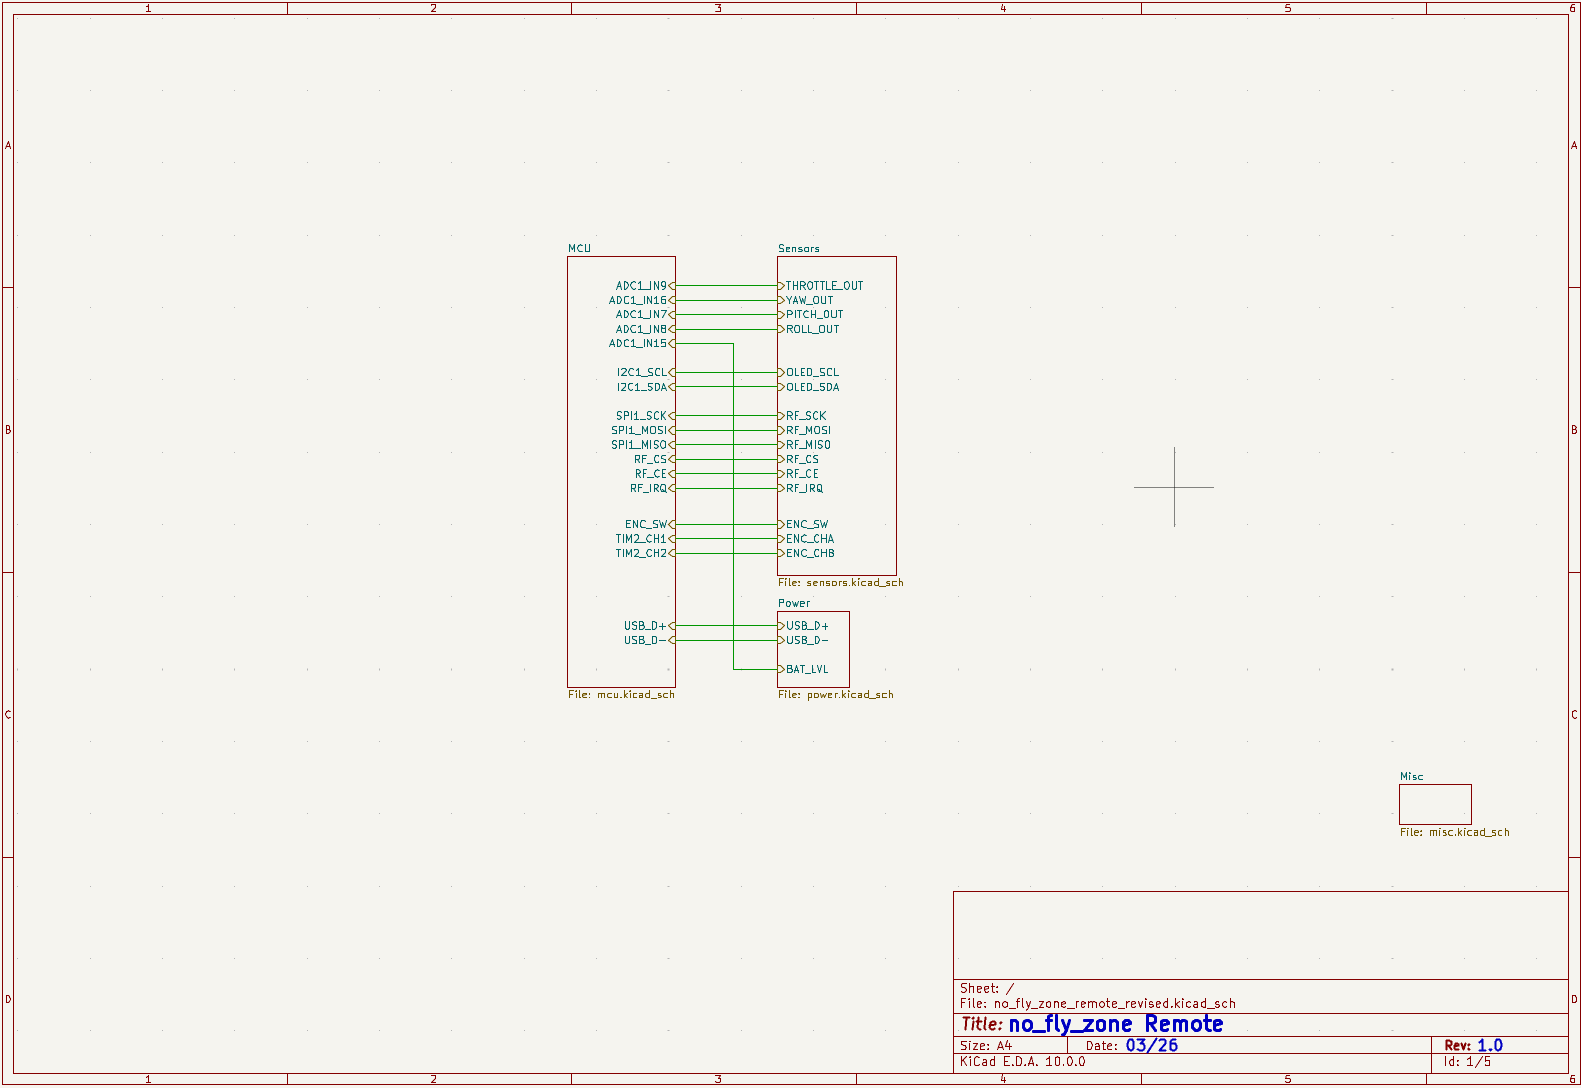
OLED ใช้ดู Battery, Calibration และ PID
Safety และ Failsafe อยู่ใน Firmware
Repository ระบุ Safety Mechanism หลายส่วน:
- Software Watchdog
- Failsafe เมื่อ Sensor Data stale
- Failsafe เมื่อ Remote Link หาย
- Low-battery shutdown
- ARM / DISARM Mode
- Motors หยุดเมื่อเข้าสู่ Failsafe
Hardware หลักของ Quadcopter
| รายการ | ข้อมูลจาก BOM |
|---|---|
| Frame | FPVDrone 225 mm, 5-inch |
| Motor | FLASH HOBBY Arthur 2207.5 1900KV ×4 |
| ESC | AERO SERLFIE 60A 4-in-1 ESC, 2S–6S LiPo |
| Propeller | HQProp Ethix S4 5×3.7×3 |
| Battery | OVONIC 4S 1550mAh 14.8V 100C |
| Remote OLED | 0.96-inch SSD1306 OLED |
| Remote Battery | 3.7V 1100mAh LiPo |
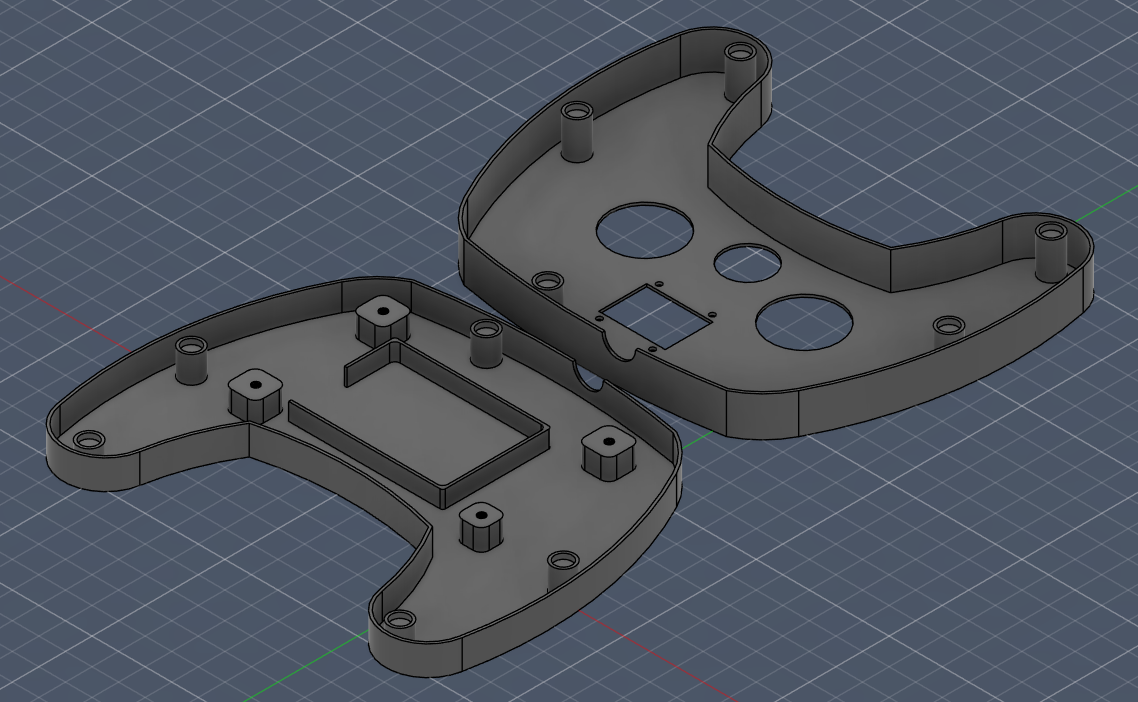
Remote Housing มีไฟล์ Fusion 360 ให้ดาวน์โหลด
Repository มีไฟล์ no_fly_zone_remote_v1_0.f3d สำหรับ Remote Housing
CAD มี Cutout สำหรับ Joystick, Encoder, OLED และพื้นที่สำหรับ LiPo กับ PCB
Source Code เขียนเอง ไม่ใช้ Betaflight
Repository มี Flight Firmware และ Remote Firmware เป็น Source จริง รวมถึง DShot, Madgwick, Joystick, OLED และ RF structures
ผู้สร้างระบุว่า AI ใช้เฉพาะ Python Test Scripts ไม่ได้ใช้สร้าง Flight หรือ Remote Firmware
float w_x_err, w_y_err, w_z_err;
madgwick_curr_to_des(&state, pkt.q_des, k_att,
&w_x_err, &w_y_err, &w_z_err);// immediately stop and disable motors
bldc_stop(&bldc);Firmware, KiCad, Gerber, BOM และ CAD Downloads
ดาวน์โหลด Project ทั้งหมด
Flight Controller Firmware
Remote Firmware
Flight Controller Gerber / Fabrication
Flight Controller KiCad / BOM
Remote PCB / Gerber / BOM
Remote CAD
มี Video ของ No Fly Zone หรือไม่?
จาก CircuitDigest, GitHub Repository, Original Project references และการค้นชื่อ Project / Maker ยังไม่พบ Dedicated YouTube, MP4, WebM หรือ MOV ที่ยืนยันว่าเป็น No Fly Zone ตัวนี้โดยตรง
Repository เองมี Media 48 ไฟล์ แต่ทั้งหมดเป็น PNG/JPEG และไม่มี Video File
ดังนั้น HTML นี้ไม่ฝัง Video ของ STM32 Drone จากโปรเจกต์อื่นเพื่อป้องกันความเข้าใจผิด
FAQ คำถามที่พบบ่อย
No Fly Zone ใช้ Betaflight หรือไม่?
ไม่ Flight และ Remote Firmware ถูกเขียนเอง โดยผู้สร้างระบุเพียงว่าได้รับแรงบันดาลใจบางส่วนจาก PixHawk และ Betaflight
Flight Controller ใช้ MCU อะไร?
STM32F446RCT
Remote ใช้ MCU อะไร?
STM32L432KC
IMU รุ่นอะไร?
LSM6DS3TR
มี Barometer หรือไม่?
มี LPS25HB แต่ Firmware README ระบุว่า ปัจจุบันยังไม่ได้ใช้สำหรับ Altitude Hold
ใช้ Sensor Fusion แบบไหน?
ใช้ Madgwick Filter
STM32 ขับ Motor โดยตรงหรือไม่?
ไม่ STM32 ส่ง DShot Command ไปยัง Commercial 4-in-1 ESC ซึ่งเป็นตัวขับ BLDC Motors
DShot ถูกสร้างอย่างไร?
ผู้สร้างใช้ Timer และ DMA เพื่อสร้าง Digital Bitstream
Remote สื่อสารด้วยอะไร?
ใช้ nRF24L01 ที่ 2.4GHz
Remote Update Rate เท่าไร?
Firmware README ระบุ Wireless Communication ที่ 200 Hz
มี Failsafe หรือไม่?
มีสำหรับ Sensor Data stale, Lost Remote Communication และ Low Battery
มี GPS หรือ Magnetometer หรือไม่?
Revision 1.0 เคยมี แต่ Revision ต่อมาถอดออก
PCB ล่าสุดขนาดเท่าไร?
Revision 2.1 ลดขนาดจาก 50 × 50 mm เป็น 40 × 40 mm
มี Gerber ให้ดาวน์โหลดหรือไม่?
มี Fabrication ZIP สำหรับหลาย Revision รวมถึง Flight Controller Rev 1.0, Rev 2.0, Rev 2.1 และ Remote Revised
มี KiCad Files หรือไม่?
มีทั้ง PCB และ Schematics
มี Firmware Source หรือไม่?
มีทั้ง Flight Controller และ Remote Firmware
มีไฟล์ 3D Printing หรือไม่?
มี Fusion 360 `.f3d` ของ Remote Housing แต่ Source ไม่ให้ STL หรือ Printing Settings
AI เขียน Flight Firmware หรือไม่?
ไม่ ผู้สร้างระบุว่า AI ใช้เฉพาะ Python Test Scripts
โปรเจกต์มีราคาเท่าไร?
Source ไม่ได้ระบุ Total Project Cost และ BOM ไม่มีราคา
มี Video หรือไม่?
จาก Sources ที่ตรวจสอบยังไม่พบ Dedicated Video ของ Project นี้โดยตรง
จาก Board ที่มีปัญหา สู่ Flight Controller ที่บินได้จริง
จุดที่น่าสนใจที่สุดของ No Fly Zone ไม่ใช่แค่การเขียน Flight Stack เอง แต่คือการเก็บปัญหาจาก Hardware Revision แรก แล้วปรับทั้ง PCB, RF, Power, Sensor Suite และ Form Factor
Project จึงเป็นตัวอย่างที่ดีของงาน Embedded ที่ Software, PCB Layout, Sensor Fusion, RF และ Mechanical Design ต้องทำงานร่วมกันจริง
โปรเจกต์นี้มีหลายขั้น แนะนำอ่านต้นฉบับควบคู่กัน
References / แหล่งข้อมูลต้นฉบับ
- CircuitDigest - This DIY Quadcopter Flies on a Homemade STM32 Flight Controller and Remote
- tynix5 / no_fly_zone GitHub Repository
- Flight Controller Firmware Documentation
- Remote Firmware Documentation
- Flight Controller PCB Documentation
- Remote PCB Documentation
- Remote 3D CAD Documentation
- Quadcopter and Remote BOM
กำลังทำ STM32, Sensor หรือ Wireless Project?
No Fly Zone แสดงให้เห็นว่า Flight Controller หนึ่งตัวไม่ได้มีแค่ MCU แต่ต้องรวม Sensor, RF, Power, Control Algorithm และ PCB Layout เข้าด้วยกัน
หากกำลังพัฒนา STM32, Sensor, Wireless, Embedded System หรือ Development Board สามารถสอบถามทีม Globalbyte เรื่องบอร์ดและอุปกรณ์ที่เหมาะกับ Project ได้
และถ้ามี CAD ของ Enclosure แต่ยังไม่มีเครื่องพิมพ์ สามารถสอบถามทีม Globalbyte เรื่องบริการ 3D Printing ได้เช่นกัน


