
TerraGuard รถ Rover ใช้ Arduino UNO Q + Edge AI สำรวจความเสี่ยงไฟป่า
ดาวเทียมและ Drone เหมาะกับการมองพื้นที่จากด้านบน แต่ใต้เรือนยอดป่าหนา ๆ ยังมีใบไม้แห้ง สนเข็มแห้ง และ Brush ที่สะสมอยู่ระดับพื้น ซึ่งเป็นสิ่งที่ผู้สร้าง TerraGuard อยากลงไปสำรวจให้ใกล้กว่านั้น
TerraGuard จึงเป็น 4WD Scout Rover ที่ขับไปตามทางป่า วัด Temperature และ Humidity, ใช้กล้อง XIAO ESP32S3 Sense ถ่ายพื้นด้านหน้า แล้วส่งภาพเข้า Arduino UNO Q เพื่อรัน MobileNetV2 ผ่าน ONNX Runtime แบบ Local และแบ่งภาพออกเป็น Low, Medium หรือ High Risk
จุดที่น่าสนใจคือ Project นี้ไม่ได้จบแค่ AI Classification: มี Encoder, IMU, GPS, BLE Android Controller, Teach / Waypoints / Autonomous Replay, Camera Pan Servo และ Mission Map รวมอยู่ใน Rover คันเดียว

- Arduino UNO Q แบ่งงานระหว่าง STM32 สำหรับ Real-time I/O กับ Linux สำหรับ AI / Navigation
- XIAO ESP32S3 Sense ทำหน้าที่เป็นกล้อง Wi-Fi MJPEG แยกจาก Main Computer
- Dataset ถูกเก็บจาก Rover จริงประมาณ 400 ภาพ ไม่ใช่ Aerial Image จาก Internet
- AI ใช้ MobileNetV2 แบ่งพื้นป่าเป็น Low / Medium / High Risk
- Test Set 53 ภาพให้ Accuracy ประมาณ 64.2% และ Weighted F1 ประมาณ 0.67
- High-risk Recall 100% มาจากตัวอย่าง High-risk เพียง 6 ภาพ และ Precision ของ Class นี้ประมาณ 31.6%
- ระบบมี Teach, Waypoints และ Autonomous Drive Replay
- GPS ไม่ได้ถูกใช้เป็นแหล่งหลักของ Autonomous Navigation หลังพบ Error ใน Field Test
- Project เป็น Maker / Research Prototype ไม่ใช่ Certified Wildfire Detection System
TerraGuard คืออะไร?
แนวคิดของ TerraGuard คือส่ง Sensor และ Camera ลงไปใกล้พื้นป่า เพื่อประเมินสภาพ Surface Fuel เช่นใบไม้แห้ง สนเข็มแห้ง หรือ Brush ที่อาจมองเห็นได้ยากจากด้านบน
คำสำคัญคือ Risk Scout ไม่ใช่ Fire Detector: Project ประเมินลักษณะพื้นและ Microclimate ไม่ได้ตรวจ Flame, Smoke หรือ Thermal Signature โดยตรง
Architecture: Arduino UNO Q แบ่งงาน Linux กับ STM32 อย่างไร?
จุดเด่นของ UNO Q ใน Project นี้คือ Hardware เดียวมีทั้ง Real-time Microcontroller และ Linux Application Processor แล้วสื่อสารกันผ่าน RPC Bridge
UNO Q Linux ↕ RPC Bridge ↕ UNO Q STM32 → Motors / Sensors / Servo
| ฝั่ง | งานหลักใน TerraGuard |
|---|---|
| STM32 Real-time MCU | Motor PWM, Encoder Interrupt, IMU, AHT Sensor, GPS, Servo และ Low-level I/O |
| Linux / Debian | Python Service, Sensor Fusion, Navigation, BLE, ONNX Inference, Mission Logging และ Visualization |
| XIAO ESP32S3 Sense | ส่งภาพ MJPEG / JPEG ผ่าน Wi-Fi ให้ Linux Side ใช้ประมวลผล |
Architecture แบบนี้ทำให้ Task ที่ต้องตอบสนองกับ Hardware เร็ว อยู่ฝั่ง MCU ขณะที่ AI และ High-level Navigation อยู่บน Linux
Hardware Stack ของ TerraGuard

| Component | หน้าที่ |
|---|---|
| Arduino UNO Q | Main Compute: STM32 + Linux |
| XIAO ESP32S3 Sense | Ground Camera / Wi-Fi Stream |
| BNO055 | Heading / Orientation |
| AHT10 / AHT20 | Temperature / Humidity |
| NEO-6M | GPS Logging |
| Quadrature Encoders ×4 | Wheel Odometry |
| L298N ×2 | Motor Drivers สำหรับ 4WD |
| SG90 Servo | หมุนกล้องประมาณ -60° ถึง +60° |
| AS7341 | Spectral Sensor ที่มีอยู่ใน BOM / Firmware |


ทำไม Rover ถูกแบ่งเป็น Upper Deck และ Lower Deck?
ผู้สร้างแบ่งโครงรถเป็นสองชั้น เพื่อแยก Power / Wiring ออกจาก Main Compute
Lower Deck
- Main 3S 11.1 V Li-ion Battery
- Wiring ส่วนใหญ่
- Camera Pan Servo
- AHT10 ใกล้ระดับพื้น
การวาง AHT10 ใกล้พื้น เป็น Design Choice ของผู้สร้าง เพื่อวัด Microclimate ใกล้ชั้นใบไม้และวัสดุแห้ง มากกว่าวาง Sensor ไว้สูงบนตัวรถ
Upper Deck
- Arduino UNO Q
- L298N Motor Drivers
- BNO055
- NEO-6M GPS
XIAO ESP32S3 Sense Camera ทำงานอย่างไร?
กล้องถูกวางด้านหน้าของ Rover บน Socket ที่หมุนด้วย SG90 Servo เพื่อมอง:
- ซ้ายประมาณ -60°
- ตรงกลาง 0°
- ขวาประมาณ +60°
Current GitHub Camera Firmware เปิดตัวเองเป็น Wi-Fi Access Point และให้ HTTP Endpoint:
/capture — Single JPEG Snapshot
/ — Browser Live Dashboard
Current Code ตั้ง Camera Stream ไว้ที่ VGA 640 × 480 JPEG และใช้ PSRAM เมื่อพร้อมใช้งาน
Hackster Quick Setup เรียก Access Point ว่า
TerraGuard_Cam แต่ Current GitHub Firmware ใช้ TerraGuard_Camera ดังนั้นควรดู Firmware Revision ที่ใช้งานจริงเป็นหลักPower Architecture และจุดที่ Source ขัดกัน
Rover หลักใช้ 3S Li-ion Battery ที่ Source ระบุเป็น 11.1 V และมี MP1584EN Buck Converter สำหรับ 5 V Rail บางส่วน
Motor Power ถูกจ่ายเข้า L298N Drivers ตาม Architecture ของ Project ขณะที่ Encoder และ Servo ใช้ 5 V Rail ที่ลดแรงดันแล้ว
Hackster Story ระบุว่า XIAO ESP32S3 Sense ใช้ 3.7 V Li-ion Battery ของตัวเอง เพราะ Camera อยู่บน Moving Joint แต่ GitHub README Pinout Table กลับจัด ESP32 ไว้บน 5 V Rail
ดังนั้นบทความนี้ไม่สร้าง Wiring Power เพื่อแก้ Conflict นี้เอง ควรตรวจ Hardware Revision และ Diagram จริงก่อนประกอบ
Pinout / Wiring จาก Current GitHub README
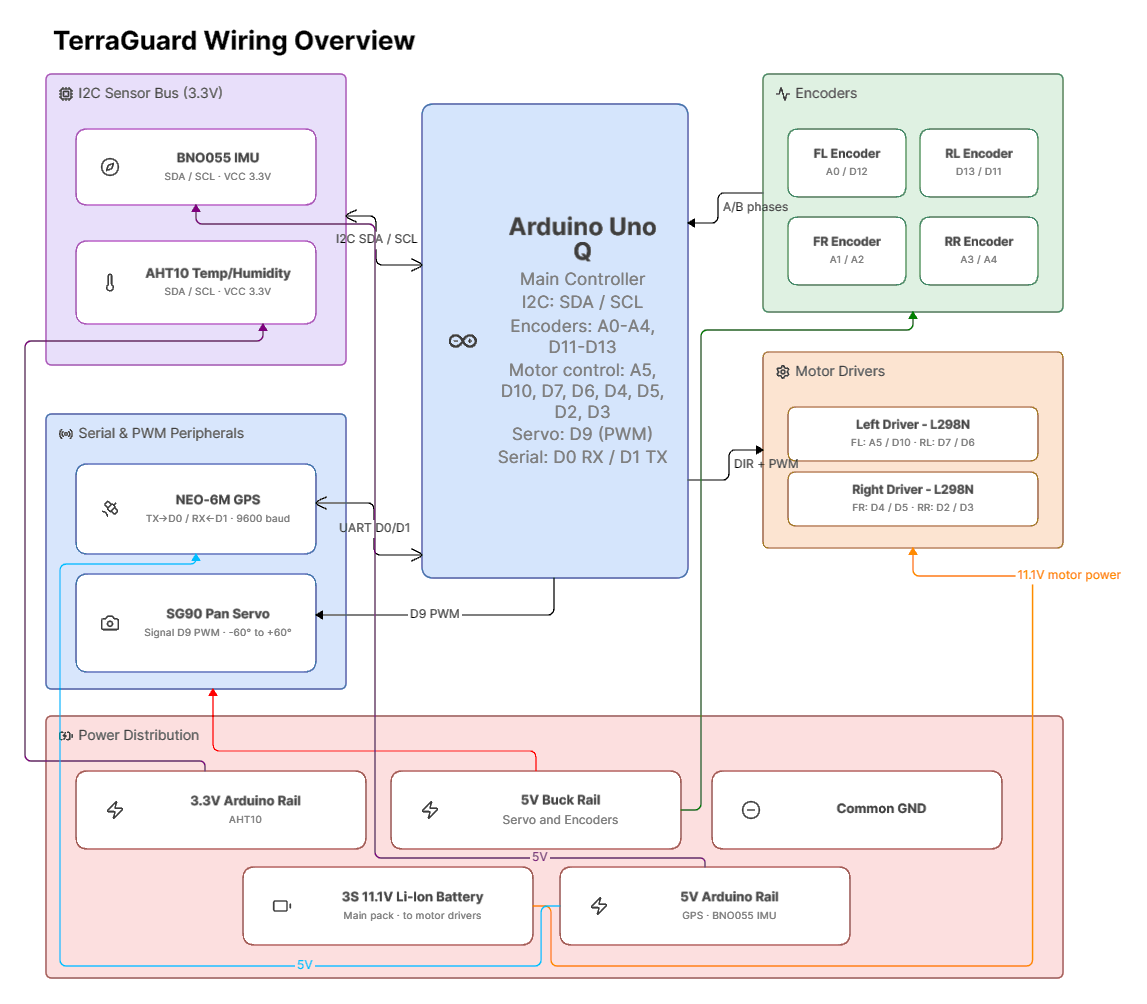
| UNO Q Pin | Device | Function |
|---|---|---|
| I2C SDA | BNO055, AHT10 | Shared I2C Data |
| I2C SCL | BNO055, AHT10 | Shared I2C Clock |
| A0 | Front Left Encoder | Phase A |
| D12 | Front Left Encoder | Phase B |
| D13 | Rear Left Encoder | Phase A |
| D11 | Rear Left Encoder | Phase B |
| A1 | Front Right Encoder | Phase A |
| A2 | Front Right Encoder | Phase B |
| A3 | Rear Right Encoder | Phase A |
| A4 | Rear Right Encoder | Phase B |
| A5 | L298N #1 | Front Left Direction |
| D10 PWM | L298N #1 | Front Left PWM |
| D7 | L298N #1 | Rear Left Direction |
| D6 PWM | L298N #1 | Rear Left PWM |
| D4 | L298N #2 | Front Right Direction |
| D5 PWM | L298N #2 | Front Right PWM |
| D2 | L298N #2 | Rear Right Direction |
| D3 PWM | L298N #2 | Rear Right PWM |
| D9 PWM | SG90 | Camera Pan Servo |
| D0 / RX | NEO-6M | GPS NMEA Input |
| D1 / TX | NEO-6M | GPS Configuration |
GitHub README ยังระบุ 4.7 kΩ Pull-up ไป 3.3 V บน Shared I2C Bus ของ BNO055 และ AHT Sensor
เก็บ Dataset จากพื้นป่าจริงอย่างไร?

ผู้สร้างตั้งใจไม่ใช้ Generic Aerial Photos เพราะมุมมองจากอากาศ แตกต่างจากสิ่งที่ Camera บน Rover เห็นมาก
ใน Teach Mode ผู้ใช้ขับ Rover ผ่าน Android App แล้วถ่ายภาพที่มุม:
- -60°
- 0°
- +60°
พร้อมเก็บ Temperature, Humidity และ Odometry Coordinate ประกอบกับภาพ
dataset/ ใน Repository Structure แต่ Root Listing ปัจจุบันที่ตรวจ ไม่แสดง Dataset Folder ดังกล่าว จึงไม่ควรบอกว่าชุดภาพประมาณ 400 รูป ดาวน์โหลดจาก Current Repo ได้ครบLow / Medium / High Risk คืออะไร?
ผู้สร้างสร้าง Label สำหรับ Prototype เอง 3 กลุ่ม:
| Class | ตัวอย่างที่ Source ใช้อธิบาย |
|---|---|
| Low Risk | Moist soil, damp moss, gravel, rocks, lush green vegetation |
| Medium Risk | Normal forest debris, leaves, twigs, mixed or patchy brush |
| High Risk | Dry pine needles, dry brush, brittle dead leaves และ Surface Fuel แห้งหนาแน่น |
MobileNetV2 ถูก Train อย่างไร?
Model ใช้ MobileNetV2 ที่ Pretrained บน ImageNet แล้วเปลี่ยน Classification Head เพื่อให้ Output เหลือ 3 Classes
Training ที่ผู้สร้างระบุ:
- PyTorch
- Adam Optimizer
- Initial Learning Rate = 1e-4
- Cosine Annealing
- 18 Epochs
GitHub มี training_history.json ครบทั้ง 18 Epochs และมี Model Artifact ทั้ง PyTorch และ ONNX
64.2% Accuracy แต่ High-risk Recall 100% หมายความว่าอะไร?
นี่เป็น Section ที่สำคัญที่สุด เพราะตัวเลข 100% ถ้าอ่านแบบผ่าน ๆ อาจทำให้เข้าใจว่า Model “ตรวจ High Risk แม่น 100%” ซึ่งไม่ตรงกับข้อมูลทั้งหมด
| Metric | ผลบน Test Set |
|---|---|
| Test Images | 53 |
| Overall Accuracy | ประมาณ 64.2% |
| Weighted F1 | ประมาณ 0.67 |
| High-risk Support | 6 ภาพ |
| High-risk Recall | 100% |
| High-risk Precision | ประมาณ 31.6% |
| High-risk F1 | 0.48 |
Recall 100% หมายถึง High-risk จริงทั้ง 6 ภาพใน Test Set ถูก Model จับได้ครบ
แต่ Precision ประมาณ 31.6% หมายความว่าหลายภาพที่ Model เรียกว่า High Risk จริง ๆ อยู่ใน Low หรือ Medium Class
ผลที่ถูกต้องกว่าคือ High-risk Recall = 100% บน High-risk Test Samples 6 ภาพ แต่ Precision ของ Class นี้ต่ำกว่ามาก และ Overall Accuracy อยู่ราว 64%
ผู้สร้างเองระบุว่า ผลน่าจะดีขึ้นได้หากเพิ่มจำนวน Training Images
Edge AI ทำงาน Offline บน UNO Q อย่างไร?
หลัง Train เสร็จ ผู้สร้าง Export Model เป็น ONNX แล้ว Linux Side ใช้ ONNX Runtime ประมวลผลภาพจาก XIAO Camera
Hackster รายงาน Inference Time ประมาณ 45–65 ms ต่อ Frame บน Linux CPU ของ UNO Q โดยไม่ต้องส่งภาพขึ้น Cloud
แล้ว INT8 ล่ะ?
Repository มีทั้ง:
wildfire_model.onnxwildfire_model_int8.onnxwildfire_model_single.onnx
แต่ Current vision.py และ Deployment Script ชี้ไปที่ wildfire_model.onnx เป็นหลัก
Current
vision.py Return CLEAR หาก ONNX Session ไม่มี หรือไม่มี JPEG Frame สำหรับ Maker Prototype นี่คือ Behavior ของ Code ปัจจุบัน แต่ถ้าจะต่อยอดสู่ Safety-related System ไม่ควรตีความ “Model/Camera ใช้ไม่ได้” ว่า “พื้นที่ปลอดภัย”
Temperature + Humidity ถูก Fuse กับ AI อย่างไร?
Current vision.py ไม่ได้ใช้แค่ Visual Class แต่ยังมี Heuristic Rule จาก Temperature และ Relative Humidity
| Condition ใน Code | ความหมายใน Project |
|---|---|
| Temp ≥ 30°C และ RH ≤ 35% | Severe Condition ตาม Heuristic ของ Project |
| Temp ≥ 35°C | Severe Condition |
| RH ≤ 20% | Severe Condition |
| Temp ≥ 26°C และ RH ≤ 45% | Elevated Condition |
ถ้า Visual Model ให้ Medium Risk และ Weather เข้า Severe Condition Code จะ Escalate เป็น High Risk / BLOCKED
GPS พังในป่าจริง แล้วผู้สร้างแก้อย่างไร?
Field Test ทำให้เจอ Bug ที่ไม่ปรากฏตอนทดสอบในบ้าน
ปัญหา 1: Coordinate Jump ถึง 5.6 ล้านเมตร
ผู้สร้างเคยผสม Local Metric Odometry กับ Raw GPS Coordinate จนเมื่อ GPS Lock ค่า Position กระโดดจาก Local 0 ไปเป็นระดับหลายล้านเมตร ทำให้ Rover คิดว่า Waypoint อยู่ไกลผิดปกติ และพยายามหมุนหาเส้นทาง
วิธีแก้คือ:
ปัญหา 2: GPS Multipath ใต้ต้นสน
ใต้เรือนยอดหนา Source รายงานว่า GPS เคยกระโดดประมาณ 400 m ชั่วคราวจาก Multipath
ผู้สร้างจึงใช้ Filter ใน Visualization เพื่อทิ้ง Jump ที่ดูเป็นไปไม่ได้ โดย Story ระบุ Threshold ที่ประมาณ 4.0 m/s เทียบกับ Rover ที่วิ่งประมาณ 0.6 m/s
Field Test จริงมากกว่า 1.6 km ได้เรียนรู้อะไร?
ผู้สร้างนำ TerraGuard ไปทดสอบบนทางป่าจริง และรายงานระยะการเดินทางรวมมากกว่า:
ช่วงสภาพแวดล้อมที่ Source รายงาน:
- Temperature: 19.5–25.4°C
- Humidity: 37.5–63.7%
Mission Map แสดงอะไรบ้าง?
หลัง Patrol ระบบเก็บข้อมูล Mission เป็น JSON เช่น:
- x, y
- Heading
- GPS
- Speed
- Temperature
- Humidity
- Inspection Photo
- AI Classification
จากนั้น visualize_mission.py สร้าง Interactive Map ด้วย Leaflet.js มี:
- Satellite View
- GPS Track
- Risk Pins
- Clickable Photo Popups
- AI Confidence
- Environment Data


Camera Socket 3D Print สำหรับ XIAO ESP32S3 Sense
Project มี Custom Camera Socket สำหรับติดตั้ง XIAO ESP32S3 Sense เข้ากับ Mechanism ของ Servo และผู้สร้างปล่อยไฟล์ OBJ ให้ดาวน์โหลด
ดาวน์โหลด Camera Socket OBJมีไฟล์ 3D แล้วแต่ไม่มีเครื่องพิมพ์? หากสิทธิ์ของไฟล์อนุญาต สามารถสอบถามทีม Globalbyte เรื่องบริการพิมพ์ 3D สำหรับ Prototype ได้
Source Code ที่น่าสนใจจาก GitHub
Repository เป็น Public และระบุ MIT License โดยแยก Code ออกเป็นฝั่ง:
- UNO Q STM32 Firmware
- UNO Q Linux / Python
- XIAO ESP32S3 Camera
- Android Controller
- Model Artifacts
XIAO Camera — HTTP Endpoints
httpd_uri_t index_uri = {
    .uri       = "/",
    .method    = HTTP_GET,
    .handler   = index_handler,
    .user_ctx  = NULL
};

httpd_uri_t stream_uri = {
    .uri       = "/stream",
    .method    = HTTP_GET,
    .handler   = stream_handler,
    .user_ctx  = NULL
};

httpd_uri_t capture_uri = {
    .uri       = "/capture",
    .method    = HTTP_GET,
    .handler   = capture_handler,
    .user_ctx  = NULL
};
Edge AI — Resize และ Normalize ก่อน ONNX
img = Image.open(io.BytesIO(jpeg_bytes)).convert("RGB")
img = img.resize((224, 224), Image.BILINEAR)

arr = np.array(img, dtype=np.float32) / 255.0

for c in range(3):
    arr[:, :, c] = (
        arr[:, :, c] - IMAGENET_MEAN[c]
    ) / IMAGENET_STD[c]

arr = np.transpose(arr, (2, 0, 1))
arr = np.expand_dims(arr, axis=0)Quick Setup จาก Source
ถ้าต้องการศึกษา Workflow การ Deploy Source แบ่งขั้นตอนหลักไว้ดังนี้
- Flash
uno_q_stm32/sketch.inoเข้า STM32 Side ของ UNO Q ผ่าน Arduino App Lab หรือ IDE - Flash
xiao_esp32s3_camera/xiao_esp32s3_camera.inoเข้า XIAO ESP32S3 Sense โดย Source ระบุให้เปิด OPI PSRAM - Deploy Python Stack และ Model ไปยัง Linux Side ด้วย Deployment Script
- SSH เข้า UNO Q แล้ว Run Python Main Service
- Build Android Controller และ Connect ผ่าน BLE
- หลัง Mission ใช้ Fetch Script ดาวน์โหลด Log และเปิด Interactive Map
deploy.bat

ssh arduino@[YOURIP]
python3 ~/terraguard/python/main.py

fetch_mission.batข้อจำกัดที่ต้องรู้ก่อนเอาแนวคิดนี้ไปใช้จริง
-
AI ยังมี False Positive สูงใน High-risk Class
High-risk Recall ดีใน Test Set นี้ แต่ Precision ต่ำกว่ามาก -
High-risk Test Support มีเพียง 6 ภาพ
Dataset และ Test Set ยังเล็กเกินไป สำหรับการสรุป Performance กว้าง ๆ -
ถ้า Model หรือ Camera Frame หาย Current Code คืนค่า CLEAR
ไม่เหมาะกับ Safety-critical Interpretation -
Weather Threshold เป็น Heuristic ของผู้สร้าง
ไม่ใช่เกณฑ์เตือนไฟป่าที่ผ่านการรับรอง -
GPS ใต้เรือนยอดมี Multipath
Project จึงไม่ใช้ GPS เป็น Core Autonomous Navigation -
Power Design ยังมีข้อมูลขัดกัน
โดยเฉพาะ Camera Battery / 5 V Rail - AS7341 มีใน Hardware/Firmware แต่บทบาทเชิง AI ไม่ได้อธิบายชัด
- Repository Structure ใน README ไม่ตรงกับ Root Listing ปัจจุบันทุกจุด
TerraGuard เป็น Experimental Rover ไม่ควรนำเข้าใกล้ Active Wildfire และไม่ควรใช้เป็นระบบเตือนภัยหลัก
Autonomous Motor System ควรทดสอบในพื้นที่ควบคุม ห่างจากคน สัตว์ และสิ่งกีดขวาง พร้อมมีวิธีหยุดรถได้ทันที
ระบบมี Li-ion Battery หลายชุด แต่ Source ไม่ได้ให้ Protection / Charging Detail ครบ จึงไม่ควรเดา Power Wiring เพิ่มเอง
FAQ: TerraGuard Arduino UNO Q Wildfire Rover
1. TerraGuard ตรวจจับไฟป่าโดยตรงไหม?
ไม่ ตัว Prototype ประเมินสภาพ Ground Vegetation / Surface Fuel และ Microclimate ไม่ได้ตรวจ Flame หรือ Smoke โดยตรง
2. Main Computer คืออะไร?
Arduino UNO Q โดยแบ่งงานระหว่าง STM32 MCU กับ Linux / Debian Application Side
3. กล้องใช้อะไร?
Seeed Studio XIAO ESP32S3 Sense ซึ่งส่ง MJPEG ผ่าน Wi-Fi
4. กล้องหมุนได้กี่องศา?
Source ระบุประมาณ -60° ถึง +60° ด้วย SG90 Servo
5. Dataset มีกี่ภาพ?
ผู้สร้างรายงานประมาณ 400 ภาพ ที่เก็บด้วย TerraGuard เอง
6. AI Model คืออะไร?
MobileNetV2 Pretrained บน ImageNet แล้วเปลี่ยน Classification Head เป็น 3 Risk Classes
7. Accuracy เท่าไร?
Test Set 53 ภาพให้ Overall Accuracy ประมาณ 64.2% และ Weighted F1 ประมาณ 0.67
8. High-risk Accuracy 100% จริงไหม?
ไม่ควรเรียกแบบนั้น ตัวเลข 100% คือ High-risk Recall บน High-risk Samples 6 ภาพ ขณะที่ Precision ของ High-risk Class อยู่ประมาณ 31.6%
9. AI ทำงานบน Cloud ไหม?
ไม่ Inference ใช้ ONNX Runtime บน Linux Side ของ UNO Q ตาม Project
10. Project ใช้ INT8 Model อยู่หรือไม่?
Repo มี INT8 Model Artifact แต่ Current Runtime Path โหลด wildfire_model.onnx เป็นหลัก
11. ถ้า Camera หรือ Model ใช้งานไม่ได้จะเกิดอะไรขึ้น?
Current vision.py Return CLEAR ในบางกรณีที่ไม่มี ONNX Session หรือไม่มี JPEG Frame ซึ่งเป็น Caveat สำคัญของ Prototype
12. GPS ใช้ขับ Autonomous ไหม?
หลัง Field Test ผู้สร้างแยก Autonomous Driving ออกจาก GPS และใช้ Encoder + Gyro Dead-reckoning เป็นหลัก
13. Waypoint ถูกสร้างบ่อยแค่ไหน?
Current Code ใช้ Distance Threshold ประมาณ 0.5 m หรือ Heading Change ประมาณ 15° พร้อมเงื่อนไขการเคลื่อนที่
14. Rover ถูกทดสอบไกลแค่ไหน?
ผู้สร้างรายงาน Field Travel มากกว่า 1.6 km
15. มีไฟล์ 3D Print ไหม?
มี Camera Socket เป็น OBJ แต่ Source ไม่ได้ให้ Printing Settings ครบ
16. Source Code เปิดไหม?
GitHub Repository เป็น Public และมี MIT License
17. AS7341 ถูกใช้เป็น Input ของ AI ไหม?
Source ยืนยันว่ามี AS7341 และ Firmware อ่าน Sensor ได้ แต่ไม่ได้อธิบายชัดว่า Spectral Data เข้า MobileNetV2 Classification Pipeline หรือไม่
สรุป: จุดน่าสนใจของ TerraGuard ไม่ได้อยู่ที่ AI อย่างเดียว
TerraGuard เป็นตัวอย่างที่ดีของ Project ที่เอา Embedded, Linux, Computer Vision, Robotics, Sensor Fusion และ GIS มาต่อกันเป็นระบบเดียว
UNO Q รับบทเป็นสะพานระหว่าง Real-time Motor / Sensor Control กับ Python + ONNX ขณะที่ XIAO ESP32S3 Sense แยกหน้าที่กล้องออกไปเป็น Wi-Fi Camera Module
สิ่งที่มีคุณค่ามากที่สุดอาจไม่ใช่ Accuracy 64.2% แต่คือ Journey ที่ผู้สร้างเจอ GPS Error หลายล้านเมตร, Multipath ใต้ต้นไม้, Dataset ที่ยังเล็ก และ Model ที่ยังต้องเพิ่มข้อมูล แล้วแก้ Architecture ตามปัญหาจริง
ถ้าจะต่อยอด TerraGuard ไปสู่งานจริง งานถัดไปจึงไม่ใช่แค่ “เพิ่ม AI” แต่ต้อง Review Fail-safe Behavior, Dataset Diversity, Navigation Safety, Power Protection และ Validation กับผู้เชี่ยวชาญด้านไฟป่า ให้เข้มกว่าระดับ Maker Prototype
โปรเจกต์นี้มีหลายระบบ แนะนำอ่าน Source ต้นฉบับควบคู่กัน
TerraGuard มีทั้ง Firmware, Python Stack, Android App, AI Model, Wiring และ 3D File ดังนั้นถ้าจะ Build จริง ควรใช้ GitHub Current Revision ควบคู่กับ Hackster Story
อ่าน TerraGuard Tutorial ฉบับเต็มบน Hackster
References / แหล่งข้อมูลต้นฉบับ
- Hackster — TerraGuard: Wildfire Risk Scout
- GitHub — jakubwrz/terraguard
- Arduino — Arduino UNO Q Documentation
- Seeed Studio — XIAO ESP32S3 Sense Documentation
- Vimeo — TerraGuard Field Testing
- Vimeo — TerraGuard Mission Visualization
อยากลองต่อยอด Rover, Edge AI หรือ Sensor Project แบบนี้?
ถ้ากำลังทดลอง Arduino, XIAO ESP32S3 Sense, Sensor, Motor Driver, Embedded AI หรือ Maker Robotics สามารถสอบถามทีม Globalbyte เรื่อง Development Board และอุปกรณ์ที่เหมาะกับ Project ได้
สำหรับ Camera Socket ถ้ามีไฟล์ OBJ และสิทธิ์การใช้งานเหมาะสม สามารถสอบถามเรื่องบริการพิมพ์ 3D สำหรับ Prototype ได้เช่นกัน
TerraGuard เป็น Maker / Research Prototype สำหรับสำรวจ Ground Vegetation, Surface Fuel และ Microclimate ไม่ใช่อุปกรณ์ตรวจจับไฟป่า, ระบบเตือนภัยฉุกเฉิน หรืออุปกรณ์ Safety-certified สำหรับใช้งานใกล้ Active Wildfire
ผล AI บน Test Set 53 ภาพ มี Overall Accuracy ประมาณ 64.2% และ High-risk Recall 100% จาก High-risk Sample เพียง 6 ภาพ ขณะที่ High-risk Precision อยู่ประมาณ 31.6% จึงไม่ควรสื่อว่า Model มีความแม่นยำ 100%
Current vision.py มี Fail-open Behavior ที่สามารถ Return CLEAR เมื่อ ONNX Model Session หรือ JPEG Frame ไม่มี ซึ่งไม่ควรนำไปตีความเป็น Safety Guarantee และควร Review ใหม่หากนำแนวคิดไปใช้ ในระบบที่มีผลต่อความปลอดภัยจริง
Temperature / Humidity Threshold ที่ใช้ Escalate Risk เป็น Project-specific Heuristic และ Source ไม่ได้ระบุว่าเป็น Fire Weather Index หรือ Threshold จากหน่วยงานด้านไฟป่าที่ได้รับการรับรอง
Hackster Story และ GitHub README มีข้อมูลไม่สอดคล้องกันบางส่วน เช่นชื่อ Wi-Fi Access Point และ Power Source ของ XIAO Camera บทความนี้ใช้ Current GitHub เป็นหลักในส่วน Firmware และไม่สร้าง Power Wiring เพื่อเติมช่องว่างที่ Source ไม่ได้ Resolve
ระบบใช้ 3S Li-ion Battery และ Battery สำหรับ Camera แต่ Source ไม่ได้ให้ข้อมูลครบเรื่อง BMS, Fuse, Charging Circuit, Cell Capacity, C-rating และ Protection Circuit จึงควรออกแบบและตรวจระบบพลังงาน โดยผู้ที่มีความรู้ด้าน Battery Safety
Rover มี Motor และ Autonomous Movement ควรทดสอบในพื้นที่ควบคุม ห่างจากคน สัตว์ และสิ่งกีดขวาง พร้อมมีวิธีหยุดระบบได้ทันที
Source ไม่ได้ให้ Printing Settings สำหรับ Camera Socket OBJ เช่น Layer Height, Infill, Nozzle, Support, Material, Temperature หรือ Orientation บทความนี้จึงไม่ได้สร้างค่าเหล่านั้นขึ้นเอง


