
Raspberry Pi 5 + YOLOv8: ระบบนับรถพลังงาน Solar แบบไม่แตะถนน
ถ้าอยากนับรถที่วิ่งผ่านถนนสองทิศทาง เราไม่จำเป็นต้องฝัง Sensor ลงบนพื้นถนนเสมอไป Project Thesis ของ Marios Christoforou เลือกใช้ Raspberry Pi 5, กล้อง USB และ Machine Vision เพื่อ Detect, Track และ Count รถที่เคลื่อนผ่านกล้อง ก่อนส่งเฉพาะจำนวนรถขึ้น Database
สิ่งที่ทำให้ Project นี้น่าสนใจกว่า Vehicle Detection Demo ทั่วไป คือผู้สร้างพยายามทำให้ระบบใช้งานแบบ Standalone ได้: ลด Load ของ Raspberry Pi, ลดการใช้พลังงานเหลือเฉลี่ยประมาณ 5.6 W และออกแบบระบบ Solar Panel 100 W ร่วมกับ Battery 600 Wh สำหรับติดตั้งในพื้นที่ที่ต้องการความเป็นอิสระด้านพลังงาน
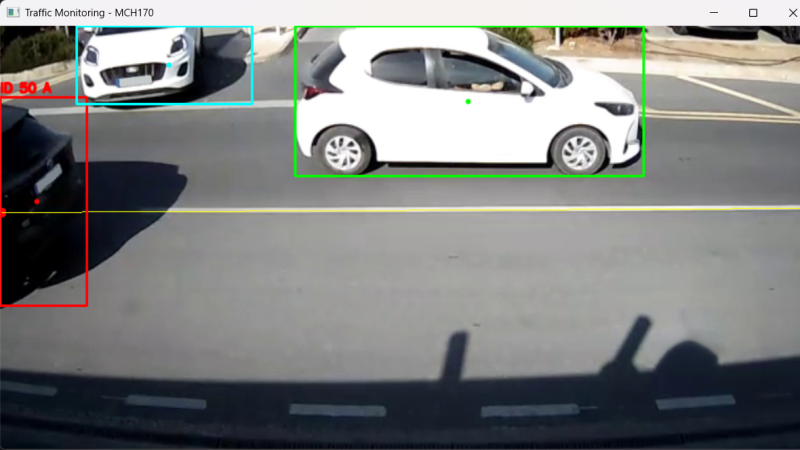
- ใช้ Raspberry Pi 5 4GB ร่วมกับกล้อง USB 720p
- YOLOv8 Nano ตรวจ Car, Truck, Bus และ Motorcycle
- Kalman Filter ใช้ทำนายตำแหน่ง ส่วน Greedy IoU ใช้เชื่อม Detection กับ Track เดิม
- POINT_A และ POINT_B ใช้เป็นแกนสำหรับวิเคราะห์ทิศทางการเคลื่อนที่
- Final System ทำงานประมาณ 10 FPS และกินไฟเฉลี่ยประมาณ 5.6 W
- ระบบ Solar ที่เสนอใช้ Panel 100 W และ Battery 12 V 50 Ah หรือ 600 Wh
- 96.6% ใน Source คือ Total Count Agreement ของ Test Video ชุดหนึ่ง ไม่ใช่ YOLO mAP
- ภาพถูกประมวลผลบนอุปกรณ์ และ Cloud รับเพียง UTC Timestamp กับจำนวนรถรวมสองทิศทาง
Solar Traffic Monitoring ตัวนี้คืออะไร?
Project นี้เป็น Final-year Thesis สำหรับหลักสูตร Computer Engineering ที่ University of Cyprus โดยเป้าหมายคือสร้างอุปกรณ์ที่สามารถนับรถ ที่เคลื่อนผ่านจุดหนึ่งบน Campus ได้สองทิศทาง และส่งข้อมูลเป็นช่วง ๆ ไปยัง Cloud Database
ผู้สร้างเลือกใช้ Camera-based Machine Vision เพื่อหลีกเลี่ยงการติด Sensor ลงในโครงสร้างถนน และให้ระบบสามารถปรับ Configuration ให้เข้ากับ Scene ใหม่ได้
Capture ภาพถนน
Crop และประมวลผล Frame
Detect รถในแต่ละ Frame
Track รถข้ามหลาย Frame
แยก POINT_A / POINT_B
ป้องกัน Double-counting ด้วย Counted Flag
Upload Timestamp + Aggregate Counts
ทำไมเลือกกล้องแทน Sensor บนถนน?
เป้าหมายของผู้สร้างคือระบบที่ติดตั้งได้โดยไม่รบกวน Road Infrastructure หรือการไหลของ Traffic กล้องจึงช่วยให้การตรวจจับเกิดขึ้นจากภาพ แทนการฝัง Detector ลงในพื้นถนน
ข้อดีอีกด้านคือ Software สามารถใช้ Bounding Box และตำแหน่งของ Object เพื่อ Track รถหลายคันพร้อมกัน รวมถึงแยกว่ารถแต่ละคันกำลังเคลื่อนที่ไปทิศไหน
Hardware ใช้อะไรบ้าง?
| Hardware | รายละเอียดจาก Source |
|---|---|
| Computer | Raspberry Pi 5 4GB |
| Operating System | Raspberry Pi OS 64-bit ตาม Thesis |
| Camera | Basic 720p USB Webcam |
| Cooling | Raspberry Pi Active Cooler ตาม Thesis |
| Solar Panel | 100 W |
| Battery | 12 V Lead-acid, 50 Ah / 600 Wh |
หน้า Project ยังระบุว่า Raspberry Pi 5 รุ่น 2GB ก็น่าจะสามารถรัน Software นี้ได้ แต่ Source ไม่ได้ให้ Benchmark แยกของรุ่น 2GB จึงควรถือเป็นข้อความจากผู้สร้างมากกว่าผลทดสอบเปรียบเทียบ
Machine Vision Pipeline ทำงานอย่างไร?
Main Loop เริ่มจาก Capture Frame แล้ว Crop ภาพตาม Configuration ก่อนส่งให้ YOLOv8 Nano
Model ตรวจ Object ที่อยู่ใน Vehicle Classes ได้แก่:
- Car
- Truck
- Bus
- Motorcycle
Output จาก YOLO เป็น Bounding Box แต่ Bounding Box เพียงอย่างเดียวยังไม่รู้ว่า รถใน Frame ปัจจุบันคือรถคันเดียวกับ Frame ก่อนหรือไม่ จึงต้องมี Tracking ขั้นต่อไป
ระบบรู้ได้อย่างไรว่ารถใน Frame ใหม่คือคันเดิม?
Software ใช้ Kalman Filter เพื่อทำนายตำแหน่งปัจจุบันของรถแต่ละ Track จากตำแหน่งและ Velocity ที่เคยเห็น
จากนั้นใช้ Greedy IoU หรือ Intersection over Union เปรียบเทียบ Detection ใหม่กับตำแหน่งที่แต่ละ Track ถูกคาดการณ์ไว้
มีตำแหน่งและความเร็วจาก Frame ก่อน
ทำนายว่ารถควรอยู่ตรงไหนใน Frame ใหม่
Bounding Box ที่พบจริงใน Frame ใหม่
Match Prediction กับ Detection
รถคันเดิมยังใช้ Track ID เดิม
หาก Track ไม่ Match กับ Detection ระบบยังสามารถใช้ Prediction ของ Kalman ต่อไปได้ช่วงหนึ่ง ก่อนจะถือว่า Object หายและลบ Track
หากมี Detection ใหม่ที่ไม่ Match กับ Track ใดเลย Software จะสร้าง Track ใหม่และกำหนด Unique ID ให้
POINT_A และ POINT_B ใช้แยกทิศทางอย่างไร?
ใน Configuration ผู้ใช้กำหนด POINT_A และ POINT_B ให้เป็นสองทิศทางหลักที่รถเคลื่อนที่ไป
ตัวอย่างที่ผู้สร้างอธิบาย: หากถนนอยู่แนวนอนกับ Frame POINT_A อาจอยู่ด้านซ้าย และ POINT_B อยู่ด้านขวา
เมื่อ Track ถูกติดตามมานานพอ Software จะ Project ตำแหน่งของรถลงบนเส้นระหว่าง POINT_A กับ POINT_B แล้วดูว่าค่าดังกล่าวเปลี่ยนไปทางไหนเมื่อเวลาผ่านไป
เมื่อระบุ Direction ได้แล้ว รถจะถูกเพิ่มลง Counter และถูก Flag ว่า Counted เพื่อไม่ให้นับรถคันเดิมซ้ำ
Thesis ยังอธิบาย Configuration MASK_RECT และ CROP_RECT เพิ่มเติมสำหรับจัดการส่วนของ Scene ที่ไม่ควรนำมาใช้ประมวลผล
จาก Version แรกจนถึง YOLOv8 Nano
จุดที่น่าสนใจของ Thesis นี้คือระบบไม่ได้เริ่มต้นด้วย Pipeline ปัจจุบันทันที แต่ผ่านการทดลองหลายแนวทาง
Version แรก: Detection จาก Frame
ผู้สร้างพบว่าการพยายามระบุทิศทางจากข้อมูลใน Frame เดียว ไม่เพียงพอสำหรับการ Track Movement ที่ต้องรู้ว่า Object เคลื่อนอย่างไรเมื่อเวลาผ่านไป
Version สอง: Background Subtraction
การใช้ Background Subtraction สามารถหา Motion ได้ แต่เกิดปัญหาจาก Light Reflection และการเปลี่ยนแสง ซึ่งสร้าง Motion ที่ไม่ใช่รถจริง อีกทั้ง Performance ยังไม่ตอบโจทย์
Version ปัจจุบัน: YOLOv8 + Tracking
การใช้ YOLOv8 Nano ช่วยให้ระบบสนใจ Object ในกลุ่ม Vehicle โดยตรง จากนั้นจึงใช้ Kalman Filter และ IoU เพื่อรักษา Track ข้าม Frame
Optimize Raspberry Pi อย่างไรให้ได้ทั้ง FPS และประหยัดไฟ?
Project นี้ไม่ได้ Optimize เพื่อ FPS อย่างเดียว เพราะระบบสุดท้ายต้องใช้ Solar Power ดังนั้น Performance ต่อ Watt จึงสำคัญมาก
Hardware / OS Optimization
- Disable Bluetooth
- Disable PCIe
- Disable Audio
- Disable HDMI ทั้งสอง Port
- ลด CPU จาก 2400 MHz เหลือ 2000 MHz
- ลด GPU Clock เป็น 400 MHz ตาม Project Overview
- Undervolt CPU ด้วย Preset -2
- ตั้ง CPU Governor เป็น Conservative
Software Optimization
- Fuse YOLOv8 Nano Model
- ใช้ Memory Pre-allocation
- เพิ่ม Headless Mode
- Skip Rendering ของ Object ที่ไม่จำเป็น
- ลด Camera Capture Resolution
- Crop ส่วนของ Frame ที่ไม่สำคัญออกจริง แทนการ Mask อย่างเดียว
| Stage จาก Thesis | Performance | Power |
|---|---|---|
| Initial System | ประมาณ 8.9 FPS | ประมาณ 8 W |
| Disable Hardware + Headless | ประมาณ 9.5 FPS | ประมาณ 7 W |
| Crop ส่วนภาพที่ไม่สำคัญ | ประมาณ 12.2 FPS | Source ไม่ได้ล็อกค่า Power ของ Step นี้ใน Summary |
| Final Underclock / Undervolt Configuration | ประมาณ 10 FPS | ประมาณ 5.6 W |
96.6% หมายถึงอะไรจริง ๆ?
ตัวเลขนี้เป็นจุดที่ควรอ่านอย่างระวังที่สุด เพราะหน้า Overview ใช้คำว่า “96.6% detection and classification accuracy” แต่ Thesis อธิบายวิธีได้ตัวเลขนี้ละเอียดกว่า
| Direction | Manual Count | Software Count |
|---|---|---|
| Direction 1 | 119 | 120 |
| Direction 2 | 56 | 61 |
| Total | 175 | 181 |
ระบบจึง Over-count รวม 6 คัน ซึ่ง Thesis คำนวณเป็น Count Error ประมาณ 3.4% และ Total Count Agreement ประมาณ 96.6%
Test Video ถูกบันทึกที่ Location ที่เสนอ ในวันที่ 21 พฤศจิกายน 2025 ช่วงประมาณ 10:15–10:35 และหลังตัดช่วงไม่มีรถออก Video ที่ใช้ทดสอบมีความยาวประมาณ 17 นาที
ดังนั้นตัวเลขนี้เป็นผลจาก Standardized Test Case ของ Thesis ไม่ใช่การ Guarantee Performance สำหรับถนนทุกแบบ
ระบบทำงานกลางคืนได้แค่ไหน?
Source ระบุว่ามีการทดสอบในเวลากลางคืน และระบบสามารถทำงานได้เมื่อ Scene มี Street Lighting
อย่างไรก็ตาม Thesis อธิบายบริบทว่าเป็นการทดสอบกลางคืนแบบสั้น ไม่ใช่ Long-term Validation ในหลาย Lighting Condition
ระบบส่งข้อมูลอะไรขึ้น MySQL?
หากเปิด Data Upload ใน Configuration Software จะอัปโหลดข้อมูลเป็นช่วง ๆ ไปยัง Remote MySQL Database
แต่ละ Record ประกอบด้วย:
- UTC Timestamp
- จำนวนรถที่เคลื่อนไปทาง POINT_A
- จำนวนรถที่เคลื่อนไปทาง POINT_B
หลัง Upload สำเร็จ Counter จะ Reset เป็นศูนย์ เพื่อเริ่มสะสมข้อมูลสำหรับ Period ถัดไป
กล้องเห็นรถ แต่ไม่ต้องเก็บภาพขึ้น Cloud
Privacy เป็นหนึ่งใน Design Consideration ที่ผู้สร้างกล่าวถึงโดยตรง
Frame จากกล้องถูกใช้เพื่อทำ Machine Vision บน Raspberry Pi และอยู่ใน Volatile Memory ระหว่างกระบวนการประมวลผล
เมื่อได้ข้อมูลตำแหน่งของรถแล้ว Image ไม่ได้ถูกเก็บเป็น Persistent Dataset สำหรับระบบ Monitoring ปกติ
ข้อมูลที่ส่งขึ้น Cloud จึงเป็นเพียง:
- UTC Timestamp
- Aggregated Count ไปทาง POINT_A
- Aggregated Count ไปทาง POINT_B
Power 5.6 W กลายเป็น Solar System 100 W ได้อย่างไร?
Final Configuration มี Average Power Draw ประมาณ 5.6 W
หากทำงานต่อเนื่อง 24 ชั่วโมง Thesis คำนวณ Daily Energy Requirement ได้ประมาณ:
จากนั้นผู้สร้างใช้ Design Load ประมาณ 140 Wh/day สำหรับขั้นตอน Solar Sizing
จากนั้นจึงใช้ข้อมูล Solar Production และ PVGIS เพื่อประเมินขนาด Panel และ Battery ที่ต้องการ
Solar 100 W + Battery 600 Wh ถูกเลือกอย่างไร?
| Parameter | ค่าที่ใช้ใน Project |
|---|---|
| Solar Panel | 100 W |
| Tilt | 45° |
| Orientation | South-facing สำหรับ Location ที่ออกแบบ |
| Battery | 12 V Lead-acid |
| Capacity | 50 Ah / 600 Wh nominal |
| Design Load | ประมาณ 140 Wh/day |
ผู้สร้างใช้ทั้งข้อมูลจาก Residential Solar Installation และ Photovoltaic Geographical Information System หรือ PVGIS เพื่อประเมินว่าระบบสามารถรักษาการทำงานในช่วง Solar Generation ต่ำได้หรือไม่
หน้า Overview สรุปว่า Worst-case Winter Scenario ควรให้ระบบ Self-sufficient ได้อย่างน้อยประมาณ 3 วัน
ขณะที่ Thesis กล่าวถึง Design Objective สำหรับ Energy Autonomy ประมาณ 4 วัน ดังนั้นสองตัวเลขนี้ควรถูกมองใน Context คนละส่วนของการออกแบบ ไม่ใช่ Specification เดียวกัน
ข้อจำกัดของระบบที่ต้องรู้
1. ไม่มี Low-voltage Disconnect ใน Power Setup แบบที่เสนอ
Source ระบุว่า Charging จะหยุดเมื่อ Battery ถึง 13.5 V แต่ Setup แบบง่ายนี้ไม่มีระบบหยุดโหลดเมื่อ Battery ถูก Discharge ต่ำเกินไป
การทำ Deep Discharge ซ้ำ ๆ สามารถลดอายุการใช้งานของ Lead-acid Battery ได้ตามข้อสังเกตของผู้สร้าง
2. Outdoor Deployment ยังไม่ถูก Validate ระยะยาว
ยังไม่มี Long-term Test ของทั้งระบบ รวม Solar, Battery, Weather Exposure และ Camera ในสภาพแวดล้อมจริงต่อเนื่อง
3. Bad Weather ยังเป็น Unknown
Source ไม่ได้ให้ Validation Result สำหรับฝน หมอก หรือสภาพอากาศเลวร้าย
4. Accuracy เป็น Scene-dependent
ผล 96.6% มาจาก Test Video และ Configuration หนึ่งชุด ไม่ควรใช้เป็น Performance Guarantee เมื่อเปลี่ยนถนน Camera Angle หรือ Traffic Pattern
Maker ได้อะไรจาก Project นี้?
1. Object Detection ไม่เท่ากับ Object Tracking
YOLO บอกได้ว่ามีรถตรงไหน แต่ระบบนับรถยังต้องรู้ว่า Detection ใหม่ เป็นรถคันเดิมหรือไม่
2. Direction Classification ต้องอาศัยเวลา
การบอกว่ารถวิ่งซ้ายหรือขวา ต้องวิเคราะห์ตำแหน่งของ Track หลาย Frame ไม่ใช่ดูภาพนิ่งเพียง Frame เดียว
3. Crop ภาพคือ Optimization ที่ทรงพลัง
การไม่ประมวลผล Pixel ที่ไม่จำเป็น ช่วยลด Load ตั้งแต่ต้น Pipeline และใน Test ของ Thesis การ Crop ช่วยเพิ่ม Performance จากประมาณ 9.5 เป็น 12.2 FPS
4. Maximum Performance ไม่ได้ดีที่สุดเสมอ
Final System ยอมลด Performance เหลือประมาณ 10 FPS เพื่อให้ Average Power ลงมาอยู่ราว 5.6 W ซึ่งสำคัญต่อ Solar Sizing มากกว่า FPS สูงสุด
5. Edge AI ช่วยเรื่อง Privacy
การประมวลผล Camera Frame บน Raspberry Pi ทำให้ Cloud ไม่จำเป็นต้องรับ Raw Image และเก็บเพียง Aggregate Count
6. AI Project ที่จะออกนอก Lab ต้องคิดเรื่อง Energy ด้วย
จาก 5.6 W ไปถึง 140 Wh/day แล้วต่อไปถึง Solar 100 W และ Battery 600 Wh แสดงให้เห็นว่า Deployment จริงต้องคิดไกลกว่า Model Accuracy
โปรเจกต์นี้มีหลายขั้น แนะนำอ่านต้นฉบับควบคู่กัน
Project นี้มีรายละเอียดตั้งแต่ Machine Vision Algorithm ไปจนถึง Power Optimization และ Solar Sizing จึงควรเปิด Thesis ต้นฉบับประกอบ โดยเฉพาะหากต้องการนำแนวคิดไปสร้างระบบจริง
FAQ: คำถามที่พบบ่อย
1. Project ใช้ Raspberry Pi รุ่นอะไร?
ใช้ Raspberry Pi 5 4GB เป็น Hardware หลัก
2. ใช้กล้องอะไร?
Source ระบุ Basic 720p USB Webcam แต่ไม่ได้ระบุ Brand หรือ Model
3. ใช้ AI Model อะไรตรวจรถ?
ใช้ YOLOv8 Nano
4. Detect รถประเภทไหน?
Source ระบุ Car, Truck, Bus และ Motorcycle
5. ทำไมต้องใช้ Kalman Filter?
ใช้ทำนายตำแหน่งปัจจุบันของ Track จากตำแหน่งและ Velocity ก่อนหน้า เพื่อช่วยเชื่อม Object ข้าม Frame
6. Greedy IoU ใช้ทำอะไร?
ใช้ Match Detection ใน Frame ปัจจุบัน กับตำแหน่งที่คาดการณ์ของ Existing Tracks
7. ระบบแยกทิศทางรถอย่างไร?
ใช้การเปลี่ยนตำแหน่งของ Track เมื่อ Project ลงบนเส้นระหว่าง POINT_A และ POINT_B
8. 96.6% คือ Accuracy ของ YOLO หรือไม่?
ไม่ใช่ ตัวเลขนี้มาจาก Total Count Agreement ระหว่าง Manual Ground Truth 175 คัน กับ Software Count 181 คัน ใน Test Video ชุดหนึ่ง
9. ระบบทำงานกี่ FPS?
Final Configuration ทำงานประมาณ 10 FPS ตาม Source
10. กินไฟเท่าไร?
Final System มี Average Power Draw ประมาณ 5.6 W
11. ใช้ Solar Panel ขนาดเท่าไร?
Proposed Setup ใช้ Solar Panel 100 W ที่ Tilt 45°
12. Battery มีขนาดเท่าไร?
12 V 50 Ah Lead-acid หรือประมาณ 600 Wh nominal ตาม Source
13. ระบบ Solar ทำงานได้กี่วัน?
Overview กล่าวถึง Worst-case Winter Scenario อย่างน้อยประมาณ 3 วัน ขณะที่ Thesis ตั้งเป้าระดับ Design สำหรับ Energy Autonomy ประมาณ 4 วัน ทั้งสองตัวเลขมาจากบริบทการออกแบบและ Simulation ไม่ใช่ Long-term Full Field Test
14. ใช้กลางคืนได้หรือไม่?
Source ระบุว่ามี Short Night Test และใช้งานได้เมื่อมี Street Lighting แต่ไม่ได้รับรองทุกสภาพแสง
15. ใช้งานตอนฝนตกได้หรือไม่?
Source ไม่ได้ Validate Performance ใน Bad Weather และไม่ได้ระบุ Outdoor Enclosure Rating
16. ระบบอัปโหลดภาพรถขึ้น Cloud หรือไม่?
Design ของ Project ประมวลผลภาพบน Device และอัปโหลดเพียง Timestamp กับ Aggregate Vehicle Counts
17. ใช้ Raspberry Pi 5 2GB ได้ไหม?
ผู้สร้างระบุว่า Software น่าจะรันบนรุ่น 2GB ได้ แต่ Source ไม่ได้ให้ Benchmark แยกเพื่อเปรียบเทียบกับรุ่น 4GB
18. มี Source Code ให้หรือไม่?
ใน Source ที่ใช้สำหรับบทความนี้ ยังไม่มี Python Source File ที่ถูก Verify เพียงพอสำหรับนำมาแสดงเป็น Code Snippet จึงไม่ได้สร้าง Code เพิ่มขึ้นเอง
References / แหล่งข้อมูลต้นฉบับ
Edge AI Project ไม่ได้จบแค่ตอน Model Detect ได้
Project นี้ทำให้เห็นครบตั้งแต่ Computer Vision, Object Tracking, Data Privacy และ Performance Optimization ไปจนถึง Power Budget และ Solar Sizing สำหรับการนำระบบออกจากโต๊ะทดลอง
หากกำลังทำ Raspberry Pi, Edge AI หรือ Computer Vision Project สามารถสอบถามทีม Globalbyte เรื่อง Development Board, Camera, Storage และ Maker Accessories ที่เหมาะกับ Project ได้


